
考古学向けローカル測位システム
Marvelmind屋内測位システム(IPS)は主に産業用途向けに設計されていますが、実に多様な用途で使われており、意外なことに次の分野にも及んでいます:考古学。
Marvelmind IPSを使って3Dポイントデータを収集した方法を詳しく解説した論文を見つけました。この手法は考古学だけでなく、3Dポイントデータの収集が必要なあらゆる用途に役立ちます。
原論文とポッドキャスト:「A New Technology for Point Data Collection?」
ポッドキャスト: “On Hedgehogs and Marvelous Minds: A New Technology for Point Data Collection? – Ep 179“
「今回取り上げる論文の研究では、屋内測位システム(IPS)を使ってイスラエルの屋外遺跡をマッピングしました。その結果は、この新しい技術にとって心強いものです。」
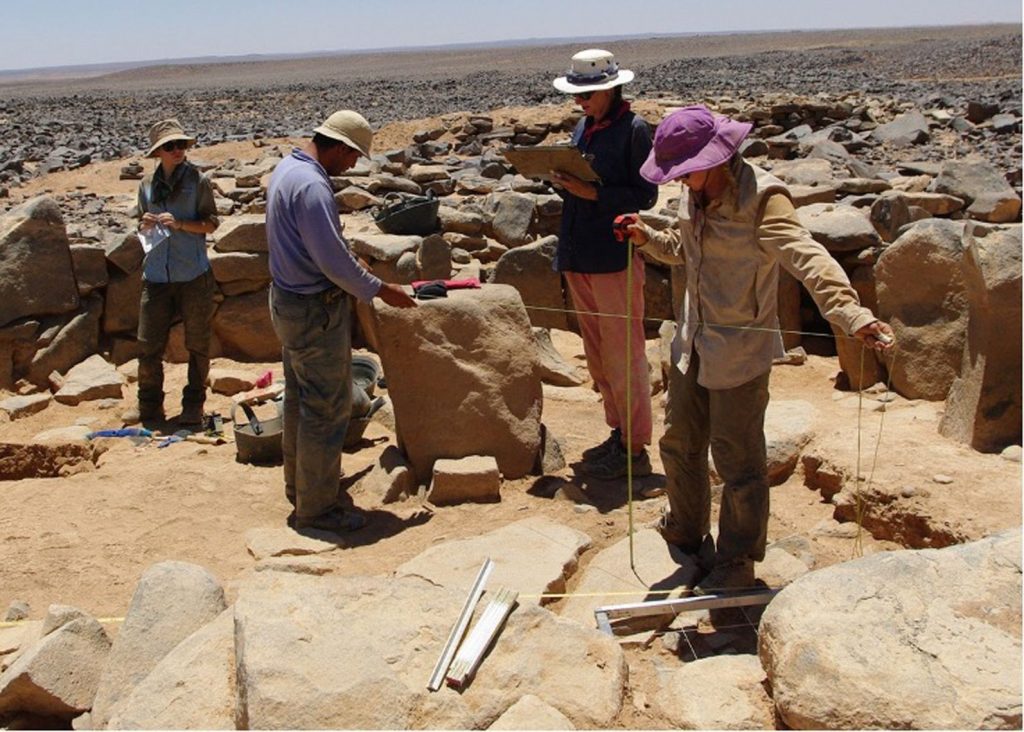
原著論文: “On Hedgehogs and Marvelous Minds: A New Technology for Point Data Collection?”(PDF)。
Cambridge University Pressよりオンライン公開:2021年10月20日。
「強力な空間データ収集技術が増えているにもかかわらず、3D点データの収集は考古学の発掘調査において共通のボトルネックとなっています。トータルステーションは専任のオペレーターを必要とすることが多く、比較的短い見通し距離での発掘レベルのデータ収集に適しています。高精度な全球測位衛星システム(GNSS)は、遠く離れた衛星群との確実な通信を必要とし、すべてのデータ記録の状況で十分な精度が得られるとは限りません。屋内測位システム(IPS)、いわゆる『屋内GPS』と呼ばれる新しいカテゴリーの空間データ収集ハードウェアは、3D点データの収集を広く手軽に利用できるようにすることで、発掘中の点データ収集をより費用対効果が高く効率的な方法で実現できる可能性があります。
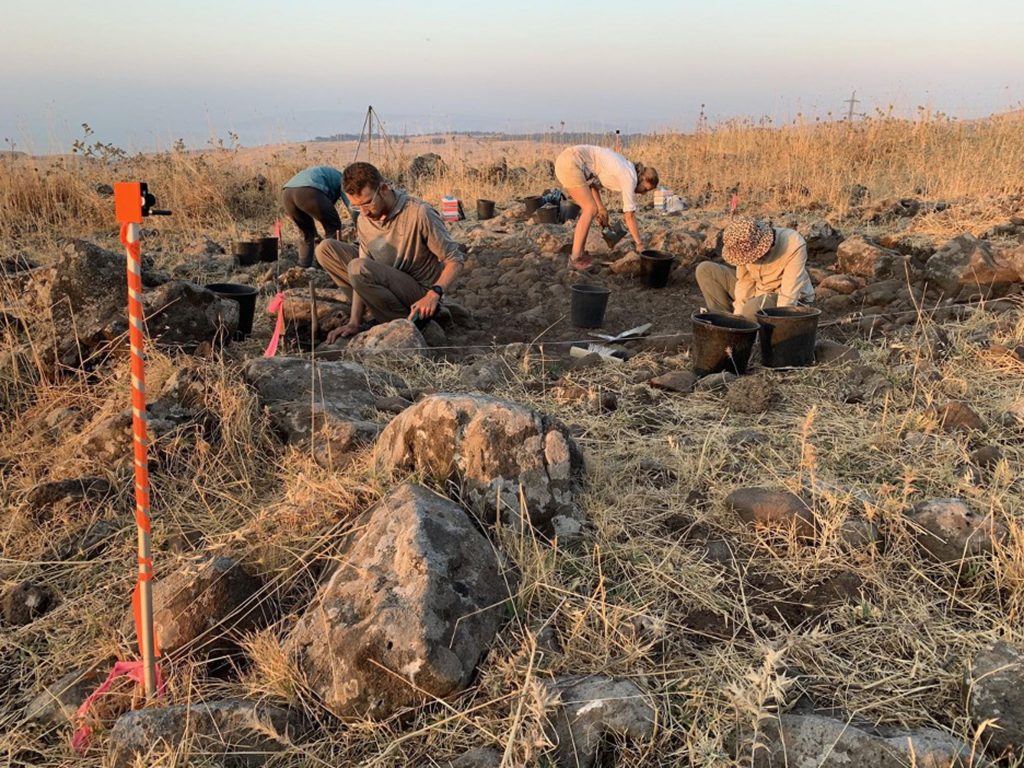
さらに、このようなシステムは、連続記録による形状データの収集を可能にすることで、デジタルによる現場データ記録をより詳細にできる可能性があります。本稿では、そのようなIPSシステムの一つであるMarvelmind IPSを紹介し、その潜在的な価値と限界を論じるとともに、イスラエルの銅石器時代(紀元前4600–3600年)の遺跡ホルヴァト・ドゥヴシャン(Horvat Duvshan)でのシステムの現地試験のケーススタディを示します。」
論文のローカルコピー:「A New Technology for Point Data Collection?」
論文のローカルコピー: “On Hedgehogs and Marvelous Minds: A New Technology for Point Data Collection?“
「強力な空間データ収集技術が増えているにもかかわらず、3D点データの収集は考古学の発掘調査において共通のボトルネックとなっています。トータルステーションは専任のオペレーターを必要とすることが多く、比較的短い見通し距離での発掘レベルのデータ収集に適しています。高精度な全球測位衛星システム(GNSS)は、遠く離れた衛星群との確実な通信を必要とし、すべてのデータ記録の状況で十分な精度が得られるとは限りません。屋内測位システム(IPS)、いわゆる『屋内GPS』と呼ばれる新しいカテゴリーの空間データ収集ハードウェアは、3D点データの収集を広く手軽に利用できるようにすることで、発掘中の点データ収集をより費用対効果が高く効率的な方法で実現できる可能性があります。
さらに、このようなシステムは、連続記録による形状データの収集を可能にすることで、デジタルによる現場データ記録をより詳細にできる可能性があります。本稿では、そのようなIPSシステムの一つであるMarvelmind IPSを紹介し、その潜在的な価値と限界を論じるとともに、イスラエルの銅石器時代(紀元前4600–3600年)の遺跡ホルヴァト・ドゥヴシャン(Horvat Duvshan)でのシステムの現地試験のケーススタディを示します。」
論文が挙げるMarvelmind IPS技術の主な特長
NMEA座標とジオリファレンス
「導入してすぐに±2 cmの精度が得られ、標準的なNMEAデータストリーム(広く使われているGNSS/GPSのデータ規格)をUSB経由で出力できます。このデータは、多くのサードパーティ製ソフトウェアやハードウェアで解析できます。
Marvelmindシステムはジオリファレンスが可能で、NMEAデータ出力によって実世界の座標またはローカル座標をリアルタイムで提供できます。」
「Marvelmindシステムをデータ収集に組み込むうえで特に魅力的な主な特長の一つは、標準的なNMEA測位ストリームを出力して、GNSSシステムの『ふり』ができるという点です。多くのアプリやソフトウェアパッケージ、さらにはサードパーティ製ハードウェアも、この種のデータフローを利用するように作られています。Windowsタブレット上で動作するQGISにこのデータを渡すのも一つの方法ですが、さまざまな現場用デバイス(iOSやAndroidのタブレット、あるいは従来型のデータコレクターなど)で、ほかにも多くのワークフローが考えられます。ただし、多くの考古学プロジェクトは任意のローカル座標系を使用しており、上記の手順でMarvelmindシステムが生成する『模擬』GNSSデータとの整合が難しい場合があります。GNSSデータとローカル座標データの整合がすでに難しいプロジェクトでは、最適な選択肢ではないかもしれません。システムをローカルグリッド座標系で直接動作するよう設定することも可能かもしれませんが、モバイルビーコンとデータ記録との連携を構築するのはより難しく、本稿の範囲を超えます。」
Marvelmind Roboticsのコメント:そのとおりです。Marvelmind屋内「GPS」は、複数の物理インターフェース(UART、USB経由の仮想UART、WiFi経由のUDP)に対応しています。位置データは、モバイルビーコン(「hedgehog」または「hedge」)とモデムの両方から取得できます。詳しくはこちら:プロトコルの説明。
- はい、当社はGPS本来のフォーマットであるNMEA0183でデータをストリーミングしています。そのため、他のシステムからは当社の出力が通常のGPS受信機の出力として認識されます。これにより統合は非常に簡単で、実質的に統合作業は不要です。
- 他のフォーマットにも対応しています。変換が必要な場合は、info@marvelmind.com までお知らせください。お客様のデータフォーマットへの変換をご提供します。
固定ビーコン、モバイルビーコン、モデム:基本構成
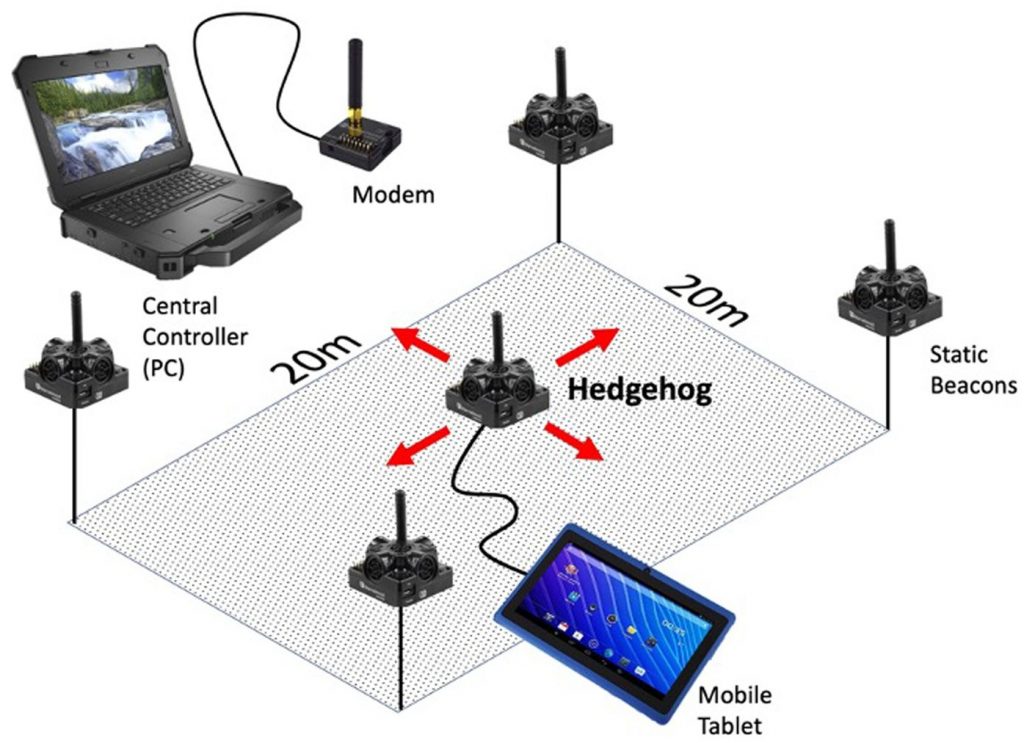
“Marvelmind IPSシステムでは、測定エリアの周囲に複数の固定ビーコン(3D測位には最低4台)を設置します。各ビーコンは、測距に使う超音波信号を連続的に送受信できます。PCに接続した無線モデムがシステムの中央コントローラーとして機能し、少なくとも1台のビーコンがローバー(Marvelmindの用語では「hedgehog」と呼ばれます)として動作します。
各モバイルビーコンはすべての固定ビーコンからの信号を受信し、その情報を中央のPCに送信します(図2)。PCは三辺測量の計算でモバイルビーコンの位置を求め、その情報をモバイルビーコンに送り返します。モバイルビーコンは、この測位データをUSB経由でタブレットに出力します。各ビーコンの有効範囲は30 mのため、4台1組のビーコンでカバーできるのは30 × 30 m未満のエリアに限られます(図3)。ただし、Marvelmindシステムは拡張性が高く、固定ビーコンを追加(モデム1台あたり最大250台)することで、より広いエリアへと範囲を広げられます。これらのエリアは連続している必要もありません。さらに、Marvelmindは標準の精度を±2 cmとしていますが、更新レートを8 Hz未満に下げることで、1 cmより高い精度が得られるようにシステムを設定することも可能です。”
Marvelmind Roboticsのコメント:いくつか訂正します:
- Marvelmind屋内測位システムは 3つのアーキテクチャに対応しています:NIA、IA、MF NIA。詳しくはこちら:アーキテクチャ比較 – NIAアーキテクチャ(Non-Inverse Architecture)とIAアーキテクチャ(Inverse Architecture)の基本的な説明、それぞれの用途と違い。つまり、NIAではモバイルビーコンが超音波を発信し、固定ビーコンが受信します。IAでは、固定ビーコンがそれぞれ異なる周波数で超音波を発信し、モバイルビーコンがその超音波パルスを受信します。
- PCは計算を一切行いません。PCで動作するのは、制御・監視用ソフトウェアであるDashboardです。すべての計算はシステム内部で行われ、モバイルビーコン、固定ビーコン、モデムに分散されています。したがって、システムがすでに稼働していて固定ビーコンのマップを固定済みであれば、PCはまったく必要ありません。ユーザーは、ユーザー側のGUIでインターフェースを通じて位置データを取得できます。Marvelmind DashboardもPCも不要です
- より高い精度を得て、風によるノイズや精度低下にうまく対処するには、更新レートを下げるのではなく、平均化を強めること、つまりRealtime Playerを有効にすることをお勧めします。位置データの実効更新レートは、選択した平均化の度合いに応じて、通常の8 Hz(レイテンシ1/8秒)から4〜36分の1になり、レイテンシは同じ割合で長くなります。その結果、精度、より正確に言えば測定ノイズは、4〜36の平方根の割合で低減されます。つまり、標準の±2 cmより2〜6倍高い精度が容易に得られ、サブcmレベルにも到達できます
- 精度の詳細はこちら:高精度屋内測位システムの精度を高める方法
考古学でMarvelmind屋内「GPS」を正しく使う方法
Marvelmind屋内「GPS」の性能を最大限に引き出すために、論文で取り上げられたいくつかのトピックについて当社のコメントとアドバイスをまとめました
風への対策
「このシステムには、考古学のフィールド用途での機能を制約する実用上の制限がいくつかあります。このハードウェアは、『屋内GPS』という名前が示すとおり、主に屋外作業向けに開発されたものではありません。重要な欠点の一つは、超音波測定に対する風の影響です。システムは誤差を減らすためにフィルターを使用していますが、十分に強い風はシステムの精度に影響します(Jimenez et al. 2019)。Marvelmindは、風による誤差は10〜20 m未満の距離では無視でき、それより長い距離に影響するのは、人の耳に聞こえるほど風音が大きい場合に限られると述べています。実際の現場では、中程度の風速、特に突風があるときに、モバイルビーコンの位置がセンチメートルから数十センチメートルの範囲でふらつき始めることがありました。強い風が日常的な環境条件である場所では、この技術に頼る実用性は確かに制限される可能性があり、さらなるテストが必要です。」
Marvelmind Roboticsのコメント とアドバイス:
- Marvelmind屋内測位システムは、確かに風がない、または風の影響を受けない屋内向けに設計されています。しかし屋外でも、特に考古学のような低速移動または準静的な測定であれば、風の影響にうまく対処できます
- 平均化を強めると、風の影響を大幅に低減できます。詳しくはこちら:高精度屋内測位システムの精度を高めるには
- 風が常に一方向に吹いている非常に特殊なケース、つまり測定へのノイズの影響ではなく、一定の風による実際のずれが生じる場合は、当社まで直接お問い合わせください。距離の測定は両方向、つまり風下方向と風上方向の両方で行えるため、これを考慮して補正する特別な設定を追加でき、一定の距離のずれを実質的にほぼ解消できます。ノイズの影響に対しては、基本的な解決策は同じで、平均化を強めることです
他の屋内測位システムとの比較
「今回のテストでは上記の特長からMarvelmindシステムを選びましたが、他のシステムも調査・テストする価値があるかもしれません。たとえばPozyxが提供するシステムも、同程度のコストと精度をうたっています。同社の『Creator』システムはホビーユーザー向けで、一般的な低価格のArduinoやRaspberry Piのシステムと接続できます。このシステムは、現時点ではMarvelmindシステムのようにNMEAストリームでデータを出力できないようですが、高精度なGNSSデータとPozyxの測位データを組み合わせる実験は 有望に見えます(Di Pietra et al. 2020)。同様に、Almeida-Warrenらによる最近の論文(2021)では、関連する種類の低価格デバイスであるDistoX2の考古学的な有用性を調査しています。DistoX2は、コンパスと傾斜計を備えたレーザー距離計を組み合わせたもので、トータルステーションやGNSSが実用的でない環境での、もう一つの代替技術ソリューションとなります。」
Marvelmind Roboticsのコメント とアドバイス:
- UWBベースのシステムは優れており、たとえば風の影響を受けません。風が問題になる場合、これは明らかな利点です。しかし、もちろんMarvelmind屋内測位システムは UWBの10倍の精度を備えています。これは、使用する技術の基礎となる物理の違い、つまり無線の飛行時間(UWB)と超音波の飛行時間(Marvelmind屋内「GPS」)の違いによるものです
Marvelmind Roboticsのコメント とアドバイス:
- 屋内ナビゲーションと測位(PDF) – 産業用屋内測位の技術と手法のレビューと比較
- 屋内ナビゲーションと測位(YouTube動画) – 上記PDFを基に、さらに知見を加えた動画
GUIとソフトウェア開発全般について
「ただし、Marvelmindのユーザー基盤は比較的小さく、この用途はシステムの現行機能の範囲ぎりぎりにあるため、グリッドをローカルの北に合わせるよう座標系を恒久的に設定すること、そしてモバイルビーコンで測定した座標が当方のGNSS機器で記録したUTM座標と一致するようにシステムを調整することは困難でした。2019年のパイロットテストの時点では、このジオリファレンスの方法をユーザーマニュアルから理解するのは難しく、この問題に関するオンラインでの議論も比較的少ない状況でした。Marvelmind独自の『Dashboard』ソフトウェアを使ったシステム設定用のグラフィカルユーザーインターフェース(GUI)は、直感的でないと感じられることが多く、設定を保持させるのも難しく思われました。
しかし、2020年後半までに、数回のファームウェアアップデートを経て、これらの問題の一部は解決されたようです。これにより、今後システムの導入がより容易になることが期待されます。あるいは、システムのジオリファレンスの誤差を許容し、後処理で補正することも可能かもしれませんが、これはあまりスマートな解決策ではありません。」
Marvelmind Roboticsのコメント とアドバイス:
- 当社はお客様のご要望を強い原動力としており、自律型ロボットやドローンからスポーツまで、さらには人工の自律型白鳥から考古学まで、非常に多様な分野のお客様がいらっしゃいます。そのためソフトウェアの開発を活発に行い、年に数回アップデートしています
- 直感的でない点や、うまく動作しない点があれば、info@marvelmind.com までメールでお気軽にお知らせください。迅速に修正するか、正しい使い方をご説明します
- 通常のヘルプチャンネルs
- ダウンロード:最新のSW、最新の操作マニュアル、その他のヘルプファイル