
GNSSが使えないエリアでの±2cm精度の自律型ボートナビゲーション
自律型ボート には多くの呼び名があります:ロボート(roboat)、無人水上艇(unmanned surface vessel)、無人水上ビークル(unmanned surface vehicle)、自動操舵ボートなど。いずれも同じものを指します。自律型ボートは、水面上で動作する自律型ロボットの一種にすぎません。
自律型ボートについては、次のようなさまざまな用途でお問い合わせをいただいています:
- 貨物や乗客の輸送
- 点検のための水路や港湾の航行
- 巡回・パトロール
- 救助活動の後などに、大型船へ自律的にドッキングする
- 水中ソナーを使った水中点検や物体検出
当社が焦点を当てているのは GPSを使わない自律型ボートであり、外航船や大型船舶ではありません。以下の記事では、水路、トンネル、屋内、地下など、GNSSが使えないあらゆるエリアで動作する自動操舵ボートを取り上げます。GPSで簡単に測位・航行できる外洋や湖は対象外です。
GPSを使わないレーシングボートの高精度トラッキング例
自律型ボートの仕組み
自律型ボートは、自律型ロボットや自動運転車と同様に、自律動作のためにいくつかの主要システムに依存しています:
- 位置推定
- 障害物の検知と回避
- 移動・推進
無人の水上ビークルは、周囲の環境やユーザーとやり取りし、実用的なタスクを実行するため、次の機能も備えている必要があります:
- 外部との通信・接続
- ユーザーインターフェース
- ペイロードの搭載能力
自律型ボートは、エンドユーザー、オペレーター、または大型船からタスクを受け取り、位置推定システムと障害物検知・回避システムに基づいて自律的にタスクを実行します。ルールに従って動作するために、コントローラー、プロセッサー、メモリ、プログラムに依存しています。つまり、自律型ボートは自律型ロボットの一種にすぎません。
したがって、ほかの自律型ロボットと同様に、自律型ボートにもセンサー、プロセッサー、アクチュエーターがあります。
自動操舵ボートは典型的な自律型ロボットであり、違いは水面上で動作することだけです。
位置推定にはほかにも多くの方法があります。たとえば LIDARです。しかし、ボートの測位にはおすすめしません。理由は次のとおりです:
- 高価
- 霧や雨の中ではうまく機能しない
- 太陽光、照明、反射、赤外線源で見えなくなる
カメラは、理論上はLIDARより優れているように見えます。しかし実際には、カメラによるロバストで高精度な測位は実装が依然として非常に難しく、その性能は照明条件、水面の反射、霧、雨に大きく左右されます。
したがって、GNSSが使えないエリアの自律型ボートには、外部RTLS システムを主な測位ソースとして使用することをおすすめします。たとえば Marvelmind屋内「GPS」 または UWB です。ただし、通常、最も高い性能が得られるのは、センサーフュージョンを用いたアプローチです。
課題
GPS/GLONASS/Galileo/Beidouが利用できる場合、自律型ボートのナビゲーションは比較的簡単なタスクです。特に、何らかの形式のRTK GPSが使える場合はなおさらです。しかし、はるかに難しいタスクとなるのは、GPS/GNSSが使えないエリア、例えば:
- 高層ビルに囲まれた水路
- トンネル
- 閉鎖型の高架橋
- 橋の下
- 地下
GPSが使える場合でも、RTK GPSが使えない状況で、自律型ボートが移動中の船にドッキングしなければならないことがあります。
また、スウォームボートのように、複数のボートが互いの距離を保ちながら近接して同期移動しなければならない場合にも、別の種類の問題が生じます。
解決策
解決策は、リアルタイム位置情報システム(RTLS)または屋内測位システム(IPS)です。たとえば、Marvelmindの高精度屋内「GPS」があります。
「屋内」という言葉に惑わされないでください。屋内で動作するシステムであれば、屋内でも屋外でも動作します。しかし、GPSをはじめとする屋外用ナビゲーションシステムの多くは、GPS衛星の電波が壁や天井を通過しないため、屋内では機能しません。
自動操舵ボート向けRTLSの仕組み
GPSを使わない自律型ボートのナビゲーションは、いずれかの種類のリアルタイム位置情報システム(RTLS)に依存しています。このシステムは、自律型ロボットやAGV向けの同様のRTLSと本質的な違いはありません。
RTLSは、主に次の3つの要素で構成されます:
- 固定ビーコン(アンカー):GPS衛星に相当します。測位の座標基準点として使用されます
- モバイルビーコン(タグ):ボートに取り付けます
- モデム/ルーター:システムを制御し、ボートの位置データを1か所に集約する中央デバイス。GPSにおける地上局に相当します
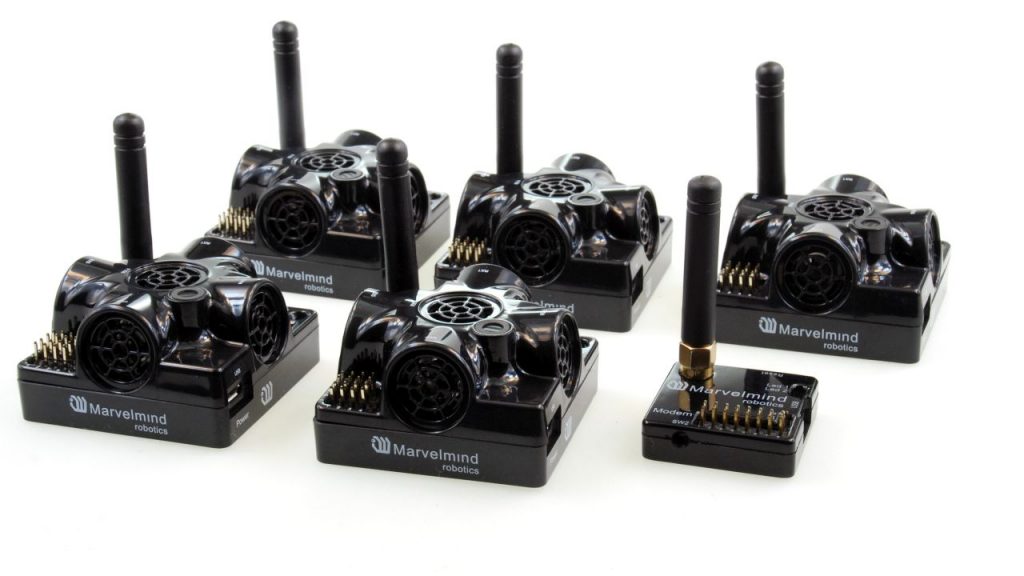
自動操舵ボートは、位置データと、慣性計測ユニット(IMU)のジャイロ・加速度計データを、直接次から取得できます:モバイルビーコン。
あるいは、外部の頭脳(コントローラー)が位置データとIMUデータを取得し、ボートをリモート制御することもできます。データは次を経由します:モデム(システムの中央コントローラー)。リモート制御されていても、自動操舵ボートが自律でなくなるわけではありません。自律性は保たれ、中央コントローラーがボート本体の外にあるというだけです。
構成についての簡易的な推奨事項
モバイルビーコンが水、ほこり、霧にさらされない場合:
この場合、ボートのトラッキングは、2Dでのロボット/AGV/車両のトラッキングと変わりません。詳しくはロボティクスページをご覧ください。要点は次のとおりです:
- Starter Set Super-MP-3D – 最初に導入しやすい、シンプルで汎用性の高いセット
- Starter Set Super-MP-3D + Super-Beacon – 次が必要な場合:位置+方向
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphone – エリアが広い場合(20x20m以上)、または固定ビーコンが水平から30度以下の角度にある場合。この構成で、ロボットを製作し、このような走行性能を実現できます
モバイルビーコンが水、ほこり、霧にさらされる場合:
推奨構成は次のとおりです:
- IA
- Super-Beacon をボートの内部に隠し、Omni-Microphone を外に出して位置と方向を取得します。これは当社のロボットとほぼ同じ構成です:Boxie
さらに高い保護が必要な場合は、より堅牢な Industrial-RX with Omni をモバイルビーコンとしてお選びください。
カスタマイズ構成
お客様の具体的な要件に合わせた最適な構成については、次のアドレスまでメールでお問い合わせください:info@marvelmind.com。
自律型ボートとほかの種類の自律型ロボットの比較
自律型ボート と車輪型自律ロボット/AGVの比較:
- どちらも主に2Dで動作する
- 車輪型ロボットのほうが、通常は障害物や遮蔽物が多い
- 車輪型ロボットには、位置情報の追加ソースとしてオドメーターがある
- 水は電子機器にとって深刻な脅威であり、ボートにとってはより大きな問題となる。海水はさらに危険
自律型ボート と自律型ドローンの比較:
- 2Dなので、ボートのほうが簡単
- 通常、遮蔽物が少ない
- ドローンは墜落し、ボートは沈む。それでも、ドローンの一生のほうが危険で、一般に短い
- バッテリーをはじめとするエネルギー供給の面で、ボートはドローンよりはるかに長く自律稼働できる
"嘘、釣り自慢、選挙公約、統計、そしてIPxx " - 現実的に考えましょう
適切なレベルの防水・防塵保護が保証するのは、水や雨しぶきに短時間さらされた場合に機器が壊れないことだけである点にご注意ください。IPxx認証 は、長時間の曝露や、きれいな真水以外のもの(たとえば汚れた水、油混じりの水、塩水、雪など)への曝露については何も示していません。
確かに、IPxx対応機器は、おそらくこうした曝露にも耐えるでしょう。しかし、保証はありません。これは、あらゆる IPxx の細則に共通する公然の秘密です。この点を理解し、現実的な期待を持ってください。
どうすればよいか?
- 使用後は真水で洗浄し、汚れや塩分などの汚染物質が保護メンブレンを傷めないようにする
- 氷や霜でメンブレンに穴が開かないようにする。ビーコン上で水を凍らせない
- 長時間雨にさらされる場合は、屋外カメラと同様の専用の雨よけを使用する。固定ビーコンへの見通し(超音波が直接届く経路)を確保する
- 屋外用ビーコンは雨や水しぶきに耐えられますが、トラッキング性能は保証されません。落とし穴は細部に潜んでいます
- 組み立て後は、すべての金属部分を海水対策用の専用ラッカーでコーティングする。メンブレンには吹き付けないよう注意する
屋外での長期使用や、水・ほこりへの長期曝露に関する推奨事項
- 雨、ほこり、日光がビーコンに直接当たらないよう、あらゆる種類のシールドや雨よけを設ける
- シールドや雨よけが、超音波の影や見通し外(超音波が直接届かない状態)を生まないようにする
- シールドや雨よけは、雨粒の音が、よく似た音である超音波パルスに干渉しないような作り・配置にする
- 直接さらされない環境であれば、防水・防塵性能がほとんどないSuper-Beaconでも、屋外で長期間問題なく動作することがよくあります
- 氷点下では、バッテリーの故障や火災のおそれがあるため、内蔵のLiPolバッテリーを充電できないことに注意してください
質問と回答
2023年3月11日:自律型ボート向け屋内測位システム
Marvelmindチームの皆さま
現在、私たちの自律型ボート向けに、屋内
測位システムのテストとセットアップを進めています。現在の構成は、
三脚に取り付けた固定ビーコン3台と、モバイルビーコン2台
(Omni-Microphone付き、ボートに搭載)です。
2Dで運用するのであれば、固定ビーコンを2台、または2+2台にして、
サブマップが完全に重なるようにすることを強くおすすめします。
固定ビーコンを3台設置すると、システムは自動的に
3Dトラッキングに切り替わります。3Dは不要なうえ、2Dの用途では信頼性が下がります。
3Dでは固定ビーコン3台への見通し(超音波が直接届く経路)が必要になるためです。2Dなら固定
ビーコンは2台で足ります。
現在、
IAアーキテクチャでボートをそれなりにトラッキングできていますが、
いくつか
質問がありますので、ご回答いただけますと幸いです。
現在の構成では、全体の更新レートが6Hzになります。モデムの設定で
これに最も近い更新レート
(8Hz)を選ぶのは妥当でしょうか?
それとも、測位の計算はずっと高速で、
より高い更新レート(たとえば
16 Hz)にすれば、より良く、より新しいデータが得られるのでしょうか。ただし、ペイロードと無線の設定上は
6Hzまでしか設定できません。レイテンシを増やして通信を遅くすることは避けたいと考えています。
マニュアルに記載されているSuper-Beaconの
ピン配置について、わかりにくい点がありました。掲載されている図では、
ピン配置をどの方向から見たものなのかが明確ではありませんでした。
参考として図を
添付しましたので、内容が正しいかどうか
ご確認いただけると大変助かります。
また、SPI
接続にはSSピンが必要でしょうか。それとも、自動的にスレーブとして
動作するのでしょうか?
さらに、ビーコンの
UARTおよびSPI接続の電圧仕様に関する情報が見つかりませんでした。
これらの接続は5Vと3Vのどちらで動作しますか?
提供されたソフトウェアパックを確認したところ、dashapiは
やや複雑だと感じました。また、出力方法についての説明が見つからなかったのは、IMU
データ。
現在のアプリケーションでは、要件を十分に満たしているため、
Cのサンプルを使用しています。ただし、
IMUデータについていくつか質問があります。RAW IMUデータを
ビーコンから直接取得すると更新レートは100Hzになりますが、同じ
データをモデムから取得すると、私たちの構成では更新レートが6Hzになります。
より複雑なアーキテクチャで、100 Hzの高速IMUデータを受信するには、別のモデムと専用の
SWが必要になりますが、実現可能で、すでに提供しています。
ご確認いただきたいのですが、
これらの値は6HzでのRAW IMUデータでしょうか。それとも、
6Hzの間隔で積算された値でしょうか?
理解すべき点:
この違いがわかれば、ビーコンからRAW IMUデータを直接
積算する必要があるかどうかを判断できるので、助かります。
それとも、処理済みのIMUデータが、この
更新レートの違いに対する解決策なのでしょうか?
ボートの方向と角度を求めるため、ボート上の2台の
モバイルビーコンを無線でペアリングしました。
IMUフュージョンによる角度
算出について、その手順を教えていただけますか?前述の更新レートを考えると、
無線によるペアリングで十分でしょうか。それとも、
IMUフュージョンにはUARTのほうが適していますか?ペアリングを行い、
中心位置(center location)を有効にした後、更新されるIMUは、
フュージョン計算されたIMUになるのでしょうか、それとも2つのセンサーの個別の出力でしょうか?