Marvelmindのユーザーと導入事例

Marvelmind屋内「GPS」が使われている大規模案件のほぼすべて、そして商用案件の大半は、残念ながらNDA(秘密保持契約)の対象となっています。そのため、公開するのは難しいのが実情です。以下では、インターネット上で見つけた公開事例をご紹介します。

目次

大学や研究者は、Marvelmind屋内測位システムを特に多く利用しているユーザー層の一つです。専用のページもご用意しています:大学向けソリューション。

ぜひご覧いただき、さまざまな事例からヒントを得てください。当社のユーザーの中に、あなたの大学のロゴが見つかるかもしれません。

課題は、倉庫内の120台以上のフォークリフトを高精度に追跡し、稼働効率を最適化するとともに、利用状況の把握を深め、各フォークリフトの現在位置に基づいて作業をリアルタイムで自動的に割り当てることでした。本事例は、以前に導入したフォークリフト10台の事例の続きです。新しい倉庫はより大規模で、フォークリフトの台数は12倍です。


構成:

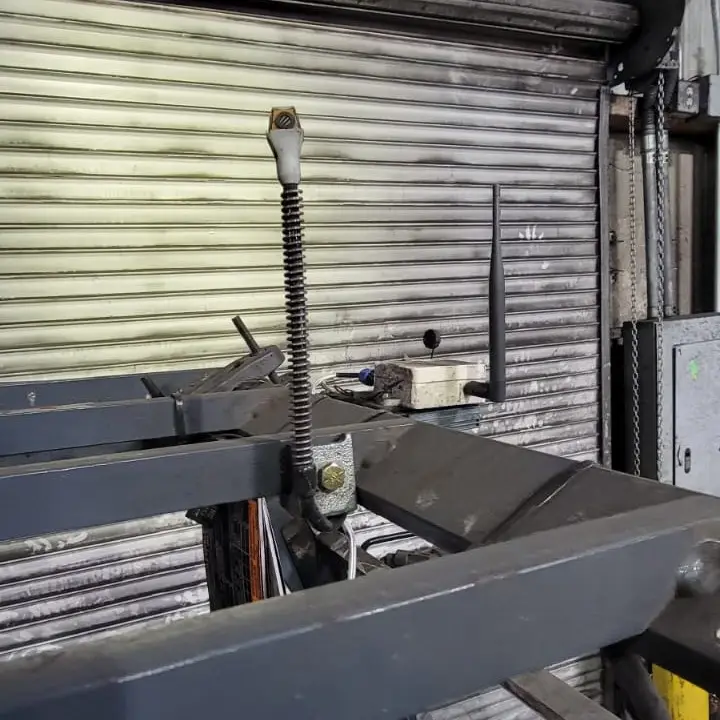
  • 各フォークリフトには、Industrial-RX with Omni(以前の倉庫ではSuper-Beacon + Omni-Microphone)を搭載し、アンテナのように屋根の上に取り付けています。これにより、固定式のSuper-Beaconを最小限の台数に抑えながら、広く確実なカバー範囲を確保しています。Industrial-RX with Omniは、粉じんや温度変化など現場が非常に過酷な産業環境であることから、この案件のために専用に開発されました。
フォークリフトの屋根に取り付けたIndustrial-RX with Omniモバイルビーコン
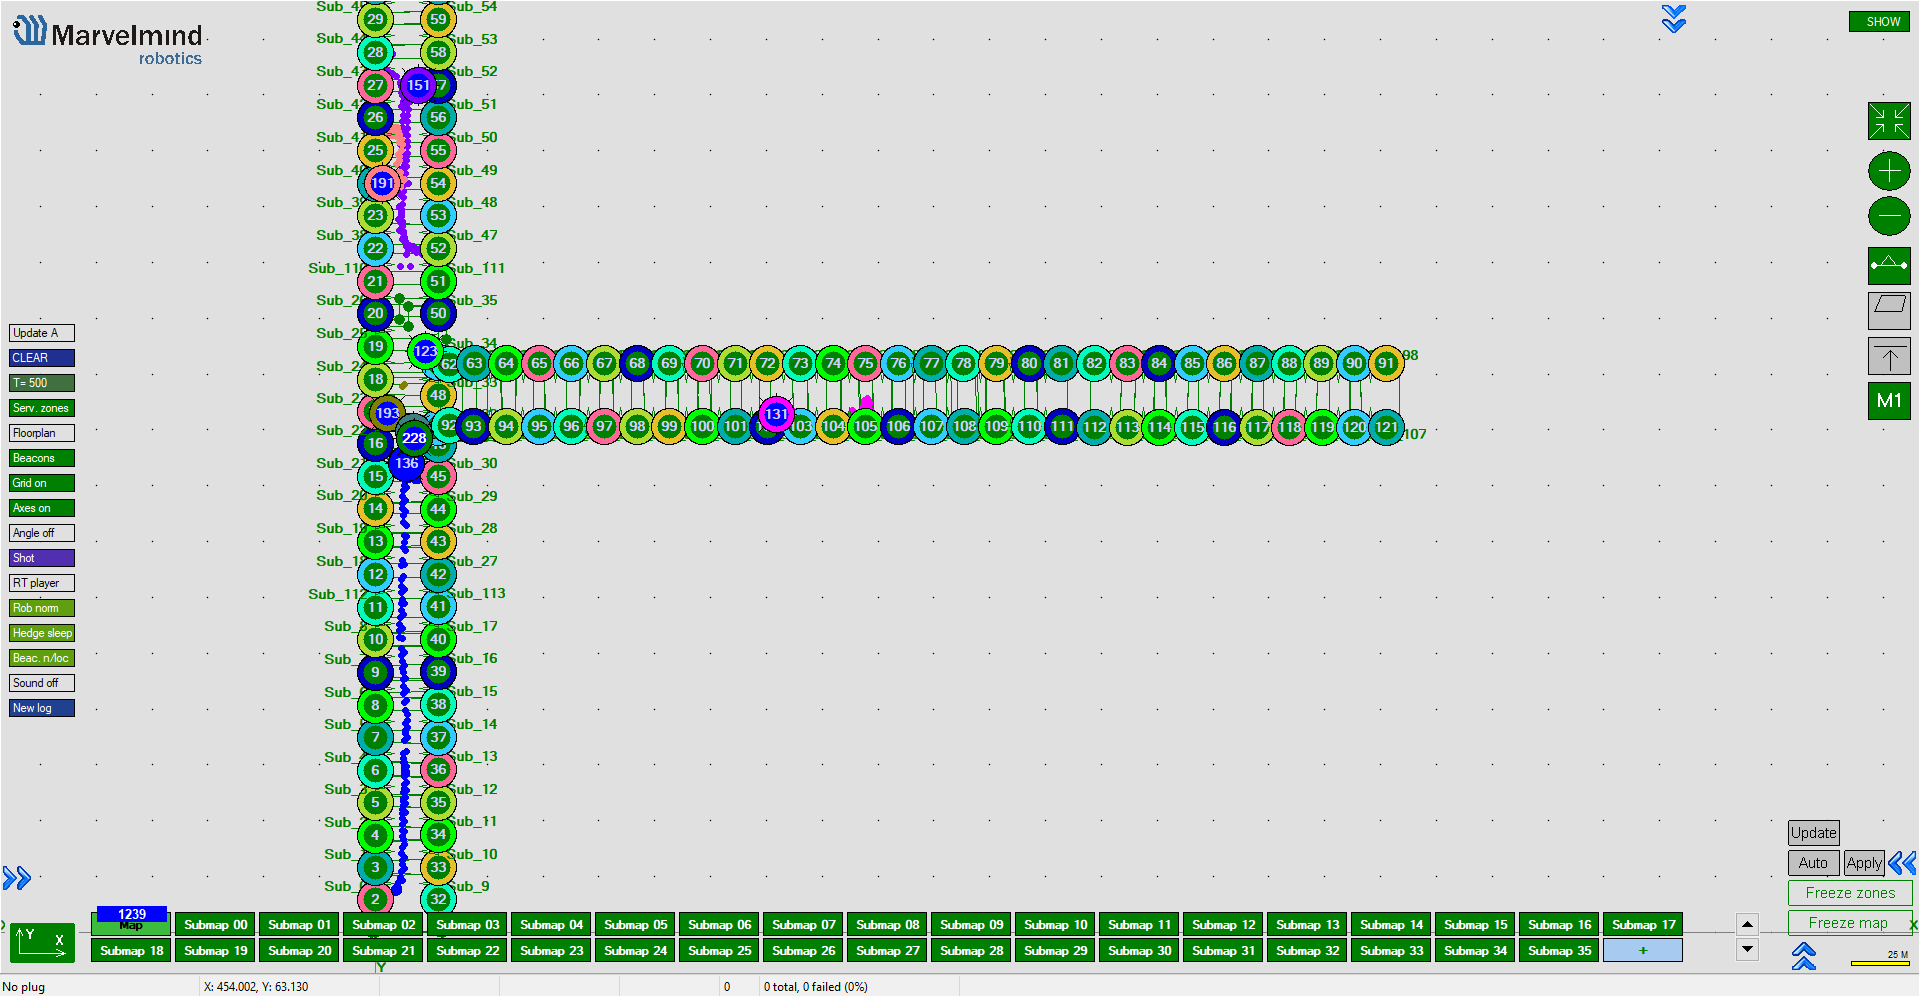
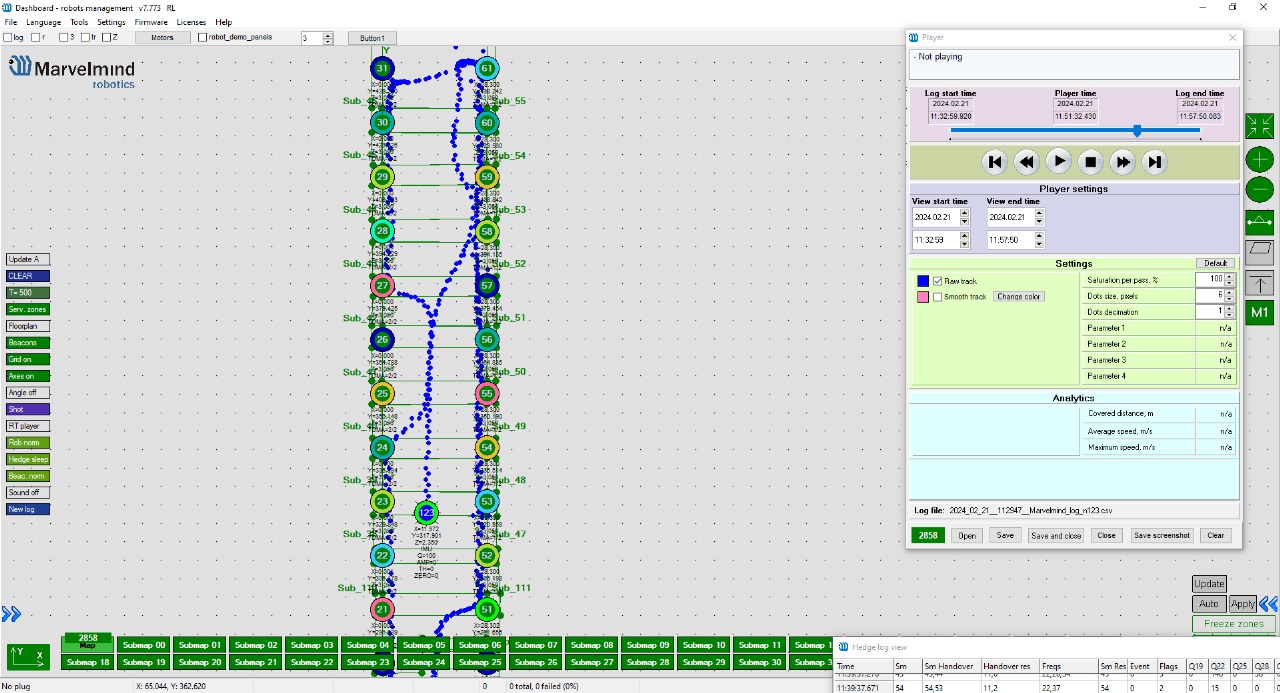
  • 123台の固定式 Super-Beacon を壁面の約3〜4mの高さに設置し、450x450mのT字型倉庫全体をカバーしています
  • 大容量の約110V→+12Vコンバーターで、固定式の Super-Beaconに給電しています。各 Super-Beacon のすぐ横には、+12V→USBコンバーターが設置されています。給電を2段階方式にしているのは、倉庫内に約110Vの配電網を敷くよりも、+12Vの配電網を敷くほうが大幅に安価だからです
  • 新しいマルチモデムアーキテクチャを採用し、無線の適切なカバー範囲とネットワーク全体の容量を確保しました。
  • 位置データは、Super-Super-Modemから UDP経由で遠隔地にある顧客のコンピューターへストリーミングされます。顧客はそこで独自の分析を行い、独自のGUIでトラッキングや結果を表示しています。顧客は次を使って当社のシステムを制御しています:オープンAPI
  • このシステムはMarvelmindがリモートで導入しました。物理的な設置は、顧客が現地で手配した第三者のインテグレーターが行いました

課題は、倉庫内の10台のフォークリフトを高精度に追跡し、稼働効率を最適化するとともに、利用状況の把握を深め、各フォークリフトの現在位置に基づいて作業をリアルタイムで自動的に割り当てることでした。


構成:

  • 各フォークリフトには、Super-Beacon + Omni-Microphone を搭載し、アンテナのように屋根の上に取り付けています。これにより、広く確実なカバー範囲を確保しながら、台数を最小限に抑えられます。最小限で済むのは、固定式の Super-Beacon
  • 14台の固定式 Super-Beacon を壁面の約3mの高さに設置し、カバー範囲を確保しています
  • 大容量の約110V→+12Vコンバーターで、固定式の Super-Beaconに給電しています。各 Super-Beacon のすぐ横には、+12V→USBコンバーターが設置されています。給電を2段階方式にしているのは、倉庫内に約110Vの配電網を敷くよりも、+12Vの配電網を敷くほうが大幅に安価だからです
  • 位置データは、Modem v5.1 から現地のPC(一般的なノートPC)を経由し、UDP経由で遠隔地にある顧客のコンピューターへストリーミングされます。顧客はそこで独自の分析を行い、独自のGUIでトラッキングや結果を表示しています
  • このシステムはMarvelmindがリモートで導入しました。物理的な設置は、顧客が現地で手配した第三者のインテグレーターが行いました。インテグレーターがビーコンを誤った場所に設置してしまいましたが、Marvelmind屋内「GPS」システムの柔軟性のおかげで、ネットワーク計画を作り直し、誤って設置されたビーコンの位置に合わせることができました

オリジナル動画:

詳しいコメントと解説(システムの構築方法について):

課題は、プレキャストコンクリート工場の作業員38名を、生産性の向上と安全確保のために高精度に追跡することでした。


構成:

  • 各作業員は、改良型のMarvelmind Jacketを着用しています:Jacket (IA)
  • バッテリーを取り外した固定式のSuper-Beacon-Outdoor 16台を壁面の4〜6mの高さに設置し、カバー範囲を確保しています。バッテリーは、氷点下で動作させるために取り外しました。各ビーコンは専用のボールホルダーに取り付け、約220V→USBコンバーターで給電しています
  • 位置データは、当社のSuper-ModemからWiFi経由のUDPで顧客のコンピューターへストリーミングされます。顧客はそこで独自の分析を行い、独自のGUIでトラッキングや結果を表示しています
  • Marvelmindがシステムをリモートで導入しました。物理的な設置は、当社のネットワーク計画に基づき、当社のリモート監督のもとで工場の作業員が行いました

オリジナルの短い動画:

詳しいコメントと解説(システムの構築方法について):

ポッドキャスト: “On Hedgehogs and Marvelous Minds: A New Technology for Point Data Collection? – Ep 179“

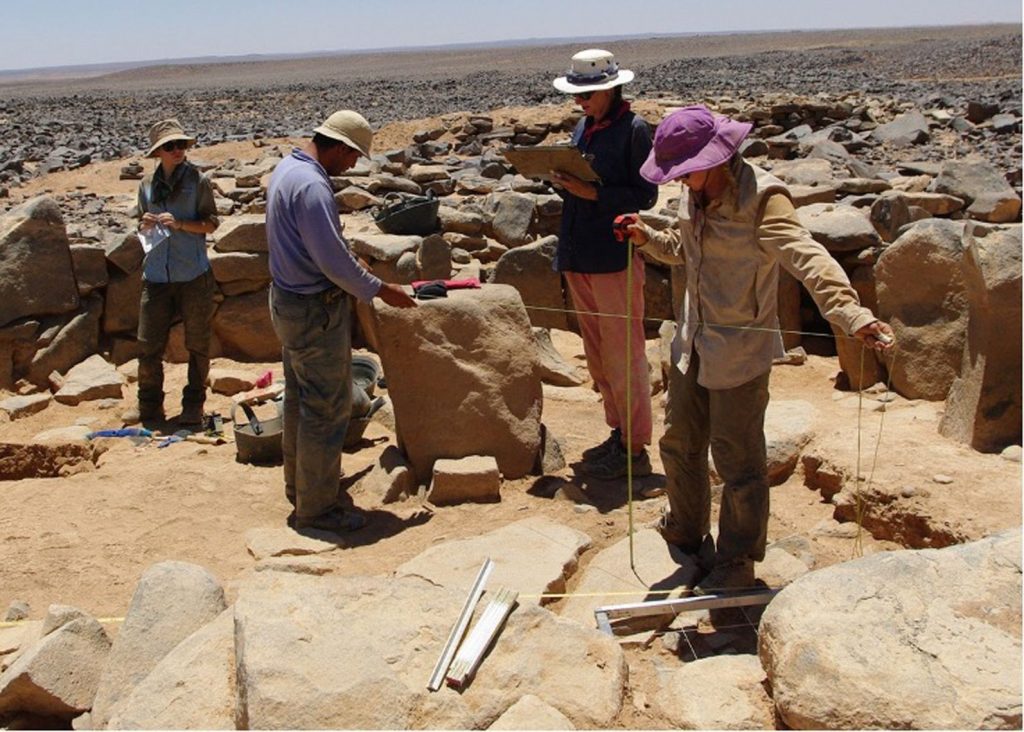
「この記事で取り上げる研究者たちは、屋内測位システム(IPS)を使って、イスラエルの屋外の遺跡をマッピングしました。その結果は、この新しい技術にとって心強いものです。」

原著論文: “On Hedgehogs and Marvelous Minds: A New Technology for Point Data Collection?”(PDF)。

この論文は、2021年10月20日にCambridge University Pressからオンラインで公開されました。

「強力な空間データ収集技術が増えているにもかかわらず、3D点データの収集は考古学の発掘調査において共通のボトルネックとなっています。トータルステーションは専任のオペレーターを必要とすることが多く、比較的短い見通し距離での発掘レベルのデータ収集に適しています。高精度な全球測位衛星システム(GNSS)は、遠く離れた衛星群との確実な通信を必要とし、すべてのデータ記録の状況で十分な精度が得られるとは限りません。屋内測位システム(IPS)、いわゆる『屋内GPS』と呼ばれる新しいカテゴリーの空間データ収集ハードウェアは、3D点データの収集を広く手軽に利用できるようにすることで、発掘中の点データ収集をより費用対効果が高く効率的な方法で実現できる可能性があります。

さらに、このようなシステムは、連続記録による形状データの収集を可能にすることで、デジタルによる現場データ記録をより詳細にできる可能性があります。本稿では、そのようなIPSシステムの一つであるMarvelmind IPSを紹介し、その潜在的な価値と限界を論じるとともに、イスラエルの銅石器時代(紀元前4600–3600年)の遺跡ホルヴァト・ドゥヴシャン(Horvat Duvshan)でのシステムの現地試験のケーススタディを示します。」

続きを読む。

考古学向けMarvelmind屋内「GPS」

オリジナル動画:

このロボットと、そこに使われている屋内「GPS」についての当社のコメント:

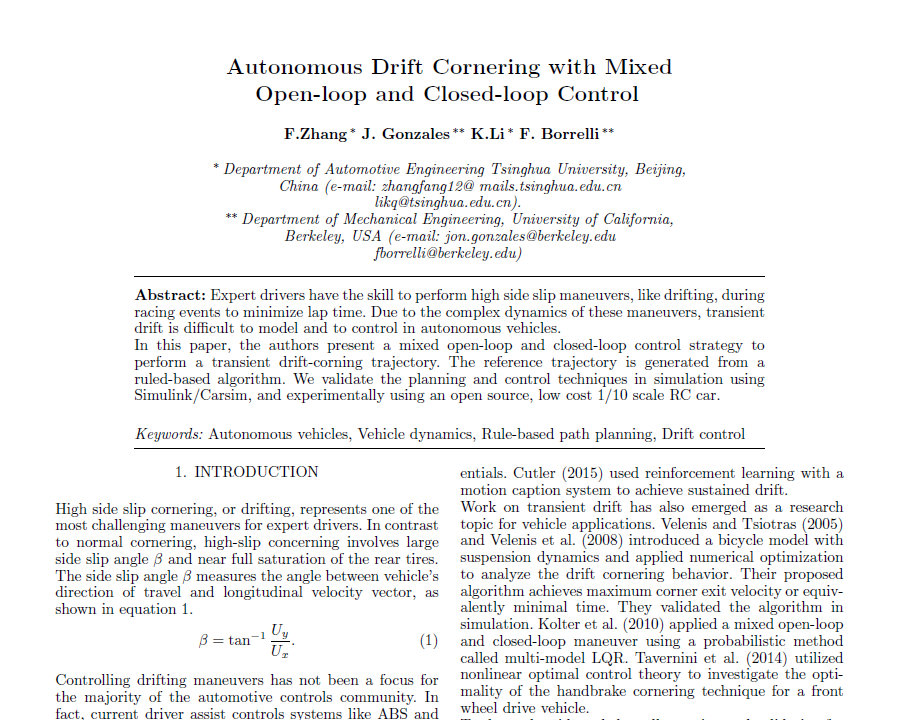
要旨:熟練ドライバーは、レースでラップタイムを縮めるために、ドリフトのような大きな横滑りを伴う走行を行う技術を持っています。こうした走行は動力学が複雑なため、過渡的なドリフトを自動運転車でモデル化し、制御することは困難です。本論文では、過渡的なドリフトコーナリングの軌跡を実現するために、オープンループ制御とクローズドループ制御を組み合わせた制御戦略を提示します。目標軌跡はルールベースのアルゴリズムで生成します。計画と制御の手法は、Simulink/Carsimを用いたシミュレーションと、オープンソースで低コストの1/10スケールRCカーを用いた実験によって検証しています。


キーワード:自動運転車、車両運動力学、ルールベースの経路計画、ドリフト制御

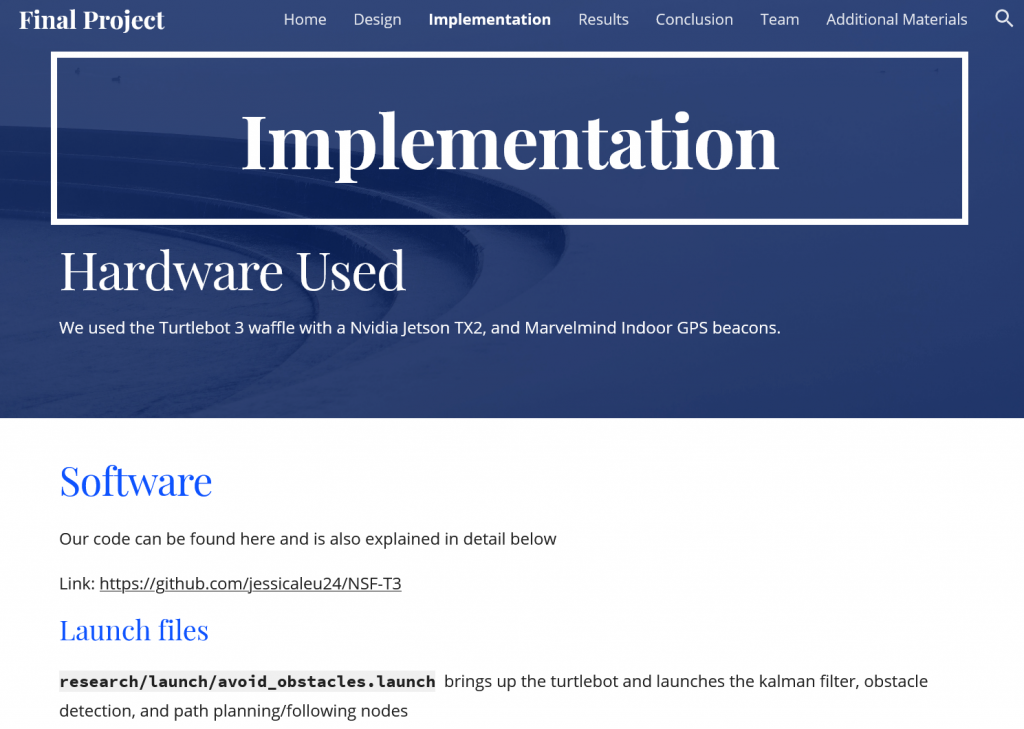
このプロジェクトでは、Nvidia Jetson TX2を搭載したTurtlebot 3 Waffleと、Marvelmind屋内GPSビーコンを使用しました。


プロジェクトのリンク。


この保存済みページ。


要旨


Planning and Control of Drift Maneuvers with the Berkeley Autonomous Race Car


著者:Jon Matthew Gonzales


博士(工学) – 機械工学

University of California, Berkeley

Francesco Borrelli教授(主査)


競技スポーツでは、ドライバーは後輪タイヤがほぼ完全に飽和した状態で、ハンドリングの限界まで車両を操ります。熟練ドライバーは、車両をすばやく旋回させるため、意図的にドリフトさせてコーナーを曲がります。こうした運転は、自動車の電子制御ユニットに組み込まれた安全システムの設計思想とは正反対の方法です。こうした走行の物理と動作原理を調べて理解することで、衝突回避のための自動車制御システムの安全機能を高められる可能性があり、さらにレースという文脈で、スポーツカーが自律的にドリフトを行えるようになる可能性もあります。本論文の主眼は、ドリフト走行の計画と制御、特に定常ドリフト、ドリフト駐車、ドリフトコーナリングにあります。


第二に、自動運転車の分野で研究・開発が拡大していることを受け、本論文では、Berkeley Autonomous Race Car(BARC)と呼ばれるロボットプラットフォームの設計と開発にも焦点を当てています。このプラットフォームは、計算用ハードウェアと一連のセンサーを搭載した1/10スケールのラジコンカーをベースとしており、研究と教育に適しています。このプロジェクトは、自動運転車に関心のある研究者や教育者に、低コストでオープンソースのテストベッドという選択肢を提供することを目指しています。本論文の前半で示した手法とアルゴリズムは、BARCプラットフォーム上で実験的に検証されています。

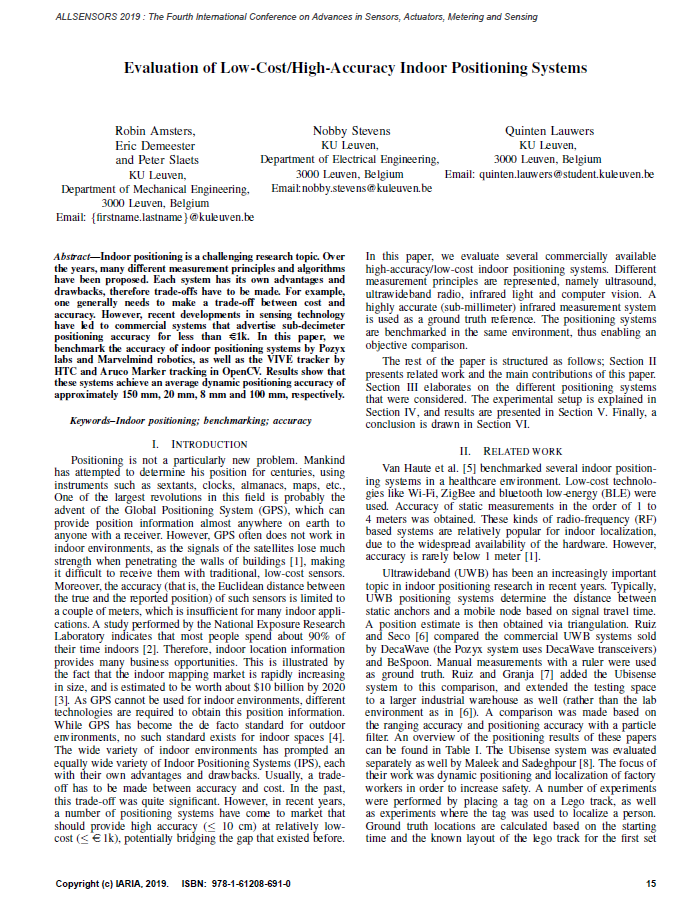
Evaluation of Low-Cost/High-Accuracy Indoor Positioning Systems

独立した研究者による、Marvelmind屋内「GPS」、UWBベースのトラッキングシステム、光学式トラッキングシステムの比較です。リンク:PDF論文。

Marvelmindによる位置推定


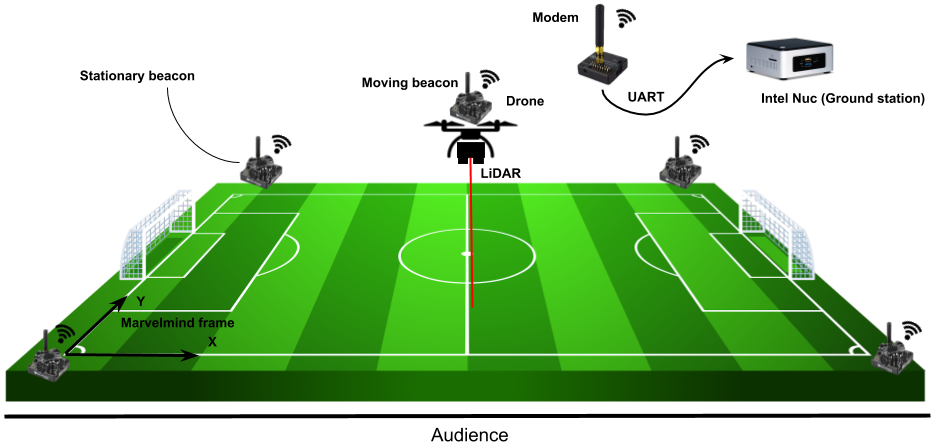
Marvelmind Roboticsは、既製品の屋内GPSを開発している企業です。屋内での位置推定は、超音波ビーコンを使って実現されます。このアプリケーションでは、4台の固定ビーコンを、ロボカップのフィールドの各コーナーに高さ約1メートルで設置しています。5台目のビーコンはドローンに取り付けられ、ドローンの機上電源回路に接続されています。このビーコンは「hedgehog」(略して「hedge」)と呼ばれます。hedgehogはモバイルビーコンで、その位置は固定ビーコンによって追跡されます。4台のビーコンとモバイルビーコンの位置姿勢データはモデムを介してやり取りされ、モデムはUARTによるデータ出力も備えています。このアプリケーションでは、モバイルビーコンの位置姿勢データに、Cプログラムからモデム経由でアクセスしています。このプログラムはUART経由でデータを取得し、位置姿勢データをデコードして、UDPでMATLAB/Simulinkのファイルへブロードキャストします。これらはすべてIntel NUC上で実行されます。Marvelmindのセットアップから得られた座標は、Pixhawkが使用するNED座標系にマッピングされました。


自律飛行


このセクションでは、機上のPixhawkを使ってドローンを自律飛行させた方法を説明します。

Pixhawkの動作は、MAVLinkメッセージプロトコルで受信するメッセージによって決まります。MAVLinkメッセージは、機外のIntel NUCコンピューターで動作するMatlab Simulinkで生成され、テレメトリー経由でPixhawkに送られました。テレメトリー接続は、2つのテレメトリーモジュールをつないで確立しました。一方はPixhawkのtelem2ポートに、もう一方はUSB経由でIntel NUCコンピューターに接続しています。Matlab Simulinkシミュレーションの各反復で、MAVLinkメッセージを1つ送信し、1つ受信します。Pixhawkに送る各MAVLinkメッセージには、Marvelmindのセットアップから得た位置推定値と、必要なセットポイントが含まれます。セットポイントは、Pixhawk、ひいてはドローンが移動すべき目標位置を表します。受信するMAVLinkメッセージには、ドローンの現在の姿勢と位置に関する情報が含まれます。この情報は、ドローンの経路計画に使われます。具体的には、この情報をもとにPixhawkに送るセットポイントを決定します。


記事の全文はこちら。

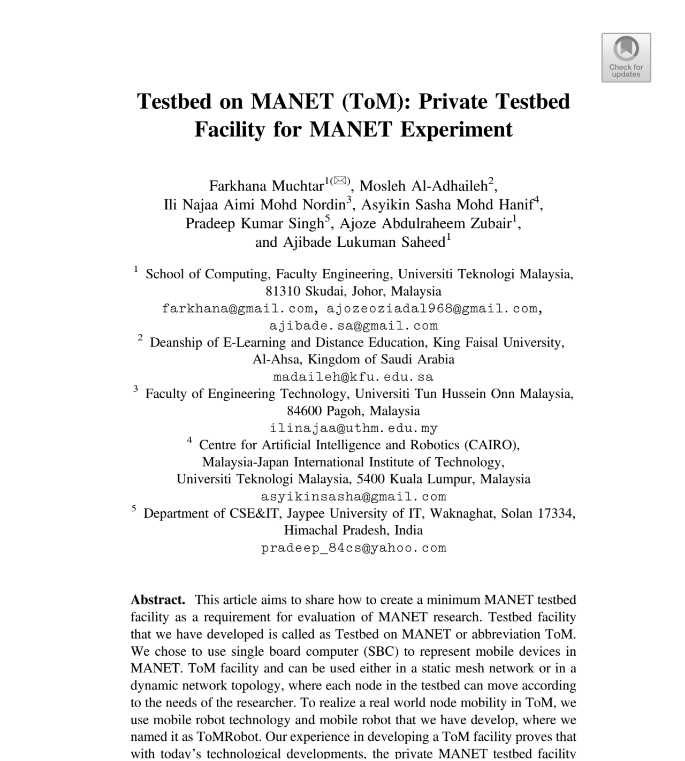
ToMRobotの屋内位置推定と経路計画

自律型ロボットにMarvelmind屋内「GPS」を使用した例です。詳しくは次を参照してください:リンク。

屋内完全自律飛行

PixhawkとMarvelmindによる自律飛行

Albatrosの良好な飛行(背景にMarvelmind)

Marvelmind屋内「GPS」ビーコンを用いたROSセンサーフュージョン

Marvelmindを搭載したTello

Marvelmind IPSを使った高精度クアッドコプター自動操縦

Inferno Project:Marvelmind RTLSによるナビゲーションと障害物回避

屋内GPSテスト 0308

広告ロボットに搭載したMarvelmind屋内「GPS」

Webサーバー付きMarvelmindビーコン

水上でのOmniboatの軌跡のデモ

トップへ戻る