
自律移動ロボット向け屋内測位システム
GNSSが届かない環境で±2cmの精度
自律移動ロボット(AMR)やAGVには屋内測位が必要ですが、GPSは屋内では機能しないため、その役割を果たせません。
Marvelmindの超音波RTLSは±2cmの精度を実現し、UWBより10倍高精度(UWBは10〜30cm)、Bluetoothより100倍高精度です。システムは XYZ座標、IMUなどのデータを出力します(USB、UART、CAN経由)。ネイティブのROSおよび ROS2 ドライバーにより、あらゆるロボットのナビゲーションスタックにすぐに統合できます。GPSのネイティブプロトコルであるNMEA0183にも標準で対応しています。
LIDARや光学式測位システムでは技術的に難しい場合や、単にコストが高すぎる場合に、ロボットの測位とナビゲーションの優れた代替手段となります。
お客様向けクイックヒント
ロボットやAGVを製作していて、測位・ナビゲーションシステムを今すぐ決める必要がある場合は、次からお選びください:
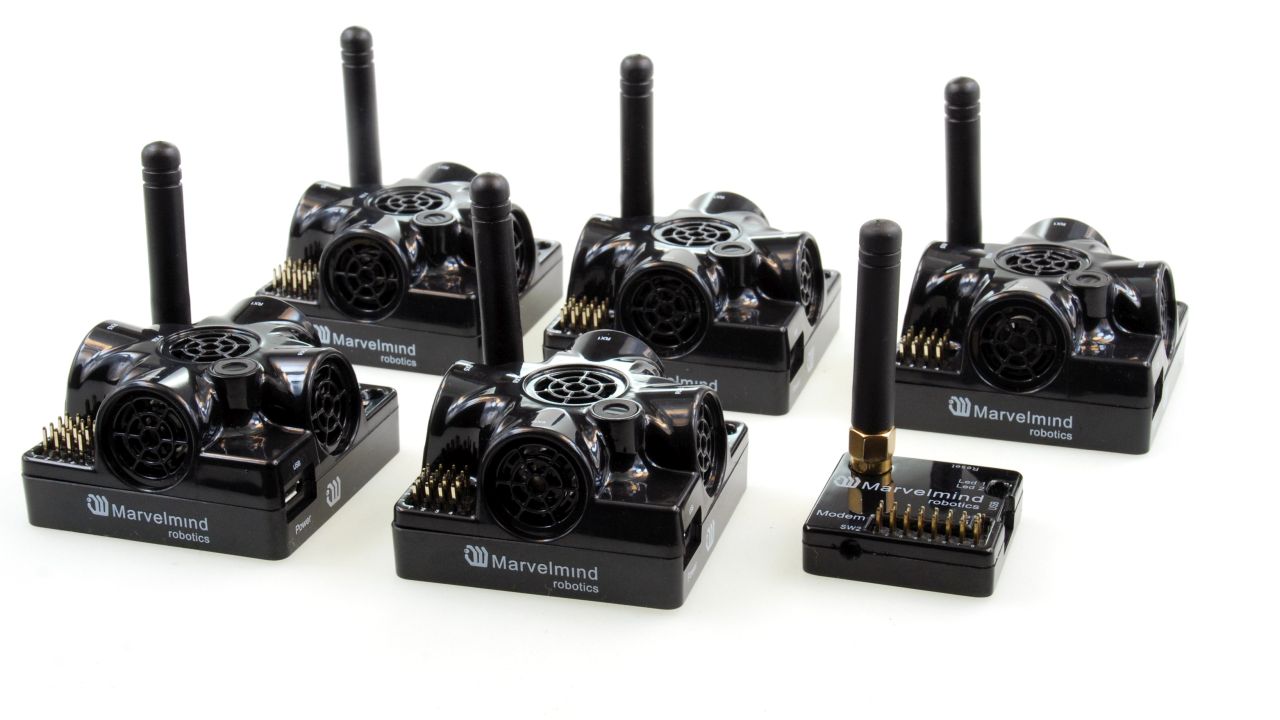
- Starter Set Super-MP-3D – 最初に導入しやすい、シンプルで汎用性の高いセット
- Starter Set Super-MP-3D + Super-Beacon – 次が必要な場合:位置+方向
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphone – 開けた空間で20x20mを超えるエリアの場合や、固定ビーコンが水平線から30度以下の角度にある場合。この構成なら、このような走行性能を備えたロボットを製作することができます。当社のロボット Boxie も、高度で柔軟性の高い構成であることから、この構成を採用しています
ロボット、車両、AGVでのMarvelmind屋内「GPS」の活用
Marvelmind屋内測位システム(Marvelmind IPS)は、Marvelmind屋内「GPS」やMarvelmind RTLSとも呼ばれ、さまざまな種類の自律型ロボット、自律走行車両、AGV、フォークリフトで、次のような多様な目的に広く使用されています:
- 屋内外でのロボットの自律ナビゲーションと測位
- トラッキング:AGV、車両、フォークリフト
- ジオフェンス:ロボット、フォークリフト、人員
- ロボティクス全般の研究・開発
- ロボティクスの教育と競技会
- スウォームロボティクス
自律型ロボットやドローンの主要なタスクの1つが、自動スキャンと点検です。非常に重要でありながら、決まった手順を繰り返す作業で、常に注意力と正確さが求められます。
これは機械が非常に得意とする作業ですが、人は疲労やミスを起こしがちです。
もちろん、倉庫の屋内スキャンにはドローンを使う方が先進的な解決策に見えますし、当社でもお客様や見込み客の皆様と毎週のようにこのテーマについて話し合っています。しかし、研究やイノベーションのためではなく、今すぐ実際の用途で確実に機能する実用的なものをお求めなら、現時点ではスキャン用ロボットをお選びください。
ユースケース
自律型ロボット向け屋内GPSは、誰が何のために使っているのか
自律移動ロボットには、屋内ではGNSSでは得られないセンチメートルレベルの屋内測位が必要です。Marvelmindの超音波RTLSは、倉庫や工場でのロボットによる点検、研究機関や大学のロボティクス研究室、産業施設でのAMR/AGVナビゲーションという3つの主要分野で使われています。以下は、実際の導入でよく見られるシナリオです。
ロボットによる点検と自動スキャン
自律型ロボットスキャナーが倉庫の通路、工場のフロア、温室で正確かつ再現性のあるルートをたどるには、信頼性の高い屋内測位システムが欠かせません。ハンディ型のバーコードリーダー、QRスキャナー、RFID機器を使った手作業のスキャンは、時間がかかり、ミスが起きやすく、規模が大きくなるとコストもかさみます。Marvelmind屋内GPSを搭載したロボットなら、人が歩いて回る作業を置き換えられます。毎日、1時間ごと、あるいはスケジュールどおりに同じルートをスキャンし、±2cmの位置精度によって、すべてのラベル、コード、RFIDタグを確実にスキャナーの読み取り範囲に収めます。
当社の自動スキャン・点検ソリューションは、Boxie Scannerロボットを中心に構成されています。Boxie Scannerは、カメラ、バーコードリーダー、QRスキャナー、RFIDリーダーなど、あらゆるスキャン用ペイロードを搭載できるコンパクトな自律プラットフォームです。ロボットは自律的に走行し、自身のバッテリーからペイロードに電力を供給し、すべてのスキャンの位置を±2cmの精度で記録します。システムはオープンAPIを介してWMSやERPと連携します。
ロボットスキャナー導入の主なポイント:
- ±2cmの位置精度:一定の距離でのバーコード、QR、RFIDの読み取りに十分
- 必要なのは2Dトラッキングのみ:ドローンによるスキャンより低コストでシンプル
- ロボットは充電1回で8、12、16時間稼働:操縦者は不要で、墜落のリスクもなし
- 同じ空間で複数のロボットを同時に運用可能:それぞれを個別にトラッキング
- 座標はジオリファレンスされている:すべてのスキャンが正確なXYZ位置とタイムスタンプとともに記録される
対象となる環境:倉庫、物流センター、工場、組立工場、温室、空港の貨物ターミナル。
研究機関・大学向けの屋内自律ナビゲーション
大学、博士課程の学生、ポスドク、研究室は、Marvelmind屋内測位システムを特に活発に利用しているユーザーです。±2cmの精度、オープンAPI、ROS/ROS2ネイティブドライバー、透明性のある価格設定を兼ね備えているため、光学式トラッキングシステムのようなコストや複雑さを伴わずにグラウンドトゥルース(基準となる真の位置)が求められるロボティクス研究に適しています。
このシステムは世界各地の大学で、自律ロボットのナビゲーション、スウォームロボティクス、ドローンのオートパイロット研究、自動運転車両のドリフト制御、屋内での考古学調査、人員追跡の研究などに使われてきました。屋内測位システムを比較した独立した公開研究では、Marvelmind IPSは光学式システムに匹敵する精度を数分の一のコストで実現し、UWBベースの代替手段を大きく上回ると結論づけています。全リストは次をご覧ください:大学での事例と公開研究論文。
研究チームがほかの選択肢ではなくMarvelmindを選ぶ理由:
- UWBより約10倍高精度(±2cm対10〜30cm)、BLEより約100倍高精度
- クラウド不要:すべての測位計算はオンプレミスで行われ、データが研究室の外に出ることはありません
- ROSとROS2を完全サポート:公開ドライバーとコード例あり
- TurtleBot、カスタムAMR、ドローン、PixHawk、ArduPilot、Jetson、Arduinoに対応
- オープンなインターフェース:USB、UART、SPI、CAN、I2C。あらゆる研究用プラットフォームと統合可能
- ハードウェア、プロトコル、ソフトウェアをカスタマイズ可能:開発チームがエンドユーザーと直接やり取りします
- 当日または翌営業日に出荷:研究用ハードウェアを何週間も待つ必要はありません
Marvelmindを使用した主な公開研究:UC Berkeleyでの自律ドリフトコーナリング、複数の大学でのROSセンサーフュージョン、Drone Referee(MSD 2017/18)、イスラエルの発掘現場での屋内考古学測位、屋内での牛の活動量トラッキング、新型コロナ対策の消毒液散布ロボット。
倉庫・工場でのAMR・AGVナビゲーション
産業施設の自律移動ロボット(AMR)や無人搬送車(AGV)には、高精度でスケーラブル、かつインフラとして安定した屋内測位が必要です。床のQRコード(破損や遮蔽が起きやすい)、SLAM(計算が複雑で、ドリフトが蓄積する)、UWB(精度10〜30cmで、狭い通路でのナビゲーションには不十分)に基づくシステムとは異なり、超音波RTLSはドリフトせず照明にも左右されない±2cmの絶対XYZ測位を提供し、ロボット1台から同時250台の車両まで拡張できます。
Marvelmindは産業分野のお客様向けにトラッキングシステムを導入してきました。その一例が、450×450mのT字型倉庫で、123台の固定Super-Beaconを使い、120台以上のフォークリフトを同時にトラッキングしたシステムです。システムはUDPとオープンAPIを介してリアルタイムのXYZ座標をお客様の分析プラットフォームに送り、各車両の現在位置に基づく作業の自動割り当てを可能にしました。別の導入例では、14台の固定ビーコンで10台のフォークリフトをトラッキングしました。どちらのシステムも、Marvelmindがリモートで導入しました。詳しくは次をご覧ください:導入事例の全文。
AMR・AGV導入における主なメリット:
- 1000 m²のサブマップ1つから、ネットワーク化したサブマップによる複数建屋にわたる無制限のエリアまでカバー
- 最大250台のモバイルロボットを、それぞれ±2cmの精度で同時にトラッキング
- 床の工事は不要:ビーコンは壁や天井の高さ3〜4mの位置に取り付け
- USB、UART、SPI、CAN、UDPで出力:既存のあらゆるフリート管理システムに統合可能
- 精度はロボットの速度や更新レートに左右されません(技術的な解説を参照)
- 粉じんが多い、温度変化がある、電気的ノイズが多いといった産業環境でも動作
対象となるタスク:自律配送、ゾーン間搬送、ピッキング支援、自動棚卸し、安全ゾーンの管理、複数ロボットの協調。
どのMarvelmindスターターセットを選ぶべきか?
詳細を検討する時間はないけれど、早く確実に選びたい場合は、次をお選びください:Starter Set Super-MP:
- MPはMulti-Purpose(多目的)の略です。このセットは実際に複数のアーキテクチャと複数の構成に対応しており、高い柔軟性を備えています:
- 最大2つのサブマップでの2Dトラッキング
- 最大3台のモバイルビーコン(ロボット)での2Dトラッキング
- 2Dトラッキング:位置+方向
- 最大4台のモバイルビーコンでの1Dトラッキング
- Starter Set Super-MP は、さまざまなアーキテクチャに対応しています:NIA、IA、MF NIA
- ビーコンには900〜1000 mAhのLiPolバッテリーが内蔵されているため、外部電源なしでシステムを簡単かつ迅速に展開できます
- ビーコンは外部アンテナ付き:モデムとの無線接続がより安定します
- Super-Beaconは超音波の送受信が可能です。そのため、固定ビーコンとしてもモバイルビーコンとしても使用できます
- Super-BeaconはDSP(デジタルシグナルプロセッサー)を内蔵しています。そのため、複数の超音波チャネルを同時に受信でき、IAで動作できます
- Super-BeaconはIMU(3Dジャイロ+3D加速度センサー)を搭載しています
ロボット1台にモバイルビーコン1台では、得られる位置は1つだけであることにご注意ください。位置と方向を得るには、ペアードビーコン 構成(ロボット1台にモバイルビーコン2台)が必要です。次のバリエーションをご覧ください。
位置+方向を得るには、ロボット1台につき2台以上のモバイルビーコンが必要です。最も簡単なのは、次の組み合わせです:Starter Set Super-MP + 追加の Super-Beacon。
ロボット向けの高精度な屋内測位とナビゲーションの例
自律配送ロボット:自動車組立工場でのデモ
Marvelmind自律配送ロボット v100。
屋内「GPS」のカバーには、IAで固定ビーコン15台とモデム1台を使用しています。詳細:動画(YouTube)。
同じ屋内「GPS」マップで、動画に映っているロボットに加えて、次にも対応しています:
- 複数のモバイルロボットやフォークリフトのトラッキングと、人員のトラッキング。合計で最大250台のビーコン/対象物(固定とモバイルの合計)
ロボット v100の例(詳しい解説付き)
これは 動画(YouTube)と同じデモですが、動画に映っている内容やシステム全般を説明する音声解説が加えられています。
構成:
- Marvelmind自律配送ロボット:動画(YouTube)
- 屋内「GPS」のカバーには、IAで固定ビーコン15台とモデム1台を使用。
ロボットの仕様:
- Marvelmind屋内「GPS」がカバーする任意の地点間での完全自律配送
- 最大100kgのペイロード
- 1回の充電で16時間以上走行:動画(YouTube)(60kg以上のペイロード搭載時)
- 障害物の自動検知と回避
- 配送ルートはボタン1回のクリックで、1秒で再設定可能
- 充電時間は4時間未満です。そのため、2シフト(16時間)の稼働と1シフト(8時間)の充電に対応します
- 容量を変更可能:最大65x65x160cmの大型ボックス1個から、65x65x15cmのボックス最大8個まで(棚1段または複数段)
- 同じ屋内「GPS」マップで次にも対応:
- 複数のモバイルロボットやフォークリフトのトラッキングと、人員のトラッキング。合計で最大250台のビーコン/対象物(固定とモバイルの合計)。
- ロボットには、位置+方向を得るためのペアードビーコン構成のモバイルビーコン(IA、外付けOmni-Microphone 2個付き)が取り付けられています
- 2Dトラッキング用の固定ビーコンは壁に設置されています
Marvelmind屋内「GPS」で完全自律走行するロボット
完全自律型ロボットが、次のものを頼りに自力で走行しています:
- Marvelmind屋内「GPS」
- オンボードのオドメトリと慣性計測装置(IMU)
ロボットはユーザーから訪問すべき主要地点の座標(右の表)を受け取り、経路を作成して、経路に対する自身の位置を常に補正しながら走行します。座標は、Dashboardでマップをクリックするだけで自動的に作成されます。
ビーコン間の距離は最大36メートルです。20〜30メートルごとにビーコンを追加すれば、キャンパス全体を高精度な「GPS」でカバーできます。
オフィス環境を完全自律で走行する小型配送ロボット
- ロボットにはモバイルビーコンが取り付けられています
- 固定ビーコンは壁に設置されています
- 青い点:Marvelmind屋内ナビゲーションシステムで測定したロボット(モバイルビーコン)の位置
- 黄色の点:ロボット自身の慣性/オドメトリシステムから得た位置
- 大きな緑の点:壁に設置された固定ビーコン
完全自律ロボットの走行デモ:「8の字」コース
Marvelmind屋内ナビゲーションシステム+自律ロボットMarvelmind Hermesのデモ:
- 「8の字」コース(7x2m)
- 完全自律走行。Marvelmind屋内ナビゲーションシステムのスターターセットを80m2の部屋に設置
ロボットの上部にモバイルビーコンが取り付けられています。ロボットはMarvelmind IPSから±2cmの精度で自身の座標を受け取り、その座標を使ってコースを自律走行します。
実環境を模して、屋内ナビゲーションシステムにとっての軽い遮蔽(柱、クッション付きスツール)を意図的に設けています。遮蔽された場所では、ロボットは自身の慣性航法システムとオドメーターに頼って走行します。
Marvelmind屋内「GPS」による位置と方向の取得を備えたドミノロボット
Marvelmind屋内ナビゲーションシステムが、独創的なドミノ並べロボットに使われました。システムは高精度な位置と方向の取得に使われています。方向の精度をできるだけ高めるため、ベース上に配置されたモバイルビーコンにご注目ください。
元の動画もご覧ください:World Record Domino Robot(24時間で10万個のドミノを並べるロボット)
ロボティクスソリューション
位置推定
自律型ロボットにとって最大の課題の1つは、「自分はどこにいるのか?」という問いに答えることです。この問いはすぐに、いくつもの細かな問いに広がります:
- 現時点で、予定していた位置に対して自分はどこにいるのか?
- 次のウェイポイントに対して自分はどこにいるのか?
- ほかの対象物(ロボット、人、障害物、充電ステーションなど)に対して自分はどこにいるのか?
しかし、すべては何らかの基準に対する位置推定から始まります。たとえば、(0,0,0)の座標(それがどこであれ)や、出発点などに対する位置です。ほかの多くの問いは、この根本的な問いから派生したものです。
何を基準に位置を推定するのか?
主な選択肢はいくつかあります:
- 自分自身を基準にする:たとえばロボットの中心
- 外部の基準点を基準にする
自分自身を基準にする方法は多くの場合より単純ですが、これは空間内での移動やナビゲーションというより、障害物の検知と回避に関わるものです。ここでは、外部基準に対する測位とナビゲーションについて詳しく見ていきましょう。
座標系の詳細はこちら:
なぜSLAMではないのか?
SLAM(Simultaneous Localization and Mapping:自己位置推定と環境地図作成の同時実行)は非常に優れた手法です。しかし、倉庫、組立工場、構内物流全般など、環境が変化する、構造化されていない、あるいは予測できない産業用途では、実用的でない場合があります:
- 多くの場合、タスクを2つの段階に分けるほうが単純に効率的です:1) マッピング、2) 位置推定
- 障害物の検知と回避は、マッピングや位置推定とはまったく別のもので、3つ目の項目、3) にあたります。単に別のタスクであり、別の方法で解決すべきものです。LIDARは障害物の検知には適していますが、環境が変化する場合、マッピングにはあまり向いていません。誤りが多くなりすぎるおそれがあるためです
- LIDARについて述べたのと同じ制約は、視覚SLAMシステムにも当てはまります。混乱することがあり、誤りを正すにはほかの方法に頼らざるを得ません
- 一般に、センサーフュージョンは最良の結果が得られるアプローチであり、商業的・技術的に実現可能であれば推奨されます
位置推定はインサイドアウトか、アウトサイドインか、それとも併用か?
ロボットが位置推定に必要なものをすべて搭載している場合、それは インサイドアウト方式の位置推定です。人間や動物もインサイドアウト方式の位置推定を使っています。一般に、自分がどこにいるかについて、連続した座標の流れのような直接的で絶え間ない情報は必要としません。さまざまな外部の手がかりをもとに、「内側」で判断しているのです。
このプロセスを ビジュアルオドメトリと呼ぶ人もいます。もちろん、床や環境が適していれば、通常の車輪(足)によるオドメトリと組み合わせることで、はるかにうまく機能します。だからこそ、あらゆるロボットに使えるナビゲーションシステム単体を作るより、ナビゲーションシステムを備えたロボットを作るほうが簡単な場合があるのです。このような「汎用測位システム」の開発者は苦労するかもしれません。オドメーターからのデータは、事実上どのような形式でもあり得るからです。値の異なるアナログ信号の場合もあれば、未知の形式でデジタル符号化されている場合もあります。分解能がまったく異なることもあり、ほかにも多くのパラメーターが異なり得ます。
そのため、ロボット内部のシステムの多くは本質的に結びついています。ロボットを設計する人は誰でも、最初からこのことを理解し、考慮しておく必要があります。
当社の屋内測位システムは、アウトサイドイン方式の位置推定を採用しています。移動ロボットは比較的単純なものでもよく、自分が追跡されていることを認識していなくても構いません。外部のシステムがロボットを追跡します。当社の場合は、ロボットに取り付けたモバイルビーコン(タグ)を追跡します。ロボットが高機能であれば、そのデータを使い、XYZ座標とウェイポイントに基づいて自律的に走り回ります。高機能でなければ、遠隔操作することもできます。それでも制御するのは人ではなくシステムなので、ロボットは完全に自律したままです。ただし、その知能、少なくとも測位、ナビゲーション、自律走行を担う部分は、動くロボット本体の外にあります。
アウトサイドイン方式のメリット:
- フォークリフトや、ラジコンカーをベースにしたごく単純なロボットなど、「頭脳を持たない」移動体も追跡できます
- 人間のような「接続できない」移動体も追跡でき、ロボットが周囲にいるときの安全性を大幅に高められます。ロボットが人間を検知する必要はありません。人間や、ほかのロボットを含むその他の移動体がどこにいるかを、ロボットはすでに把握しています
- ロボットのコストを大幅に下げられます
選定のためのおすすめ:
- 非常に広いものの整然として「予測可能な」倉庫で1〜2台のロボットを走らせる場合は、インサイドアウト方式の位置推定のほうが費用面で有利になることがあります。たしかにロボット1台あたりのコストは上がりますが、倉庫にインフラを設置する必要がありません
- 同じ倉庫で複数のロボットを使う場合は、台数が増えるほどアウトサイドイン方式の位置推定が有利になります。ロボット自体を大幅に安価にできるためです
- 環境が整然としておらず、インサイドアウト方式の位置推定がうまく機能しない場合は、迷わずアウトサイドイン方式を採用してください
- 非常に複雑な条件では、通常、センサーフュージョンやさまざまなハイブリッド方式が最も良い結果をもたらします
- アウトサイドイン方式は、特にスウォームロボティクスに適しています
基準点の選び方
GPSの場合、座標は地球の通常の緯度・経度で得られます。たとえばロボットが屋内から屋外へ出る場合など、それが役立つこともあります。しかし、実際の屋内用途の大半では、必要なのはローカル座標だけです。
そのため、座標は都合に合わせて自由に決められます。Marvelmind屋内「GPS」では通常、システムが固定ビーコンのいずれかを(0,0,0)または(0,0)に割り当てます。ただし、マップ上の任意の点を(0,0)に設定することもできます:
さらに、内部の(0,0,0)点に外部のGPS座標を割り当てるジオリファレンスも可能です。その後、Marvelmind屋内「GPS」から出力される座標ストリームは、NMEA0183形式の絶対GPS座標になります。内部形式で出力することもできます。オープンプロトコルの詳細はこちら。
方向
磁力計/コンパスが使える屋外とは異なり、屋内で方向を求めるのは簡単ではありません。特に静止状態では困難です。
たとえば、当社のシステムを使えば、ロボットは正確な位置を容易に把握できます。しかし、ロボットが現在の方向、つまりどちらを向いているかを知らなければ、どこへ走ればよいかを判断するのは簡単ではありません。
ロボットの方向は、比較的すばやく求めることができます。まず現在の位置を測定し、IMU/ジャイロで直進を保ちながら1mほどまっすぐ走行してから、新しい位置を測定します。2点がわかり、その間の移動が曲線ではなく直線だったとわかっていれば、ロボットの現在の方向を計算できます。その後は、走行中も常に同じ手法を使います。次の記事をご覧ください:ドローン1機あたりに必要なモバイルビーコンの数は? – ロボットはドローンほどサイズや重量の制約が厳しくないため、この点はそれほど重要ではありません。それでも、この手法はロボットにも十分に応用できます。
このアプローチは、次の旧型ロボットで使われています(上の動画):オフィス/工場環境で完全自律走行する小型配送ロボット、Marvelmind屋内「GPS」で完全自律走行するロボット。
この方法はシンプルで、モバイルビーコン(タグ)が1つあれば済みますが、走行できる場合にしか使えません。実際には動けず、その場で、つまり静止状態のまま位置推定を行わなければならないこともよくあります。どうすればよいでしょうか?
ペアードビーコン
静止状態で方向を得るために当社が推奨するのは、ペアードビーコン構成を使う方法です。
詳しくは以下をご覧ください。NIA:
もう1つの例は、モバイルビーコン間のベースを約60cmとした自律走行ロボット v100です。IA(上の動画):自律配送ロボット:システムビュー。
単一のモバイルビーコンに外部マイクを付けた同様の構成です。VR用に作られたものですが、そのままロボットにも使えます。マイク間のベースは約20cmです。IA:
どのソリューションにも多くの代替手段があります。たとえば、外部カメラを使ったモーションキャプチャです。位置と方向の両方について、高精度で適したソリューションでしょうか?――もちろんです。では、産業用ロボットにとって実用的でしょうか?――そうとは言えません:
- 高価です。少なくともこの記事を最初に書いた時点(2021年)では、非常に高価でした
- 工場や倉庫の過酷な環境向けには作られていません
- 多くの制約を受けやすい:光量不足、強すぎる光、霧、温度変化、電源など
そのため、ここでは考えられるすべての位置推定手段を取り上げるのではなく、比較的関連性が高く実装可能なものだけを扱います。
障害物の検知と回避
障害物の検知と回避は、位置推定とは別のタスクです
前述のとおり、SLAMアプローチは障害物の検知、マッピング、位置推定を同時に行えるとうたっています。夢のように聞こえますが、現実はもっと厳しく、思いどおりにはいきません。
照明が不十分で、ダイナミックレンジの大きい光源が多数ある実環境(窓から差し込む明るい日差しと倉庫の非常に暗い影、ヘッドライトからさまざまなスキャナーまでの多様な光源など)では、ビジュアルSLAMは非常に混乱しやすく、位置推定を完全に失うことさえあります。SLAMシステムが複数の候補から正しく選べない場合には、大きな誤りを補正する追加の手段が必要です。その解決策がセンサーフュージョンです。
さらに、位置推定のタスクは(技術的にも経済的にも)最適に解決できますが、障害物検知のタスクを最適に解決するのはより困難です。タスクの性質も要件もまったく異なるからです。
しかしSLAMアプローチは、マッピングと位置推定に障害物検知まで背負わせることで、タスクを不必要に複雑にしています:
- マッピング
- 位置推定
- 障害物検知
3つの要素はいずれも自律走行にとってきわめて重要ですが、1つにまとめる必要はありません。同じ手法や同じセンサーで実現する必要もありません。
統合型ロボットと分離型ロボットのアプローチ
重要なポイントの1つは、ロボットとそのペイロード(搭載機器)を明確に区別することです。これはロケットと人工衛星の関係によく似ています。両者は別物であり、混同すべきではありません。トラクターとトラクターに装着する作業機の関係も同じです。
当社が製造しているのは「ロケット」と「トラクター」です:
その上に、シンプルなバスケットからアーム、複雑なスキャナーまで、お客様のペイロードを搭載します。ロボットは、次を介して制御することもできます:当社のオープンなインターフェースとプロトコル。
統合型ロボットのアプローチ
ロボットは多くの場合、完全に統合されています。つまり、ペイロードがロボットと一体化しています。この統合型アプローチにはメリットとデメリットがあります。
メリット:
- ロボットが1つのタスク専用に調整されているため、製作が容易な場合がある。用途が明確
- 操作がよりシンプル
- 軽量にできる場合がある
- より堅牢にできる場合がある
- 短期的には安価になる場合がある
デメリット:
- 柔軟性がない。これは大きな問題です。理論上は非常に高性能なロボットでも、1つの用途専用に調整されているため、別の用途が必要になったときに対応できません
- 柔軟性がないうえ、タスクごとに異なる種類のロボットが必要になり、場合によってはメーカーも異なるため、長期的にはより高価になることがある
分離型ロボットのアプローチ
メリット:
- 用途の柔軟性が高い。限られた数のロボットプラットフォームと限られた種類の搭載機器で、事実上無限の構成を実現できる
- 開発の柔軟性が高い。各部分を独立して開発でき、インターフェース(電気、機械、ソフトウェア)の互換性さえ保てばよい
- ロボットプラットフォームはシンプル、あるいは原始的でも、十分に機能的にできる。高度な「人工衛星」を持たない、単なるプラットフォーム(「トラクター」や「ロケット」)だから
- ロボット1台あたりのコストが低い
デメリット:
- 統合がより複雑。ロボットは少なくとも「トラクター」と「作業機」の2つの部分で構成される
- 堅牢性が下がる場合がある。分離型アプローチではバリエーションが多くなるため、より多くのテストが必要になり、関係者も増える。ロボットとペイロードのメーカーが異なると、互換性の問題が生じる可能性がある
ロボットプラットフォームとペイロード/搭載機器の例
ロボットプラットフォーム:
- 自律配送プラットフォーム。まさにトラクターのようなもので、さまざまなもの(異なるペイロードや機器)を運べる
- ドローン本体
ペイロードまたは搭載機器:
- アーム(たとえば、箱をつかんでロボットに載せるためのもの)
- ロボットに載せるバスケット
- ロボットやドローンに搭載するカメラ
- 各種の計測器(化学物質、放射線、騒音など)
- スキャナー(3D、バーコード/QRリーダー、5G/6Gなど)
- 火災予防用の機器
スウォームロボティクス
1台のロボットを自律走行させるのも、決して簡単なタスクではありません。しかし、ロボット群(スウォーム)を実現するのは、さらに難しい課題です。
どのような課題があるのでしょうか?
- 周囲に動く物体(他のロボット)が多すぎると、環境が制御不能かつ予測不能に変化するため、各ロボットが判断を下すのが難しくなります。
- ロボットがそれぞれデータを送信したり、中央のコンピューターから個別のストリームを受信したりする必要がある場合、全台に対応できるだけの無線帯域や通信帯域が足りないことがあります。
- ロボットは自律的かつ独立して動くため、共有の通信チャネルへのアクセスをランダムに要求することがあります。その場合、チャネル帯域が必要なピークスループットの10〜100倍なければ、衝突が起きる可能性が高くなります。そのため、専用の中央コントローラーか、衝突を解決する仕組みが必要です。どちらも複雑さを増し、別の制約をもたらします。
- ロボット同士が、周囲の他の物体を互いに見えなくしてしまいます。ロボットは近くの他のロボットは検知できても、位置の基準となるもの(外部の固定された基準点など)はほとんど検知できません。
どのような解決策があるのでしょうか?
Marvelmindは、スウォーム内のロボットの位置推定を支援できます。位置推定は出発点であり、最も重要なポイントです。これが適切に解決されれば、ロボット群に伴う他の多くの問題はそもそも起こらなくなるからです。
スウォームの事例と解決策は以下をご覧ください。