
屋内測位システム(IPS)を論じる際、グリニッジ子午線やGPS/GLONASSの座標は関係ありません。施設は屋内にあるからです。施設やIPSはどこにあってもかまいません。ナイロビでも、カナダの地下でも、火星でも。IPSが外部の座標系とのリンク(一種のジオリファレンス)を持たない限り、システムは自分が世界のどこにいるのかを、理論上でさえ計算できません。どこにあってもおかしくないのです。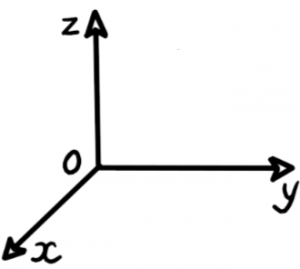
窓のない閉ざされた部屋にいると想像してください。あなたのロボットは、たとえばMarvelmind屋内測位システムを使って屋内を正確に走行しています。しかし、あなたとロボットが地球のどこにいるのかは測定できません。窓は閉じられています。屋内を走行している間に、宇宙人があなたを地球から連れ去り、アルファ・ケンタウリへ運んでしまったとします。加速度を感じていなければ、その瞬間にあなたが留まっているのか、移動したのか、移動させられている最中なのか、どのくらいの速さなのかはわかりません。
似たようなことは、宇宙人という仮定の話ではなく、現実の生活の中で、しかも毎秒、すでに私たちに起きています。私たちは地球に対して自分の座標を高精度で測定していると信じています。しかし同時に、地球は太陽に対して秒速数kmで移動しており、太陽系は銀河の中心に対して秒速数十kmで移動しています。では、私の座標とは何でしょうか?何に対しての座標でしょうか?
つまり、座標は常に相対的なものです。
Marvelmind屋内測位システムは何を基準点としているのか?
- Marvelmind屋内測位システムを構築すると、システムが固定ビーコンの1台を選び、(0,0,0)の座標を割り当てます
- 次のことができます:任意のビーコンに(0,0,0)の座標を割り当てること。さらに、マップ上の任意の点を(0,0,0)に設定することもできます
- 屋内システムが屋外と連携するケースもあるため、ジオリファレンスも簡単に行えます。IPSの(0,0,0)点を外部座標(たとえばGPS座標)と結び付け、さらに2つの座標系の間の角度方向が一致するようにマップを回転させます。実質的には、屋内マップ上の1点ではなく2点を、外部マップ上の2点に合わせて固定することになります。ジオリファレンスの詳細は、次をご覧ください:操作マニュアル
Marvelmind屋内測位システムは、何よりもまず、自律型ロボットをA地点からB地点へ誘導するために設計されています。もちろん、自律型ドローンやフォークリフト、さらには人員のトラッキングにも同じことが当てはまります。ここでの議論においては、これらはすべて同じです。ただし、話をシンプルにするため、自律ロボットについて説明します。
この考え方(A地点からB地点への走行)に立てば、A地点とB地点の間の絶対距離がメートル単位でいくつであるかは問題になりません。「絶対距離」と言う場合でさえ、それは絶対的なものではありません。任意に選ばれた距離の単位であるメートルで測った距離にすぎません。メートルでも、ロボットの全長でも、当社の屋内測位システムの単位でもかまいません。
高精度な自律走行や高精度な屋内測位にとって重要なのは、システムがモバイルビーコンの座標を高精度で測定できることです。それは固定ビーコンの座標系における座標です。メートル単位でも、何らかのGPS座標でもなく、固定ビーコンの内部座標系における座標です。A地点とB地点の座標も、ロボットの現在位置も、内部座標でわかっているからです。つまり、重要なのは内部の距離、座標、寸法であり、「外部のメートル」や外部座標ではありません。
移動ロボットを例に、実際の仕組みを説明します:
- ロボットをA地点まで走行させるか押して移動させ、実空間のその地点に対応する点を、固定ビーコンのマップ(IPSマップ/RTLSマップ)上に記録/設定/割り当てします
- 次に、ロボットをエリア内のB地点まで走行させる/押して移動させ、固定ビーコンのマップ上にB地点を割り当てます
- 必要な数の点について同じ作業を繰り返します。たとえば、ロボットが途中で曲がり、複雑な曲線を走行する必要がある場合は、A地点とB地点の間のすべての点について行います
- ロボットのコントローラーは、目標地点と、屋内測位システムの内部座標における現在位置との差を測定し、必要に応じて(モーター出力の変更や旋回などで)走行を調整します。そして、正しい経路上にいること、または正しい地点に到達したことを確認できるほど座標が近づくまで、何らかのロジックに従って同じプロセスを繰り返します。これらはすべて、屋内測位システムの内部座標で測定・実行されます
屋内測位システムが稼働すれば、ロボットはA地点とB地点の座標と自身の現在位置を把握しているため、走行の準備が整います。ロボットのオートパイロットは、期待される位置(次の目標ウェイポイント)と現在位置を比較し、それに従って走行します。
重要なのは、ロボットがメートル単位の距離を知る必要はないということです。すべては何らかの内部単位、つまり座標系の内部、屋内測位システムの内部で測定されます。メートルではありません。
なぜ、ここまでこの点にこだわるのでしょうか?絶対距離は実はそれほど重要ではなく、内部の測定単位/距離と混同すると、かえって害になることさえあると強調するのはなぜでしょうか:
- 当社のシステムは超音波の飛行時間(time-of-flight)を利用しています。だからこそMarvelmind IPSは高精度なのです。しかし、だからこそ覚えておくことが重要です。空気中の音速は絶対的な定数ではありません。音速は多くのパラメータ、とりわけ気温に依存します。屋内の気温は安定していることが多いでしょう。しかし、常にそうとは限りません。また、気温が安定していても、その絶対値は、たとえば-40〜+60 °Cと大きく異なる場合があります。そうした条件では、空気中の音速も大きく変わります。したがって、温度を考慮する必要があります。では、次に進みましょう。
- 風船を想像してください。内部の圧力が高ければ風船は少し大きくなり、低ければ少し小さくなります。風船の表面に三角形を描きます。三角形には3つの頂点があります。これが走行のウェイポイントです。
 それらは風船の座標系における相対座標です。風船が少し大きくなっても小さくなっても、ウェイポイントの相対座標は変わりません。相対座標は同じままです。距離の比も同じままです。
- ある点から別の点へは、いつでも正確に走行できます。しかし、各線の長さを「外部のメートル」で測ると、すぐに距離が異なることに気づくでしょう(風船の直径が変わったのだから当然です)。さらに、それらの点の座標を「グラウンドトゥルース」、たとえば何らかの外部のものを基準に、レーザー距離計などで測定したとします。その場合、「絶対」座標が正しく測定されていないと結論づける人もいるかもしれません。しかし、その結論は誤りです。なぜなら、a)「絶対」座標というものは存在せず、b) 屋内測位システムと何らかの外部測位システムが混同されているからです。表面を走行するロボットは、寸法の問題に気づきません。気づくとしても間接的にだけでしょう。たとえば、ロボットの車輪のサイズに対して風船が大きくなったため、同じ距離を進むのに車輪をより多く回転させる必要があり、エネルギー消費が増える、といった形です
したがって、相対距離と絶対距離を明確に区別することが重要です。「絶対」空間もまた絶対的なものではなく、何か別のもの(白金のメートル原器、車輪の回転数など)で測った相対距離であることを理解することが不可欠です。
まとめと要点:
- Marvelmind屋内測位システムは、A地点からB地点へ走行するために設計されています。少なくともキャリブレーションなしでは、「レーザー距離計」ではありません
- 当社は、固定ビーコンのマップ上の点を基準に精度を定義しています。これは相対的な精度です。そして、この精度は通常±2cmより優れています
Marvelmind屋内測位システムは、何よりもまず、ロボットをA地点からB地点へ走行させるために設計されていることを思い出してください。これを非常に正確に行うには、A地点、B地点、そしてロボットの現在位置の測定におけるばらつきを最小限に抑える必要があります。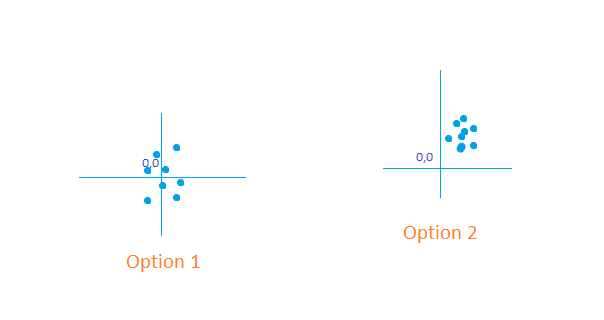 オプション1は、ばらつきは大きいものの、(0,0)座標に対する平均的なずれは小さくなります。一方、オプション2は相対的にはより正確ですが、(0,0)点に対する絶対的なずれは大きくなります。
繰り返しになりますが、当社の座標系の外にあるメートルなどの単位で測った、期待される点からの絶対的なずれは問題ではありません。重要なのは、システム内で、A地点とB地点、そしてロボットの現在位置を正確に測定することです。そうすれば、A地点からB地点へ非常に正確に走行し、非常に正確に戻ってくることができます。AからBまでが10.000mか10.200mかは問題ではありません。そこで走行時には、ロボットをA地点に移動させ、その位置を高精度で測定します。次に、ロボットをB地点に移動させます。何らかの外部座標系や外部のグリッドに対してずれていてもかまいません。ロボットを移動させた後、屋内測位システムでB地点の測定位置を再び記録します。そして今度は、できるだけ正確にA地点へ戻りたいとします。正しい選択はオプション2です。より正確だからであり、外部座標系に対してずれていることは問題ではありません。
まとめ:
- オプション1とオプション2、どちらが優れているでしょうか?それは屋内測位システムに求められる要件によります。Marvelmind IPSが重視しているのはオプション2です。当社が ±2cmの精度と言うとき、それはオプション2を指しています。そして、A地点からB地点へ正確に走行する必要がある実際の用途では、オプション2のほうがはるかに優れています
- Marvelmind IPSの絶対精度(外部で定義された(0,0)座標からのずれ)はどのくらいでしょうか?キャリブレーションなしの場合、通常は 1-2%です。±2cmではなく、1-2%です。測定距離は空気中の音速に依存し、音速は温度に依存するためです。なお、当社システムの一般的なサイズでは、1-2% は ±2cm よりも大幅に大きな値になります。たとえば、10mのサイズでは、絶対誤差は10-20cmになります。したがって、Marvelmind屋内GPSによる測定結果のばらつきは非常に小さい(典型的なシグマは ±2cm)ものの、結果全体は簡単に 1-2%ずれる可能性があります。つまり、測定スポットの直径の10〜20倍程度ずれることもあるのです
したがって、自律走行や自律飛行にMarvelmind RTLSを使用するなら、当社のシステムは非常に適しています。レーザー距離計の代わりとして使用する場合は、キャリブレーションを行い、制約(何よりもまず気温)を明確に理解したうえでのみご利用ください。