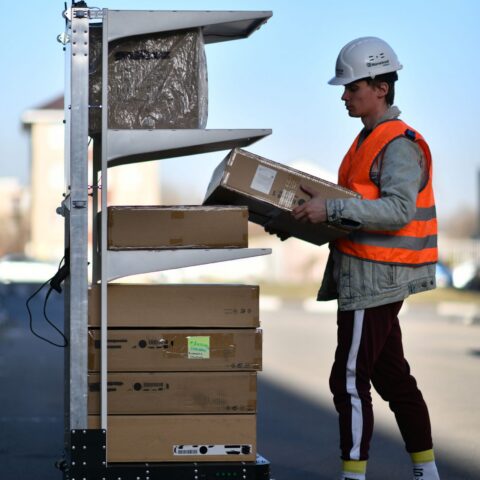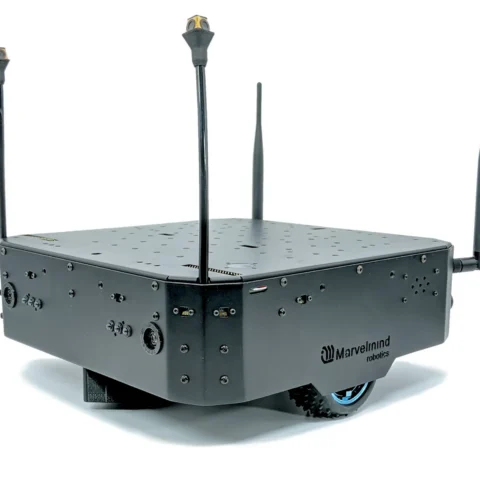
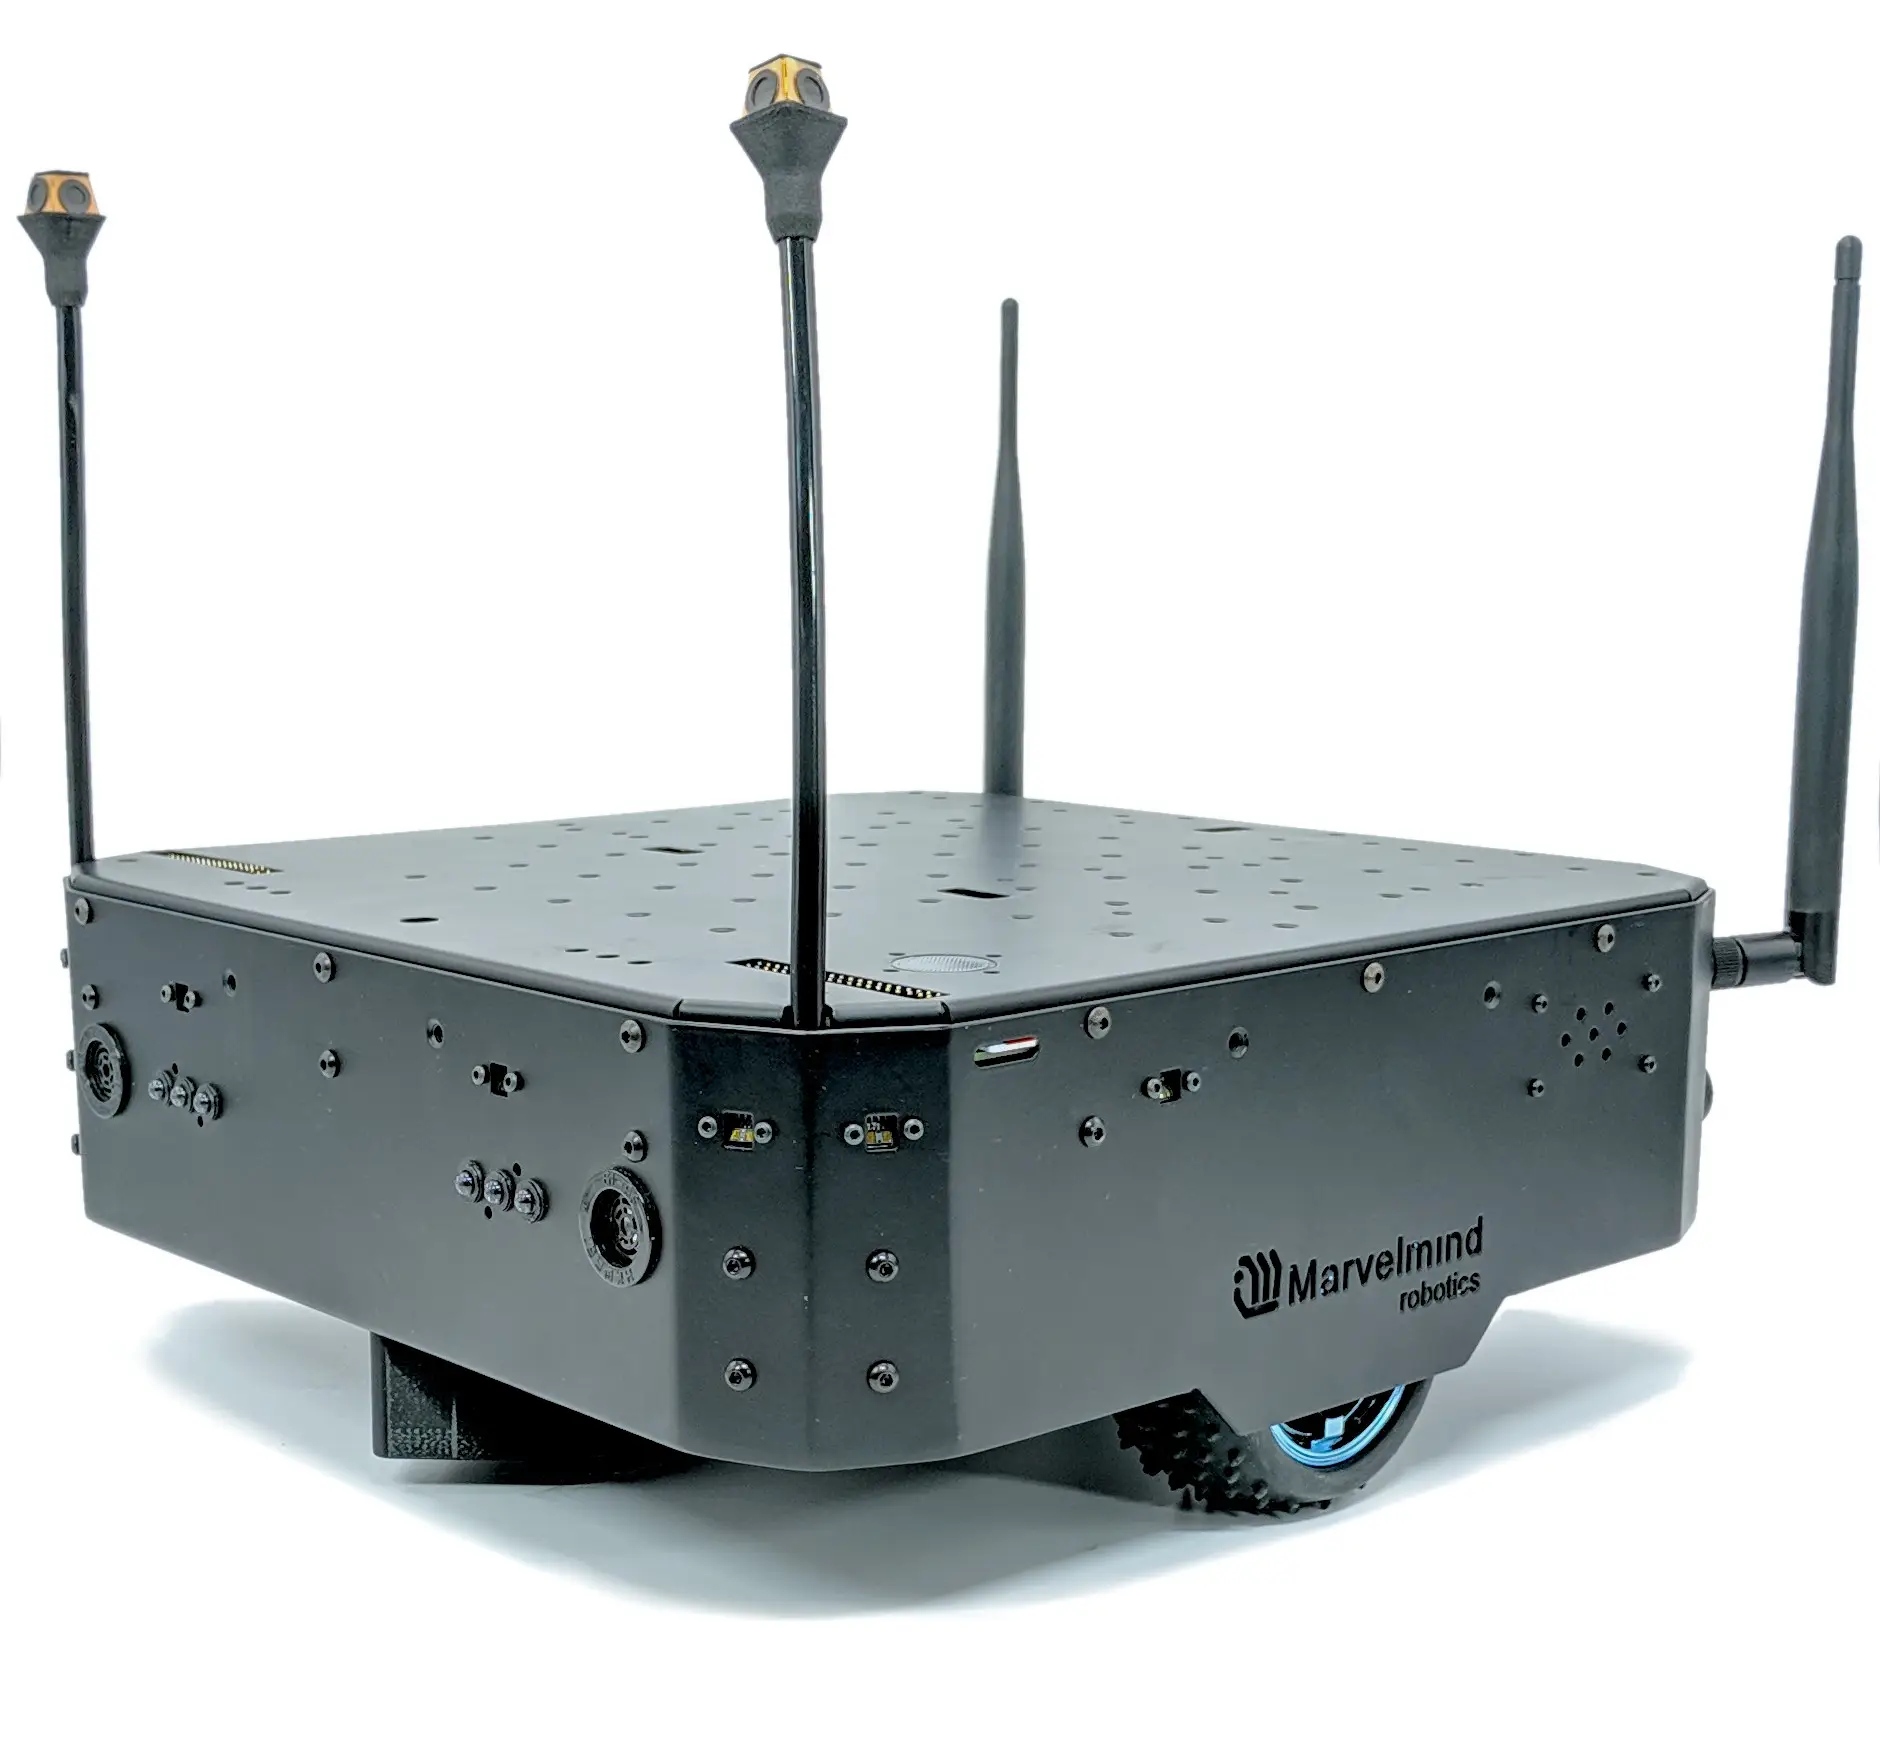
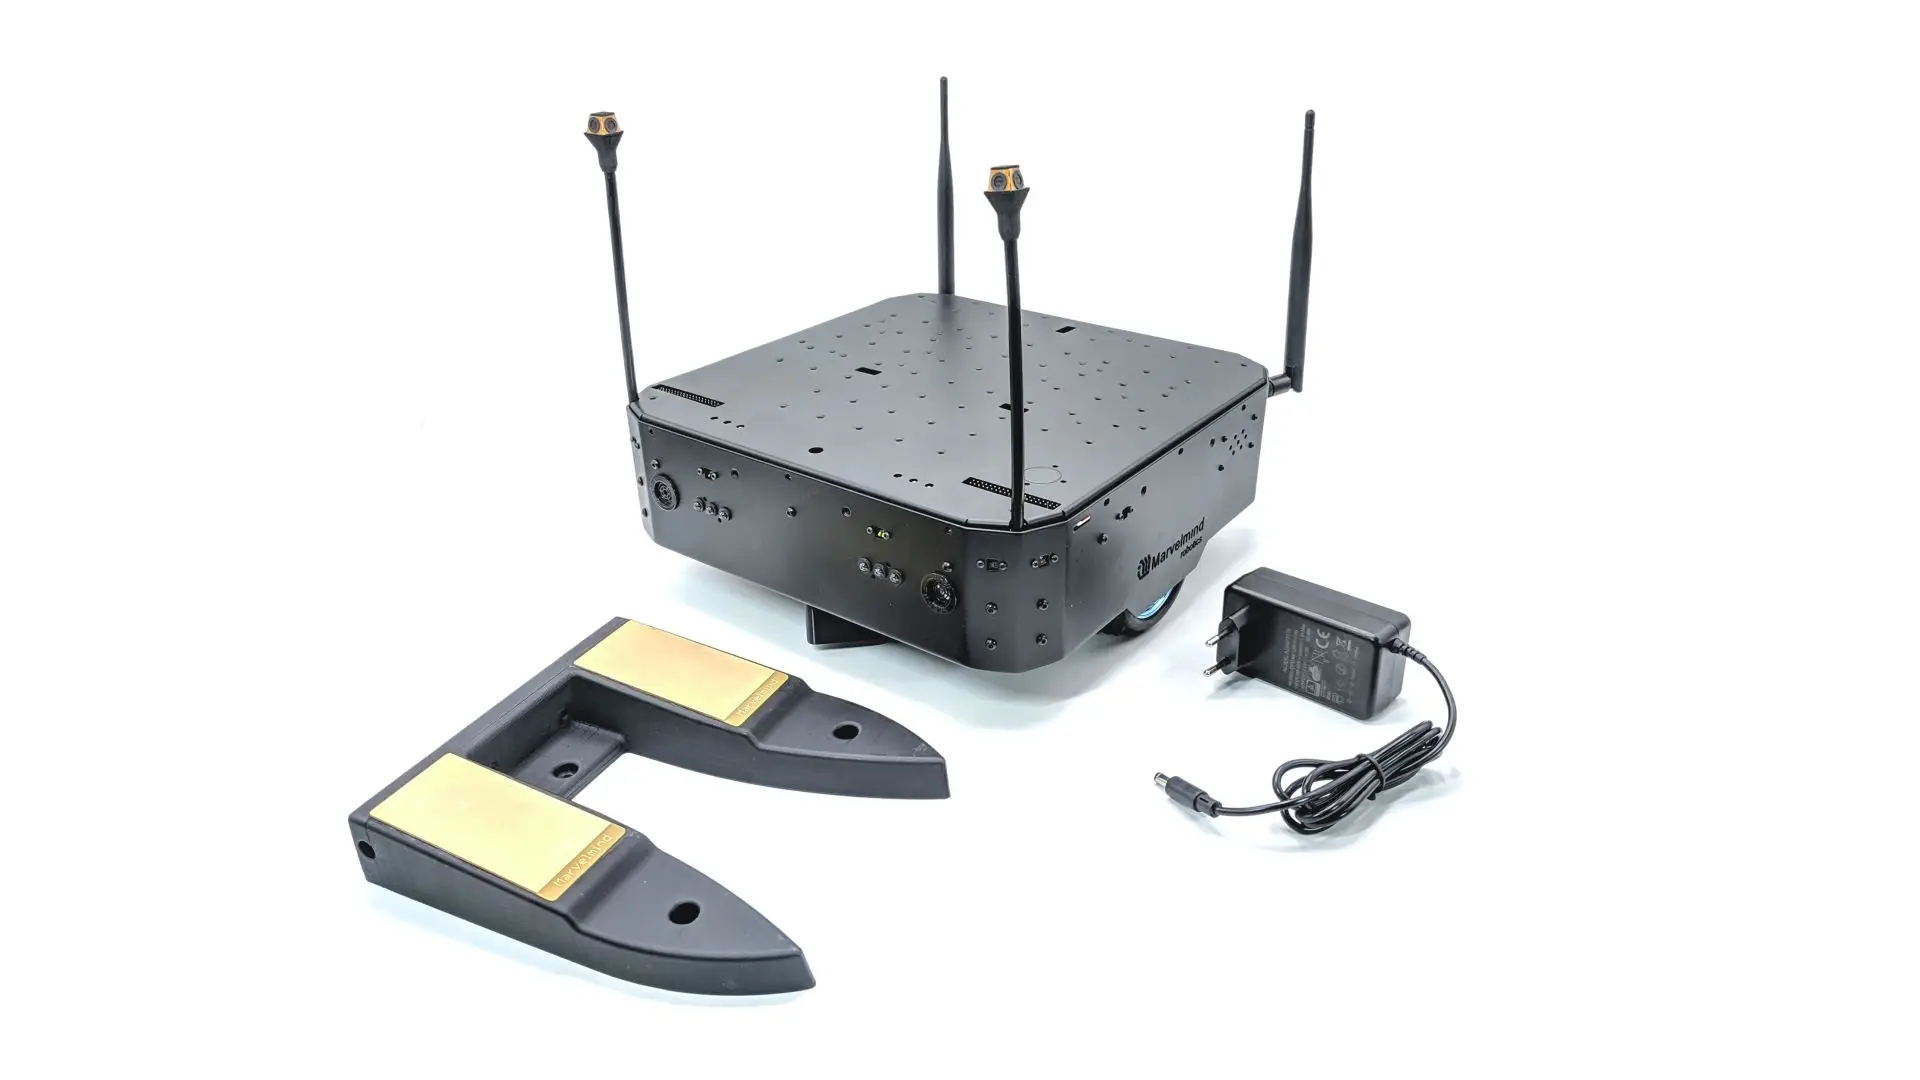
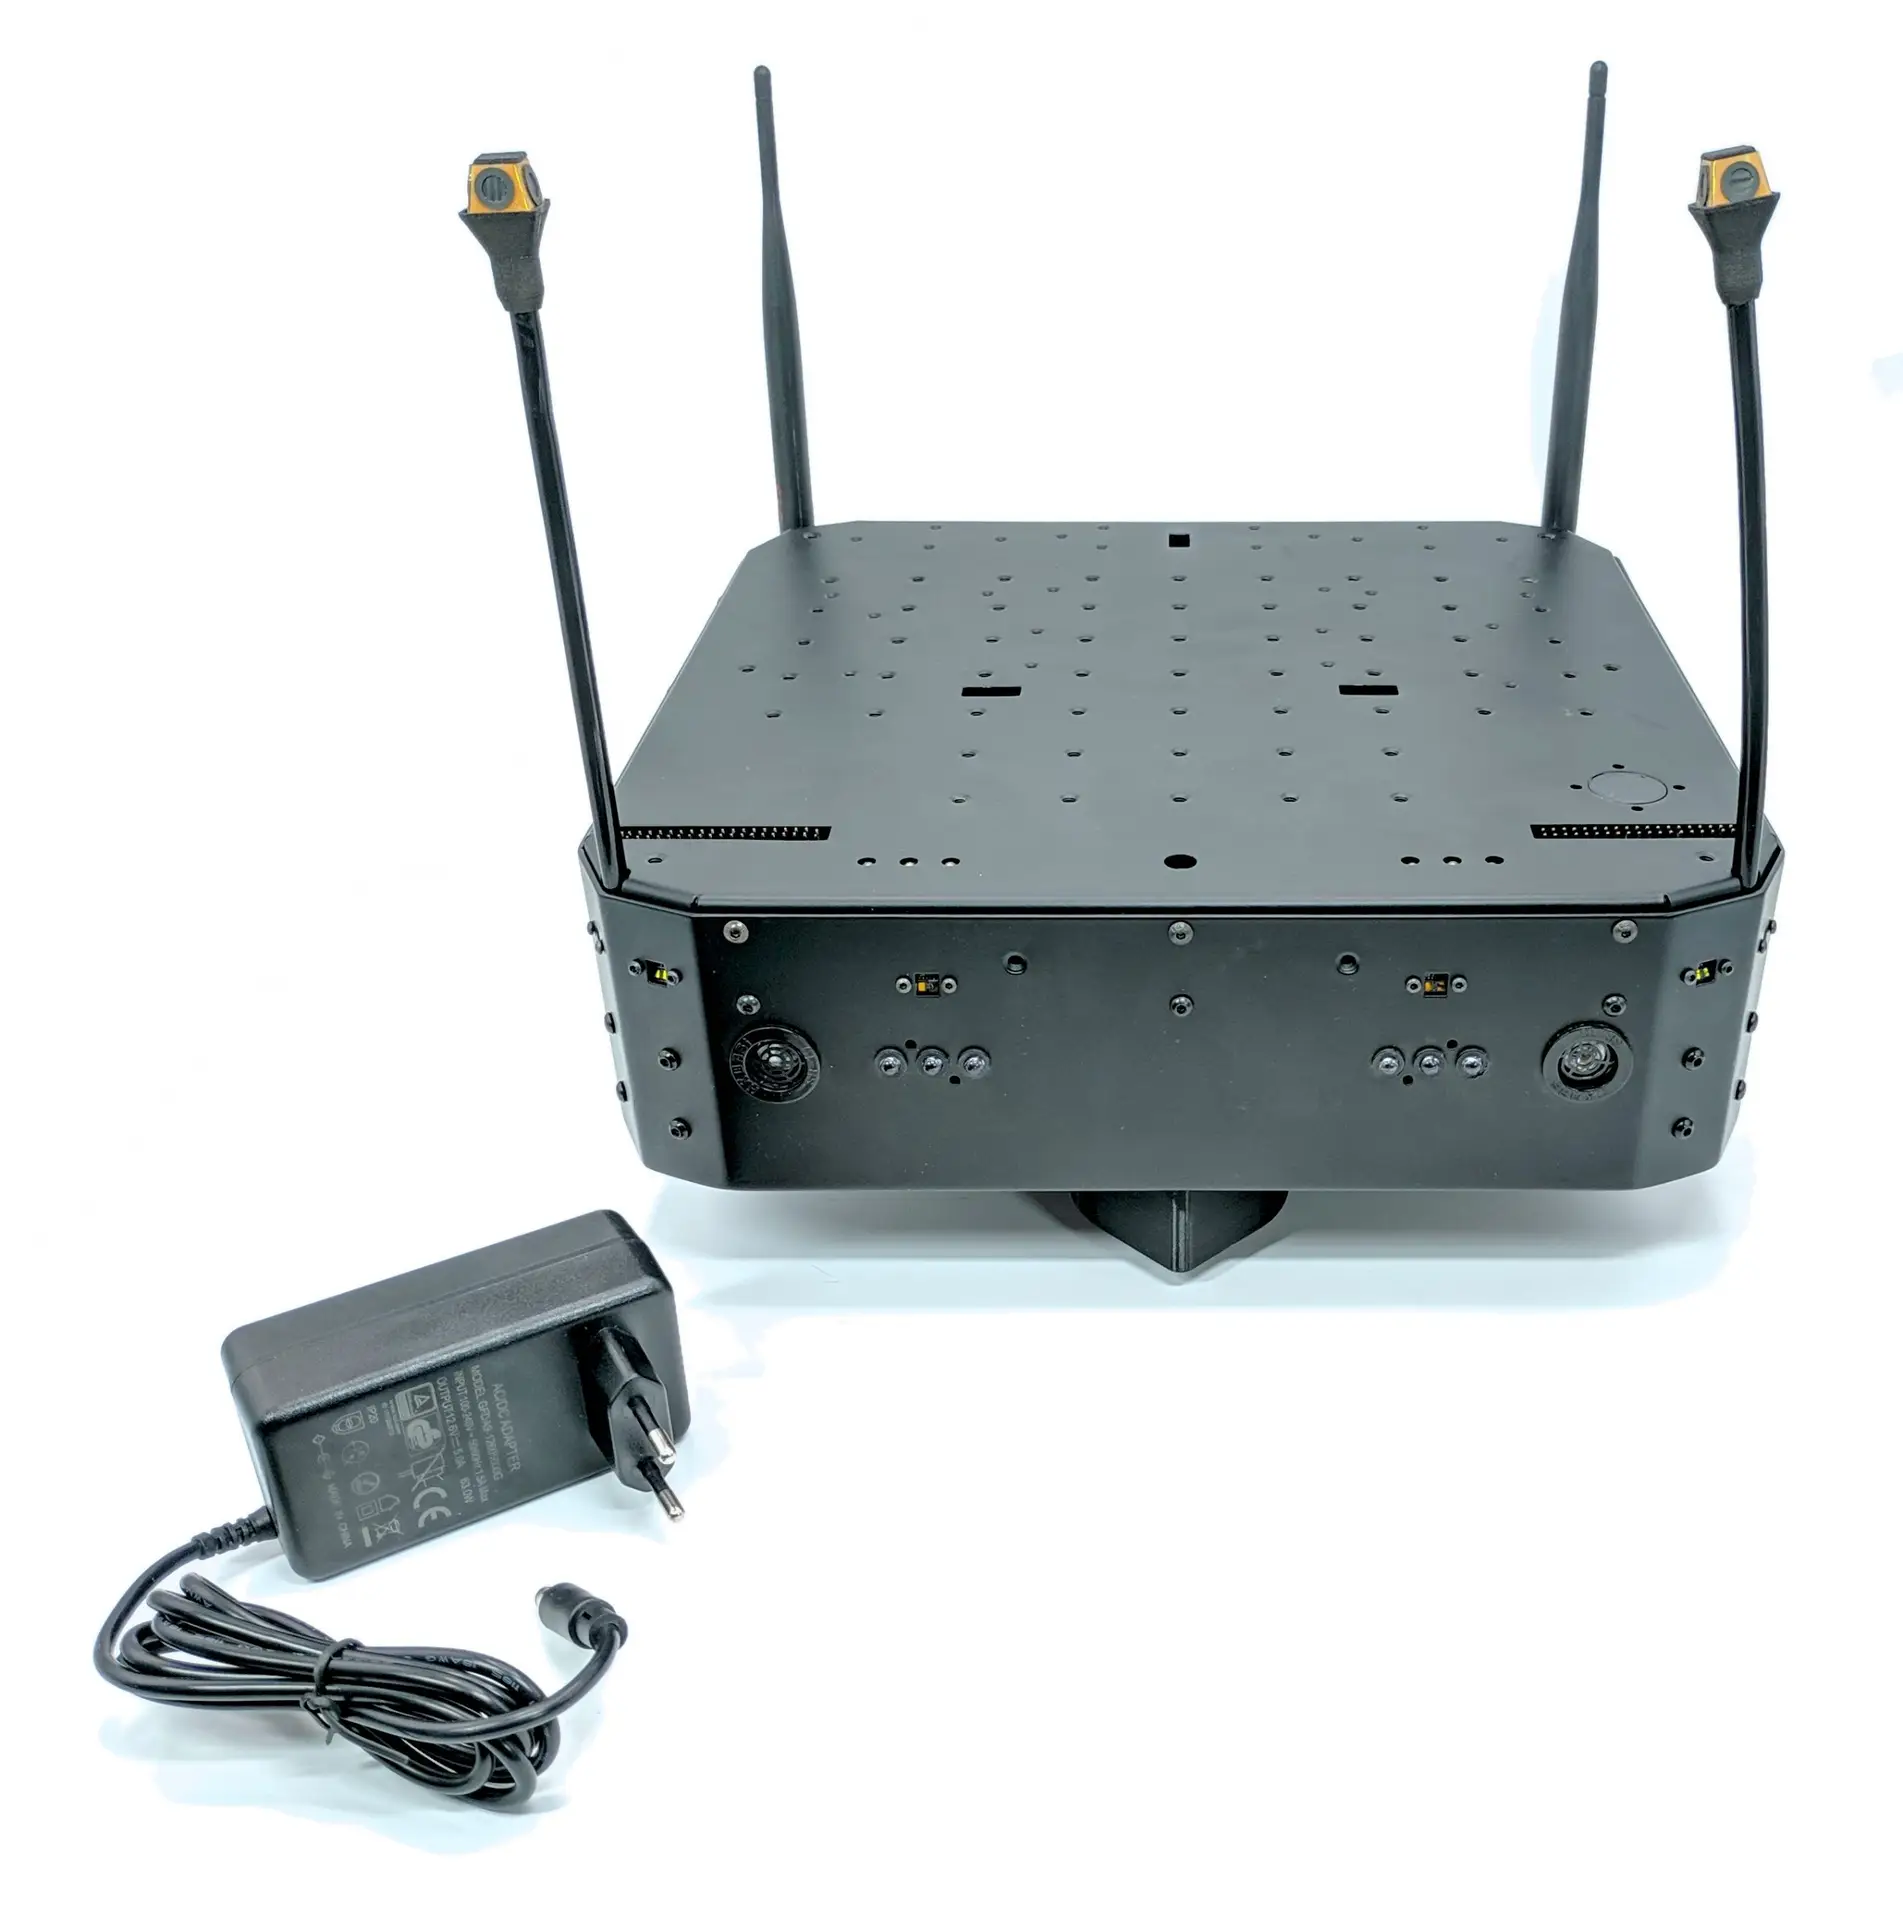
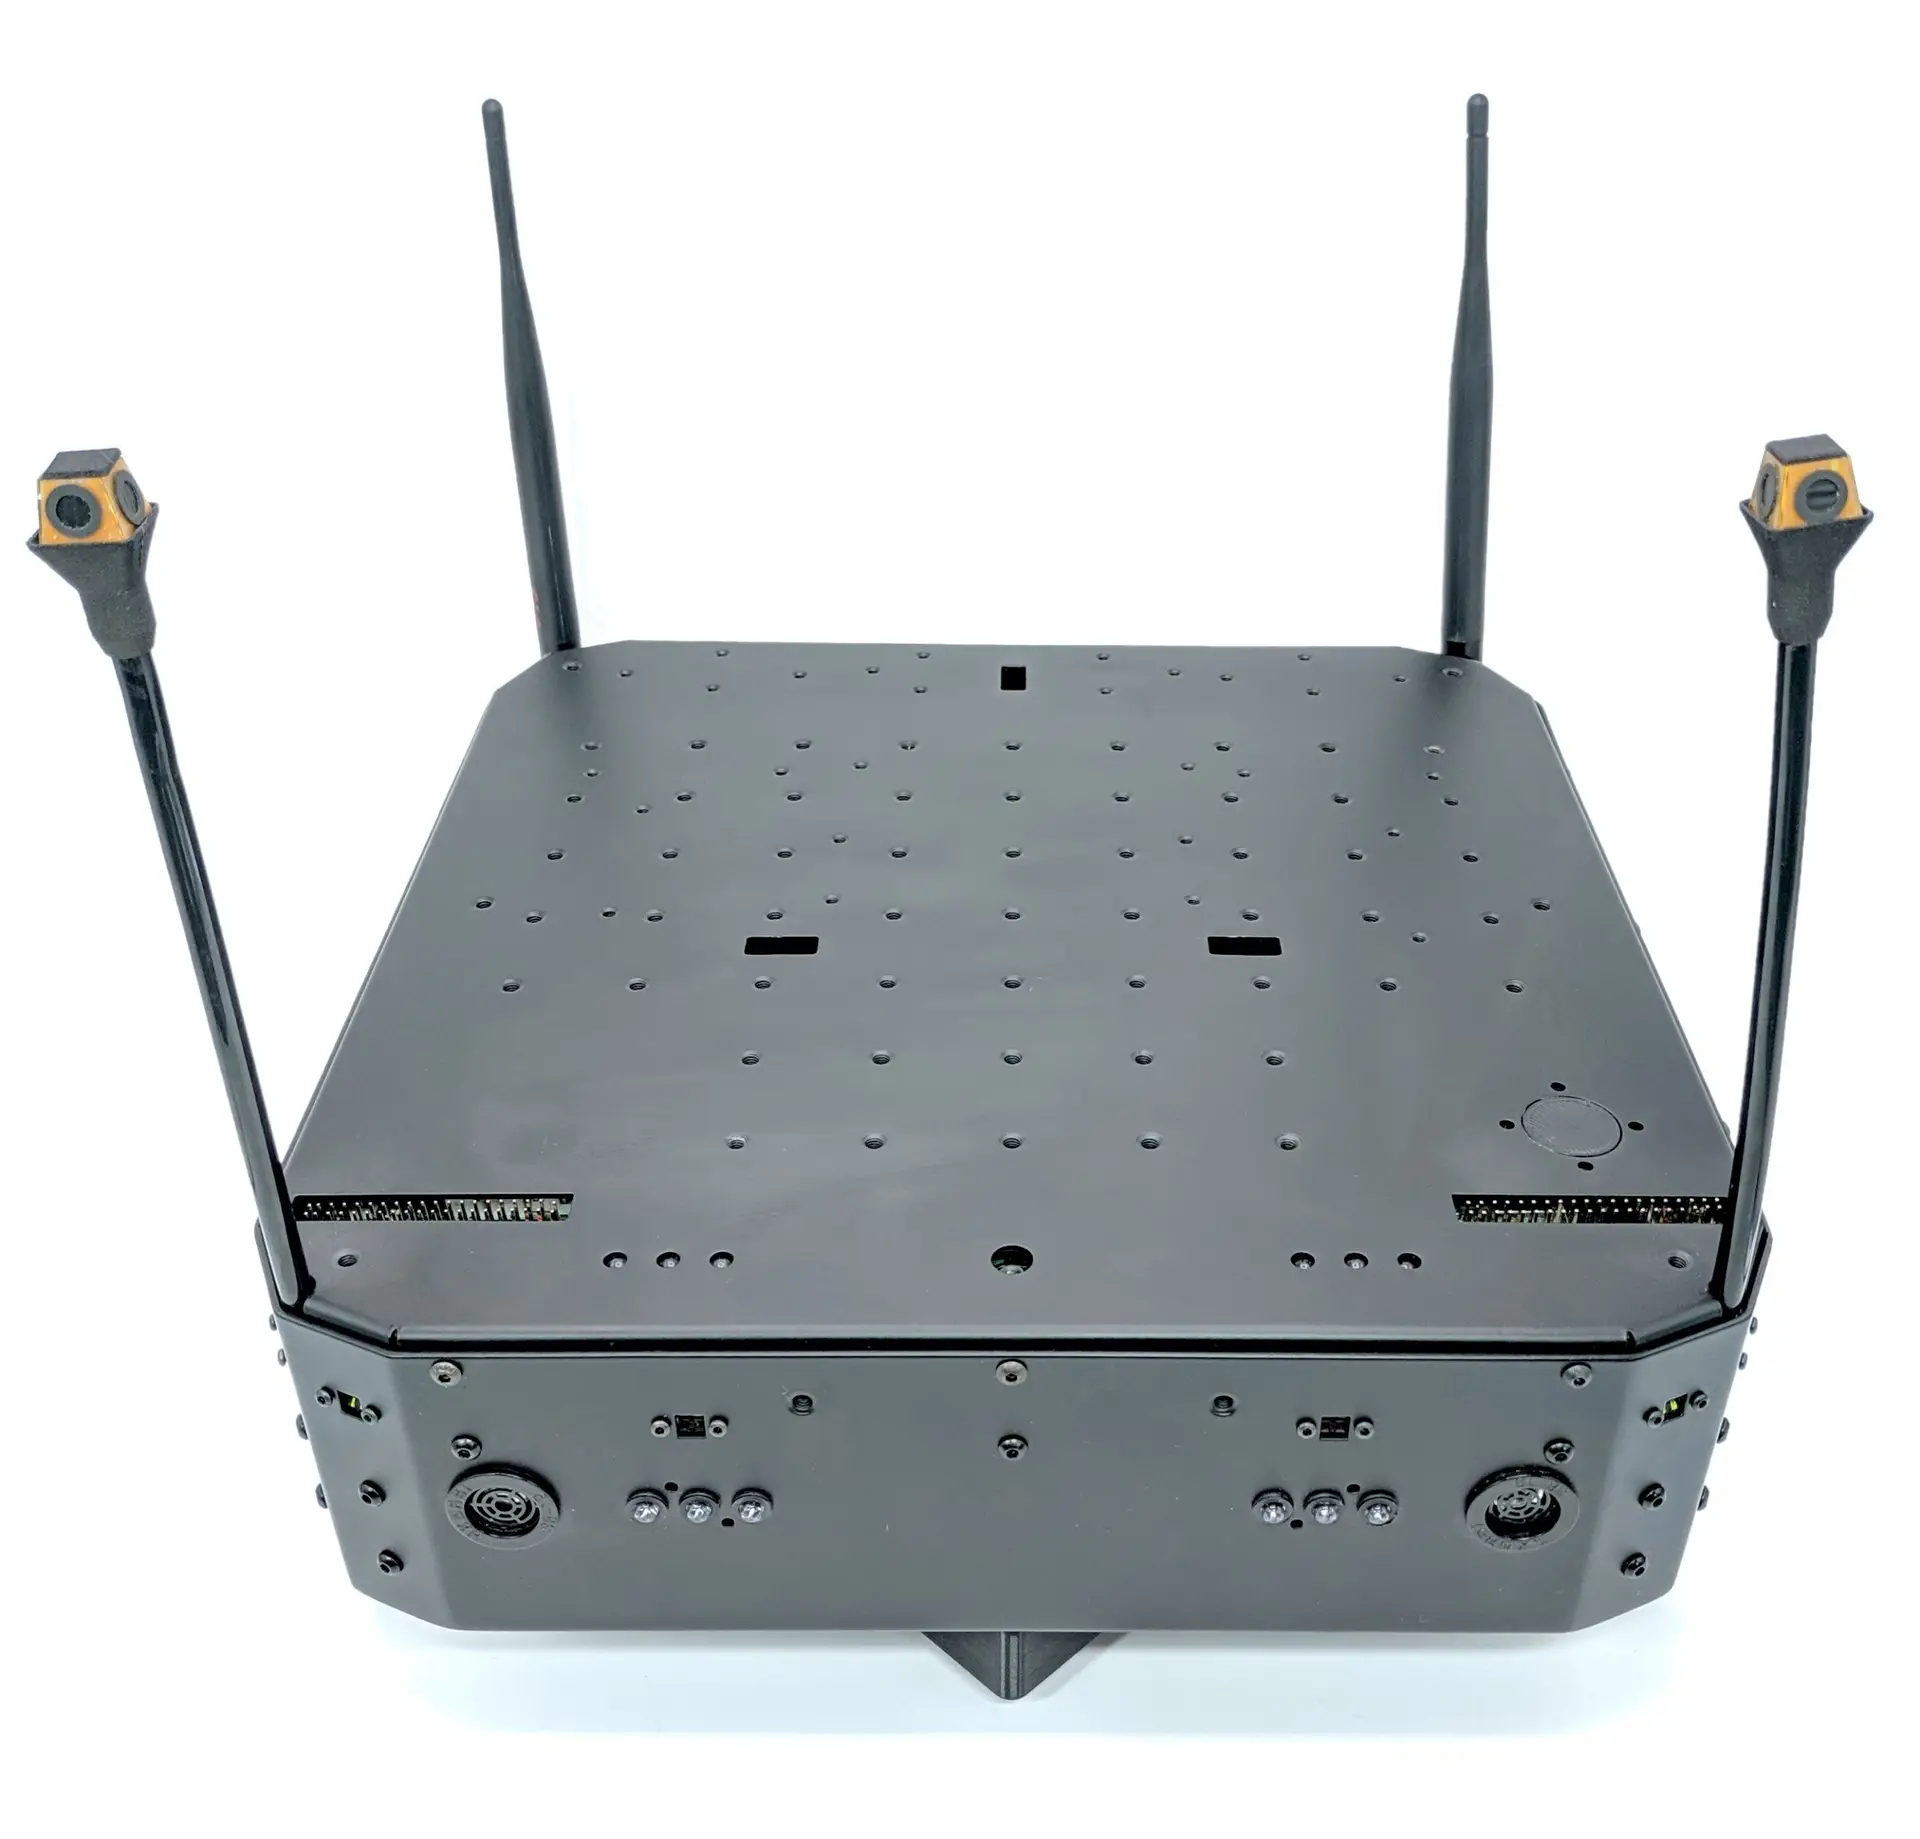
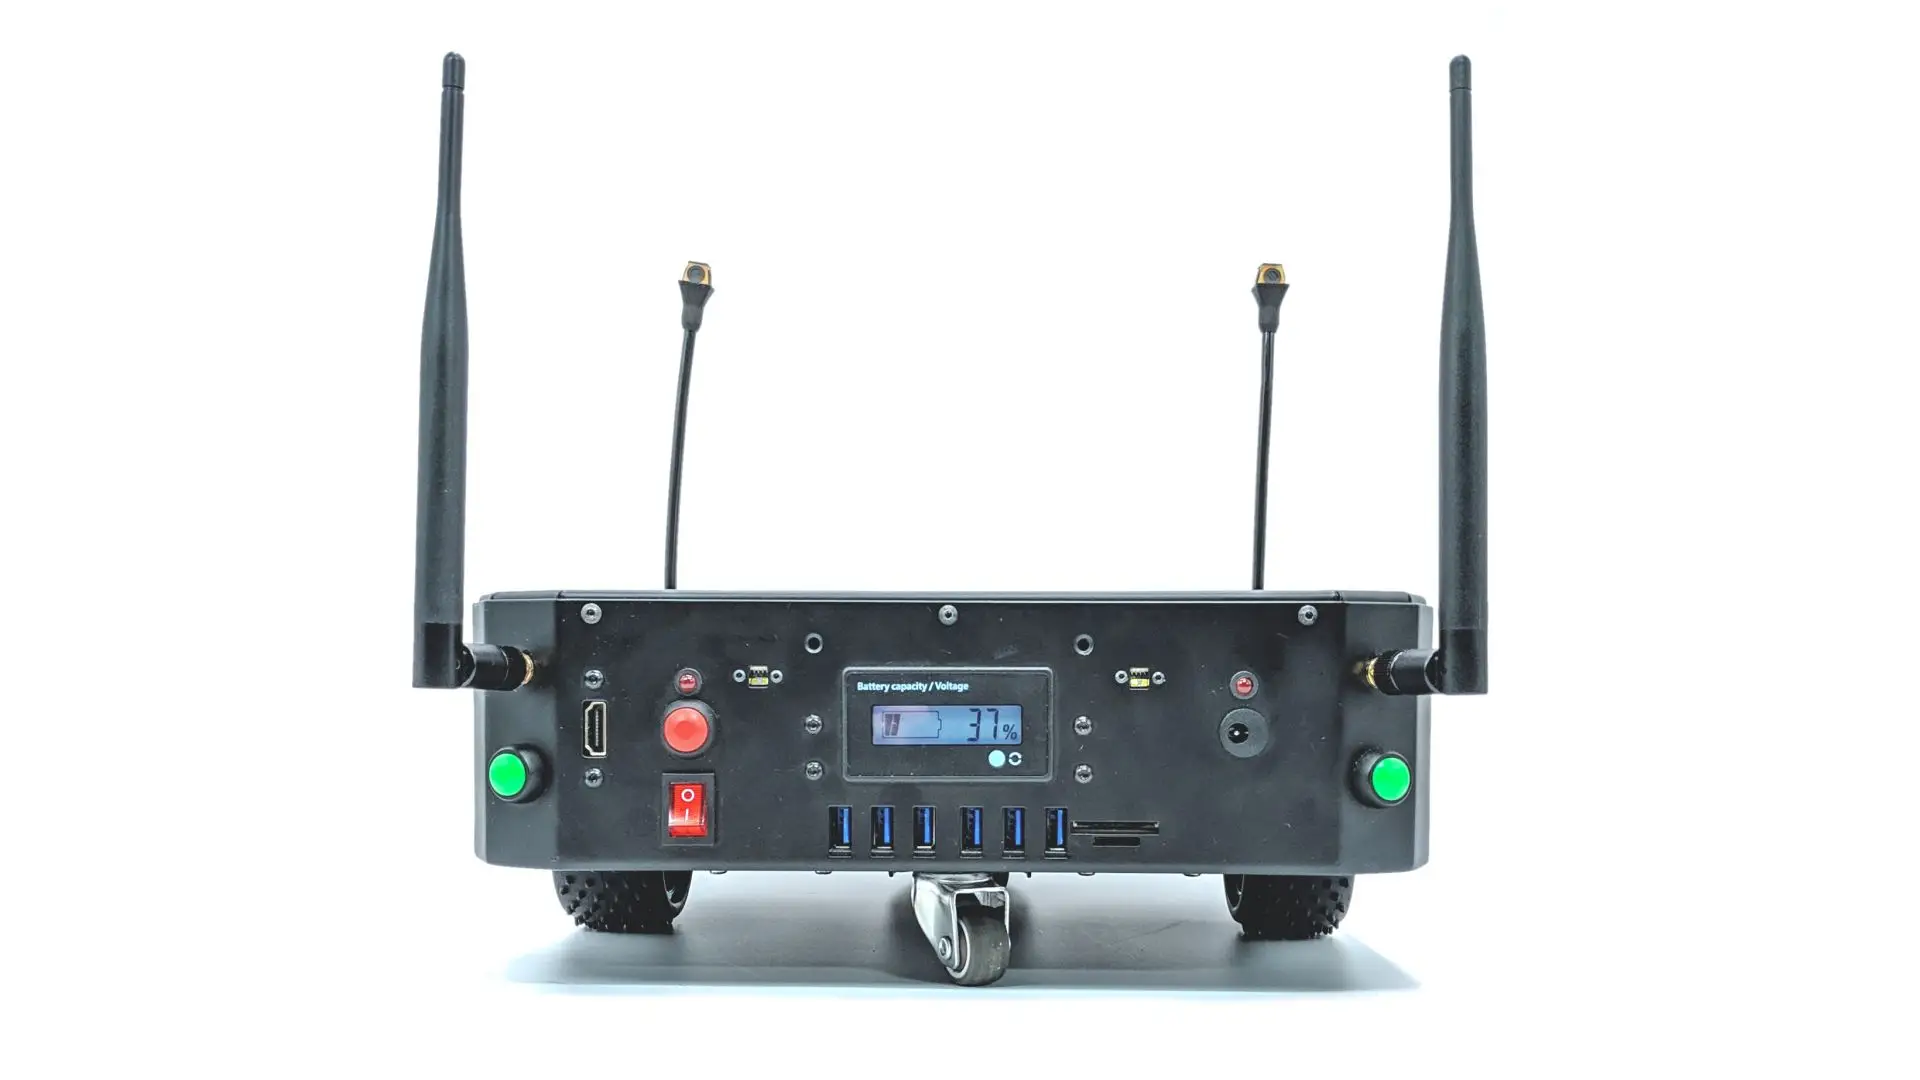
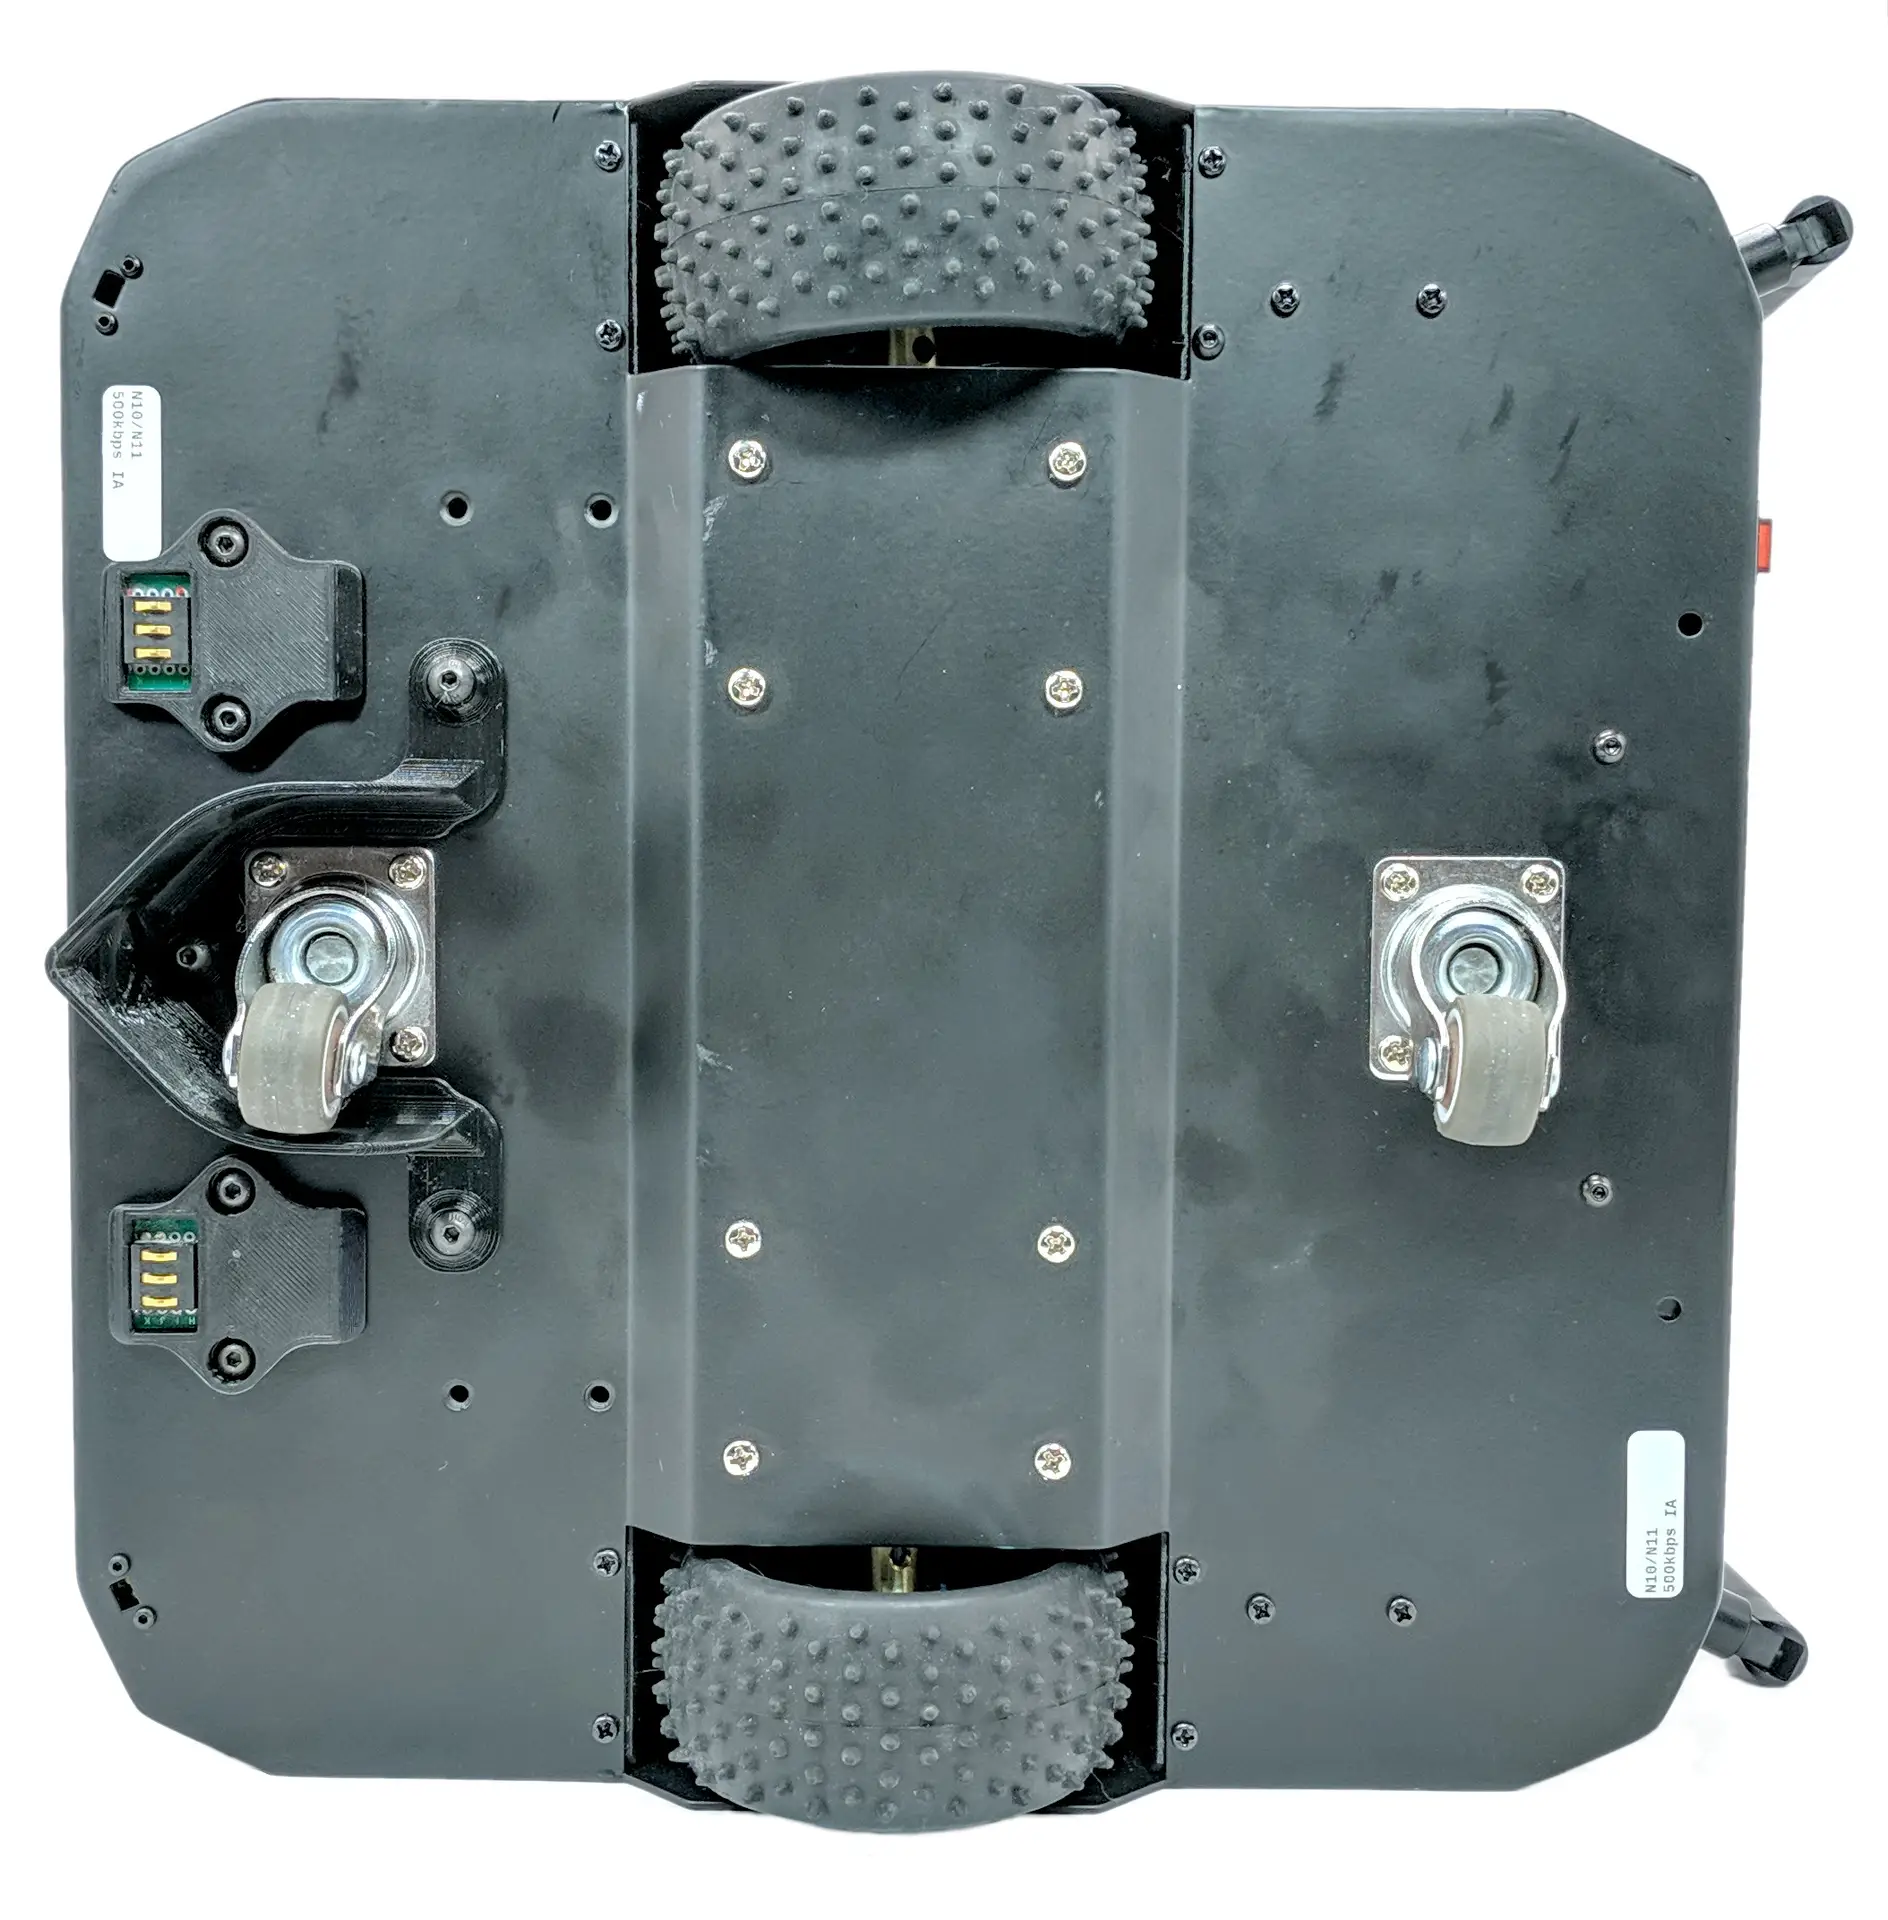
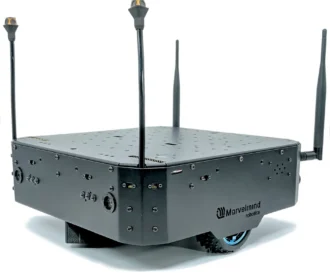
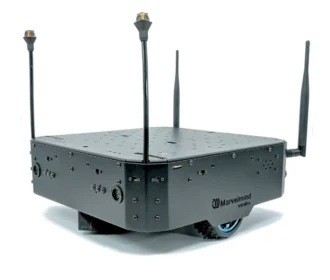
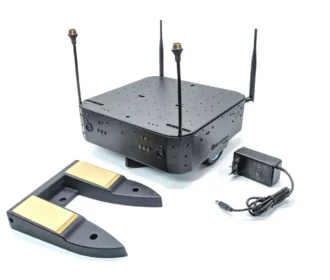
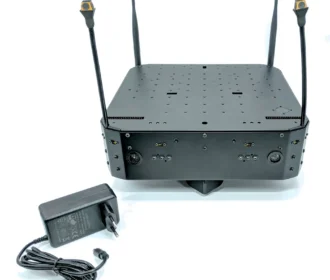
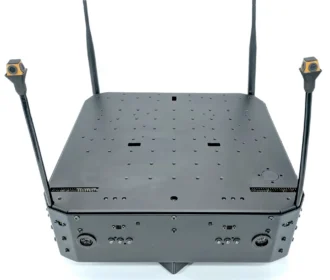
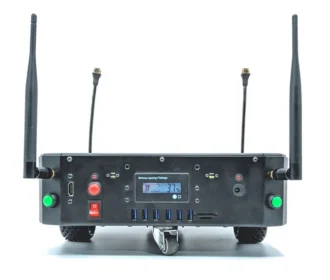
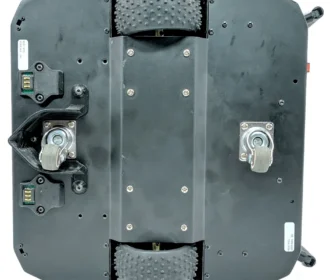
Boxie 2は、スマート倉庫、産業用途、研究、教育向けの自律移動ロボットです。オープンなインターフェースを備えた柔軟なロボットで、外部機器(スキャナー、リーダー、アーム、バスケット)をすぐに接続でき、最大10 kgを積載して10〜48時間稼働できます。
Boxie 2の詳しい仕様をご覧ください。
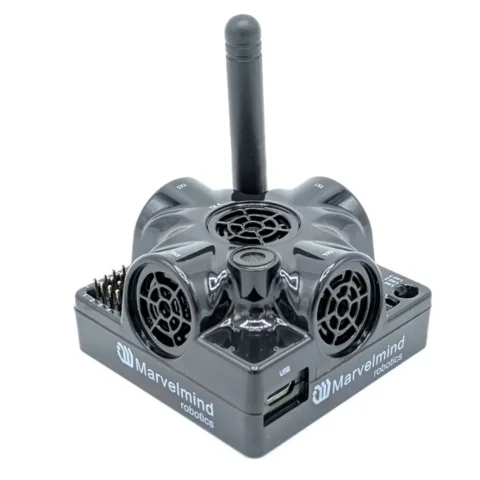
Super-Beacon(アドバンスト構成)の詳しい仕様をご覧ください。
Modem HW v5.1(アドバンスト構成)の詳しい仕様をご覧ください。
代表的なユースケース:
- お客様のスキャン機器(バーコード/QRコードスキャナー、RFIDリーダー、光学カメラ、その他の測定機器)を搭載した、定期的な自動スキャン
- 倉庫、組立工場(高価な計測器など)、化学プラント(サンプルなど)での、物品や、物品・工具・在庫品を入れたバスケットの自律搬送(最大可搬重量10 kg)
デモ・解説動画:
- 開梱:Marvelmind Boxie 2ロボット
- 工場フロアで稼働する4台のBoxie 2ロボット
- あらかじめ設定したウェイポイントに沿って移動する4台のBoxie 2ロボット
- Marvelmind Boxie – ティーザー(15秒)
- Boxieの内部構造
- 屋内を走行する2台のBoxieロボット
- Boxie – 完全自律型移動ロボット – 屋外走行
- Marvelmind Boxie – 詳細レビュー
サポート資料:
ソフトウェア:
Marvelmind Boxieのソフトウェアは次のもので構成されています:
- Marvelmind Boxie 2 SWパック(ZIP)
- Marvelmind Boxie SDカード(RAR)
- Marvelmind Boxie API(ZIP)
Marvelmind Boxie API
このAPIを使うと、ロボットを高度かつ深いレベルまで制御できます。搭載コンピューターやリモートコンピューターでデータを取得できます(例:オドメトリの読み取り値やIMUデータ、モーターの消費電流、ほぼすべてのセンサーの詳細な状態など)。ロボットを細部に至るまで制御することも可能です(例:屋内測位システムの詳細設定、照明用の前面LED、外部電源スイッチの制御など)。
ダウンロード:Boxie API。
Boxieのソフトウェアを更新するには:
- ダウンロード:Marvelmind Boxie SWパック
- ソフトウェアをUSBメモリにコピーします
- USBメモリをBoxie背面のUSBポートに差し込みます
- Boxieのリセットボタンを押します
- 1〜2分でソフトウェアが自動的に更新されます。ロボットが音声で案内します
- 最後にロボットが自動でリセットされ、更新が完了して使用できる状態になります
- 詳しくは、次のマニュアルの手順に従ってください:Boxie操作マニュアル
この Marvelmind Boxie SWパックには次のものが含まれます:
- Odoボードのソフトウェア
- 内蔵モバイルビーコン(hedge)用のソフトウェア。左右のhedgeでソフトウェアファイルが別になっている点にご注意ください。「左」とは、前進するロボットから見た左側です
- LIDARボードのソフトウェア
ロボットを受け取って最初に使用するときや、ソフトウェアの大規模な更新の際には、お持ちのロボットのバージョンによって、Marvelmind Boxie SDカードも更新する場合があります。手順は次のとおりです:
- Marvelmind Boxie SDカードのファイルをダウンロードします(microSDカードの更新が必要な場合にのみ使用してください)
- この種類の更新が必要になるのは、一部の大規模なソフトウェア更新の場合だけです。通常は、USBメモリによる基本的な更新で十分であり、こちらを推奨します
- その後のBoxieのソフトウェア更新はUSBメモリで行い、完全に自動で数分で完了します。詳しくは、上記の Marvelmind Boxie SWパックの更新手順をご覧ください
- 次のマニュアルの手順に従ってください:Boxie操作マニュアル
構成と価格
| ベーシック | スタンダード | アドバンスト | |
|---|---|---|---|
| 自律走行ロボット(すぐに走行可能) | あり | あり | あり |
| API | あり | あり | あり |
| バッテリー(Wh) | 96 | 96 | 96 |
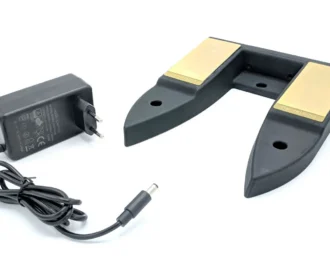
| 急速充電器 5A | 付属 | 付属 | 付属 |
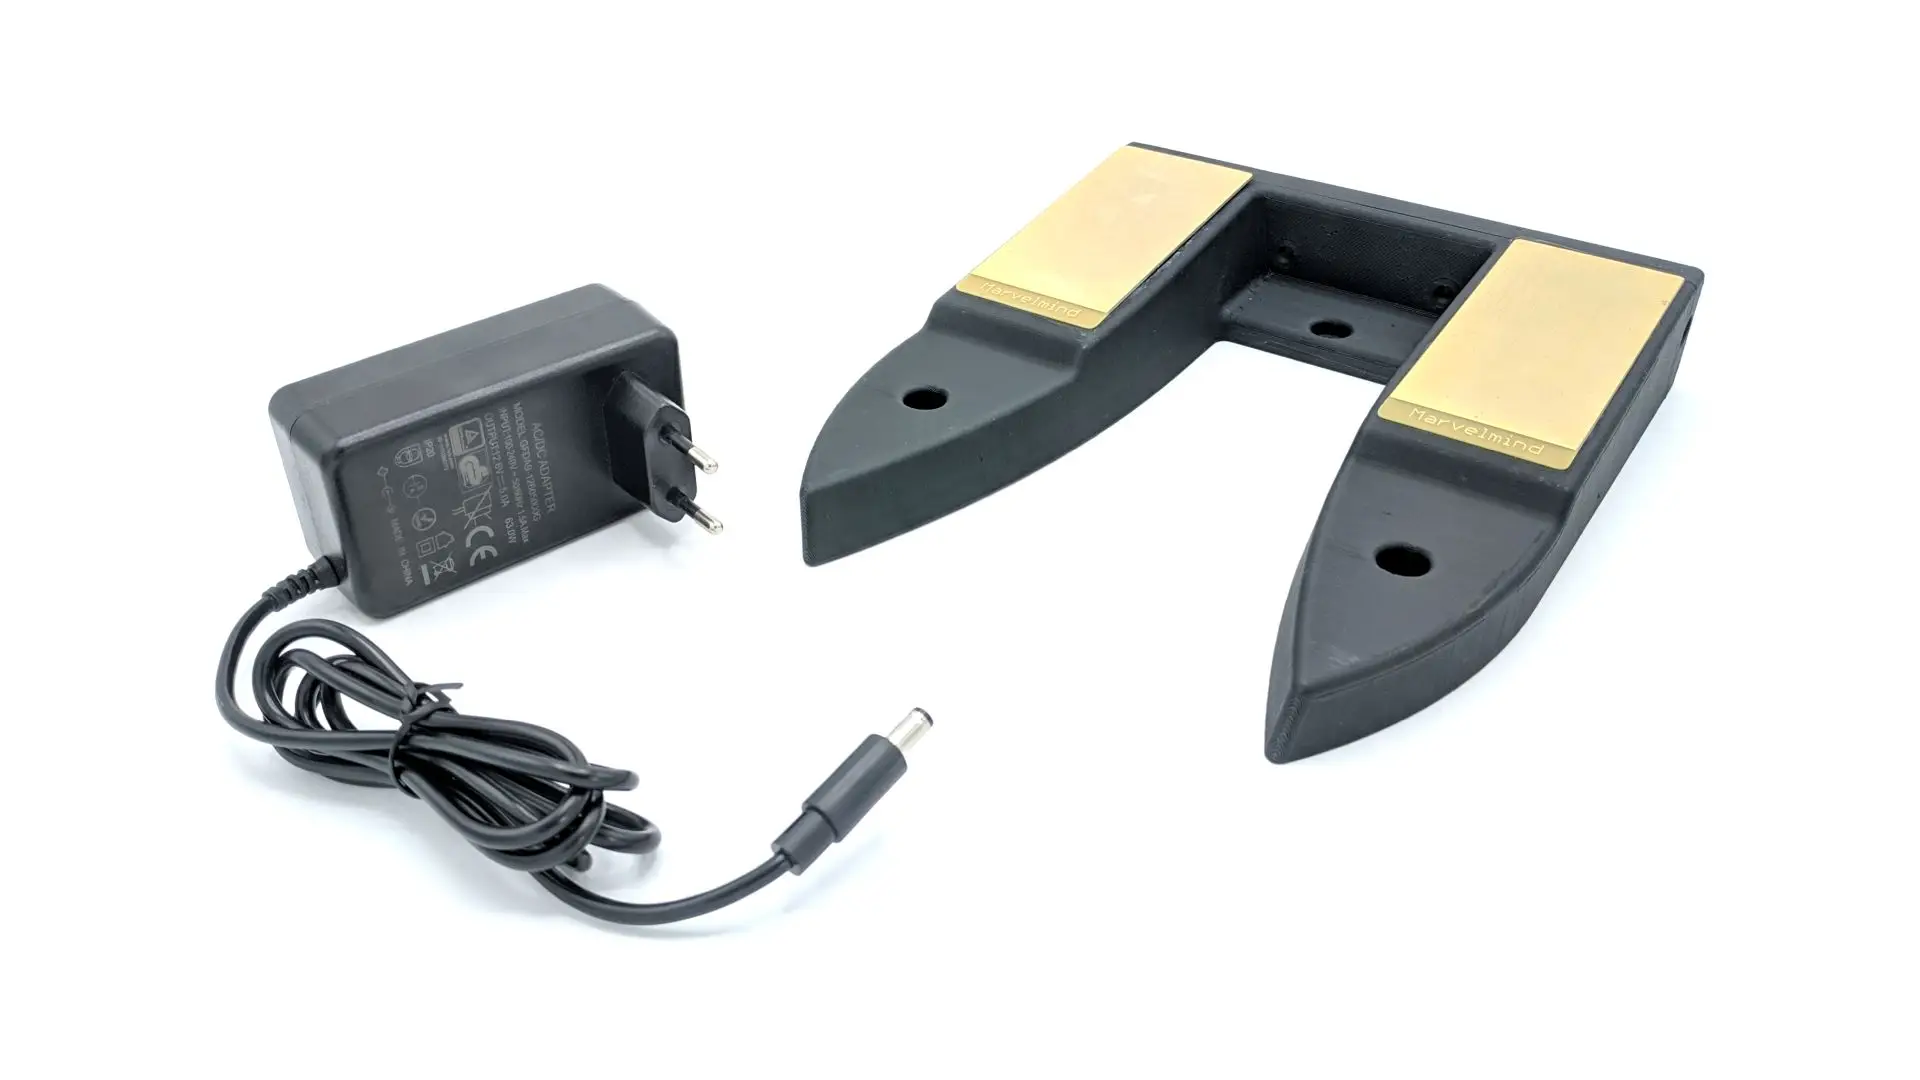
| 自動充電ステーション | 付属 | 付属 | |
| Zoomによる専用トレーニング(時間) | 5 | ||
| ビーコン+モデム(台数) | 5+1 | ||
| 延長保証(EUR/年) | +599 | +699 | 込み |
| 価格 | 489,000円 | 549,000円 | 729,000円 |
主な仕様と特長:
- ボタンを1回押すだけで、またはMarvelmind DashboardやオープンAPI経由のお客様のGUIからワンクリックで遠隔指令を送るだけで、屋内のA地点からB地点(さらにC、D、Eなど)まで完全自律で搬送
- 最大可搬重量10 kg。基本的なバスケットからグリッパー付きアームまで、さまざまなオプション機器を搭載可能
- 安全のためのLIDARによる自動障害物検知・回避(1D LIDAR×12)
- Marvelmind Dashboard、またはオープンAPI経由のお客様のGUIを使って、運行管理者やユーザーが完全に遠隔操作・監視可能
- 長いバッテリー駆動時間:標準の内蔵バッテリー(96 Wh)で最大16時間走行。バッテリーベイをフルに使用した場合(480 Wh)は最大48時間走行。走行時間は消費電流とバッテリー容量に基づく推定値です。オプションで最大10kgの外付けバッテリーを搭載可能
- 急速充電:標準の急速充電器で2時間以内(充電電流5 A)
- 本体重量:約5kg(正味)
- お客様の機器(ディスプレイ、アーム、カメラなど)に給電するための追加の内部電源コンバーター
- カスタマイズしたレポートと分析(オプション)
- ホワイトラベル版(オプション)
- その他のカスタマイズ(オプション)
追加の組み立ては不要です。箱から出してすぐに走行できます。
在庫がある場合はすぐに発送できます(現在在庫あり)。在庫がない場合は約4週間かかります。
技術仕様
自己位置推定、ナビゲーション、自律走行のための高度なセンサーフュージョン:
- 位置と方向を求めるペアードビーコン構成のMarvelmind屋内測位システム+オドメーター+IMU
障害物の検知と回避:
- 1D LIDAR×12
- ソナー×2+無指向性マイク×2
- モーター電流の検出とオドメトリ
センサー:
- Marvelmind屋内「GPS」
- 1D LIDAR×12
- 上向きカメラ(「スターゲイザー」方式のナビゲーション用)
- 6D IMU
- 各車輪のオドメーター
- ソナー×2
- 電圧検出
- 電流検出
プロセッサー:
- Raspberry Pi Zero 2 W(Raspbian OS搭載、更新が簡単なmicroSDカード付き)
- 高い信頼性のための複数のMarvelmindプロセッサー(Odo、Hedge Master、Hedge Slave、LIDAR)
API:
- APIは低レベル(オドメーターボードなど)と高レベル(Raspberry Pi、ROS)の両方で利用可能
- 内部機能やセンサー情報の大部分は、すでにAPI経由で利用できるか、ご要望に応じてAPI経由で利用できるようにすることが可能
シャーシと駆動機構:
- 高剛性(厚さ1mmの鋼板)
- 最大可搬重量10kg
- 前後にキャスターを備えた2輪駆動。その場での旋回が可能
- 一般的なボードの多くに対応する複数の取り付け穴:
- 各種Raspberry Pi
- Jetson Nano
- Arduino
- 30×30パターンの3mm穴
バッテリーと充電器:
- 内蔵12.6 V LiPolバッテリー、標準容量8 Ah = 96 Wh
- 内蔵バッテリーの最大容量:40 Ah(480 Wh)まで
- 5A急速充電器
- 自動充電ステーション(スタンダード構成とアドバンスト構成)
- 外付けバッテリー(オプション)
- 電流・電圧の検出(API経由でも取得可能)
外部インターフェース:
- 6ポートUSBハブ
- Pi Zero 2 Wの40ピン
- 当社Odoボードの40ピン:
- UART
- SPI
- I2C
- 外部機器への給電用の+12V・2Aおよび+5V・2A
- 外部機器制御用のGNDスイッチ(最大2 A)
- 外部モニター、キーボード、マウスを接続して手軽にデバッグできるHDMI+USBハブ
- ステレオサウンド
- ブザー
- 状態表示、デバッグ、照明用のLED(上部×1、前面×2)
- プログラム可能なファンクションボタン×2(FN1、FN2)とリセットボタン
無線接続:
- 免許不要帯域(868または915MHz)のMarvelmind無線:ロボットとの間で最大数十kbpsのデータを送受信するのに便利です。お客様のペイロードデータ(例:読み取ったQRコードの内容)も送受信できます
- WiFi
- Bluetooth
光学センサー:
- 「スターゲイザー」方式による自律走行用に接続された上向きカメラ