
ダウンロード
ほかにも、役立つドキュメントやガイドが多数あり、ユーザーが作成したものも含まれます。
読むより見るほうが好きな方のために、充実した YouTubeチャンネルもご用意しています。
詳しく学んで、よくある間違いを避ける。
最新のSWパックをダウンロードしてインストールします。すべてのビーコン、モデム、Dashboardには、必ず同じSWパックのソフトウェアのみを使用してください。
Defaultボタンを押して、設定をデフォルトに戻すことを忘れないでください。
ステップ1:操作マニュアルを確認する
ステップ2:配置マニュアルを確認する
最初に読むべきもう一つの重要なマニュアルが配置マニュアルです。ロボット、ドローン、車両、人員など、さまざまなシナリオに応じて、固定ビーコン、モバイルビーコン、モデムをどこにどのように配置するかを説明しています。
ステップ3:その他のサポート情報を確認する
- よくある間違いを避ける
- MarvelmindのYouTubeチャンネル – デモ動画やヘルプ動画が多数あります。たとえば、Marvelmindスターターセットの開梱動画
- こちらをご覧ください:ヘルプページ
お客様からの寄稿
Marvelmind Roboticsによる検証なしで、現状のまま提供されています。必要に応じて、寄稿者に直接お問い合わせください。
- チュートリアル – お客様の一人が作成した別のマニュアル/ヘルプ/チュートリアル(methylDragon) – ありがとうございます!🙂
- センサーフュージョンのチュートリアルと動画デモ:ROS Sensor Fusion with Marvelmind Indoor ‘GPS’ Beacons(作成:methylDragon)。Marvelmind Roboticsによる検証なしで現状のまま提供されているもので、かなり古いため、一部の情報は古くなっている可能性があります。たとえば、現在はLinuxもWindowsと同様に完全にサポートされています。Mac OSも現在テスト中で、この記事をお読みになる頃にはすでに利用可能になっているかもしれません。とはいえ、役立つドキュメントであり、一部のユーザーには参考になるでしょう。必要に応じて、作成者に直接お問い合わせください
- ヘルプページ – Marvelmindシステムに関する解説。作成:CloudMesh
- C#サンプルコード(作成:Andrej Kičina)。Marvelmind Roboticsによる検証なしで、現状のまま提供されています。必要に応じて、Andrej氏に直接お問い合わせください
Marvelmindリスト:
- Marvelmind Roboticsリスト – 自律型ロボットや高精度屋内測位に関連する分野で事業を展開する企業の一覧
マニュアルとアプリケーションノート
アーキテクチャ:
- アーキテクチャ比較 – NIA(Non-Inverse)、IA(Inverse)、MF NIA(Multi-Frequency NIA)の各アーキテクチャの基本的な説明
- NIA・MF NIA・IAの比較 – ニーズに合ったアーキテクチャの選び方を解説した動画
ビーコン、サブマップ、マップの配置:
- 配置マニュアル – 最大限の性能を引き出すための、Marvelmind屋内「GPS」システムの取り付けに関する実践的なアドバイスと例
- サブマップ、サービスゾーン、ハンドオーバーゾーンの基礎 – 多数のサブマップで構成される大規模マップ構築の入門動画
- サブマップの構築 (PDF、動画パート1、動画パート2) – 複数のサブマップで構成される大規模マップ構築の詳しい実践ガイド
- 複雑なマップ構築のステップバイステップガイド – モバイルビーコン1台のシンプルな2D NIAから始め、一歩ずつ複雑さを増やしていく
選定ガイド
ネットワーク計画と導入
- 高精度屋内測位:計画フェーズ – プロジェクト開始前にお客様にお渡しする基本的な質問票
- 高精度屋内測位:導入フェーズ – 開始から本格導入まで、お客様と一緒に進めるステップ
- 小規模なPoCプロジェクトから大規模倉庫までの典型的なコスト例
ホワイトペーパーとトレーニング:
- 屋内ナビゲーションと測位(PDF) – 産業用屋内測位の技術と手法のレビューと比較
- 屋内ナビゲーションと測位(YouTube動画) – 上記PDFを基に、さらに知見を加えた動画
製品写真、3Dモデル、CAD・STL・STEPファイルとアーカイブ
- Marvelmind製品の写真 – Marvelmind Roboticsのさまざまな製品の高解像度写真多数 – ZIPアーカイブ
- Marvelmind製品のドキュメント – Marvelmind製品の寸法と取り付け穴(PDF、STEP、STL、PNGの各形式) – ZIPアーカイブ
システムなしで統合するためのログ
お急ぎで、当社のシステムがお手元に届く前から、当社の屋内測位システムとお客様のシステムとの統合を始めたい場合は、次の方法があります:
- ログをダウンロード
- オープンプロトコルを確認して、ログ内の各フィールドの意味を把握します
- 当社のすぐに使えるコードサンプルを使って統合をすばやく開始します:Python、C、Android、Arduino、PixHawk、ROS
- 動画を見て、各ログがどのような動きを記録したものかを確認します
ログは社内開発用に収集したもので、2Dです。ただし、ログをお客様のシステムと統合すれば、3Dトラッキングにも自動的に対応できます。
ソリューション
ユースケース
- GPSなしの自律型ボート
- 考古学向け屋内測位システム
- 自動充電ステーションへの船舶のドッキング
- 小型ボートの母船への自律ドッキング
- クレーンフックの高精度トラッキング
- 住宅建設現場のクレーンの高精度トラッキング
- 掘削機のバケットの高精度トラッキング
- 術後の患者のリハビリテーション
- 掘削機のアームなどのトラッキング
方法:
ステップ4:ドライバーのインストール
ビーコンやモデムに使われているプロセッサーをWindowsで認識させるには、コンピューターにこのドライバーが必要です。Linuxには標準で含まれているため、インストールは不要です。
DfuSeプログラマーは、DFU経由でファームウェアを書き込む場合に必要です。DashboardでHEXファイルを使ってファームウェアを更新する場合は必要ありません。通常の方法(.hexファイルとDashboardを使用)で問題が発生した場合にのみ使用してください。DFUを使用する前に、できればメールでご相談ください。
DFUファームウェアは最も低いレベルのソフトウェアで、空のプロセッサーにも書き込むことができます。ただし、ハードウェアとソフトウェアの組み合わせはチェックされません。つまり、どのハードウェアにもどのソフトウェアでも書き込めてしまうため、注意して使用してください。誤ったソフトウェアを書き込むと、場合によってはハードウェアが損傷するおそれがあります。
なお、SWリリース v8.401(2025年9月11日)以降、DFUソフトウェアはMarvelmindがビルドしています。これはST Microelectronics社のオリジナルのDFUソフトウェアを改良したものです。そのため、以下に記載のDfuSe v3.0.4〜DfuSe v3.0.6も使用できますが、推奨するのは次に同梱されているDFUです:Marvelmind SWパック。
- WindowsとDfuSeのバージョンの組み合わせを変えてみる
- 別のUSBポートを試す。
- 別のコンピューターを試す
- DfuSeをクリーンインストールしてみる
- DfuSe v3.0.6:en.stsw-stm32080_v3.0.6.zip
- DfuSe v3.0.5:DfuSe_Demo_V3.0.5_Setup.zip
- DfuSe v3.0.4:stsw-stm32080_3.0.4.zip
Windowsの構成によっては、DfuSeのインストールで問題が発生することがあります。あるお客様からのコメントをご覧ください:
「オンラインフォーラムで解決策を見つけました。ドライバーファイルを解凍して実行ファイルを実行するだけでは、デバイスがDfuSeモードで認識されませんでした。そのフォルダーの中をさらに探して、Windows 10用の別のドライバーをインストールする必要がありました。この情報は、Marvelmindのどの説明書にも記載されていませんでした。今後の説明や手順の充実にお役立ていただけるよう、フォーラムへのリンクを添えておきます。」
これは、Marvelmindのすべての屋内測位システムに必要な最新のソフトウェアパック(SWリリース v8.451、2026年5月16日)です。Marvelmindのすべてのビーコンとモデム用のソフトウェアが含まれていますが、Super-ModemのSDカード用のソフトウェアは含まれていません。APIもこのパックに含まれています。
なお、Super-Modem のSDカードには、専用のSWファイルをご使用ください。
APIは、メインのソフトウェアと同じ SWパックに含まれています。ダウンロードしてそのままご使用いただけます。不足しているものがある場合や、さらに深いレベルのアクセスが必要な場合はお知らせください。お客様の個別のニーズに合わせた特別なカスタムバージョンを作成することもよくあります。
プロトコルについては、「Marvelmindプロトコルとインターフェース」ドキュメントをご覧ください。
ロボット用およびSuper-Modem用のソフトウェアは、それぞれ別のパックに含まれています。これらのソフトウェアには上位のLinux/Raspbianコンピューターのイメージが含まれるため、別のパックになっています。
これらのパックは、以下の該当する章にあります。
Marvelmindシステムをスムーズにお使いいただくために、例として Starter Set Super-MP の開梱とセットアップの動画をご覧ください。
機器を受け取ったら、必ず 同じSWパック からソフトウェアを更新してください。すべてのビーコン、モデム、Dashboardのソフトウェアを更新します。必ず同じSWパックのものだけを使用してください。また、各機器をデフォルト設定にするため、「Default」ボタンを押すことを忘れないでください。
SWリリース v8.451 (2026年5月16日):
改善と不具合修正を含むメジャーSWリリースです
新機能:
- 新たな主要ソフトウェア機能「リアルタイム超音波 + IMUセンサーフュージョン」の商用提供を開始
- 【追加】 REST API と MQTTのサポート
- 自動提案機能:サービスゾーンの生成
- NMEA0183の機能強化:【追加】 $GPGSA メッセージのサポート
改善と不具合修正:
- Dashboardのパフォーマンスを改善
- メモリ使用量を削減
- Dashboardの起動時間を短縮
- ファームウェアの信頼性:無線経由の書き込みに失敗した後、ファームウェアの更新が繰り返し試行される問題を修正
- 超音波周波数フィルターの1つを修正
- ストリーミングの改善:【修正】リアルタイムストリーミングプレーヤーのIA環境での動作
- 測位精度とロジック
- 【改善】特殊ハンドオーバーゾーンの処理
- 【修正】ペアードマイクロフォン(IA)使用時の動作
- ナビゲーションエンジン(NIA):【修正】距離テーブルの更新。対象:ビーコン4台のサブマップ
- Dashboardの機能
- 別のDashboardインスタンスが起動している場合の通知を改善
- 【修正】ストリームキャプチャモードのLinuxでの動作
- 【追加】警告表示と背景色の変更:Zマップビューへの切り替え時
- データストリーミング:【修正】 UDP経由のペアード角度ストリーミング
- ユーザー操作の改善
- 【追加】警告と確認:超音波周波数の変更時
- 【修正】次に関する不要な警告:ペアード角度の不一致
- 対応プラットフォームの変更
- 【削除】 ARM 32ビット版ビルド(DashboardおよびAPI)
- 代わりに次の通知を表示:「このバージョンは提供を終了しました。サポートが必要な場合は、info@marvelmind.com までお問い合わせください。」
SWリリース v8.401(2025年9月11日):
- 新しいSW機能、改善、不具合修正を含むメジャーSWリリースです
新機能
- 新ハードウェア Industrial Super-Beacon-4 に対応しました。Industrial Super-Beacon-4 は、ご好評いただいているIndustrial Super-Beaconシリーズの新バージョンです。Industrial Super-Beacon-4 は、Industrial Super-Beacon-2と同じ無線を搭載していますが、プロセッサーの性能は最大5倍で、フラッシュメモリとRAMの容量も大幅に増えています。Industrial Super-Beacon-4 は、Industrial Super-Beacon、Industrial Super-Beacon-2、Industrial Super-Beacon-3の後継製品です。Industrial Super-Beacon-4 の価格は、必要な性能がIndustrial Super-Beacon-2/3と同等であれば据え置きです。一般的なユーザーの90%にはこれで十分です。ただし、IA で固定ビーコンを4台以上、または MF NIAでモバイルビーコンを4台以上使用する大規模なネットワークを構築し、モバイルビーコンの位置更新レートが非常に重要な場合は、Industrial Super-Beacon-4を IA ではモバイルビーコンとして、MF NIAでは固定ビーコンとして使用することで、モバイルビーコン1台あたりの更新レートが大幅に向上します。向上幅は最大3倍です(設定、ネットワークの規模、サブマップの規模によって異なります)。この結果は、Industrial Super-Beacon-4 のCPUの高い処理能力と、Industrial Super-Beacon-4 のDSPフィルターがIndustrial Super-Beacon-2/3よりはるかに高速であることによって実現されています
- 今後、DFUプログラムはMarvelmindが提供します。ST Microelectronics社のソフトウェアをベースに、Marvelmindが改良してビルドしたものです
- 電源が入っているビーコンをシステムが自動検出するため、Dashboardから明示的にウェイクアップする必要がなくなりました
- 複数のMarvelmindデバイスがUSB接続されている場合に、DashboardでCOMポートを手動で選択できるようになりました
改善:
- 名称に「-4」が付くビーコン(Super-Beacon-4およびIndustrial Super-Beacon-4)で、IMUデータに基づく位置の飛び(ジャンプ)のフィルタリングを改善
- 消費電力を最適化するためのプロセッサー周波数の可変制御(「-4」ビーコンで対応)
- 多数の細かな改善と全体的な仕上げ:外観、オシロスコープ、ユーザー向けメッセージ、インターフェース
不具合修正:
- システム内にペアードビーコンのセットが複数ある場合に、ペアードビーコン構成の角度が正しくなかった問題を修正
- その他の軽微な不具合修正
- Dashboardは32ビット版Windowsをサポートしていません
SWリリース v8.101(2025年1月23日):
- 新しいSW機能、改善、不具合修正を含むメジャーSWリリースです
新機能
- 新ハードウェア Super-Beacon-4 に対応しました。Super-Beacon-4 は、ご好評いただいているSuper-Beaconシリーズの新バージョンです。Super-Beacon-4 は、Super-Beacon-2と同じ無線を搭載していますが、プロセッサーの性能は最大5倍で、フラッシュメモリとRAMの容量も大幅に増えています。Super-Beacon-4 は、Super-Beacon、Super-Beacon-2、Super-Beacon-3の後継製品です。Super-Beacon-4 の価格は、必要な性能がSuper-Beacon-2/3と同等であれば据え置きです。一般的なユーザーの90%にはこれで十分です。ただし、IA で固定ビーコンを4台以上、または MF NIA でモバイルビーコンを4台以上使用する大規模なネットワークを構築し、モバイルビーコンの位置更新レートが重要な場合は、Super-Beacon-4を IA ではモバイルビーコンとして、MF NIAでは固定ビーコンとして使用することで、モバイルビーコン1台あたりの更新レートが大幅に向上します。向上幅は最大3倍です(設定、ネットワークの規模、サブマップの規模によって異なります)。この結果は、Super-Beacon-4 のCPUの高い処理能力と、Super-Beacon-4 のDSPフィルターがSuper-Beacon-2/3よりはるかに高速であることによって実現されています
- 新しいファームウェアバリエーション「Modem in Super-Beacon」に対応しました。SWパックに含まれる専用ソフトウェアと、専用のSWライセンス MMSW0018:Super-Beacon用モデムファームウェアを使用すると、どのSuper-Beacon(Super-Beacon-4だけでなく、Super-Beacon-2/3も)でも、Modem v5.1と同等の性能を持つモデムとして使えるようになります。この機能は、予備のビーコンをお持ちの方や、Modem v5.1を誤って破損してしまい、至急必要で納品を待てない方にとって、大きな柔軟性をもたらします
- 位置の飛びを除去するスポットフィルタリングが、NIA でもサポートされるようになりました。以前は次でのみ動作していました:IA
- Dashboardチュートリアル(Dashboard > Help > Dashboard Tutorial):Dashboardの主なパネルの基本的な紹介
SWリリース v7.910(2024年9月5日):
- 新しいSW機能、改善、不具合修正を含むマイナーSWリリースです
- 新しいバージョンのPX4向けのコンパスエミュレーションに対応。PX4 v1.14.0で確認済み
- コンパスエミュレーションが、uBlox機能のサポートとは独立して動作するようになりました(uBlox機能にはオプションライセンスが必要です)。NMEAによるコンパスにはライセンスは不要です
- アドレスが重複しているビーコンのアドレスを、CPU IDに基づいて変更できるようになりました。多数のビーコンがあり、その一部の設置場所が分からないものの、無線では受信できていてセットアップの妨げになっている場合に特に便利です。物理的に見つけられなくても、妨げとなっているビーコンのアドレスを変更し、オフにすることができます
- ペアードビーコンでUARTが設定されているのに物理的なUART接続がない場合、システムがこれを検出してユーザーに警告します
改善:
- ペアードビーコンでUARTが設定されているのに物理的なUART接続がない場合、システムがこれを検出してユーザーに警告します
不具合修正:
- 重なり合うサブマップでの固定ビーコンの高さ設定を改善。以前は、異なるサブマップで矛盾する高さを設定できてしまい、サブマップの構築が進まなくなることがありました
- Modem v5.1-3によるビーコン検索の不具合を修正
今回のSWアップデートから、Dashboardでチェックを外さない限り、ソフトウェアと一緒にデフォルト設定が書き込まれるようになりました。
これは、設定をデフォルトに戻さずに使用し、初期設定でつまずいてしまう新規ユーザーが少なくないことから、そうした方々を支援するための措置です。ご理解のほどよろしくお願いいたします。
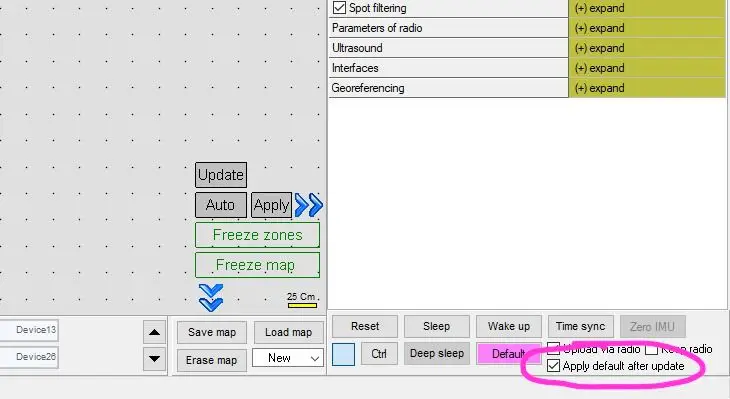
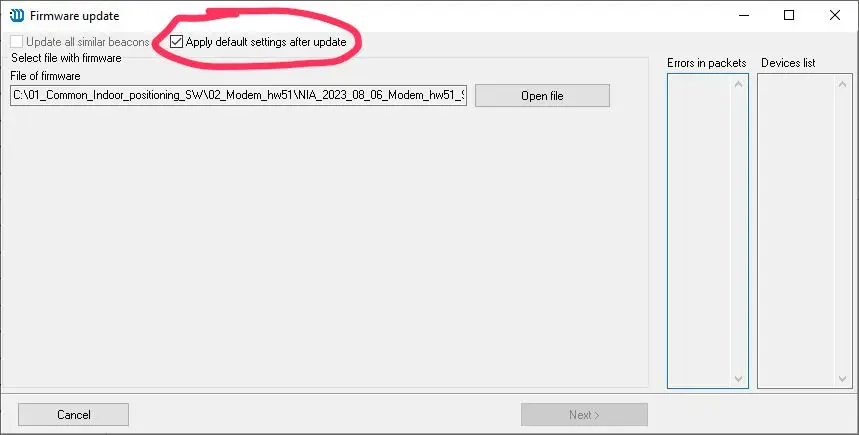
チェックを外すのは、どちらか1か所だけで十分です。
SWリリース v7.900(2024年4月3日):
- 多数の新しいSW機能、改善、不具合修正を含む新たなメジャーSWリリースです
- 名称の末尾が「-2」「-3」のビーコンとモデム向けに、新しい無線プロファイル200kbpsを追加しました。現在はこれがデフォルトの無線プロファイルです。同じサイズのサブマップで、より高い更新レートが得られます。位置更新レートの詳細:位置更新レートを上げ、レイテンシを下げるには? 無線全般の詳細:無線接続:重要なヒント
- IAで、モバイルビーコン(hedge、hedgehog)が、より少ない数の周波数に基づいてハンドオーバーを行えるようになりました。マップやサブマップのその他のパラメーターを変えずに、位置更新レートを高めることができます
- 新機能「絶対キャリブレーション」:「超音波メートル」(超音波で測定した距離)と比べて、「実際のメートル」およびお客様の実座標系とのより正確な対応付けを可能にします。エンドユーザーの屋内測位システムの座標が、他の外部座標系と密接に結び付いている場合に特に有効です
- IAとNIAの両方で、ロボット上のペアードモバイルビーコンの、ロボットの軸に対するずれの角度を入力できるようになりました。以前はNIAでのみサポートされていました。これにより、モバイルビーコンをロボットの軸に正確に沿わせたり直交させたりするだけでなく、都合のよい向きに配置できます
- ロボット、AGV、フォークリフトの中心に対するペアードビーコンの中心のずれを設定できるようになりました。これにより、屋内測位システムは、ペアードビーコンの中心ではなく、移動体(ロボット、フォークリフト、ドローン、AGV)の中心を出力します
- Realtime Playerの大きな新機能:forward=0の場合の位置予測。ゴーカートなどの高速な対象物に対して、非常に低いレイテンシと100Hzの更新レートを実現します。もちろん、このような低レイテンシのデータはモバイルビーコン側でのみ得られます。モデム側で取得するには、次が必要です:スプリットモデムアーキテクチャ
- 3種類のハンドオーバーに対応しました。タイプI(モバイルビーコンは、ハンドオーバーゾーンの終端まで元のサブマップにとどまります。モバイルビーコンが途中で向きを変えて戻ってくる可能性が高い場合に適したハンドオーバーです。どうしても必要になり、それ以上待てなくなるまでハンドオーバーを行わないため、理論上はハンドオーバーの総回数が減り、その結果、ハンドオーバーの失敗による位置の途切れも起こりにくくなります)。タイプII(モバイルビーコンは、新しいサブマップのサービスゾーンに入った時点でハンドオーバーを行います。モバイルビーコンが予測どおりに前進し、急な方向転換がほとんど、またはまったくない場合に適しています)。タイプIII(デフォルト。総合的にバランスのよいハンドオーバーで、「本来のハンドオーバー」と言えるものです。タイプIとタイプIIは、いわば準ハード型のハンドオーバーで、あるサブマップから別のサブマップへ一気に切り替わります。この切り替えには常にリスクが伴います。元のサービスゾーンを離れ、新しいサービスゾーンが受け入れてくれて、そこで良好にトラッキングされることを期待するしかないからです。サービスゾーンとハンドオーバーゾーンはそうなるように構築されるため、通常は問題ありませんが、保証はなく、理論上は位置が途切れる可能性があります。タイプIIIでは、ハンドオーバーゾーン内の位置を新旧のサービスゾーンの結果を重み付けして求めるため、このリスクを最小限に抑えるか、なくすことができます。どちらかのトラッキングが誤っている場合は、片方のみが使用されます。通常、モバイルビーコンがサービスゾーンの中心に近いほど、トラッキングは良好になります。そのため、タイプIIIは潜在的にハンドオーバーの品質を高くできる方式です。さらに、タイプIIIではハンドオーバーゾーン内の位置を新旧のサービスゾーンの重み付けで示すため、サブマップの位置合わせが不完全でも、ハンドオーバー中に位置が飛ぶことはありません。軌跡は常に滑らかです。もちろん、サブマップを正しく位置合わせしなくてよいという意味ではありませんが、ずれが目立ちにくくなり、トラッキングが全体的に見た目にも滑らかになります)
- 新製品「Industrial-RX with Omni」を、特殊なOmniマイクロフォン設定を施したIndustrial-RXとしてではなく、独立した製品としてソフトウェアでサポートしました。これにより、ビーコンの扱いが簡単になります
- 新しい特別モード:ビーコンのすぐ下にRSSIと電源の状態を表示します。このモードは、特に大規模なマップの展開時やデバッグ時に便利で、アンテナや無線カバレッジ、電源に問題のあるビーコンを容易に見つけられます
- NMEA0183プロトコルを選択している場合、Super-ModemはNMEA0183のパケット/文字列をUDPで配信するようになりました。以前はMarvelmindプロトコルが配信されていました
- Dashboardに新しいUDP設定「Stream the same as from modem」を追加しました。この設定を有効にすると、Dashboardは、モデムがUSBやUARTに出力し、ログに記録するのと同じデータをUDPで配信します。たとえば、モデムからNMEAを出力するよう選択している場合、この設定にチェックを入れると、DashboardはNMEAをUDP経由で配信します
改善:
- サポートの改善:マルチモデムアーキテクチャ
- 複数のサブマップで構成される大規模なIAマップでのハンドオーバーを改善。用途例:大規模倉庫とフォークリフトのトラッキング
- 超音波による距離測定のための、より優れた新しいトリガー
- モバイルビーコン間の最大基線長を32メートルに拡大しました(非常に大型のAGVの事例に基づく)
- ジオフェンスゾーンを三重線で表示するようにしました。サービスゾーンの線と混同しにくくするためです
不具合修正:
- ペアードビーコン使用時のSuper-Modemの不具合を修正。以前は、さまざまな異常なデータを返していました
SWリリース v7.700(2023年9月5日):
- 多数の新しいSW機能、改善、不具合修正を含む新たなメジャーSWリリースです
- マルチモデムアーキテクチャの商用提供を開始しました。現在、あるお客様のもとで導入が進められています(450x450mのT字型倉庫で、120台以上のフォークリフトが同時に稼働)。マルチモデムアーキテクチャでは、カバレッジと容量を同時に、事実上制限なく拡張できます。数千台のモバイルビーコン(hedge)と、数十万平方メートルの面積に対応します
- Radio Head Remote(RHR)を必要としない、改良された新しい上位版のIMUポストプロセッシングアーキテクチャ。新バージョンでは、モバイルビーコンが1つの無線周波数でメインモデムと通信し、高速なIMUデータを別の無線周波数でIMUモデム(RHU)に送るため、RHRが不要になりました
- モデムが、複数の無線チャンネルと無線プロファイルにわたって、見失ったビーコンを無線で探索・発見できるようになりました。たとえば、ビーコンの無線設定を変更して適用したものの、その変更内容が分からなくなったり忘れたりした場合でも、無線でビーコンを見つけやすくなります。もちろんUSB経由ならいつでもビーコンを見つけて設定をデフォルトに戻せますが、ビーコンは物理的に手の届きにくい場所にあることが多いものです
- Dashboardは、現在の無線プロファイルのビーコンだけでなく、2〜3年前の無線プロファイルのビーコンもウェイクアップできます。また、システムを初めて起動したときに、これらのビーコンを自動的にウェイクアップします
- ジオフェンスゾーンの新しいシンプルな方式:モバイルビーコンを中心とした半径だけで指定します。通常のジオフェンスゾーンでは、サービスゾーンと同様に、形状と角の座標を持つ実際のゾーンを描画する必要があります
- キャリブレーション用サブマップが3Dでもサポートされるようになりました(SW機能 MMSW0015)。キャリブレーションに使用する距離を選択することもできます。以前は2Dのみで、使用できる距離は1つだけでした
- 内蔵オシロスコープで、測定の間にスキップする位置更新の回数を選択できるようになりました。ビーコン間の距離比が大きく、複数の超音波周波数が互いに影響し合う(「オーバーフロー」)ような、複雑なIAやMF NIAのケースのデバッグに役立ちます
- NIAでハンドオーバータイプ3がサポートされるようになりました。タイプ3では、サービスゾーン1とサービスゾーン2から得た座標に基づいて、サービスゾーン内の測定座標を重み付けして求めます。ハンドオーバータイプ3は、ハンドオーバーの中でも特に滑らかな方式です
- APIが、USBだけでなくUARTでも動作するようになりました
- IAで、モバイルビーコンが受信する周波数を設定できるオプションを追加しました:利用可能なすべての周波数(最大8周波数)、または担当サブマップに属する周波数のみ(たとえば2〜3周波数)。必要なフィルタリングが減るため更新レートは向上しますが、システムの安定性が低下し、ハードハンドオーバーの時間が長くなる可能性があります
- 超音波距離トリガーの詳細な設定を、設定ファイルで細かく構成できるようになりました
- オシロスコープを、タイムリセットによるトリガーなしの連続モードで、超音波マイクとして使用できるようになりました。オシロスコープウィンドウの下部に新しいチェックボックスがあります
- NMEAのGPGGAパケットで、「ディファレンシャル基準局ID」の代わりに、座標とともにモバイルビーコンのアドレスを送信するオプションを追加しました。これがないと、基本的なNMEAプロトコルでは、異なるモバイルビーコンから配信された座標を区別できません
- 固定Super-BeaconがUSBを下向きにして壁に設置されていない場合に警告する新機能。トランスデューサーTX1〜TX5がどの方向を向いているかを識別できるため、一部のトランスデューサーのみを有効にするなど、デフォルト以外の設定が必要な場合のマップ展開に大いに役立ちます
- 90度旋回用の新しい独立コマンド
- ウェイポイントが多い場合のGUIを改善
- PID制御の性能を大幅に改善し、走行がさらに安定しました
- Pauseコマンドを修正
改善:
- IMUポストプロセッシングによるトラッキングのアルゴリズムと品質を改善
- デフォルトでは、2Dサブマップの高さは従来の10メートルではなく、固定ビーコンの高さと同じになり(デフォルト設定で想定しているように、固定ビーコンが床より上にある場合)、床は0メートルとみなされます。また、レイヤーの厚さではなく、下端の高さと上端の高さを設定するようになりました
- Realtime Player(RTP)を改善。設定を右側のメニューに移動しました。RTP-2用の新しいオプション:より多くのデータが得られた時点で、RTP-1で生じた誤り(データ不足のため、位置の候補を正しく選べなかったもの)を修正します
- Industrial-RX用のソフトウェアを分離しました。以前はIndustrial-RXとIndustrial Super-Beaconでソフトウェアを共用していたため、混乱を招くおそれがありました
- モデムからの生の距離データのログ(一部のデータが欠落)と、座標のログ(一部のデータが重複)を修正
- 超音波 + IMUの角度センサーフュージョンを使用するペアードビーコン構成で、角度の不具合を修正しました。以前は、角度が90度に近い場合や、モバイルビーコンが上下逆さまになっている場合に問題が生じることがありました
新しいライセンス制のオプション機能 MMSW0016:Dashboardおよび Super-ModemからのUDPストリーミングに対応します。ライセンスはモデムごとに必要です。たとえばModem v5.1をお持ちの場合、ライセンスを取得すると、Dashboardが位置データを、世界中のどこにあるお客様の固定IPアドレスにでもUDPで配信します。Super-Modemをお持ちの場合、Dashboardは不要です。Super-Modem が内蔵コンピューターを使ってこれを行います
- MMSW0005 は「Advanced SW pack」という名称になりました。以前は「SW v7.1xx pack」と呼ばれていましたが、v7.1xxだけでなく新しいリリースにも有効であるため、名称を変更しました。このパックが有効になっているビーコンやモデムは、バージョンの末尾に「L」が付きます(例:v7.700とv7.700L)。すべてのネットワーク要素でライセンスが有効な場合は、Dashboardのバージョンもv7.700Lになります。そうでない場合はv7.700のままで、一部のライセンスが不足している可能性があることを示します
Super-Modem用SWのダウンロード
Super-Modemのみに必要:Super-Modem用の最新の安定版SDカードイメージとHEXファイルです。SDカードイメージ(1Gb)のサイズが大きいため、メインのSWパックとは別になっています
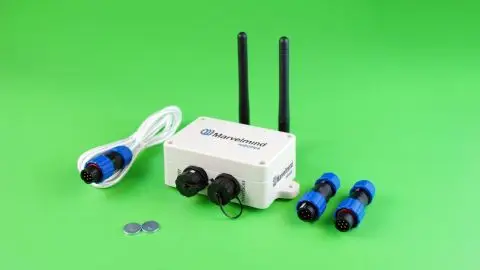
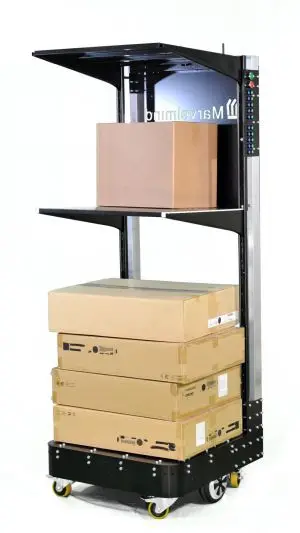
ロボットBoxie用の最新SWパックです。次の3つで構成されています:
- Marvelmind Boxie SW:ファイルを解凍してUSBメモリに保存します。そのUSBメモリをBoxie背面のUSBポートに差し込み、Boxieのリセットボタンを押すと、Boxieのソフトウェアが自動的に更新されます。アーカイブには、Odoボードのソフトウェア、モデムのソフトウェア、Dashboard、内蔵モバイルビーコン(「hedge」)用のソフトウェアが含まれています。モバイルビーコン用のソフトウェアは、左(master)用と右(slave)用で別々のバージョンになっています。左右はロボットから見た向きです。初回は、Marvelmind Boxie SD card SWの更新が必要です
- Marvelmind Boxie SD card SW:SDカードの更新が必要な場合にのみ使用します。更新作業では、ドライバー(工具)を使ってディスプレイ周りの上部プラスチックカバーを開ける必要があります
- Marvelmind Boxie API
詳細と手順については、次をご確認ください:Marvelmind Boxie操作マニュアル。
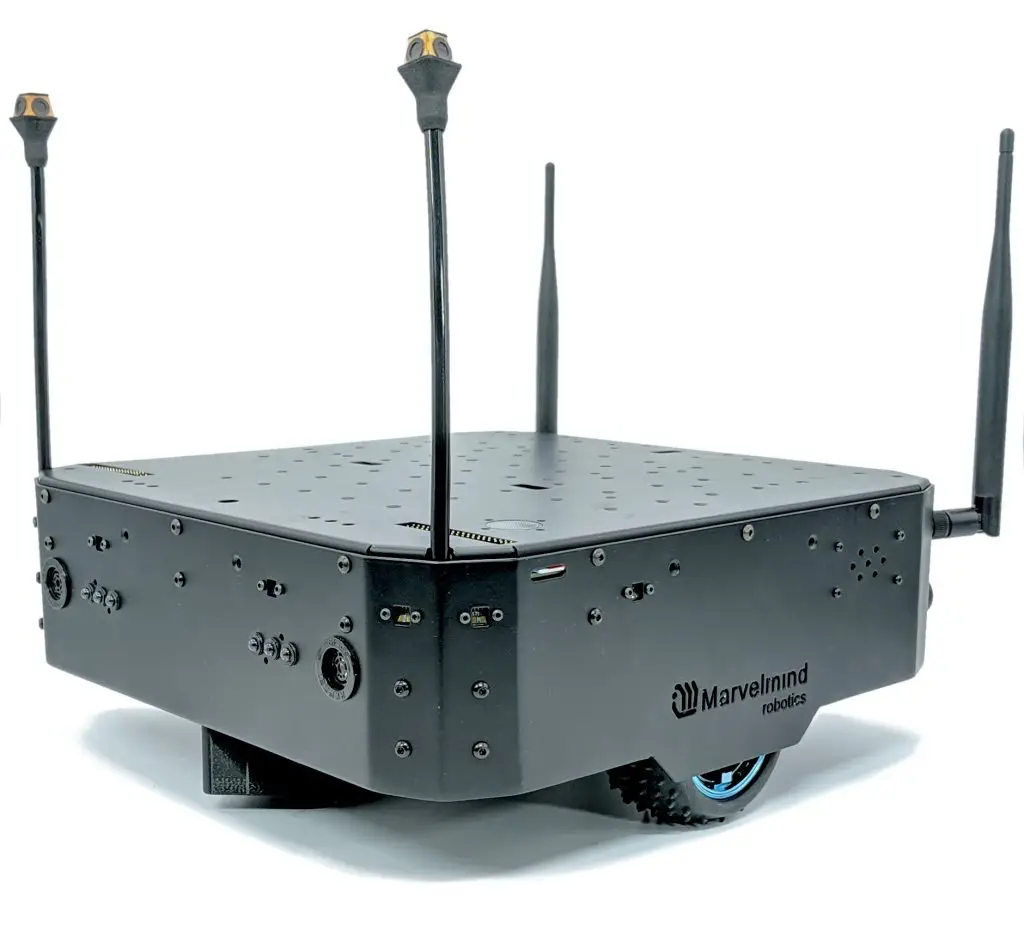
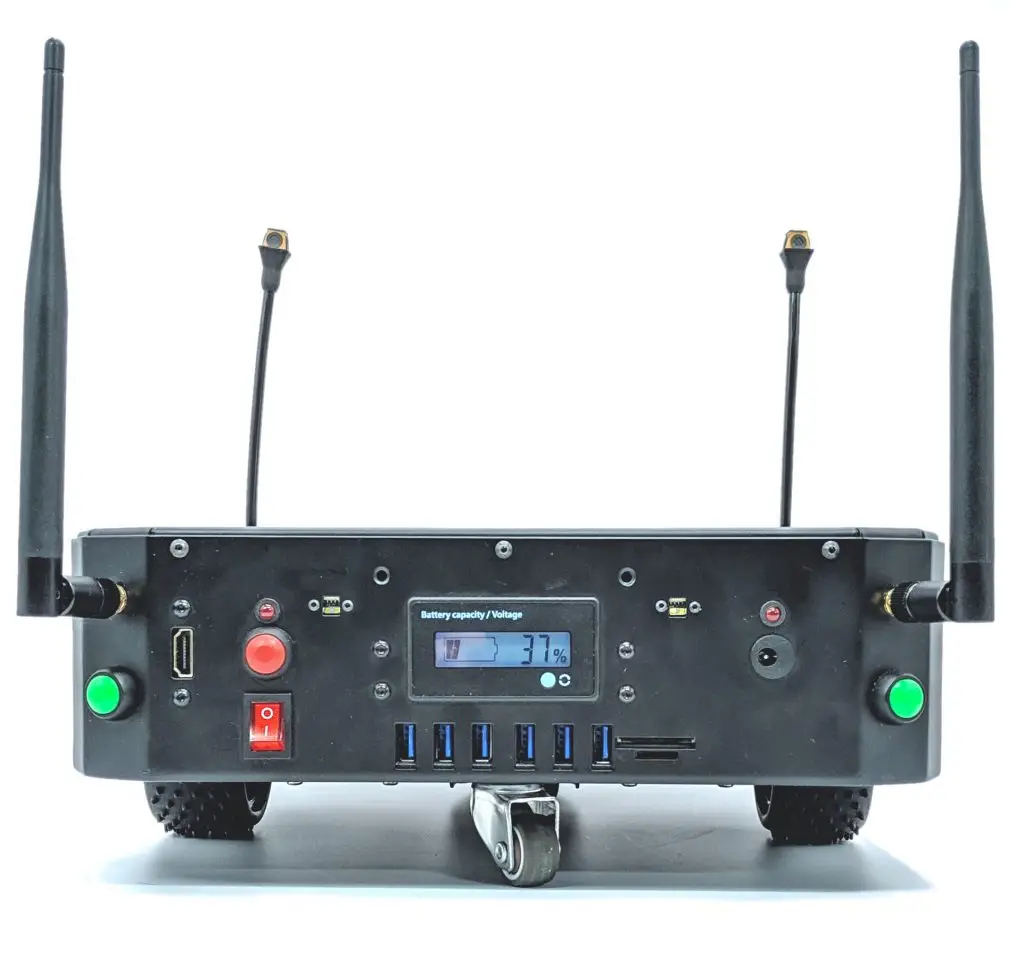
最も基本的な要件
- ソフトウェアは必ず同じパックのものだけを使用してください:Dashboard SW + モデムSW + ビーコンSW
- 異なるSWパッケージのソフトウェアを混在させないでください。同じSWパックのものでない場合、モデム、ビーコン、Dashboardのソフトウェア間の互換性は保証されません
- ソフトウェアを書き込む際は、必ずDashboardの「Default」ボタンを押してください
- ソフトウェアの更新方法については、次をご覧ください:操作マニュアル
- 必ずデフォルト設定から始めてください => ソフトウェアの更新後に、Dashboardの「Default」ボタンを押すのを忘れないでください
- 動画「ユーザーによくある間違い」を見て、同じ間違いを避けてください
SWリリースのアーカイブ
SWバージョンとライセンスの名称に関する、これまでの重要な変更:
- MMSW0005による高度なSW機能のパックは、リリース名の末尾に「L」が付くようになりました。たとえばv7.200では、デフォルトで基本的なSW機能のみが有効です。MMSW0005ライセンスを購入すると高度なSW機能のパックが有効になり、SWバージョン名がv7.200Lに変わります
- 命名例(IAとNIA):v7.200とv7.200L – NIAおよびMF NIA用SW、v7.200iとv7.200Li – IA用SW
- 一部のビーコン/モデムにMMSW0005ライセンスがない場合、それらのアドレスがDashboard上部の情報ウィンドウに一覧表示されます
- 新しいリリースで更新が不要なビーコン/モデム用のSWファイルは、新しいSWパックでも新しいファイルに置き換えられません。ただし、新たに導入されたSWバージョン互換性テーブルに基づいて、Dashboardがそれらに新しいバージョン番号を割り当てます。つまり、ファイル自体は変わりませんが、最新のSWパックと互換性がある場合は、Dashboardが古いSWバージョン番号を自動的に最新のSWバージョン番号に置き換えて表示します
- これは、ユーザーに最も多い間違い、つまり異なるSWパックから入手したビーコン、モデム、Dashboardの互換性のないSWバージョンを組み合わせて動かそうとすること(Marvelmind Roboticsから機器を受け取った際に、ビーコン/モデムを同じSWパックの最新SWバージョンに更新しないこと)を検出し、防ぐための仕組みです
- 多数の新しいSW機能、改善、不具合修正を含む新たなメジャーSWリリースです
- 中央システム(コンピューター)から、モデムとモバイルビーコンを経由して、移動体(ロボット、ドローンなど)へ、位置更新のたびにユーザーペイロードを送信できるようになりました。また、移動体(ロボット、ドローンなど)から、モバイルビーコンとモデムを経由して、中央システム(コンピューター)へユーザーペイロードを送信することもできます
- 「位置更新レートブースト」:通常は高度なテレメトリー、データ転送、コマンドに割り当てられているタイムスロットを解放することで、位置更新レートを25〜100%向上させる機能です。オプションのSWライセンスで有効化できます:MMSW0012
- 「バーチャルペン」:モバイルビーコンをバーチャルペンとして使い、プロジェクターなどのバーチャルスクリーン上にリアルタイムで描画する/描画しない/消去することができるオプションのSW機能です。プレゼンテーション、展示会、ショーなどに活用できます。オプションのSWライセンスで有効化できます:MMSW0013。今後の開発により、モバイルビーコンをコンピューターのマウスとして使えるようになる予定です
- 無線プロファイルなどのデフォルト設定は、ファームウェアではなく、編集可能な別ファイルに保存されるようになりました。これにより、各国の認証要件や個別プロジェクトの要件に柔軟に対応できます。ファイルを手動で編集し、無線や超音波の設定など、ほぼすべての重要なパラメーターについて独自のデフォルト設定を行うことができます
- USBの代わりに、WiFi上のUDPを介したAPIでSuper-Modemを制御できます。オプションのSWライセンスで有効化できます:MMSW0014
- マップ上で固定ビーコンをドラッグ&ドロップする際の、グリッドへのスナップ機能
- ビーコンを(0,0,0)に設定する機能:ビーコンを右クリックし、ビーコンのコンテキストメニューまたはマップのコンテキストメニューから選択します
- サブマップのミラーリング(Mirror Submap)とサービスゾーンのミラーリング(Mirror Service Zone)専用のボタン
- データの品質が設定したしきい値を下回る場合に、位置データをストリーミングで出力しないオプション。また、位置測定の品質が別のしきい値を下回る場合に、Dashboardに位置更新の点を表示しないオプション
- サブマップのボタンをダブルクリックしてサブマップをスリープさせる機能(ビーコンをスリープさせる場合と同じ操作)
- APIリクエストに応じてビーコン間の距離を返す新機能。座標ではなく距離を測定する用途向けです。オプションのSWライセンスで有効化できます:MMSW0011:手動距離測定用API
- データ交換とテレメトリーに、無線の代わりにRS485を使用できます(対象:Super-Modem と固定 Industrial Super-Beacon間)。必要なオプションSWライセンス:MMSW0010:無線の代わりにRS485を使用
- 生の距離データのみが必要な場合に、座標のストリーミングをオフにできる機能
- 軌跡の新しい表示モード:トラッキングの品質が低いほど、点が大きく、まばらになり、軌跡がぼやけて表示されます
- 「品質のヒステリシス」に基づいて、IA でのトラッキング品質を向上させる新しいフィルター
- 新しいハードウェアバリエーションに対応:Mini-TX-2(PixHawkやArduinoなどとUARTで簡単に接続できる専用の6ピンコネクター付き)
- SWパックには、次のソフトウェアも含まれています:Marvelmind UWB
- 特別なキャリブレーション方法と手動調整による、特に高精度な絶対距離測定
改善:
- モデムのファームウェア更新を高速化
- マップから手動で除外したビーコンを後で再び追加すると、システムはまず、可能であれば以前の座標に配置しようとします
- Dashboardのマップ左側にあるボタンの色分けとグループ分けを改善
- DashboardのバージョンがAPIのバージョンと一致しない場合に、Dashboardが警告するようになりました。特にLinuxで重要です
- 超音波の反射が起こりうる複雑なケースのデバッグをしやすくする、オシロスコープの新しい動作モード。更新レートが高い(>8Hz)マップのデバッグで特に重要です
- 距離測定トリガーを改善
- M2モード(ハンドオーバーのために隣接する2つのサブマップを位置合わせするモード):以前は、a)「オレンジ」の1つをドラッグ&ドロップできない、b) サブマップをドラッグ&ドロップすると「オレンジ」が入れ替わってしまう、という問題がありました
- オシロスコープ:a) オシロスコープ下部のすべてのデータが正しく受信・表示されるまで、新しいオシロスコープのグラフを表示しないようにしました。b) ビーコンを切り替えたときにすべてのデータを消去し、正しいビーコンの正しいデータが表示されるようにしました
- UART/USBストリーミングおよびログ:位置更新の座標が位置更新1回分ずれて(遅れて)いた問題(タイムスタンプの誤り)
- NMEAのGPHDT文字列の角度:角度がNMEA文字列のフォーマットに従っていなかった問題
- USB接続時のビーコンのウェイクアップ:以前は、USBの短時間(10秒未満)の接続・切断が検出されず、ビーコンがスリープモードのままになることがありました
- 旧型のBeacon v4.9およびModem v4.9の接続断:以前は、20〜200分ごとに散発的に無線接続が失われることがありました
- 変更点:プロトコルが更新されました。すでにお客様の機器と統合している場合は、改訂版のプロトコルを確認してご使用ください
- 新機能:位置推定のためのポストプロセッシングによるIMU + 超音波センサーフュージョンを導入しました。続きを読む
- 新機能:新しいSW機能に対応:MMSW0007:サブマップアイランド
- 新機能:新しいSW機能に対応:MMSW0008:毎サイクルですべてのモバイルビーコンの位置を更新
- 新機能:すべてのデバイス間のタイムスタンプが完全に同期され、モデムの時刻に結び付けられるようになりました。モデムがDashboardに接続されている場合、モデムの時刻は、Dashboardを実行しているコンピューターの時刻に同期されます。新しいストリーミングフォーマットには後方互換性がありません。ただし、互換性を戻すためのチェックボックスがあります(その場合、この新機能は使えなくなります):Dashboard => Interface =>「Stream real-time timestamps」
- 新機能:Super-Modemに固定アドレスを設定できるようになりました
- Ubuntu 20.04のLinux x86にも対応しました
- 不具合修正:垂直サブマップの精密なZ回転が、位置や水平サブマップにも影響していた問題
- 不具合修正:デフォルト設定で超音波周波数の設定まで消去されていた問題。本来は変更されないままであるべき設定です
- 不具合修正:重なり合う3Dサブマップ
- 不具合修正:ペアードビーコンで、ペア間の固定距離が失われていた問題
- 不具合修正:Dashboardの座標軸
- 変更点:プロトコルが更新されました。すでにお客様の機器と統合している場合は、改訂版のプロトコルを確認してご使用ください
- MMSW0005によるオプションのSW機能は、リリース名の末尾に「L」が付くようになりました。たとえばv7.200では、デフォルトで基本的なSW機能のみが有効です。MMSW0005ライセンスを購入するとオプション機能が有効になり、SWバージョンがv7.200Lに変わります
- 命名例(IAとNIA):v7.200とv7.200L – NIAおよびMF NIA用SW、v7.200iとv7.200Li – IA用SW
- 一部のビーコン/モデムにMMSW0005ライセンスがない場合、それらのアドレスがDashboard上部の情報ウィンドウに一覧表示されます
- 新しいリリースで更新が不要なビーコン/モデム用のSWファイルは、新しいSWパックでも新しいファイルに置き換えられません。ただし、新たに導入されたSWバージョン互換性テーブルに基づいて、Dashboardがそれらに新しいバージョン番号を割り当てます。つまり、ファイル自体は変わりませんが、最新のSWパックと互換性がある場合は、Dashboardが古いSWバージョン番号を自動的に最新のSWバージョン番号に置き換えて表示します
- これは、ユーザーに最も多い間違い、つまり異なるSWパックから入手したビーコン、モデム、Dashboardの互換性のないSWバージョンを組み合わせて動かそうとすること(Marvelmind Roboticsから機器を受け取った際に、ビーコン/モデムを同じSWパックの最新SWバージョンに更新しないこと)を検出し、防ぐための仕組みです
マイナーSWリリース v7.080(2022年6月14日):
- 新機能:MF NIAで8つの超音波周波数に対応。複数のドローンなど、複数の
モバイルビーコンを使用するシステムで、モバイルビーコン付近のノイズが大きすぎるなどの理由でIAを使えない場合に特に重要です - 新機能:ジオフェンスゾーン違反の出力。プロトコルで位置データのストリームを読み取る代わりに、ジオフェンスゾーンのルールに違反したときに、4X4ピンのうち1本のピンをタイムリセットごとに自動的に「0」または「1」に切り替えられるようになりました。これにより、インターフェースが簡単になります。ライセンス制のオプションSW機能です:MMSW0006
- 新機能:3Dのジオフェンスゾーンを設定できるようになりました。XYはゾーンの形状、Zは高さの範囲(レイヤーの厚さ)で指定します
- 新機能:高い耐障害性が求められる産業用途向けのオプション。モデムの無線信号を受信できるはずなのに、何らかの理由でビーコンが受信できない場合に、ビーコンが自動的にセルフリセットします。これにより、ビーコンがモデムからの無線トラフィックに再び参加しやすくなります
- 新機能:新しいハードウェアIndustrial Super-Beacon-3(Industrial-RX-3、Industrial-TX-3)に対応
- 改善:デフォルトの無線プロファイルを、従来の38kbpsおよび153kbpsから100kbpsに変更しました。100kbpsなら、当社が供給する多種多様な無線チップや、ビーコン/モデムの異なる製造ロットに共通の無線プロファイルを使用できるため、複数のハードウェアバリエーションで構成される複雑なマップの設定が簡単になります。Beacon HW v4.9-433MHzおよびModem HW v4.9-433MHzを除くすべてのデバイスで対応しています
- 改善:NIAでのSuper-BeaconからのPPS(タイミング)信号
- 改善:M1/M2モード(「オレンジ」)。ハンドオーバーゾーンの構築と、隣接サブマップ間の位置の整合を容易にします
- 改善:IAでのマップの内部制御を、従来のようにビーコン数とサブマップ数だけでなく、複数のパラメーターに基づいて行うようにしました
- 改善:IAのDSPフィルターを最適化。前回のSWリリースと比べて、更新レートが10〜20%向上しました
- 改善:IAとNIAのタイミングを大幅に改善。複雑なマップでのタイミング制御をより厳密にしました
- 改善:NIAで、追跡されていないモバイルビーコンがマップから消えるようになりました(IAではすでに実装済み)。位置が求められなくなったときに、現在位置について誤った情報を表示しないためです
- 改善:デフォルト設定のビーコンとモデムに「-d」サフィックスが表示されるようになりました。初心者にデフォルト設定の重要性を意識していただき、システム内で誤った設定が使われている場合のデバッグを簡単にするためです。旧型のBeacon HW v4.9を除くすべてのビーコンに適用されます
- 改善:モバイルビーコンの位置が求められない場合でもデータのストリームは出力されますが、タイムリセットごとに各フィールドに「未測定」のマークが付きます
- 改善:ビーコンのバッテリー電圧の測定
- 改善:温度設定がIAの計算にも反映されるようになりました。以前はNIAのみでした
- 改善:Dashboardのインターフェースを改善。特にロボットの操作に関する部分(経路設定、手動制御、ロボットの選択など)
- 改善:NIAのペアードビーコンを、超音波ではなくIMUに基づいてDashboardに表示するようにしました。これにより、方向の角度がより安定します
- 不具合修正:NIAのハンドオーバーを修正。サブマップの数が多いと、ハンドオーバーに問題が生じることがありました
- 改善:デフォルト設定のビーコンとモデムに「-d」サフィックスが表示されるようになりました。初心者にデフォルト設定の重要性を意識していただき、システム内で誤った設定が使われている場合のデバッグを簡単にするためです。旧型のBeacon HW v4.9を除くすべてのビーコンに適用されます
- 不具合修正:Beacon HW v4.9とModem v5.1を使用したNIAでのサブマップの問題を修正
- 不具合修正:IAでBeacon HW v4.9を使用した場合の内蔵オシロスコープの問題を修正
- マイナーSWリリース v7.040(2022年2月20日):
– 新しい周波数に対応したSuper-Beaconも、すべてご利用いただけます
メジャーSWリリースです:Marvelmind SWパック v7.000/v7.100。
Super-Modem専用:Super-Modem用SDカードイメージとHEXファイル
- 改善とアップデートのSWリリース:Marvelmind SWパック v6.240a
新機能:
- Super-Beaconの新しいハードウェア(HW)に対応しました。Super-Beaconには2つのタイプがあります:Super-Beacon(2020年12月まで製造)とSuper-Beacon-2(2021年1月から)。
- Super-Beacon-2は日本向けのMIC/TELEC認証を取得しています。旧Super-Beaconは同認証を取得しておらず、今後も取得する予定はありません。ソフトウェアおよび主要機能の面では、両方のSuper-Beaconに違いはありません。オプションの外付けマイクに関する追加の改良と、4×4ピン配置に若干の違いがあります。詳しくは操作マニュアルをご覧ください
- Super-Beaconのハードウェアは両タイプとも、現在テスト済みでサポート対象であり、当面サポートを継続します
- Super-Beaconと同様に、Super-Modemの新しいハードウェア(HW)にも対応しました。Super-Modemには、Super-Modem(2020年11月まで製造)とSuper-Modem-2(2020年12月から製造)の2種類があります。
- Super-ModemのSWは両バージョン共通で、ハードウェアは自動的に検出されます。モデムをUSB接続すると、ハードウェアの種類をDashboardで確認できます
- Super-Modemのハードウェアは両タイプとも、現在サポート対象であり、当面サポートを継続します。今回のリリースで十分なテストを行ったのは、最新のSuper-Modem-2ハードウェアのみです。旧ハードウェアは今後数週間のうちにテストする予定です。ただし、すでに問題なく動作している可能性は非常に高いと考えています
- Industrial Super-Beacon、Industrial-RX、Industrial-TXで、オプションのCANインターフェースに対応しました。CANインターフェースおよびその他のインターフェースの詳細は、次をご覧ください:インターフェースマニュアル
- Dashboard:
- モバイルビーコンのデフォルトアイコンの代わりに、独自のアイコンを割り当てる機能
- Robot v100のインターフェースを強化・拡充
- Dashboard上でフロアプランを直接描画する機能
- Super-Beaconの新しいハードウェア(HW)に対応しました。Super-Beaconには2つのタイプがあります:Super-Beacon(2020年12月まで製造)とSuper-Beacon-2(2021年1月から)。
改善:
- Dashboard
- 位置更新レートが低いNIAモードでのRealtime Playerを改善
- Dashboard
既知の
問題 (本 リリース で 近日中に 確認予定) : - Super-Modemハードウェアでの本SWリリースの検証テストは未実施です
- 新しいメジャーSWリリース:Marvelmind SWパック v6.240
- Super-Modem用のSWはまだ準備中ですのでご注意ください。Super-Modemを使用しているシステムでは、以前のSWパックをご使用ください
新機能:
- 新しい Modem v5.1 に対応しました
- MF NIAに対応し、正式に商用提供を開始しました。MF NIAは、複数のドローンや騒音の大きい複数の移動体で、モバイルビーコンごとの位置更新が重要な場合に特に適しています。移動体が5台以上の構成では、NIAに比べて最大5倍の更新レートを実現できます。詳細:
- アーキテクチャ比較 – NIAアーキテクチャ(Non-Inverse Architecture)とIAアーキテクチャ(Inverse Architecture)の基本的な説明、それぞれの用途と違い
- 動画(YouTube)
- MMSW0004:MF NIA対応
- MMSW0002:NMEA0183向けの方位パケットGPHDTを追加
- MMSW0003:PX4向けUBX(u-blox)プロトコル
- PixHawkとPX4による完全自律飛行に役立つ機能です
- u-bloxの代わりにペアードビーコンを使用できるため、屋内飛行における重大な課題の1つである、コンパスが機能しない状況での方向の取得を解決します
- こちらもご覧ください:ドローンのページ
- Super-Beacon、Mini-RX、Industrial-RX/Industrial Super-Beaconで、フィルターを選択する必要がなくなりました。システムがこの情報を自動的に処理します
- IAに新しいパラメーター「Max. hedges readout per cycle」(1サイクルあたりのモバイルビーコンの最大読み出し数)を追加しました。モバイルビーコン(hedgehog)はモデムとは独立して、しかも同時に自身の位置を計算するため、モバイルビーコンごとの更新レートはモバイルビーコンの台数に直接は依存しません。ただし、それらすべてのモバイルビーコンをDashboardでトラッキングしたい場合、一度に多数のモバイルビーコンがあると、無線の帯域幅がボトルネックになることがあります。このパラメーターは、一度にモデムと位置を共有するモバイルビーコンの最適な台数を決めるのに役立ちます。たとえば、モバイルビーコンが60台ある場合、60台すべてが位置更新のたびにモデムへ位置を送信するように設定できます。しかし、モバイルビーコンごとに8〜10Hzの位置更新が可能でも、位置更新1回につき60件のメッセージが発生すると無線トラフィックの負荷が高くなり、各ビーコンの更新レートが低下します。その結果、選択した無線プロファイルによっては、実際の位置更新レートが8〜10Hzではなく1〜3Hzまで下がることがあります。一方、一度に更新するモバイルビーコンを10台にすれば、ビーコンごとの8〜10Hzは維持されますが、モデム側ではそのモバイルビーコンの位置更新が8Hz/60*10、つまりモバイルビーコン側の実際の位置更新の1/6として表示されます。
- ステレオマイクに対応しました。外付けステレオマイクは、多数のサブマップで構成される大規模なマップ(倉庫など)で高い性能が求められる場合や、固定ビーコンが水平に近い方向にあり、Super-BeaconやMini-RXの内蔵マイクでは十分な性能が得られない場合に非常に有効です。ステレオマイクは、たとえば次の製品で使用されています:Marvelmind自律配送ロボット v100
- ペアードビーコン構成で、モバイルビーコン間のデータ送信にUARTまたは無線を使えるようになり、Dashboardから選択できます
- スリープしないオプションを追加。以前は、モデムとの接続が切れると、ビーコンは1分後に自動的にスリープしていました
- システムが検出した誤った測位を示す新しいフラグをIAに追加しました。以前はNIAのみでした
- Dashboardで、各種モード(スリープ、無線なし、超音波なしなど)に応じたビーコンとボタンの色分けを新しくし、より細かくしました
- Dashboardにビーコンの新しい表示モードを追加:座標あり、座標なし、小さな点
- 新しいボタン:Freeze zones。あらゆる種類のゾーン(サービスゾーン、走行禁止ゾーンなど)とロボットの経路の変更をブロックします。作成後のゾーンが誤って変更されるのを防ぐための機能です。マップとサービスゾーンのバックアップを作成するにはSave mapボタンを、経路を保存するにはSave pathボタンを使用してください
改善:
- NIAでは、サービスゾーンを選択している場合、サブマップサイズの自動制限がなくなりました。以前は、サブマップのサイズは固定の計算式で求められ、固定ビーコン間の距離に依存していました。そのため、ビーコン間の距離が短いと、サブマップが想定より小さくなることがありました。現在はこのような依存関係はなく、サブマップのサイズは、サービスゾーンが定義されていない場合はLimitation of Distance(距離制限)によって、定義されている場合はそのサブマップのサービスゾーンによって決まります。デフォルトはサービスゾーンです(ただし、サービスゾーンが定義されている場合に限ります)。サービスゾーンが定義されている場合でも、手動でより大きな距離制限に切り替えることができます。たとえば、10 mのサブマップで距離制限を30 mにすることも可能です。この場合、システムが超音波の到達をより長く待つため、更新レートは低下します。しかし、場合によってはこの設定が有用で、ユーザーにとって必要になることもあるため、このようなオプションを用意しています
- IAで、マップおよび「hedgehog」と「owl」のタイミングがモバイルビーコンに正しく読み込まれているかを、内部でチェックするようになりました
- エンドユーザー向けに、Dashboardに新しい警告とメッセージを追加:
- 1つのサブマップで4台を超える固定ビーコンを有効にしようとした場合:サブマップあたりの固定ビーコンは最大4台までです。それ以上必要な場合は、サブマップを追加してください
- IAのサブマップに、同じ超音波周波数の固定ビーコンを追加しようとした場合:IAのサブマップでは各ビーコンの超音波周波数が異なっている必要があるため、追加できません
- ペアードビーコン構成で、1サイクルあたりのモバイルビーコンが1台しか選択されていない場合:少なくとも2台が必要です
- 無線プロファイルで、38kbpsおよび153kbpsのFECを無効にしました。これにより無線は以前のSWバージョンと互換性がなくなりますが、いずれにしても、すべてのビーコンとモデムのSWを同じSWパックの最新版に更新していただくようお願いしています。そのため、通常のユーザーがこの変更に気づくことはありませんが、無線パルスが短くなる分、更新レートが向上します
- Modem v4.9とModem v5.1の互換性を確保するため、500kbpsプロファイルを更新
- Super-Beacon、Mini-RX、Industrial-RX、Industrial Super-Beaconの超音波トリガー(距離測定)を改善
- ペアードビーコン構成で、ジャイロスコープの角度と超音波による角度がロックしていない場合に、Dashboardにメッセージが表示されるようになりました。たとえば、次のケースで使用されています:動画(YouTube)と動画(YouTube)。
- IAの2Dでのトラッキングを改善
- Dashboardのログファイルの拡張子を、従来の.logから.CSVに変更
- Dashboardで、複数のロボットの同時走行に対応
- サービスゾーンのデフォルトの高さは10mです
不具合
修正: - NIAで、1台のモバイルビーコンとの無線通信が途絶えると、ほかのモバイルビーコンも途絶えてしまう問題を修正
- Industrial Super-Beaconの省電力モード時に、RS485が正しく動作しなかった問題を修正
- 省電力モード有効時に、角度のIMUフュージョンが正しく動作しなかった問題を修正
- IAで、ハンドオーバーゾーンを定義するための2つのサブマップでの同時測位(DashboardのM2ボタン、または「オレンジ」)が正しく動作しなかった問題を修正
既知の
問題 ( 今後の リリースで 修正予定) : - Dashboardで軸と起点ビーコンを定義するボタン – 動画(YouTube) – は、サブマップを固定している場合にのみ正しく動作します。固定していない場合、サブマップ/マップの挙動が不安定になることがあります
- 新しいメジャーSWリリース:Marvelmind SWパック v6.210 + Super-Modem用SDカードイメージ
- 今後、MarvelmindのSWは主に2つの部分で構成されます:1)すべてのビーコンとモデム用のSWを含むMarvelmind SWパック、2)Super-Modem内蔵のシングルボードコンピューター用のMarvelmind SW(Super-Modem用SDカードイメージ)
新機能:
- NIAで最大120mの距離に対応。Super-BeaconとMini-RXに、外付けマイク付きの専用ホーンアンテナを組み合わせて使用します
- 近すぎる位置に置かれたビーコンも、モデムで検出できるようになりました。以前は、RSSIが過大になり、両方のデバイスが過負荷状態になっていました
- IAでジオフェンスゾーンに対応(以前はNIAのみ)
- 反転・非反転のジオフェンスゾーン(進入許可ゾーンと進入禁止ゾーン)
- ビーコンからの「IMU via modem」データを、位置更新ごとに無線経由でDashboardで受け取れるようになりました。以前は、モデムからUSBで直接ストリーミングする場合のみで、Dashboardには届きませんでした
- Dashboardは、受信した「IMU via modem」データをUDPで出力します
- 「IMU via modem」はIAでもサポート
- IAで、すべてのモバイルビーコンが、ほかのすべてのモバイルビーコンの位置データを出力するようになりました。以前はNIAでのみ対応していました。どちらのアーキテクチャでも、この機能をオフにしてストリーミング時間を節約し、更新レートを上げることができます
- IAで、UARTおよびUSB経由の新しい種類のストリーミングパケットに対応しました:a)生の距離データ、b)生のIMUデータ、c)テレメトリーデータ(RSSI、バッテリー電圧)、d)測位品質。以前はNIAでのみ対応していました。IAとNIAのいずれでも、これらのパケットはDashboardからオンにできます。デフォルトでは、位置データのストリーミングのみが有効です
- 新しいデバイスタイプとして、ロボットと作業者を追加しました。また、それぞれの新しいタイプに対応するボタンのレイヤーをDashboardに追加しました
- Playerを2つの部分に分割しました:a)Playerウィンドウ、b)Statistics/Analyticsウィンドウ。Statistics/Analyticsウィンドウはお客様ごとに異なり、ご要望に応じてカスタマイズします
- Dashboardをストリーミング専用モードに切り替えたユーザーがビーコンの設定を変更しようとすると、このモードでは変更できないため、Dashboardが警告を表示します
APIの
新機能: - モデムの設定メモリ(設定とマップ)の読み書き機能
- ペアードビーコン機能で得られた角度を取得する機能
- 固定ビーコンの座標を手動入力する機能
- 気温の読み書き機能(音速計算のパラメーターとして使用)
改善:
- 距離テーブルに距離を手動で入力し始めると、手動入力を妨げないよう、サブマップの自動構築が停止します
- すべてのビーコンのLEDが同じように点滅するようになりました。以前は、同じモードでもビーコンによって点滅の仕方が異なることがありました
- Super-Beacon、Mini-RX、Industrial-RXの各ビーコンの省電力を最適化
- サブマップのデフォルトサイズがIAとNIAで同じ30mになりました。以前はNIAが30m、IAが20mでした
- Save Mapボタンで作成される設定ファイルに、より多くの設定が保存されるようになりました
- Super-Beacon、Mini-RX、Industrialビーコンと組み合わせたMini-TXのトラッキング品質を改善
- Dashboardは設定が変更されるたびにマップを自動保存し、そのマップへのリンクをログに記録します。これにより、Playerがログを正しく再生し、対応するマップを使用できます
不具合
修正: - IAでLoad Mapボタンを押したときの、モバイルビーコンへのマップ読み込みを修正
- IAで、サブマップ上の距離が内蔵オシロスコープの距離と一致するようになりました
- 重なり合うサブマップでの固定ビーコンの高さ入力を修正。以前は、ある高さを入力すると、ほかの高さが変わってしまうことがありました
既知の
問題 ( 今後の リリースで 修正予定) : - ペアードビーコン構成の方向取得は、位置更新レートが1Hz以下の場合に正しく動作しないことがあります
ステップ6:お使いのデバイスとの統合
Marvelmindの全インターフェースとプロトコルを記載したPDFをダウンロード
Marvelmindのすべての外部プロトコルとインターフェースは、詳細なPDFで説明しています。位置データはモバイルビーコン、モデム、またはその両方から同時に受け取ることができ、トラッキングや遠隔制御に利用したり、自律ロボットやドローンがその場で直接位置を利用したりできます。
統合を始める前に、当社の推奨事項を確認し、それに従ってください:
– 開梱から自律走行・飛行までの8つの基本ステップ
– 高精度屋内「GPS」でよくある間違い
要点:
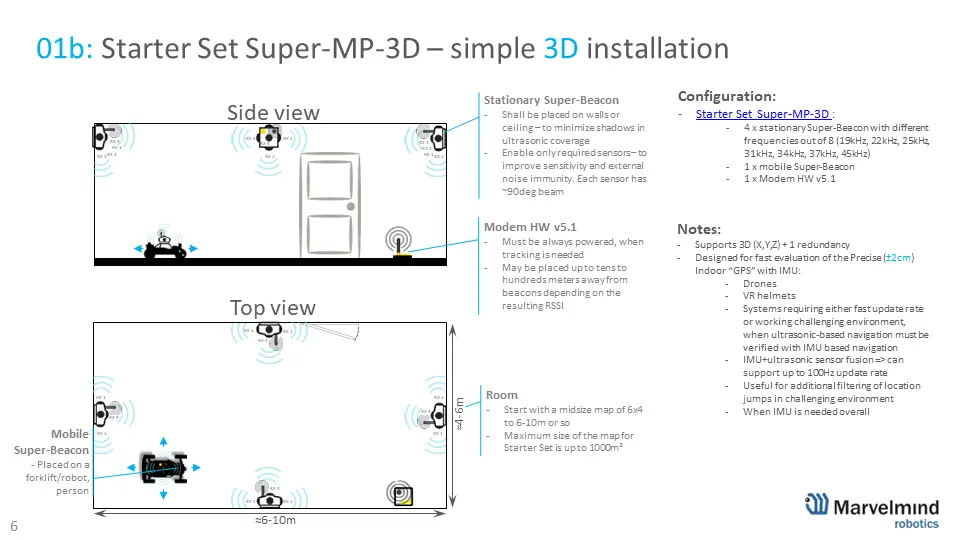
- 最終的な設計がはるかに複雑で、まったく異なる構成や別のアーキテクチャであっても、必ず、固定ビーコン2台とモバイルビーコン1台だけを使い、すべてNIAで行う最もシンプルな2D構成から、段階を踏んで進めてください
- 最終的な構成には必ずたどり着けます。ただし、小さな一歩ずつ進めてください
- よりシンプルな設計で完璧なトラッキングが得られることを確認する前に、いきなり最終構成を構築しようとしないでください
- どのような構成であっても、これが完璧なトラッキングを実現するための近道であり、確実な方法です
- 2DでNIAの基本的なトラッキングを実現します(まだドローンには搭載しません):固定ビーコン2台、モバイルビーコン1台、モデム1台
- 3DでNIAの基本的なトラッキングを実現します(まだドローンには搭載しません):固定ビーコンを2台追加するだけで、ほかは何も変えません
- 同じことをドローン上で実現します。ただし、ドローンはまだ飛行させず遠隔操作のみとし、モバイルビーコンにはドローンから給電します。ドローンが何らかの形で干渉する可能性があるため、無線/テレメトリー、モーター、電源の電圧降下/ノイズなどを確認する必要があります
- プロペラを回転させてみます。ただし、フルパワーにはしません。トラッキングを監視します。Dashboardに内蔵されたオシロスコープを使って、
必要に応じて信号とトリガーを確認し、プロペラのノイズがトラッキングに影響していないことをチェックします - 遠隔操作でドローンを飛行・制御しながら、トラッキングを試します。次のような結果が得られるはずです:動画(YouTube) – このような結果が得られれば、自律飛行を試す準備ができています
- Mission PlannerまたはArduPilotで3Dロックを取得します
- まだペアードビーコンは使わず、ビーコン1台で自律飛行を試します
- 方向取得付きのペアードビーコンを試します。少し前の段階に戻り、単一ビーコンで行ったのと同じ手順をペアードビーコンで繰り返して、自律飛行を試す前に、静止状態および遠隔操作のドローンで完璧なトラッキングと方向取得を実現してください
- ペアードビーコンで自律飛行します
- ドローンごとに個別に同じ手順を繰り返します。ほかのドローンは完全にオフにしておきます(ネットワークから外し、電源を切ります)
- この段階になって初めて、複数のドローンの自律飛行を試します
USB経由の仮想UART
はんだ付けが不要なので、Marvelmindデバイス(ビーコンとモデム)を手軽に接続できる方法です:
- Marvelmindプロトコル説明書 – モデムとビーコンでは同じ USB経由の仮想UART プロトコルを使用しています
- WindowsとLinuxで共通
対応デバイス:
- Super-Beacon(屋内用・屋外用)
- Industrial Super-Beacon(プラスチック製・金属製)
- Industrial-RX
- Industrial-RX with Omni
- Mini-RX(屋内用・屋外用)
- Mini-TX
- Modem v5.1(屋内用・屋外用)
- Super-Modem
SPI
利用可能なピンを介して接続できます。詳しくは Marvelmindインターフェースのドキュメントをご覧ください
対応デバイス:
- Super-Beacon(屋内用・屋外用)
- Modem v5.1(屋内用・屋外用)、Modem v4.9
Marvelmindプロトコル説明書 – 該当するRS485の章をご覧ください。
対応デバイス:
- UDPプロトコル説明書
- UDPソフトウェアのサンプル
- C言語で記述された次のサンプルをご利用ください:UDPサンプル
- 対応OS:
- Microsoft Windows
- GNU/Linux
- ストリーミングとマスター/スレーブモードの両方に対応
- また、こちらのリンクもご利用ください:C言語のUDPサンプルを掲載したGitHub
UDPストリームは次の方法で取得できます:
- Dashboardから取得(Modem v5.1 または Super-Modem の接続時)
- WiFi経由のUDPで、Super-Modem から直接取得
- Marvelmind REST API説明書 – 該当する章をご覧ください
- 送信先サーバーのURLは、Dashboardで設定できます
- 利用可能なデータ:モバイルビーコンと固定ビーコンの位置、テレメトリー、生の距離データ、IMUなど
- GitHubへのリンク:Node.jsで記述したMarvelmind REST APIサーバーのサンプル
- REST API経由でDashboardからデータを取得できます(Modem v5.1 または Super-Modem がUSB接続されている場合)
- ご要望に応じて、Super-Modem から直接データを送信する機能にも対応します
- Marvelmind MQTTデータ説明書 – 該当する章をご覧ください
- 送信先サーバーのURL、送信先ポート、トピックは、Dashboardで設定できます
- MQTTで配信できるデータ:モバイルビーコンと固定ビーコンの位置、テレメトリー、生の距離データ、IMUなど
- GitHubへのリンク:配信されたMarvelmind MQTTデータを受信するPython製サブスクライバーのサンプル
- MQTT経由でDashboardからデータを取得できます(Modem v5.1 または Super-Modem がUSB接続されている場合)
- ご要望に応じて、Super-Modem から直接データを送信する機能にも対応します
Pythonライブラリ
このコードは汎用性が高く、次の環境でテスト済みです:
- Ubuntu 16.04
- Raspbian Jessie
- Mac (OS X 10.10)
- Python 2.7 & Python 3+
COM/USBの非標準状態など、さまざまな例外のハンドラーを備えています。
このライブラリはビーコンとモデムの両方で使用できます。
Cライブラリ
こちらから入手できます:Cコード+ガイド文書。
対応OS:
- Microsoft Windows
- GNU/Linux(Raspberry Piを含む)
- Mac OS X
また、GitHubリポジトリへのリンクもご用意しています。
このライブラリはビーコンとモデムの両方で使用できます。
Android/Javaライブラリ
- GitHub上のJavaコードとシンプルなAndroidアプリ
- テスト用のシンプルな Androidアプリ(当社ウェブサイトで公開)
- Marvelmindデバイス(モデム、ビーコン)からAndroidデバイスへのUSB OTG接続
- 動作確認済み:
- ZTE Blade V10 Vita, Android 9
最小要件:APIレベル23(Android 6)。
Arduino
Arduinoシールドへの接続に関する詳しい説明:
- Arduinoサンプルコード – UARTインターフェース
- Arduinoサンプルコード – SPIインターフェース
- Arduinoサンプルコード – ロボットへの経路送信
- Arduinoサンプルコード – ビーコンまでの距離の取得
- Arduinoサンプルコード – 生IMUデータ
- Arduinoサンプルコード – IMUフュージョン
PixHawk、PX4、ArduPilot、NMEA0183、uBlox
- 専用のドローンのページ
- Marvelmind + ArduCopterの設定 – 検証済みのこの設定を使えば、スムーズに統合できます(バージョン2024.Dec.20)
- 次に従ってください:段階的なアプローチ(自律飛行を成功させるために)
- ArduPilot搭載PixHawkとの統合 – ドローン向けにArduPilot搭載PixHawkとMarvelmindを統合するステップバイステップガイド(細部やバージョンは古くなっていますが、手順は有効です)
- PX4搭載PixHawkとの統合(細部やバージョンは古くなっていますが、手順は有効です)
- 自律コプター設定マニュアル – 自律型コプター/ドローン向け屋内「GPS」システムのセットアップに関する実践的な推奨事項(細部は古くなっていますが、考え方は有効です)
- Holybro X500ドローン + PixHawk 6c + PX4 + Marvelmind統合の基本ヒント
- DJIとPixHawk/ArduPilot/PX4の比較 – ニーズに合ったドローンプラットフォームを選ぶ
ROS2とROS:
ROS2:
- marvelmind_ros2 と marvelmind_ros2_msgs は、すでにROS2のディストリビューションに含まれています。手動でインストールすることもできます
- marvelmind_ros2_upstream
- marvelmind_ros2_msgs_upstream
- Marvelmind ROS2インストールガイド
ROS:
Marvelmind ROSパッケージv1.0.11の互換性と主な変更点:
- テレメトリー、品質、ウェイポイントデータの受信に対応
- hedge_rcv_binで、シリアルポートのボーレートをコマンドラインで指定可能
対応ROSバージョン:
- Noetic(Ubuntu 20.04用)
- Melodic(Ubuntu 18.04用)
- デフォルトではUARTにアクセスできません。有効にするには、次のコマンドを使用します:sudo chmod 0777 /dev/ttyAMA0
- よりスマートな方法として、次の手順でシリアルポートの権限を設定することもできます:Raspberry Pi Stack Exchange
- モバイルビーコンのUART速度を正しく設定します:Dashboard => Interfacesで、ROSのhedge_rcv_binと同じ速度に設定してください
ロボット/コプターへの経路送信
Dashboardログの説明
- Marvelmindプロトコル説明書 – ログの説明に関する該当章をご覧ください