
大規模屋内測位システムの構築方法
最大1,000 m²の開けた空間をカバーする基本的な屋内測位システムは、たとえば Starter Set Super-MPを使えば数分で導入できます。例として、開梱動画をご覧ください。
上記の要点:
しかし、屋内測位システムが複数の部屋、倉庫、複数のフロア、さらには複数の建物をカバーする場合、システムの複雑さと必要な作業量は飛躍的に増えます。ネットワークの計画と導入には、構築する屋内測位ネットワークの複雑さ、必要なスキルなどの要因に応じて、数日から数週間かかることがあります。
ご希望であれば、すべてを当社がリモートで代行します:
- ネットワークの全体計画
- ネットワークのフルリモート導入
サービスの詳細はこちらをご覧ください:
- 高精度屋内測位:計画フェーズ – プロジェクト開始前にお客様にお渡しする基本的な質問票
- 高精度屋内測位:導入フェーズ – 開始から本格導入まで、お客様と一緒に進めるステップ
一方、このような大規模な屋内測位システムをどのように構築するのか、何をすべきか、何に注意すべきかをより深く理解したい方には、この記事が役立ちます。
大規模な屋内測位システムを左右する要因
屋内測位システムを構築する際は、いくつかの決定的な要因からすべてが始まり、それに左右されます。主な要因は次のとおりです:
- ビーコン間の見通し。これはあらゆる高精度屋内測位システムにとって重要な要件であり、当社はこのテーマについて詳しく解説してきました:高精度屋内測位システムには見通しが不可欠
- ビーコンの到達範囲の制限。トラッキングを行うには、モバイルビーコンと、30メートル以内にある固定ビーコン(2Dでは2台以上、3Dでは3台以上)との間に、直接の見通し(超音波が直接届く経路)が必要です。つまり、ほとんどの場合、隣り合うビーコン間の実用上の推奨最大距離は 30メートルです。そのため、たとえばサッカースタジアムのような広い開けた空間や、地上120 mを飛行するドローンの場合でも、広いエリア全体でトラッキングを行うには、サブマップを増やすか、Horn のような特殊なソリューションを使用する必要があります
たとえば、屋内測位システムが、物質(壁、天井、人、機械)と相互作用せずに通り抜けるニュートリノを使っていれば、GPS 2.0を構築できたでしょう。しかし、まだそうはなっていません。そのため、見通しの要件を考慮し、携帯電話網がセルで構成されているのと同様に、サブマップで構成されたマップを作成する必要があります。
広い開けた空間で、ビーコンの到達範囲が数百メートルや数キロメートルと長ければ、屋内測位ネットワークの複雑さは大幅に下がるでしょう。しかし実際には、制約1)の見通しのほうがはるかに強く効きます。到達範囲が非常に長くても(たとえば30 m超)、実際のケースでの主な制約は見通しです。屋内には、たとえば30x30x30 m以上の開けた空間を見通せるようなエリアはそれほど多くないからです。壁、棚、柱、機械、クレーンなどの障害物が必ずあります。
もちろん、必要な容量や導入のしやすさなど、他にも影響する要因はあります。それらも重要ですが、上記の要因に比べれば副次的です。そのため、ここでは特に重要な要因だけに絞って説明します。
大規模な屋内測位システム構築の段階
屋内測位システムでの作業は、大きく2つの段階で構成されます:
- 固定ビーコンのマップの構築 – 本質的には、屋内測位システムの構築そのもの
- 屋内測位システムの使用
屋内測位システムの基本と主要な要素
2) マルチルームのトラッキングが実際にどのように機能するかは、デモ動画でご確認ください。この動画では、より複雑なシナリオ(マルチルーム+マルチフロア)を取り上げ、1D、2D、垂直2D、3Dでのトラッキングを紹介しています。このデモの目的は、用途によって最適なモード(1D、2D、垂直2D、3D)が異なりうることを示すことです。とはいえ、マルチルームの屋内測位システムがどのように動作するかも視覚的にわかります。
3) サブマップ機能について詳しく学ぶため、操作マニュアル、特にその中のサブマップ機能の説明をよくお読みください。
4) 次の動画もご覧ください:サブマップ、サービスゾーン、ハンドオーバーゾーンに関する詳しい動画。
5) 主な用語を理解してください:
スーパーマップ(ロードマップ上の項目で、まだ商用提供されていません):
- Super-Super-Modemが制御する「マップのマップ」
- スーパーマップは数百のマップに対応し、その結果、数万台のビーコンを扱えるようになります
- スーパーマップは、複数のフロアや複数の建物から成る巨大なマップ向けに設計されています。無線のカバー範囲、あるいはビーコンの数そのものが理由で、1台のモデムでは足りない場合に使用します
マップ
- サブマップ、サービスゾーン、ビーコン、背景図(substrate)の組み合わせ
- マップのより完全で正確な名称は「固定ビーコンのマップ」です
- 「マップ」と「システム」という用語は、しばしば同じ意味で使われます
- 各マップには最大250のサブマップと、最大250台のビーコン(固定とモバイルの合計)を含めることができます。複数のマップはスーパーマップ(マルチモデムアーキテクチャ)に統合でき、マップ数に制限はありません。そのため、携帯電話網のセルのように、事実上どのような規模のマップでも構築できます
- マップの一部で、1台(1D)、2台(2Dまたは垂直2D)、3台(冗長性なしの3D)、または4台(冗長性ありの3D)の固定ビーコンで構成されます
- 1つのサブマップに含められる固定ビーコンは4台までです。それ以上必要な場合は、サブマップを追加で構築してください
- サブマップには常にサービスゾーンが想定されていますが、手動で定義しない限り、サービスゾーンはDashboardに表示されません
- ビーコン間の最大距離はデフォルトで30 mです。つまり、この距離を超えるとビーコンは受信を行いません
- 最大距離は各サブマップで手動設定でき、これによってサブマップのサイズが決まります
- サブマップが大きいほど、位置更新レートは低くなります
サービスゾーン
- サブマップが担当するエリア
- マルチルームや大きなサブマップでは、サービスゾーンの定義が不可欠です。定義しないと、デフォルトの30 mの距離制限のもとで各サブマップのサービスゾーンが大きくなりすぎ、一般的なマルチルーム環境では重なりすぎてしまうことがあります。その結果、モバイルビーコンの位置について「意見」が多くなりすぎます。各サブマップの見方は常に多少、あるいは大きく異なるため(たとえば遠くのサブマップでは見通し外になる場合など)、意見が多すぎるとシステムが混乱しかねません。その結果、トラッキング性能が低下するおそれがあります。したがって、複雑なマップで堅牢なトラッキングを得るには、サービスゾーンを定義することが解決策になります
- たとえば、更新レートが8Hzで、最大速度1 m/sで移動する人員をトラッキングする場合、1 mのハンドオーバーゾーンが非常に適しています。サブマップ間で最大8回の位置更新が得られ、多すぎず少なすぎず理想的です。しかし、10 m/sで高速移動するドローンの場合、特に位置更新レートがたとえば4Hzしかないと、これでは狭すぎることがあります。期待できる位置更新は4/1/10=0.4回であり、ハンドオーバーはほぼ常にソフトハンドオーバーではなくハードハンドオーバーになって、トラッキングは不良になります
ハンドオーバーゾーン
- 2つ以上のサービスゾーンが重なるエリア
- ハンドオーバーゾーンの幅は、十分である必要がありますが、大きすぎてもいけません。十分とは、ハンドオーバーゾーンが、元のサブマップからの位置更新2〜6回分と、新しいサブマップからの位置更新2〜6回分を収容できる大きさであることを意味します。この要件を満たせば、このエリアでは隣接する2つのサブマップによるソフトなトラッキング(ソフトハンドオーバー)になります
モバイルビーコン –「hedgehog」または「hedge」とも呼ばれます
固定ビーコン – IAでは「owls」とも呼ばれます
サブマップ、サービスゾーン、ハンドオーバーゾーン:基礎
複数のサブマップで構成される大規模マップの構築:概要
複数のサブマップで構成される大規模マップの構築:実践例
例:マルチルームの屋内測位システム
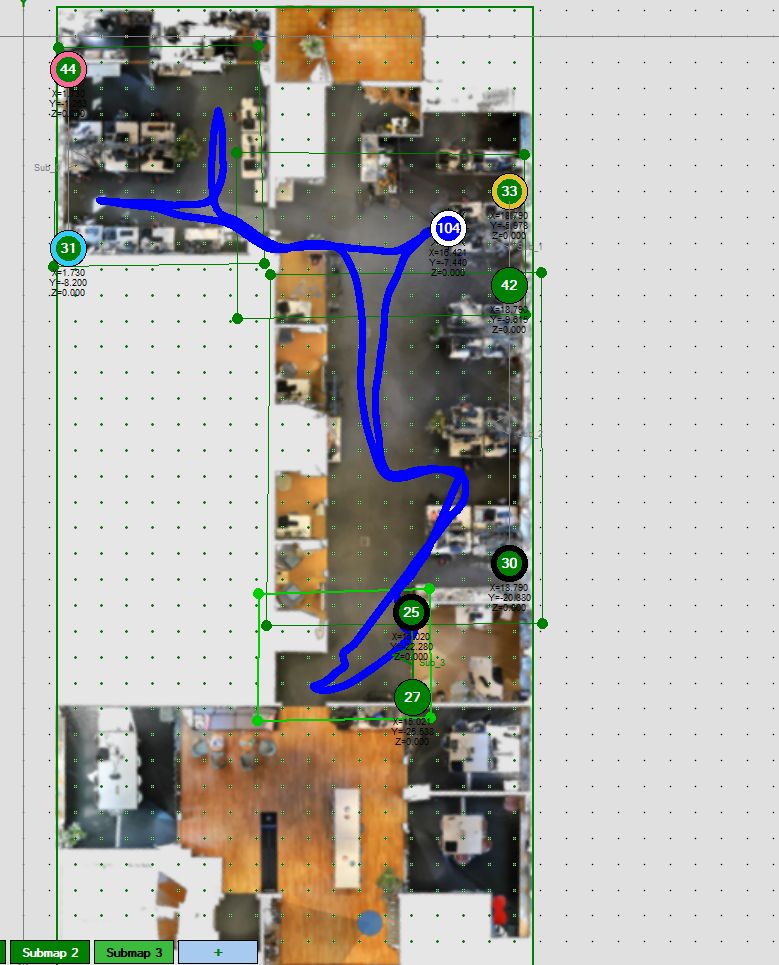
あるお客様からご相談をいただき、このケースや同様のケースの例として、そのお客様の資料を使わせていただくことになりました。ご本人の許可を得て、以下にDashboardの画面キャプチャを掲載しています。このお客様への支援はまだ進行中のため、まずは軌跡の現状を確認し、以下のアドバイスをご覧ください:
1) まず、マップは常に次の手順で構築してください:
- たとえば、上のシナリオのように4つのサブマップを計画しているとします。各サブマップを単独で構築します。文字どおり「単独で」です
- 他のサブマップが存在しないかのような状態で、各サブマップのトラッキングを完璧にしてください。他のサブマップは単にオフにします
- オプションのライセンスがあれば、サブマップをアクティブにしたまま「トラッキングに使用しない」モードに切り替えることができます
- 小規模なマップ(たとえばスターターセットに数台のビーコンを加えた程度)では、オプション機能は必要ありません。ただし、大規模なマップの構築が大幅に簡単になるため、強くお勧めします
- ただし、現在のサブマップで作業している間、他のサブマップのビーコンをスリープさせることで、ほぼ同じことができます。
- まずは常に一度に1つのサブマップだけで作業し、それが済んでから別のサブマップに移ってください
- それぞれのマップで個別に完璧なトラッキングを実現してください。次の段階に進むのはその後です。
- マップレベル、サブマップレベル、ビーコンレベル(固定ビーコンまたはモバイルビーコン)の問題を明確に区別するのに役立ちます
- すべてのビーコンを含む完全なマップがすでに稼働していて、トラッキングが完璧でない場合、その原因を特定することはほぼ不可能です。固定ビーコンやモバイルビーコンの高さの入力漏れ、未定義のサービスゾーン、誤ったソフトウェアバージョン、ビーコンやモデムの誤った設定、一部エリアでの見通し外、超音波ノイズ、電波ノイズなど、原因は何十通りも考えられます。すべてがすぐに動作することを期待してマップを構築し、トラッキングを始めた場合、ほぼ確実に、すべてを分解してどこに間違いがあるのかをデバッグすることになります。大規模な屋内測位システムはボトムアップで構築し、各段階で性能を確認しながら進めるほうが、はるかに簡単で速いのです。そうすれば、このような大規模システムの構築も実に簡単になります。
2) 各サブマップが完璧に動作し、良好なトラッキングが得られるようになったら、それぞれについて サービスゾーンを定義 してください。最初のステップでサービスゾーンを先に作成することも可能ですが、多くの場合、その時点ではまだすべてのサブマップの全体像がはっきりしておらず、サービスゾーンを作成するのは不便です。
いずれにしても、前述のとおり、大規模な屋内測位システムや大規模なマップでは、各サブマップのサービスゾーンが不可欠です。サービスゾーンを定義しないと、異なるサブマップからモバイルビーコンの位置について多すぎる「意見」が届き、システムが簡単に混乱して、どれを信頼すべきかわからなくなります。サービスゾーンを手動で定義することで、システムを助けることができます。
ハンドオーバーゾーンを適切に構築してください。見たかぎり、上の例ではこの点は良好です。サービスゾーンが定義されており、ハンドオーバーゾーンも適切です。
3) Realtime Playerをオフにします(ビーコンのマップを構築している間)。Realtime Playerはトラッキングを視覚的に滑らかにし、小さな飛びや欠落を取り除きますが、うまく機能するのは軌跡がすでに十分に滑らかで良好な場合です。最初のうちは、Playerで平滑化される前の生の位置データを使い、問題のあるエリアをはっきり確認するほうがよいでしょう。
マップ内でサブマップを位置合わせする方法
サブマップをマップ内で位置合わせする、推奨される簡単な方法は次のとおりです:
- 同じ高さの三脚に2台のモバイルビーコンを取り付け、両者の間に0.5〜1 mの基線をとります
- トラッキングしたい各サブマップで、両方のモバイルビーコンのトラッキングを確認します。次のステップに進む前に、両方のモバイルビーコンの軌跡が完璧である必要があります
- 各サブマップのサービスゾーンが定義され、ハンドオーバーゾーンが適切なサイズであることを確認します。トラッキングで確かめてください
- Dashboardのマップ表示でM1/M2スイッチを有効にします。このスイッチは特別なモードを有効にします。ある位置更新では1つのサブマップでビーコンの位置を測定し、次の位置更新では別のサブマップで位置を計算します。サブマップが位置合わせされていれば、両方の位置は一致します。位置合わせされていない場合は、位置更新レートの周期で位置が飛びます
- サブマップを手動で動かし、位置更新の間で飛びがなくなるように合わせます。これでサブマップの位置合わせは完了です
モバイルビーコン1台でも同じことはできますが、時間がかかります。モバイルビーコン1台では1点で完全に合わせることはできても、サブマップの角度が合っていない場合があるからです。そのため、ハンドオーバーゾーン内の別の点に移動して確認する必要があります。飛びがあれば、サブマップはまだ位置合わせされていないため、手順を繰り返します。しかし、2点目を合わせている間に1点目がずれやすく、反復的な作業になります。2台のモバイルビーコンを同時に使えば、はるかに扱いやすくなります。
M1/M2をまったく使わずに同じことを行うことも可能です。ただし、その場合はモバイルビーコンをサブマップ間で連続的に移動させ、ハンドオーバーゾーンに出入りさせる必要があります。モバイルビーコンがハンドオーバーゾーンに出入りするときにサブマップ間で飛びが生じないよう、サブマップを動かして合わせます。
よくある間違い
基本的でよくある間違い
よくある間違いはごく基本的なもので、ユーザーがシステムで直面する問題の95%を占めます。避けるのは簡単ですが、それでも起こっています。
残りの5%は非常に多岐にわたります。以下のリストは、間違いを修正するための明確な手引きというよりも、どこに間違いがあり、どう直せるかの範囲やヒントを示す例のリストとしてご覧ください。
固定ビーコンの誤った配置
3台または4台の固定ビーコンを一直線上に配置しても、3Dサブマップにはなりません。ビーコンで定義される領域に面も体積もないため、2Dサブマップになります。一直線か、それに近い線です。結果は2Dサブマップです。しかし、サブマップに3台または4台の固定ビーコンを配置すると、システムに3Dモードを使うよう指示したことになります。この場合、トラッキングは不良になります。
次に従ってください:配置マニュアルを参照し、固定ビーコンを正しく配置してください。
覚えておき、守るべき実用上重要なヒント
ここでは、上記の資料をすでに確認していることを前提とします。たとえば:操作マニュアルと高精度屋内「GPS」でよくある間違い。
- 覚えておいてください:直接の見通しは最も重要な要件です。ソフトウェアのバージョンやデフォルト設定などの基本が正しく行われている場合、見通し外は最もよくある間違いの原因です。詳しくはこちらをご覧ください:高精度屋内測位システムには見通しが不可欠
- 前の段階で完璧な結果が得られてから、次の段階に進んでください。大規模なマップでは、異なる種類の問題を区別するのが非常に難しいため、これは極めて重要です。トラッキング不良の原因は数多く考えられます。問題の原因を明確に特定できる見込みがあるのは、段階的な構築を行った場合だけです。一足飛びに完成を目指せば、ほぼ確実に満足のいかないトラッキング結果になります