
ホーム » 屋内測位システムの用語
屋内測位システムの用語
自律型ロボット、ドローン、フォークリフト、クレーン、VR/AR、人員、その他の産業用途向け
概要:
このページでは、屋内測位とリアルタイム位置情報システムで使われる主要な用語を説明します。
- アンカー(Anchor)
- 到来角(Angle of Arrival、AoA)
- 拡張現実(Augmented Reality、AR)
- ビーコン
- Beidou
- BLE
- Bluetooth
- Glonass
- GNSS
- GPS
- ハンドオーバーゾーン
- iBeacon
- 屋内「GPS」
- 屋内測位システム(Indoor Positioning System、IPS)
- 慣性計測ユニット(Inertial Measurement Unit、IMU)
- 慣性航法システム(Inertial Navigation System、INS)
- IAアーキテクチャ(Inverse Architecture)
- IPxx
- LIDAR
- 見通し(Line of Sight、LoS)
- LoRa
- マップ
- MEMS
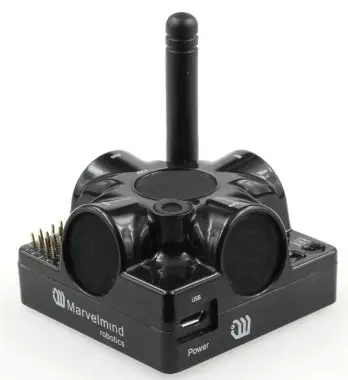
- モバイルビーコン(Mobile beacon、「hedgehog」または「hedge」)
- モデム
- Multi-Frequency NIA (MF NIA)
- マルチラテレーション(Multilateration)
- NIAアーキテクチャ(Non-Inverse Architecture)
- 見通し外(Non-Line of Sight、Non-LoS)
- RSSI
- RTK GPS
- リアルタイム位置情報システム(Real-time Location System、RTLS)
- 固定ビーコン(Stationary beacon、「owl」)
- サービスゾーン
- サブマップ
- スーパーマップ(Super-map)
- Super-Super-Modem
- タグ(Tag)
- 飛行時間(Time of Flight、ToF)
- 到達時間(Time of Arrival、ToA)
- 三角測量
- 三辺測量
- 超広帯域無線(Ultra-wideband、UWB)
- 仮想現実(Virtual Reality、VR)
- WiFi
- ZigBee
アンカー(Anchor)
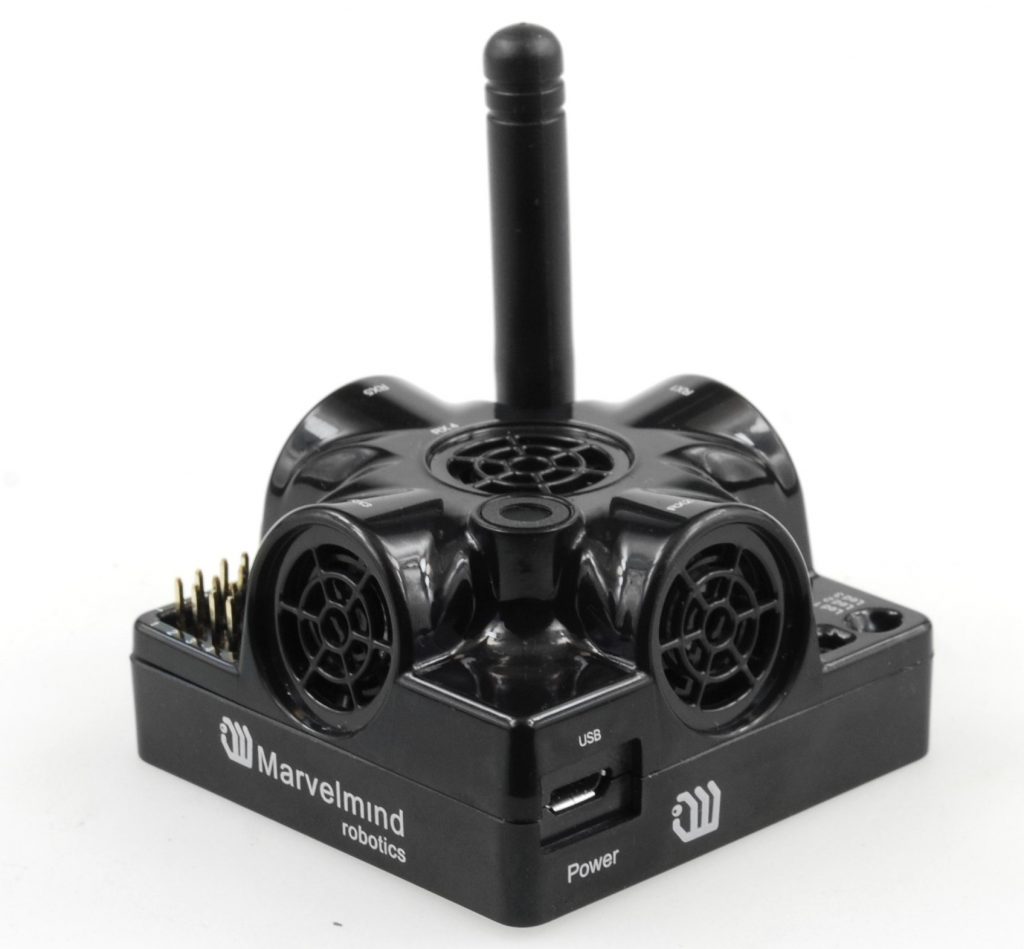
アンカーは、超広帯域無線(UWB)システムで固定ビーコンを指す一般的な呼び名です。Marvelmind屋内測位システムでは、アンカーの呼び名は固定ビーコン。
屋内測位システム(IPS)やリアルタイム位置情報システム(RTLS)が移動体の位置を求めるとき、実際に計算しているのは、移動体に取り付けたモバイルビーコン(タグ)の、アンカーの座標系における位置です。アンカー(固定ビーコン)は、モバイルビーコン(タグ)を測位するための基準点です。
到来角(Angle of Arrival、AoA)
BLEベースの屋内測位システムでは、精度を高める手法として AoA が使われています。精度が最大3倍向上し、約1mに達するという報告もありますが、より高価で複雑なBLEアンカーが必要になります。
一般的なBLEベースの屋内測位システムの精度は2〜5mと低くなります。BLEベースのシステムは、ビーコンとタグの間の距離推定をRSSIに頼っているためです。RSSIは信頼できない指標です。屋内ではマルチパス伝搬が起こるためです。その結果、BLEアンカーとBLEタグの距離が同じ同一地点でも、無線信号強度(RSSI)が10:1も異なることがあります。
AoA対応のBluetooth では、2種類のデータを組み合わせられます:1) RSSIに基づく距離推定、2) 計算された間隔で配置した複数のアンテナで得られる信号の到来角(AoA)。これらのデータを組み合わせ、高度なアルゴリズムを用いることで、BLEベースのIPSの誤差を小さくできます。
拡張現実(Augmented Reality、AR)
拡張現実(AR) は、仮想現実(VR)の一種で、VRと現実世界を組み合わせたものです。AR機器の代表例:Microsoft HoloLens。
AR/VR機器の測位には、インサイドアウト方式とアウトサイドイン方式という異なるタイプのシステムが使われます。ARでは一般に、光学式のインサイドアウト方式が使われます。
Marvelmind屋内「GPS」は、アウトサイドイン方式のシステムです。ARシステムを補完する目的でよく使われ、アウトサイドイン方式の追跡によって「グラウンドトゥルース」を提供し、内蔵のインサイドアウト方式の測位システムにとって環境が厳しすぎる場合にARシステムを支援します。
ビーコン
屋内測位システムでは、固定ビーコンが、モバイルビーコン(「GPS端末」)の基準(「GPS衛星」)として使われます。もちろん本物のGPSではなく、GPSのような使い方をしているという意味で「GPS」と表記しています。
モバイルビーコンは移動体に取り付けられ、システムによって追跡されます。屋内測位システムは通常、移動体(ロボット、ドローン、フォークリフト、クレーン、VRヘルメットなど)を直接追跡するわけではないことを覚えておいてください。追跡しているのは、移動体に取り付けられたモバイルビーコンです。
Beidou
BLE
Bluetooth Low Energy(BLE)は無線通信システムです。BLEプロトコルは距離測定用に設計されたものではありません。しかし、距離の推定に RSSI を用い、高度なアルゴリズムを組み合わせることで、実用的な屋内測位・ナビゲーションシステムを構築できます。特に、BLEベースの測位を利用した専用のナビゲーションアプリで、ショッピングモール、空港、美術館などの施設内でスマートフォンを追跡し、人を案内する用途に適しています。
BLEの精度は一般に、良くても2〜5mです。ただし、BLEアンカーの設置密度によって異なります。アンカーの間隔が狭いほど精度は上がりますが、その分アンカーの数が増え、インフラ全体のコストも高くなります。
BLEで AoA を使うと精度は最大約3倍に向上し、1mに達するという報告もありますが、その代わりにアンカーはより複雑で高価になります。
BLEは測位用に設計されたものではありませんが、BLEタグを内蔵したデバイス、つまり一般的な最新のスマートフォンを追跡できることから、依然として人気があります。この点が、人にタグを配布する必要があるUWBや超音波のシステムとの違いです。BLEでは、スマートフォンそのものがタグになります。また、BLEのタグとアンカーは、UWBや超音波のシステムよりも低コストです。
技術的には完全に正しいわけではありませんが、当社ではBLEとBluetoothを同義語として使うことがよくあります。両者は非常に近い技術で、同じハードウェアでサポートできますが、まったく同じものではなく、互換性すらありません。
全球測位衛星システム(Global Navigation Satellite System、GNSS)
全球測位衛星システム(Global Navigation Satellite System、GNSS)は、ローカル測位システムや屋内測位システムとは異なり、GNSS端末の位置を地球規模で求めるために使われます。GNSSが屋内でも機能するなら、屋内測位システムは必要ないでしょう。
GNSSチップセットや端末の大半は、複数のGNSSに同時に対応しています。これにより、追跡の精度と信頼性が高まります。
全地球測位システム(Global Positioning System、GPS)は、米国版のGNSSです。最もよく知られたGNSSであり、GNSSの同義語としてもよく使われます。
GPSは屋内ではうまく機能しません。そのため、屋内測位システム(IPS)やリアルタイム位置情報システム(RTLS)が必要になります。
GPSの精度は、空が開けた環境で一般に5〜10m程度です。GPSの一種であるRTK GPSでは、cmレベルの精度が得られます。
慣性計測ユニット(Inertial Measurement Unit、IMU)
慣性計測ユニット(IMU)は、屋内測位システムに不可欠な要素です。IPS向けの一般的なIMUは、MEMS 技術に基づいています。もちろん、はるかに高精度で、数百倍から数千倍も高価なIMUもあります。しかし、コスト、サイズ、消費電力などの特性から、現時点では産業用途には実用的でないため、産業用IPSで使われることはまれです。
なお、屋内では、強磁性材料の存在や、周囲を流れる強い電流によって磁界が乱されるため、磁気センサーは正しく機能せず、信頼性も低いことを覚えておいてください。
したがって、Marvelmindのビーコンには、磁気センサーは内蔵されていません。ただし、6D MEMS IMU(3D加速度計 + 3Dジャイロスコープ)を搭載しています。
IMUがなくてもIPSは成り立ちますが、IMUを加えると、比較的少ない追加投資でIPSを大きく強化できます。最新の MEMS IMUは驚くほど高性能です。そのためユーザーは、位置データの更新とともに、座標だけでなく、加速度、重力に対する姿勢、回転速度(ジャイロスコープ)も得られます。
IMU/ジャイロスコープは方向を示しません。示すのは方向の変化です。したがって、方向を得るには、次のいずれかが必要です。屋内ではうまく機能せず推奨しない磁気センサー(コンパス)を使う方法、静止状態でも方向が得られるペアードビーコン構成を使う方法、または動的な方向判定だけに頼る方法です。最後の方法は、移動体が動いていて、かつ高精度な屋内測位がある場合にのみ可能です。
下の動画のロボットカーにはペアードビーコンはありませんでしたが、IMU、高精度なMarvelmind IPS、専用アルゴリズムを組み合わせることで、方向を判定し、ウェイポイントに正しく追従できました。
慣性航法システム(Inertial Navigation System、INS)
INSは、Inertial Navigation System(慣性航法システム)とIndoor Navigation System(屋内ナビゲーションシステム)のどちらの略にもなり、紛らわしい用語です。
わかりやすくするため、ここではINSを慣性航法システムの意味で使います。
はっきりと申し上げておきます。産業用途向けの純粋な慣性式IPSは、商用製品としては存在しません。IMUベースの屋内測位システムは、誤解を招く幻想です。異なる主張を広める記事があまりに多いため、つい信じ込んだり、自分の正気を疑ったりしがちです。これほど多くの人が単に間違っているとは信じがたいからです。しかし、誤った情報をコピーしても、重要な情報を省いても、正しくはなりません。そこで、改めて強調します:産業用途向けの慣性式屋内測位システムや、スマートフォンのIMUに基づくスマートフォン上での追跡は、現在存在しません。残念ながら、技術的に実現できないのです。
産業用途向けのIMUベースの屋内測位システムが存在しないのはなぜでしょうか?答えは単純です。加速度計のドリフトが大きすぎて、妥当な時間内にcmレベルの精度を出せないのです。ここで言う妥当な時間とは、少なくとも数秒から数分です。いいえ、現在のMEMS IMUにそれはできません。
宇宙用、軍用、航法用などのグレードのIMUで、INSが許容精度を保てる時間を10〜60秒程度まで延ばせるという報告もあります。しかし、コストは実用上まったく見合わず、その時間もやはり実用には短すぎます。
IMUセンサーフュージョンを用いたIPSは実在します。高い精度、高速性、高い信頼性を兼ね備えたIPSの実装方式の一つです。
IMUセンサーフュージョンは、IMUの世界と、IMUと融合する別の技術(オドメトリやMarvelmind屋内「GPS」など)の世界の長所を組み合わせることで、融合しない技術では達成できない結果を実現します。
ただし!センサーフュージョン付きのINSは、もちろんもはやINSではありません。センサーフュージョンを用いたIMUベースのシステムです。慣性部分は不可欠な入力を提供しますが、IMUの不完全さを補正するほかの入力がなければ、INSは単純に機能しません。精度や安定性が下がる、といったレベルではなく、実用的な用途ではまったく機能しないのです。したがって、正しくは、IMUを数あるデータソースの一つとするセンサーフュージョン型ナビゲーションシステムと呼ぶべきです。
IAアーキテクチャ(Inverse Architecture)
Marvelmind屋内測位システムは、非常に幅広い用途で使われています。そのため、お客様に最適な形で対応できるよう、3つのアーキテクチャを用意しています:
IAが適している用途:
– 人員の追跡
– フォークリフトの追跡
– 位置更新レートを下げずに多数のビーコンを追跡
IPxx
Marvelmind屋内測位システムは、屋内でも屋外でも同じように機能します。違いは、ネットワーク要素に求められる防塵・防水性能(IPxx)の要件だけです。
注意:IPxx認証が示すのは、IPxxレベルの曝露でデバイスが壊れないということです。曝露中にデバイスが動作できることまでは求めていません。
IPxxには細かい但し書きが非常に多く、追加情報なしに実際の現場へ当てはめるのは事実上不可能です。IPxx認証は防塵・防水性能について一応の目安を与えてくれますが、目安以上のものではありません。
LIDAR は、light detection and ranging(光による検出と測距)の略です。
LIDARは、自律ロボットや車両全般の屋内測位にとって非常に強力なツールであるため、多くのユーザーを惹きつけ、同時に誤解させてもいます。LIDARの重要性を軽視するつもりはありませんが、実務上の注意点を挙げます:
– LIDARはSLAMで盛んに使われています
– SLAMは研究用途には優れていますが、実環境での用途にはそれほど向いていません
– LIDARは障害物検知に適しています(例外もあります)
– LIDARは、実際の(雑然とした)工場での測位には適していません
– 高性能LIDARは高価なままです(今後もそうでしょう)
– 低性能(1Dや短距離)のLIDARは十分実用的になりました。ぜひ活用してください
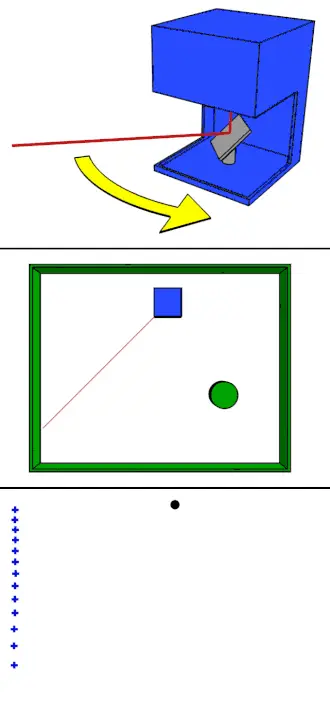
このように、環境が単純であれば、LIDARは測位にもうまく機能します。しかし、環境が複雑で変化する場合、LIDARは「混乱」します。そうした状況を救うのが、Marvelmind屋内「GPS」やUWBベースの屋内測位システムのような本来のRTLSです。
見通しは、最も誤解されやすく、混乱を招きやすい要件の一つです。たとえば:
–「UWBには見通しは不要」 – 誤りです!UWBには見通しが必要です
–「UWBは電波を透過する素材を『見通せる』」 – 正しい
– 伝搬速度は素材によって異なります:V_wall ≠ V_vacuum
– 超音波は「通気性のある布」を問題なく通過できます
実務上の結論はとてもシンプルです。高精度なIPS
やRTLSを実環境で機能させたいなら、必ず見通し(LoS)
の要件を満たすように構築してください。
モバイルビーコンとのデータ送受信には、Marvelmindの内部無線をご利用ください。LoRaと同様、独自仕様の無線プロトコルの一つです:
微小電気機械システム(Microelectromechanical Systems、MEMS)は、現代のIMUを支える主要技術です。MEMSにはほかにも多くの用途がありますが、INS にとって、MEMSが何よりももたらしたのは、小型で広く普及した IMU。
Marvelmind は、当社のビーコンにMEMS IMUを採用しています。
MF NIAアーキテクチャ(Multi-Frequency Non-Inverse Architecture)は、当社の3つのアーキテクチャの一つです。詳しくはこちら:Marvelmindのアーキテクチャ。
MF NIAの特徴:
– NIAの一種です。モバイルビーコンが超音波を発信し、固定ビーコンが受信します
– マルチ周波数:モバイルビーコンはそれぞれ異なる周波数で発信します
– MF NIAは、モバイルビーコン 1台あたりの更新レートがNIAの最大8倍です
– Super-Beacon は、モバイルビーコンにも固定ビーコンにも適しています
– Super-Beacon-Outdoor と Industrial Super-Beacon は、IP56の防塵・防水性能を備えています
– 複数のドローンや、ノイズの多いロボット・移動体にはMF NIAを使用してください
– 動画ガイド:NIA vs. IA vs. MF NIA:どれを選ぶべきか?
モデム(ルーター)は、システムの中央コントローラーです。いくつかの重要な役割を担います:
– RTLS内のあらゆる動作を統括する中央オーケストレーター
– すべてのビーコン間の高精度なクロック同期を保証
– Dashboardやユーザー全般とのインターフェース
– ビーコン全般の管理
– ビーコンからテレメトリー(電源、温度など)を収集
– ビーコンに設定を送信
– モバイルビーコン経由で、ユーザーの移動体デバイスからデータを収集
– モバイルビーコン経由で、ユーザーの移動体デバイスへデータを送信
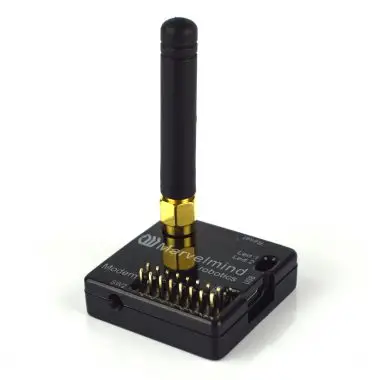
Super-Modemは、Modem v5.1の上位版です。さらに次の機能を備えています:
– WiFiとBluetoothに対応
– WiFi経由で UDP データのストリーミングと受信が可能
– RS485 サポート
– 専用の取り付け機構を備えた堅牢な筐体
– Super-Modem は、次で使用されます:マルチモデムアーキテクチャ
基礎から学ぶ:システムアーキテクチャ。
NIAアーキテクチャ(Non-Inverse Architecture)は、当社の3つのアーキテクチャの一つです。最もシンプルなアーキテクチャなので、はじめて次を使う際は、まずNIAから始めることをおすすめします:Marvelmind屋内測位システム。
関連情報:Marvelmindのアーキテクチャ。
見通し(LoS)はあらゆる高精度屋内測位システムに不可欠なため、見通し外は追跡不良の主な原因になります。
改めて強調します。モバイルビーコンと、それを担当する固定ビーコンとの間の見通し(超音波が直接届く経路)は、最も重要な要件です。見通し外とは、追跡の精度が下がるという意味ではありません。追跡そのものができなくなるという意味です。位置の飛びをはじめ、追跡やナビゲーションにあらゆる混乱が生じます。
RSSIは、Received Signal Strength Indication(受信信号強度)の略です。屋内測位では主に、無線信号の強度、つまりRSSIを使って、固定ビーコン(アンカー)とモバイルビーコン(タグ)の間の距離を推定するシステムを指します。
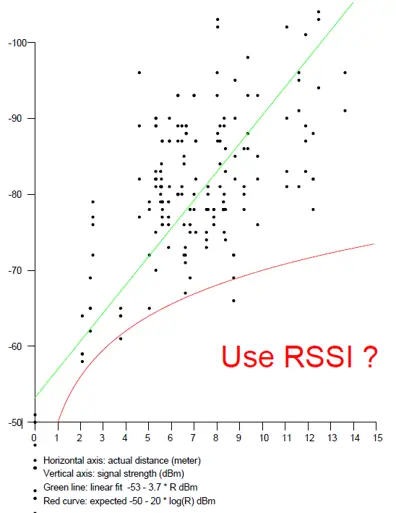
屋内では無線信号がマルチパス伝搬するため、RSSIは距離の指標としては不適切です。マルチパスによって、無線信号強度の深いフェージング(最大20〜30 dB、電力で100〜1000倍)や、RSSIの急なピーク(6〜10 dB、電力で4〜10倍)が発生します。そのため、たとえばRSSI=-78dBmと測定されても、下のグラフのとおり、距離は2.5mのことも12mのことも、その間のどの値のこともあり得ます:
RTK GPSの正式名称は、Real-time kinematic(リアルタイムキネマティック) GPS。
RTK GPSは、次の一種です:ディファレンシャルGPS(DGPS)。
RTK GPSの基本はとてもシンプルです:
– 通常のGPSの誤差は5〜10mで、多くの場合それでは不十分です
– 位置が既知の基準GPS局を近く(1m〜10km)に設置します
– 基準局には、RTK GPS受信機と同じGPS誤差が生じます
– 基準局で測定したGPS位置を、無線でRTK GPSと共有します
– 両者の誤差は同じなので、差し引くことができます
– 基準局が、RTK GPS受信機の補正基準として使われます
– その結果、RTK GPSでcmレベルの追跡が可能になります
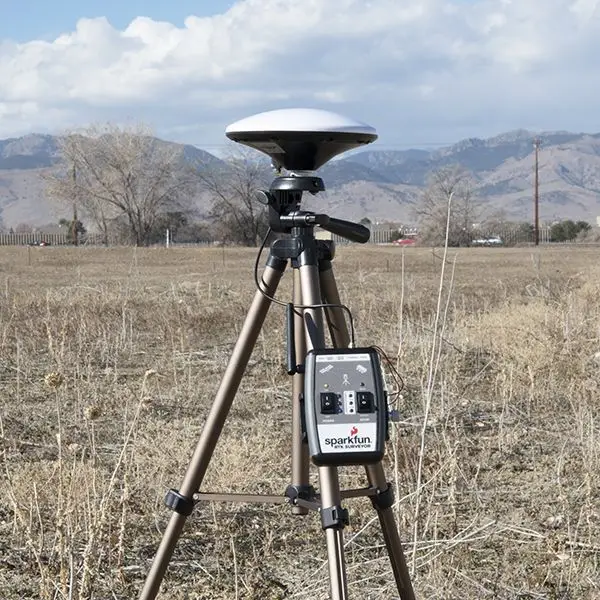
RTK GPSは優れた測位システムですが、GPSが必要です。そのため、モバイルビーコンが屋内に入ると、GPSもRTK GPSも使えなくなります。そこで、Marvelmind屋内「GPS」のようなIPSやRTLSが必要になります。
各サブマップには、追跡を担当するエリアがあります。このエリアをサービスゾーンと呼びます。
サービスゾーンは、常に設定しておくことをおすすめします:
– 設定しなくても、サービスゾーンは常に存在します(デフォルトでは最大30m)
– デフォルトのサービスゾーンは表示されません
– デフォルトのサービスゾーンでは、次が低下する場合があります:更新レート
隣接する2つのサービスゾーンが重なる部分を、次のように呼びます:ハンドオーバーゾーン。
サブマップは、屋内測位システムの基本ブロックです。含まれるのは、1台、2台、3台、または4台の固定ビーコン。
サブマップを使えば、巨大な RTLS マップも簡単に構築できます。サブマップは、拡張性、障害への耐性、導入のしやすさをもたらします。
大まかなアーキテクチャの観点では、Marvelmind IPS を、GPS と携帯電話網を組み合わせたものと考えるとわかりやすいでしょう:
– 固定ビーコン – GPS衛星または基地局
– モバイルビーコン – GPS端末または携帯電話
– サブマップ – 携帯電話網のセル
サブマップ、サービスゾーン、ハンドオーバーゾーンの基礎 – 多数のサブマップから成る大規模マップの構築を紹介する入門動画。
複雑なマップ構築のステップバイステップガイド – モバイルビーコン1台のシンプルな2D NIAから始め、一歩ずつ複雑さを増やしていく。
Super-Super-Modem
Super-Super-Modemは、スーパーマップの中央コントローラーです。その働きにより、エンドユーザーにはスーパーマップが単なる非常に大きな1つのマップとして見えます。別々の階や、さらには別々の建物にあるかもしれない個別のマップに分かれて見えることはありません。スーパーマップは、1つの大きなマップとして表示されます。
スーパーマップ(Super-map)は、マップのマップです。スーパーマップには数千ものマップを含めることができます。各マップを制御するのは、それぞれのモデムです。つまり、Super-Super-Modemはモデムを制御するコントローラーです。
モデムとは異なり、Super-Super-Modemはビーコンと物理的にやり取りしないため、リモートに置くことができ、ソフトウェアだけで実現できます。モデムは、免許不要の無線インターフェースを介してビーコンを制御します。一方、Super-Super-Modemは、必要に応じてモデムを介してビーコンを制御します。
ただし通常は、Super-Super-Modemがモデムを制御してコマンドを送り、モデムが必要に応じてそのコマンドや要求をさらにビーコンへ中継します。
ToF は、マルチラテレーションに基づく高精度屋内測位システムの重要な要素です。
飛行時間を使えば、距離を求めることができます。
Marvelmind IPSでは、無線チャネルと独自開発の無線プロトコルを使い、ビーコンのクロックをマイクロ秒レベルで同期させています。その結果、Marvelmind IPSのすべてのビーコンは同じ時間を共有しています。そのため、NIAでモデムがモバイルビーコンに超音波の発信を指示すると、すべてのビーコンが一斉にクロックのカウントを開始します。各ビーコンは互いの時刻を、モデムの時刻として正確に把握しているからです。
既知の点から移動体までの距離を測定し、マルチラテレーションを用いることで、移動体の座標を正確に求めることができます。
三辺測量はマルチラテレーションの一種で、3つの距離だけを使って移動体の位置を求めます。求める位置は、座標が既知の点から移動体までの距離(円)の交点です。
Marvelmind IPS は三辺測量を3D(XYZ)測位に、二辺測量を2D(XY)測位に使用します。1D測位では、単純な測距を行うだけです。
現在、高精度なリアルタイム位置情報システムの多くは三辺測量を使用しており、三角測量は使っていません。角度より距離のほうが正確に測定しやすいためです。
距離は通常、飛行時間(ToF)に基づいて計算されます。対象となるのは、無線、光、超音波などの波です。
超広帯域無線(Ultra-wideband、UWB)
超広帯域無線(Ultra-wideband、UWB)は、データ伝送用に設計された無線技術ですが、測位にも使用できます。この点が、たとえばBLEとの根本的な違いです。BLEには飛行時間を測定する機能が組み込まれていないため、本質的にUWBより精度が低くなります。
UWBは、3.1〜10.6 GHzという広い周波数範囲で動作します。これが許されているのは、帯域幅1 MHzあたりの放射電力が非常に低く、これらの帯域で許容される干渉レベルを下回っているためです。ただし、帯域が非常に広いため、総放射電力は決して微小というわけではありません。
UWBにはいくつかの方式があります:
– 到達時間差(Time Difference of Arrival、TDoA)
– 双方向測距(Two Way Ranging、TWR)
どちらの方式にもそれぞれの利点があります。TWRはシンプルで、インフラ側とタグ側の両方で位置データが得られるため、ロボットやドローンのような自律移動体に適しています。一方、TDoAでは位置データはインフラ側にあるため、主に資産や人員の追跡向けですが、TWR方式のUWBシステムとは異なり、タグあたりの位置更新レートを下げずに数十〜数百の移動体に対応できます。
Marvelmind RoboticsにもUWBソリューションがあります。方式はTWRです。同じUWBチップセットを使っているため、MarvelmindのUWBは、市場のほかのUWBソリューションと根本的には変わりません。同じプロセッサーとチップセットを使うノートPCの特性が非常に似通っているのと同じです。
仮想現実(Virtual Reality、VR)は、合成された世界、つまりゲーム、研究、産業用途向けのコンピューター世界などのシステムや体験を指す用語です。
VRには、必ず何らかの測位システムが備わっています。姿勢と方向だけを扱い位置は扱わない基本的なIMUの場合もあれば、位置まで扱うより高度なシステムの場合もあります。