
屋内測位システムの選び方
自律型ロボット、ドローン、フォークリフト、クレーン、VR/AR、人員、その他の産業用途向け
屋内測位システムやリアルタイム位置情報システムには多くの用途があるため、選定は簡単ではありません。
RTLSは、それぞれ異なる用途に合わせて最適化されています。最終的に選定する前に、比較検討すべき基準が数多くあります。
選定に欠かせない基準が抜けている場合や、説明が誤っている場合は、メールで info@marvelmind.com までご連絡ください。対応いたします。
概要:
このページは、お客様の具体的なタスクと要件に合った屋内測位システムやRTLS技術を選ぶための大まかなチェックリストとしてご活用ください。
トラッキング精度
トラッキングの精度は、屋内測位システムにとっておそらく最も重要な基準です。屋内空間は屋外よりも混み合っており、不正確なトラッキングによる問題は屋外よりも屋内のほうが深刻だからです。
トラッキングの相対精度と絶対精度
屋内測位システムは複数の座標系を扱います。また、いわゆる絶対精度と相対精度があります。
さまざまな説明や定義がありますが、実際の運用と使い勝手の面では非常にシンプルです:
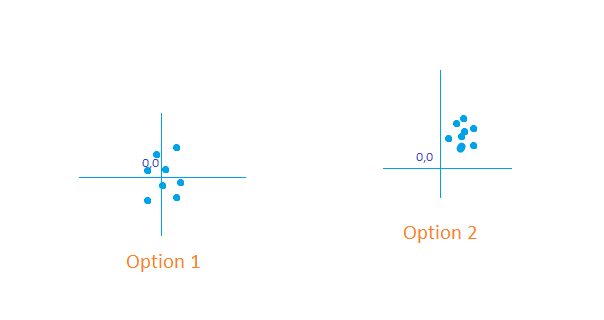
– メートル単位の絶対的な距離が必要な場合:絶対精度
– AからBへ正確に移動したい場合:相対精度
多くの場合、コスト、サイズ、消費電力、位置更新レートなど、互いに相反する複数の基準を満たす最適なソリューションを得るために、どちらかを選ぶ必要があります。
詳しくはこちら:座標系と、絶対精度・相対精度
絶対距離の測定
RTLSが、XYやXYZの測位ではなく、単なる距離測定に使われるケースもあります。ただし、距離は正確に測定されなければなりません。たとえばレーザー距離計は、このような1Dの「測位システム」の代表的な例です。
同様に、距離の測定には光学機器も使われてきました。これらをRTLSやIPSと呼ぶのは難しいですが、近い仲間といえます。
RTK GPSは明らかに測位システムであり、地点1と地点2の間の3D距離として、絶対距離の測定に使用できます。
しかし、レーザー距離計もRTK GPSも光学システムも使えないケースがあります:
位置更新レート
トラッキング精度と並んで、位置更新レートもRTLSや屋内測位システムにとって重要な基準です。
RTLSがリアルタイム位置情報システムと呼ばれるのには理由があります。リアルタイムでなければならないのです。しかし、リアルタイムの定義はかなり幅広く曖昧です。倉庫での資産トラッキングなら、1分に1回の位置更新でもリアルタイムです。一方、FPVドローンやVR/ARシステムでは、100Hzの位置更新でも十分とは限りません。
Marvelmindの屋内測位システムは、最大40Hzの位置更新レートを提供します(小さめのサブマップの場合)。一般的な更新レートは8〜16Hzで、次と同等の水準です:従来の GPS。
可能な限り高い更新レートを実現するには、当社の推奨事項に従ってください:位置更新レートを上げ、レイテンシを下げるには?
さらに高い更新レートを実現するには、特別なオプションのソフトウェア機能をご利用ください。例:位置更新レートのブースト
精度と更新レートの関係については、こちらをご覧ください:精度は位置更新レートに依存しますか?
当然ながら、位置更新レートは高いほど良いといえます。しかし、全体の性能には他のパラメーターも影響します。そのため当社は、他の要件や各基準の重みを踏まえ、達成可能な最高値とは限らない、最適な位置更新レートを使用することをおすすめします:
– 更新レートを下げると、それに比例してバッテリー寿命が延びる
– レイテンシが大きい => 処理を増やせる => より堅牢なトラッキング
– レイテンシが大きい => 平均化を増やせる => より高い精度
– 更新レートが低い:狭い部屋でエコーが生じる可能性が低い
– 更新レートが低い:よりシンプルな(安価な)ソリューション
レイテンシ
RTLSにおけるレイテンシとは、対象物が実際に物理的にある位置と、その位置をシステムが把握するまでの時間差のことです。RTLSはリアルタイム位置情報システムですが、位置の把握には常に遅延が伴います。この遅延がレイテンシです。
レイテンシは位置更新レートと密接に関係していますが、同じものではありません:
– 通常、レイテンシ = 1/位置更新レート + t_add
– t_add:処理、伝送などによる追加の時間損失
– したがって、レイテンシは常に1/位置更新レートより大きくなる
– 比較的容易に実現できるもの:非常に高い位置更新レート
– 実現がより難しいもの:低レイテンシ
参照:レイテンシを最小限に抑える方法(屋内での位置測定)。
アーキテクチャ
すぐに安心して選びたい場合は、Starter Set Super-MPをお選びください。このセットは3つのアーキテクチャすべてに対応しています。
導入のスピード
システムをいかに簡単に導入できるかは、非常に重要です。
たとえば、RSSIベースの“フィンガープリンティング” IPS システムのように、仕組み上キャリブレーションが必須のシステムもあります。キャリブレーションはかなり煩雑で、時間がかかる場合があります。結果として、システムの総保有コストが増加します。
Marvelmindの屋内測位システムは、最大1,000m²の基本的な2D/3Dの開放エリアであれば、5分以内に導入できます。
複数の部屋や複数のサブマップで構成される、より複雑なシステムの導入にかかる時間は、単なる広さよりもエリアの複雑さに大きく左右されます。数時間から数週間かかることがあります。
クラウドとプライバシー
多くの屋内測位システムは、動作にクラウドを必要とします。それ自体は悪い解決策ではありませんが、詳細をよく理解しておく必要があります:
– お客様の非公開の位置データやその他のデータが、どこかに送られる
– いつでもシステムから切り離される可能性がある
– データが途切れる可能性がある
– IPホップが増えるため、レイテンシが大きくなる
– クラウドには、ほぼ必ず月額費用やサブスクリプションが伴う
当社はクラウドを使用しません。Marvelmindの屋内測位システムでは:
– すべてのデータは施設内にとどまります。クラウドは不要です
– すべての計算と測定は現場で行われます
– ビーコンを増やせば容量も増えるため、システムは拡張可能です
クラウドベースのソリューションには、変更の速さや常に最新のソフトウェアなど、多くの利点があります。しかし、ユーザーが知っておくべき注意点もあります。
防水・防塵保護(IPxx)
屋内測位システムは、主に屋内で動作するように設計されています。しかし、「屋内」の定義はやや曖昧です:
– 搬入口を通って出入りするフォークリフトは、屋内でしょうか、屋外でしょうか?
– 雨が降らない場所なら屋内でしょうか?
– 屋根だけがあり、ほかは開放されている倉庫は屋内でしょうか?
– 巨大な食肉用冷凍庫は屋内でしょうか、それとも別の何かでしょうか?
システムが屋内で使用される前提でも、機器に防水・防塵保護(IP)が必要なケースは数多くあります。
現実的に考えてください。IP等級が意味することと、意味しないこと:
– IP67は、水に沈めても機器が壊れないことを意味する
– IP67(水没)は、雨の中で動作することを保証するものではない
– IP67は、長期間の曝露については何も示していない
– IP67は、塩水や汚れた水に対しては何も保証しない
– 粉じんについても、非常に特殊な定義がある
– IP67が、お客様の現場の粉じんを防げるとは限らない
– IP67は、温度範囲については何も示していない
– IP67は、氷や雪などについては何も示していない
まとめ:
– 現実的に考えてください。IPxxの表示は、実態というよりマーケティングの意味合いが強いものです
– 実際の具体的なニーズは、必ず事前に詳しくご相談ください
– 水やほこりへの長期間の曝露から保護する
– 日よけや傘などを使用する
– 可能であれば、バッテリーは一切使用しない
– 組み立て後、継ぎ目やコネクターに特別な保護処理を施す
– 超音波用のメンブレンがあることを忘れずに。取り扱いには注意してください
価格は、どのような製品やソリューションにとっても重要な要素です。しかし、総保有コストは価格と同じくらい重要な場合があります。ソリューションの価格以外にも、多くの関連コストがあることを忘れないでください:
– サブスクリプション料金:タグ単位、エリア単位、プロジェクト単位、位置更新単位
– 保守費用
– 導入費用:配線、許認可、業務の中断時間
– 保証費用
– 逸失利益の可能性
ほかにもまだまだあります。
詳しくはこちらの記事をご覧ください:屋内測位システムの費用は?
Marvelmind Roboticsは、価格とコストを積極的に公開しています:
– 製品
– ソフトウェアライセンス:基本ソフトウェアはすべて無料でダウンロード
– 注文:オプションのソフトウェア(機能拡張用)
– 計画と導入の費用
– 延長保証
固定ビーコンの電源はRTLS選定における重要な基準であり、次の理由から、ネットワークの複雑さとコストに大きく影響します:
– 大規模なRTLSには多数の固定ビーコンがある
– 電源配線が高いコストの原因になることがある
– バッテリー交換も大きなコスト要因になり得る
– 数十台、数百台のビーコンの充電も、別のコスト源になる
– 充電に伴うRTLSの停止によってコストが発生する可能性がある
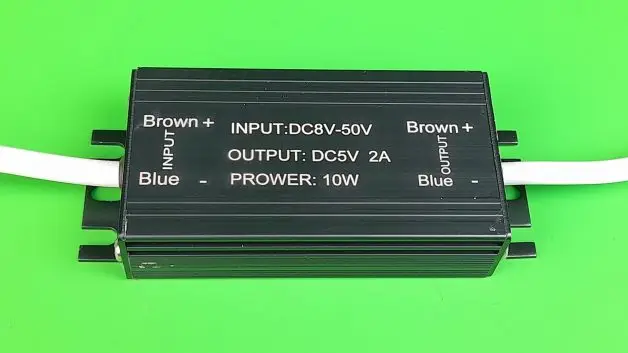
固定ビーコンへの給電として推奨するのは、基本的なAC-DCコンバーターです。Super-Beaconの内蔵バッテリーは数日間途切れることなくビーコンを動作させられるため、これと組み合わせれば、停電がRTLSに影響せず、電源関連の保守(バッテリーの交換や充電)も不要になるという安心感が得られます。
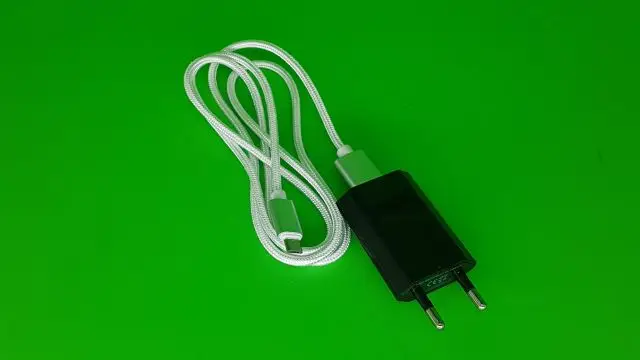
ただし、固定電源がまったくないケースもあります。その場合は、外部バッテリーが最適な選択肢です。容量や防水・防塵保護レベルの異なる、いくつかの選択肢をご用意しています。
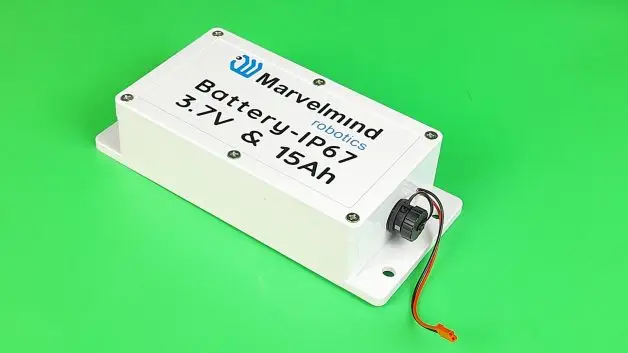
詳しくはこちら:ビーコンの電源オプション。
1個のバッテリーで1〜5年動作するタグ、といった印象的な数値を目にすることがよくあります。素晴らしい数値ですが、実際にはどれほど役に立つのでしょうか?
どの更新レートで測定した値なのか、必ず確認してください。
RTLSでは、バッテリー寿命を年、月、週、日といった稼働期間ではなく、バッテリーが消耗するまでに対応できる位置更新の回数で測るほうが分かりやすい場合がよくあります。
したがって、位置更新レートが1Hzでも10Hzでも、バッテリー寿命は位置更新の回数にほぼ比例して変わります。もちろん、期間が何か月、あるいは数年にもなると、バッテリー寿命は頭打ちになります。それ以上は、位置更新を減らしてもバッテリー寿命は延びなくなります。
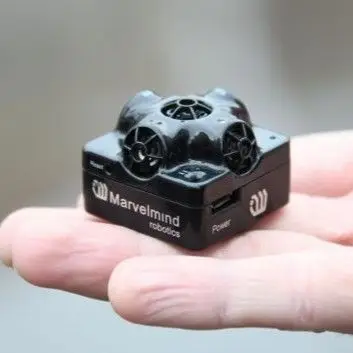
とはいえ、評価における重要なメッセージは変わりません。バッテリー寿命の測定にどの更新レートが使われたかを確認し、その更新レートがお客様に合っているかを比べてください。
モバイルビーコンに非常に長いバッテリー寿命は本当に必要でしょうか?
もちろん、バッテリー寿命は長いほど良いものです。しかし、常にトレードオフがあります。そこで大きな疑問となるのが、モバイルビーコンに非常に長い(数週間〜数年の)バッテリー寿命が本当に必要なのか、ということです…
多くの場合、答えは「必須ではない」です:
– 固定ビーコンと違い、モバイルビーコンは簡単に手が届く
– 多くの場合、1シフト(8〜12時間)で十分
– ドローンの場合、ドローン自体のバッテリーのほうが先に切れるため、1時間でも十分
– フォークリフト、ロボット、AGVでは、常時給電をすぐに確保できる
詳しくはこちら:ビーコンの電源オプション。
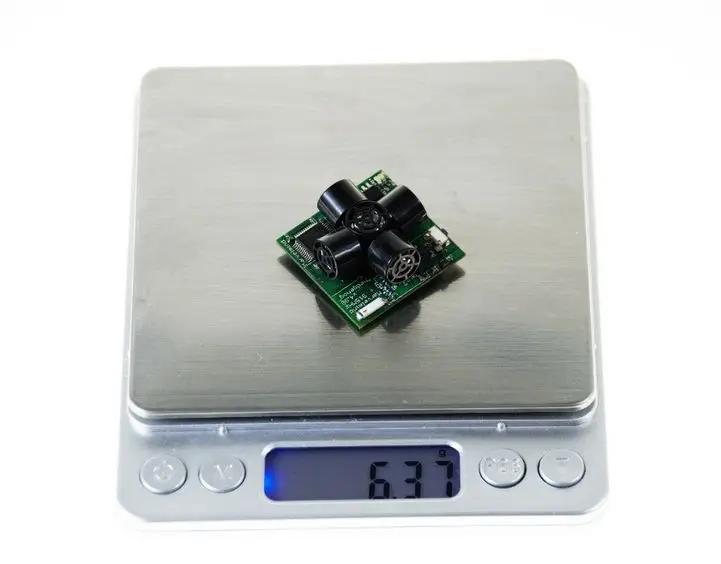
モバイルビーコン(タグ)の重量が最も重要な基準の一つとなる用途があります:
干渉への耐性
RTLSは外部からの干渉を受けることがあります。干渉により、一部の位置更新が妨げられたり、システム全体がブロックされたりする可能性があります。
特に注意すべき干渉の種類は使用する技術によって異なりますが、アプローチは同じです:
– 使用する測位技術に干渉し得るものを特定する
– 理論上、干渉源が存在するかどうかを確認する
– 導入前に、スターターセットを使って現場で実際にテストする
– 干渉源があれば特定する
– 別のアーキテクチャ、あるいは別のRTLSを選ぶ
考えられる干渉源の例を挙げます:
– 超音波ベースのMarvelmind屋内「GPS」には:超音波ノイズ
– Marvelmindには:同じISM帯の強い電波
– BLEとWiFiには:混雑したISM帯(2.4GHzと5.6GHz)
– UWBには:あらゆる強い電波
– UWBには:他のUWBシステム
– 光学システムには:暗すぎる、または明るすぎる環境
– LIDARには:ガラス
– LIDARには:暗すぎる素材や黒い素材
– LIDARには:明るすぎる環境
– LIDARやその他の光学システムには:他の光源やIR(赤外線)光
どのシステムにも、干渉に対処するための手段があります。それらを調べ、メーカーとご相談ください。
屋内測位システムは、その定義上、位置を提供します。しかし、方向はまったく別のものです。多くの場合、方向の取得は位置よりもさらに難しいのですが、自律型ロボットやドローンなどでは非常に重要になることがよくあります
磁気センサー(コンパス)は屋内では確実に機能しません。強磁性体、電流、さらには磁石が地球の磁場を乱すため、方位の検出は信頼できないか、不可能になります。
Marvelmindが推奨するのは、ペアードビーコン方式です:
– 2台のモバイルビーコンを、間にベース(距離)を取って取り付ける
– ベースは、移動体が許す限り大きく取る
– 各ビーコンの位置を正確に測定する
– 位置がわかれば、向きを計算できる
ペアードビーコンを使わないことは可能でしょうか?移動体が小さすぎて、十分なベースを確保できない場合です。– はい、可能です。
ただし:
– 可能なのは動いている状態のときだけです
– アルゴリズムが大幅に複雑になる
ロボットやドローンのオートパイロットは、そのアルゴリズムとそれに伴う複雑さに対処しなければなりません。これはより難しく、場合によっては不可能なこともあります。
どのような複雑さでしょうか?動作させるには、ランダムな方向に30〜100cm直進走行または直進飛行する必要があり、そうして初めて初期姿勢がわかります。しかし!崖や壁のすぐそばにいて、間違った方向を選んでしまったら、それがロボットにとって最後の走行、ドローンにとって最後の飛行になりかねません。
アルゴリズムはどのようなものになるでしょうか?例として取り上げるのは、マイクロドローンです:
– ドローンのMini-TXが、モデムからのコマンドを受けて超音波を発信します
– ドローンは自身の IMU (ジャイロ)データをモデムに送信します
– 固定ビーコンが距離を測定します。測定原理:ToF
– 固定ビーコンが測定結果をモデムに報告します
– モデムがモバイルビーコン(ドローン)の現在位置を計算します
– モデムがドローンの位置を点Aとして記録します
– モデムがIMUデータを使い、IMUの読み値を基準として固定(ロック)します
– ドローンはIMUを使って、ランダムな方向にまっすぐ飛行します
– IMUを使えばまっすぐ飛ぶのは簡単ですが、どこへ向かって飛んでいるのかはわかりません
– 30〜100cm飛行すると、ドローンは位置Bに到達します
– モデムは、AとBの座標とIMUデータを使って姿勢を計算します
– 必要に応じて、モデムがドローンと姿勢を共有します
– モデムは、その姿勢をオートパイロットに使用します
ここまでが初期ロックです。その後も、アルゴリズムはジャイロスコープのドリフトを常に補正し続けなければなりません。これもかなり複雑な処理です。
このように、アルゴリズムには多くのステップがあります。そのため、可能であれば、ペアードビーコン構成を使い、静止状態でもドローンやロボットの正確な姿勢を取得するほうがはるかに簡単です。たとえばマイクロドローンのように、ペアードビーコン構成も磁気センサーもどうしても使えない場合に限り、シングルビーコン構成で方向を求めるべきです。
シングルビーコン構成による自律飛行の例:
シングルビーコン構成による自律走行ロボットの例:
このテーマの詳細:方向・向きの取得方法。
RTLSは位置情報を提供するためのものです。では、その位置情報はどのように取得するのでしょうか?どのデバイスから?どのプロトコルで?物理的な接続やシステムへの統合はどれほど簡単でしょうか?
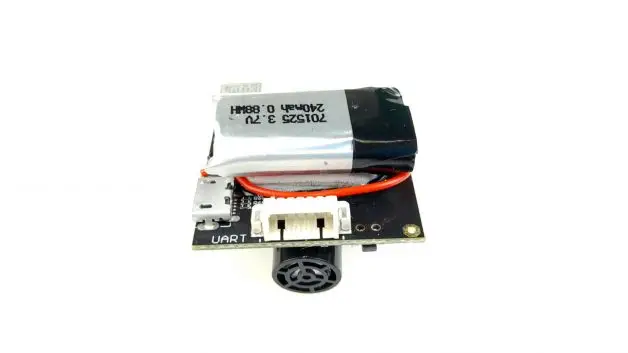
インターフェースと統合のチェックリスト:
– 物理インターフェースの種類は?
– 有線:UART、USB経由の仮想UART、RS485、CAN、Ethernet?
– 電圧レベルは?UARTの3.3Vと5Vは互換性があるとは限りません
– GPIOは?数は?機能は?
– 物理ピンに特殊機能はあるか?
– ジオフェンスのトリガーは?
– 無線:Bluetooth、WiFi、ISM無線、Zigbee、LoRa?
– ユーザーデータの送受信は可能か?
– はんだ付けは必要か?
– コネクターは標準品か、独自仕様か、入手しにくいものか?
– データ用と電源用の接続は?
– プロトコルは公開されているか、非公開か?
– 統合用のコードサンプルはあるか?
– コードサンプルとAPIのプログラミング言語は?
– APIは公開され、利用可能か?
– ソースコードはオープンか、独自仕様か?
– ライブラリは?
– 統合用のコードサンプルは?
– IP接続は?
– クラウドは必要か?
– 無線ネットワークの帯域幅とレイテンシの要件
モバイルビーコン:
– 自律型ロボットやドローンには不可欠
– 人員やフォークリフトでは重要(タスクの受信用)
– モデム:人員や資産の追跡用
モデム:
– 人員や資産の追跡用
詳しくは次をご覧ください:Marvelmindのビーコンとモデムの外部インターフェース。
屋内測位システムは位置データを提供します。では、それは何のためでしょうか?その位置データを使って何かを行うためです。たとえば、何を行うのでしょうか?
– 位置に応じてロボットにコマンドを送る
– 位置に応じてユーザーに警告する(ジオフェンス)
– 位置に応じて機械を停止する(ジオフェンス)
– 人員の位置に応じてタスクを割り当てる
また、移動体からほかのデータを取得することも重要で、役に立ちます:
– テレメトリー:バッテリー電圧、作業物質の位置など
– ロボット、AGV、フォークリフト上の機器をオン/オフする
– RFIDやQRコードのデータを受信する
したがって、移動体とのデータの送受信が必要になります。選定中のシステムがこれに対応しているか確認してください。
Marvelmind屋内測位システムは、モバイルビーコンとの間で最大50kbpsの双方向データ通信を、数十ミリ秒のレイテンシでサポートします。これは一般的なテレメトリー、データ、コマンドには十分すぎる性能です。移動体データの送受信には、Marvelmindの内部無線接続をご利用ください。追加の無線レイヤー(Bluetooth、WiFi、LoRaなど)は不要です。
試験結果はこちら:Marvelmind IPSのユーザーデータ転送レート表。
ネットワークの「キャパシティ」は、RTLSやIPSも例外ではなく、さまざまな意味を持つ言葉です。そこで、慎重に確認してみましょう:
– 最大カバーエリアは?
– サポートされるネットワーク要素の数は?
– サポートされるビーコン(固定+モバイル)の数は?
– サポートされるモバイルビーコン(タグ)の総数は?
– 同時に追跡できるモバイルビーコンの数は?
– システム全体の更新レートは?
– モバイルビーコン1台あたりの更新レートは?
– データスループットの容量は?システム全体では?ビーコン1台あたりでは?
– 2D構成と3D構成でのキャパシティは?
つまり、「キャパシティ」にはさまざまな種類があります。資料を読む際は、どの意味で使われているかを確認してください。
Marvelmind屋内測位システムがサポートする規模:
– 標準で最大250台のビーコン(固定+モバイル)
– 特別なソフトウェア更新で数千台のビーコン
– マルチモデムアーキテクチャで数万台のビーコン
現在のネットワークキャパシティは重要です。しかしそれと同じくらい、必要に応じて拡張できることも非常に重要です。
Marvelmind屋内測位システムは、設計段階から高い拡張性を備えています:
– 各サブマップには最大4台の固定ビーコンを含められます
– 各サブマップで数千台のモバイルビーコンに対応できます
– 各モデムは現在、最大250のサブマップをサポートできます(サブマップの集合 = マップ)
– 各モデムは現在、最大250台のビーコンに対応できます
– Super-Super-Modemは数千のサブマップを制御できます
ご覧のとおり、レイヤーと階層構造があります。この方式により、ネットワークのキャパシティには事実上上限がなく、高い拡張性を実現しています。
コア機能以外にも、RTLS が選ばれる理由となり得る特性は数多くあります。たとえば:
– Super-Beacon は、固定用・モバイル用のどちらとしても使用できます
– 必要な台数(X台)を購入し、モードを切り替えて使えます
– UWBの場合は、タグをアンカーとして使えるか(またはその逆が可能か)を確認しましょう
ご覧のとおり、レイヤーと階層構造があります。この方式により、ネットワークのキャパシティには事実上上限がなく、高い拡張性を実現しています。
当たり前のことに聞こえるかもしれませんが、使い方がわからない機器やソフトウェア、期待どおりに動作しない機器やソフトウェアを抱えたままになることは、誰も望まないはずです。実際に受けられるサポートを確認してからご注文ください。
さまざまな方法でサポートいたします。ご連絡はこちらへ:info@marvelmind.com。いつでもお気軽にご相談ください。