
屋内測位システムの精度と位置更新レート:RTLSエンジニアが知っておくべきこと
リアルタイム位置情報システム(RTLS)における精度と更新レートの関係
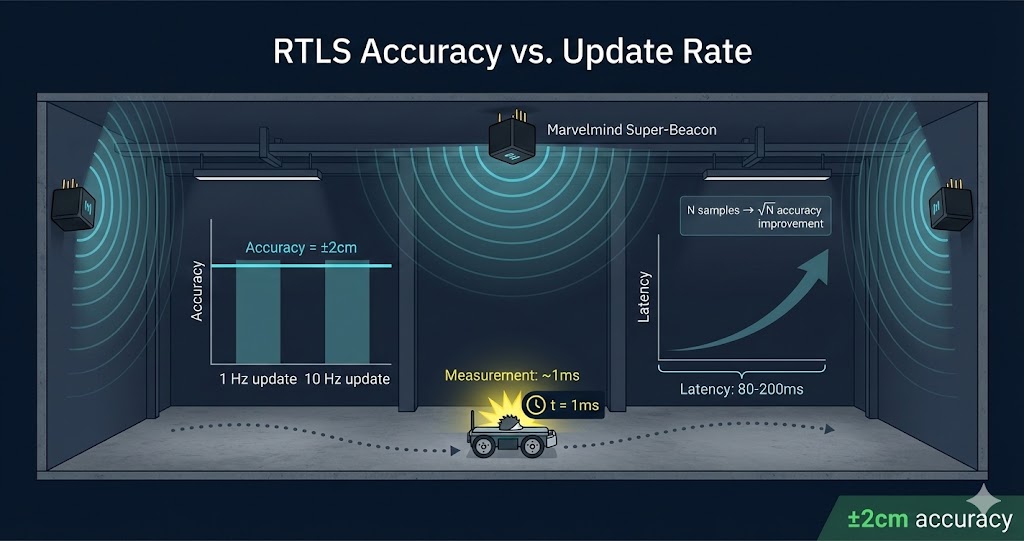
屋内測位システムを導入するエンジニアの間でよくある誤解は、位置更新レートが高いほど測位精度が高くなるというものです。実際には、RTLS(超音波方式、UWB、屋内GPSのいずれでも)の精度は、ある一瞬に行われる測距の品質で決まり、位置が報告される頻度では決まりません。この違いを理解することは、どのような屋内トラッキングソリューションを選定・設定するうえでも非常に重要です。
この記事では、屋内位置測位システムにおける測位精度、更新レート、レイテンシの関係と、低速移動や静止状態のトラッキングでは、より大きなレイテンシを許容することで実際に精度を向上できる理由を説明します。
理解しておくべき主なトピック:
- 測位精度は位置更新レートに依存しない
- 高い位置更新レートの実現は簡単だが、低レイテンシの実現は難しい
- より大きなレイテンシを許容すれば、精度を高められる
背景
測位精度は位置更新レートに依存しない
まず、NIA を例に考えてみましょう。最も理解しやすいアーキテクチャです:
- モデムが無線で、どのモバイルビーコンが超音波パルスを発信するかを指示します
- 同時に、すべてのビーコン(固定・モバイル)は時計を非常に高精度に同期します。そのため、誰がどの超音波周波数で発信するかだけでなく、正確にいつ発信するかも即座に把握しています
- 純粋なNIAシステムでは、特定のタイムスロット(タイムリセット)で発信するモバイルビーコンは1台だけなので、受信した超音波パルスはすべて対象のモバイルビーコンからの信号です。もちろん、ノイズやその他の誤信号を除去する必要はありますが、それは別の課題です。「自分の」信号と「自分以外の」信号を区別するという点だけで言えば、非常にシンプルで明快です
- 超音波パルスは非常に短い(0.15〜1.5ms)ため、実質的にはフラッシュのようなものです。位置の測定値は、いわばその瞬間に凍結されます。モバイルビーコンがパルスを発信し、パルスが固定ビーコンに向かって飛び、すべての測定と計算が終わると、位置が非常に正確にわかります
つまり、位置更新レートと精度の関係についての最大の誤解は、次のようなものです:
「位置更新レートが1Hzの場合と10Hzの場合とでは、10Hzのほうが精度が高くなるのではないか?物体は動いていて、動いている間に位置が変わるのだから。位置が変わるのであれば、位置更新レートが遅いと正確に測定できないのではないか?」
いいえ、この仮定は正しくありません。理由は次のとおりです:
- 位置の測定は非常に短いプロセスで、約1ms、場合によってはそれ以下です。この間、最も高速な屋内の移動体でさえ、ほぼ静止しているとみなせます。仮に静止していなくても、測定精度への影響は大きくありません
- 誤解の原因はタイミングにあります。そのため、上記のような質問が生まれます
- たしかに、測定した位置は非常に正確にわかります。しかし、それはどの時点の位置でしょうか?――最終的に位置を計算し終えた時点の物体の位置ではなく、位置がサンプリングされた時点の物体の位置です。それが鍵であり、誤解の原因です
高い位置更新レートの実現は簡単だが、低レイテンシの実現は難しい
レイテンシは気にせず、位置更新レートだけを重視するとしましょう。その場合、複数の位置更新を集めて補間し、中間の位置測定点をいくらでも追加できます。つまり、実質的に、位置更新レートを望むだけ高くできるのです。
たとえば、DashboardのRealtime Playerはまさにこれを行っています:
- タイムスタンプの前後それぞれ複数の位置点に基づき、実際の測定点の間の位置を関数で補間します
- 関数が返す点は人工的なもの(純粋な測定値ではなく計算値)ですが、関数にノイズフィルタリングが組み込まれているため、単なる測定点よりもさらに正確です
- その結果、更新レートは望むだけ高くできますが、レイテンシは大きくなります
超音波ベースのシステムでレイテンシを下げるのは、超音波の伝搬速度が遅いため困難です。超音波ベースの位置測定システムが非常に高精度である理由そのものが、低レイテンシの実現を難しくしている根本的な理由なのです。計算してみましょう:
- たとえば、20mのサブマップがあるとします
- 超音波の飛行時間はおよそ20m/340m/sとなり、位置更新レートの上限は340m/s/20m = 17Hzです
- これは理論上の上限であり、フィルタリング、あらゆる計算、無線のオーバーヘッドトラフィックに必要な時間は含まれていません。実際には、アーキテクチャや超音波周波数の数などによって、得られる更新レートは理論値の17Hzではなく、5〜12Hz程度になることも珍しくありません
- そのため、実際のレイテンシは1/位置更新レートより大きくなる可能性があり、80〜200ms程度になります
より大きなレイテンシを許容すれば、精度を高められる
より大きなレイテンシを許容すれば精度を高められるという主張は、先に述べた「精度は位置更新レートに依存しない」という主張と矛盾するように見えます。しかし、どちらも正しいのです。
位置更新は連続して得られます。そのうちのいくつかを蓄積し、さまざまな数学的処理を行えば、より高い精度が得られます。静止している物体や低速で移動する物体では非常に簡単ですが、それほど複雑でないロジックで、高速で移動する物体についても同様のことを示せます。
静止または低速で移動する物体の場合:N個のサンプルを使い、レイテンシをN倍にすると、平均化だけで精度をsqrt(N)倍に向上できます。つまり、16回の平均化で、位置測定のノイズを1/4に低減できます。
以下は、Realtime Player(RTP)が位置測定結果のノイズに与える影響の例です。RTPを有効にするとノイズは大幅に低下しますが、その代償としてレイテンシが大きくなります。