
ホーム » 小型ドローン向け屋内測位システム
まとめ
モバイルビーコン(タグ)の軽さが極めて重要な小型ドローン向けの屋内測位システム。
- タスク
- 総面積
- ドローンの台数
- 自律型
- 屋内のみ
- ドローンの重量
- タグの重量
- 必要なスキル
- コスト
- 自律飛行
- 複数の部屋
- ドローン1台
- はい
- はい
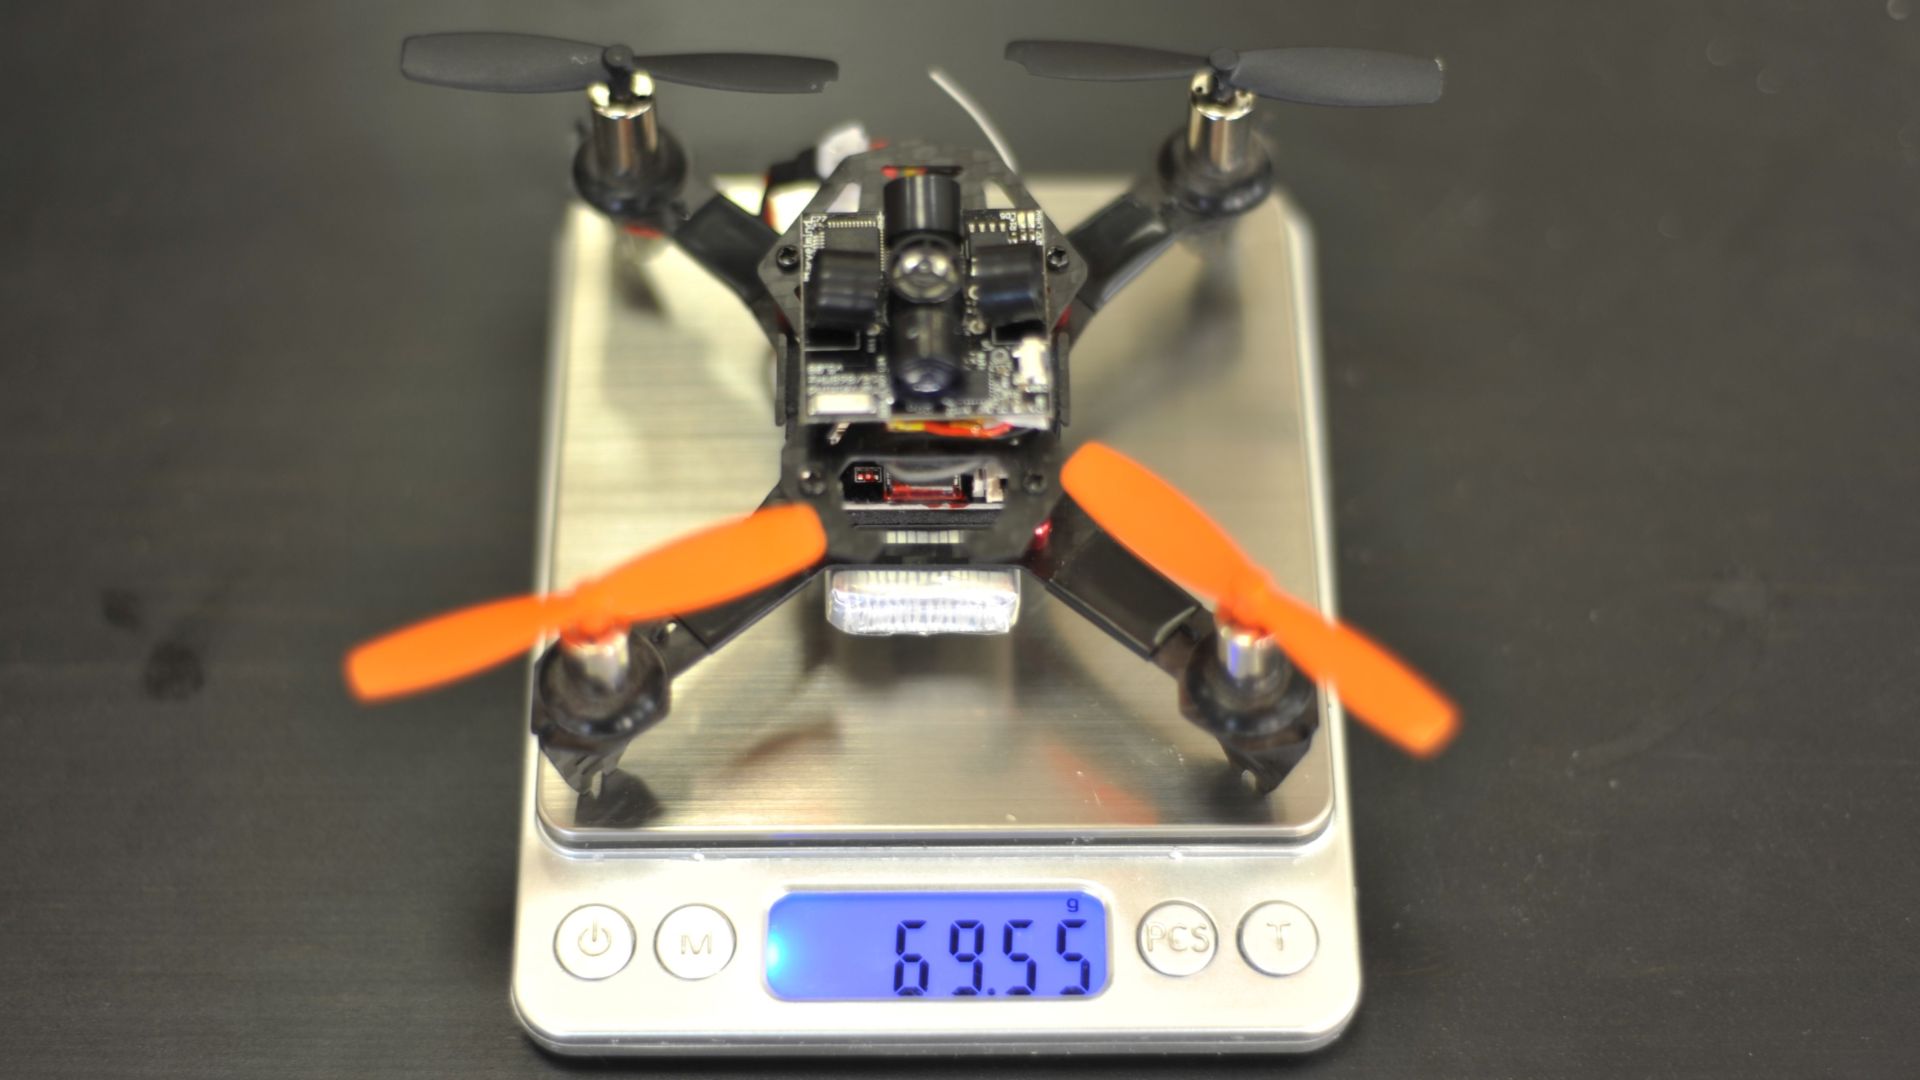
- <100 g
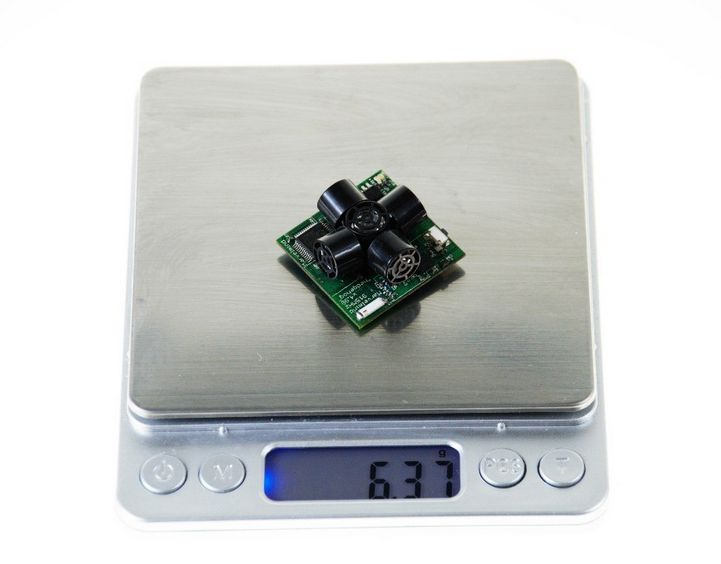
- 6.4 g
- 高い
- 約500〜1000 EUR
例
タスク
屋内ナビゲーション用の自律型ドローンを製作しています。最大の制約はサイズと重量です。
サイズ:手のひらサイズ。
重量:バッテリーを含めて100g未満。
必要な飛行時間:1〜2分
ミッション:建物の3Dマップをもとに、建物内のある地点から目標位置まで自律飛行し、そこに着陸する。たとえば、住宅のある部屋から別の部屋へ。
重量の制約があるため、コンパニオンコンピューターは使用しません。代わりにグラウンドステーションを使用し、そこでPythonスクリプトを実行してドローンと通信させます。
質問:屋内でドローンをナビゲーションさせる最善の方法は何でしょうか?
課題
小型の自律型屋内ドローンと大型の自律型屋内ドローンの間には、根本的な違いがあります。
小型ドローンは通常、小さすぎてオートパイロットのハードウェアを搭載できません。持ち上げられる重量は、モバイルビーコン(タグ)を搭載できる程度です。そのため、小型ドローンはシステムによってリモート制御されます。それでも完全な自律型ドローンであることに変わりはありませんが、その知能は機体上ではなく、リモート(システム側)にあります。ドローン自体はむしろ単純で、システムからのコマンドにそのまま従うだけです。自分がモバイルビーコンやその他のセンサーを搭載していることすら認識していない場合がよくあります。
一方、大型ドローンは、オートパイロットのハードウェアや、障害物の検知・回避用などのその他のセンサーを容易に搭載できます。特に中型以上のドローンにとっては、それらはそれほど重くないからです。大型ドローンは真に完全な自律型です。システムからタスクやウェイポイントを受け取りますが、意思決定はすべてリモートではなく機体上で行われるためです。
小型ドローンと大型ドローンの境界はやや曖昧ですが、ドローンの総離陸重量で 200〜500グラム程度です。
解決策
小型ドローン向けの屋内測位システムは、他の屋内測位システム、たとえば大型ドローン向けや、その他の3D(XYZ)屋内測位システムと何ら変わりません。
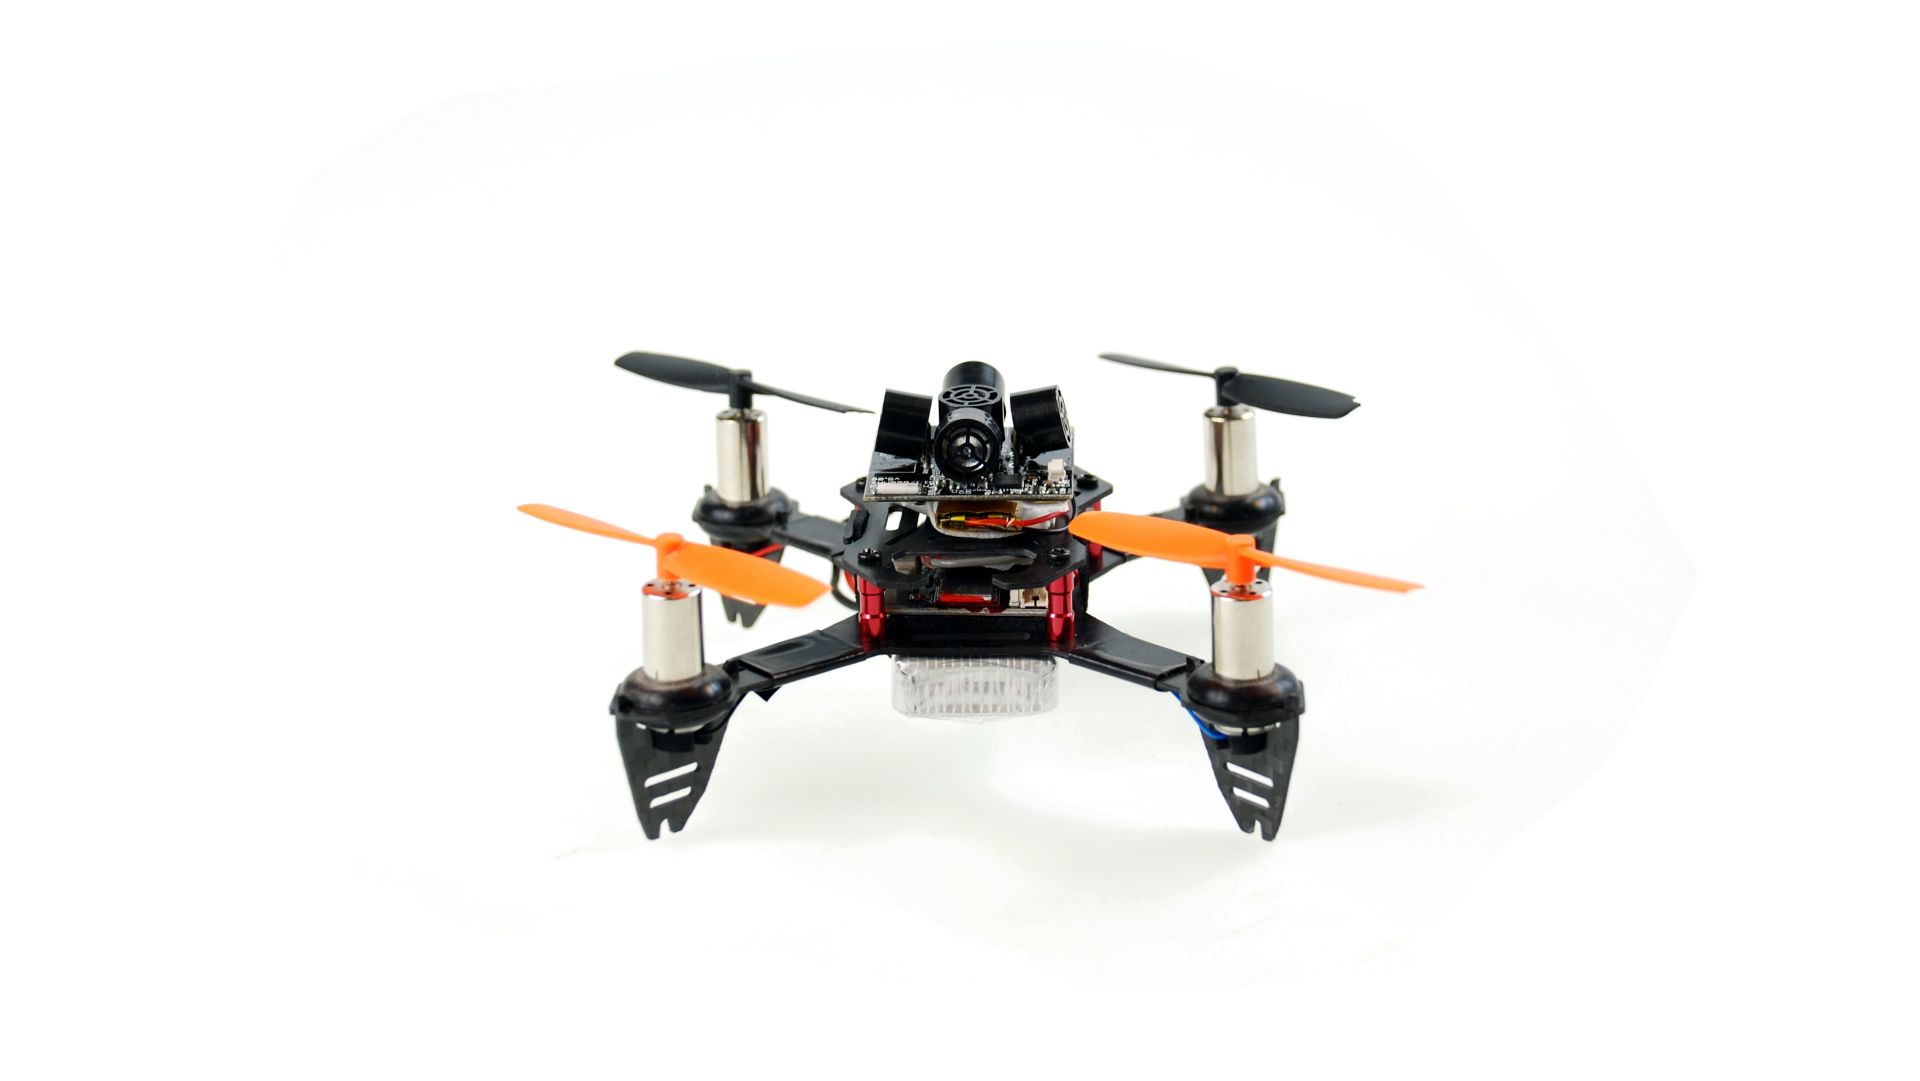
唯一の特殊な点は、ドローンに搭載するモバイルビーコン(タグ)の重量です。これは、Mini-TXの軽量化バージョンを使用することで解決します。ケースを外し、バッテリーを外すか、非常に軽いバッテリーに交換します。
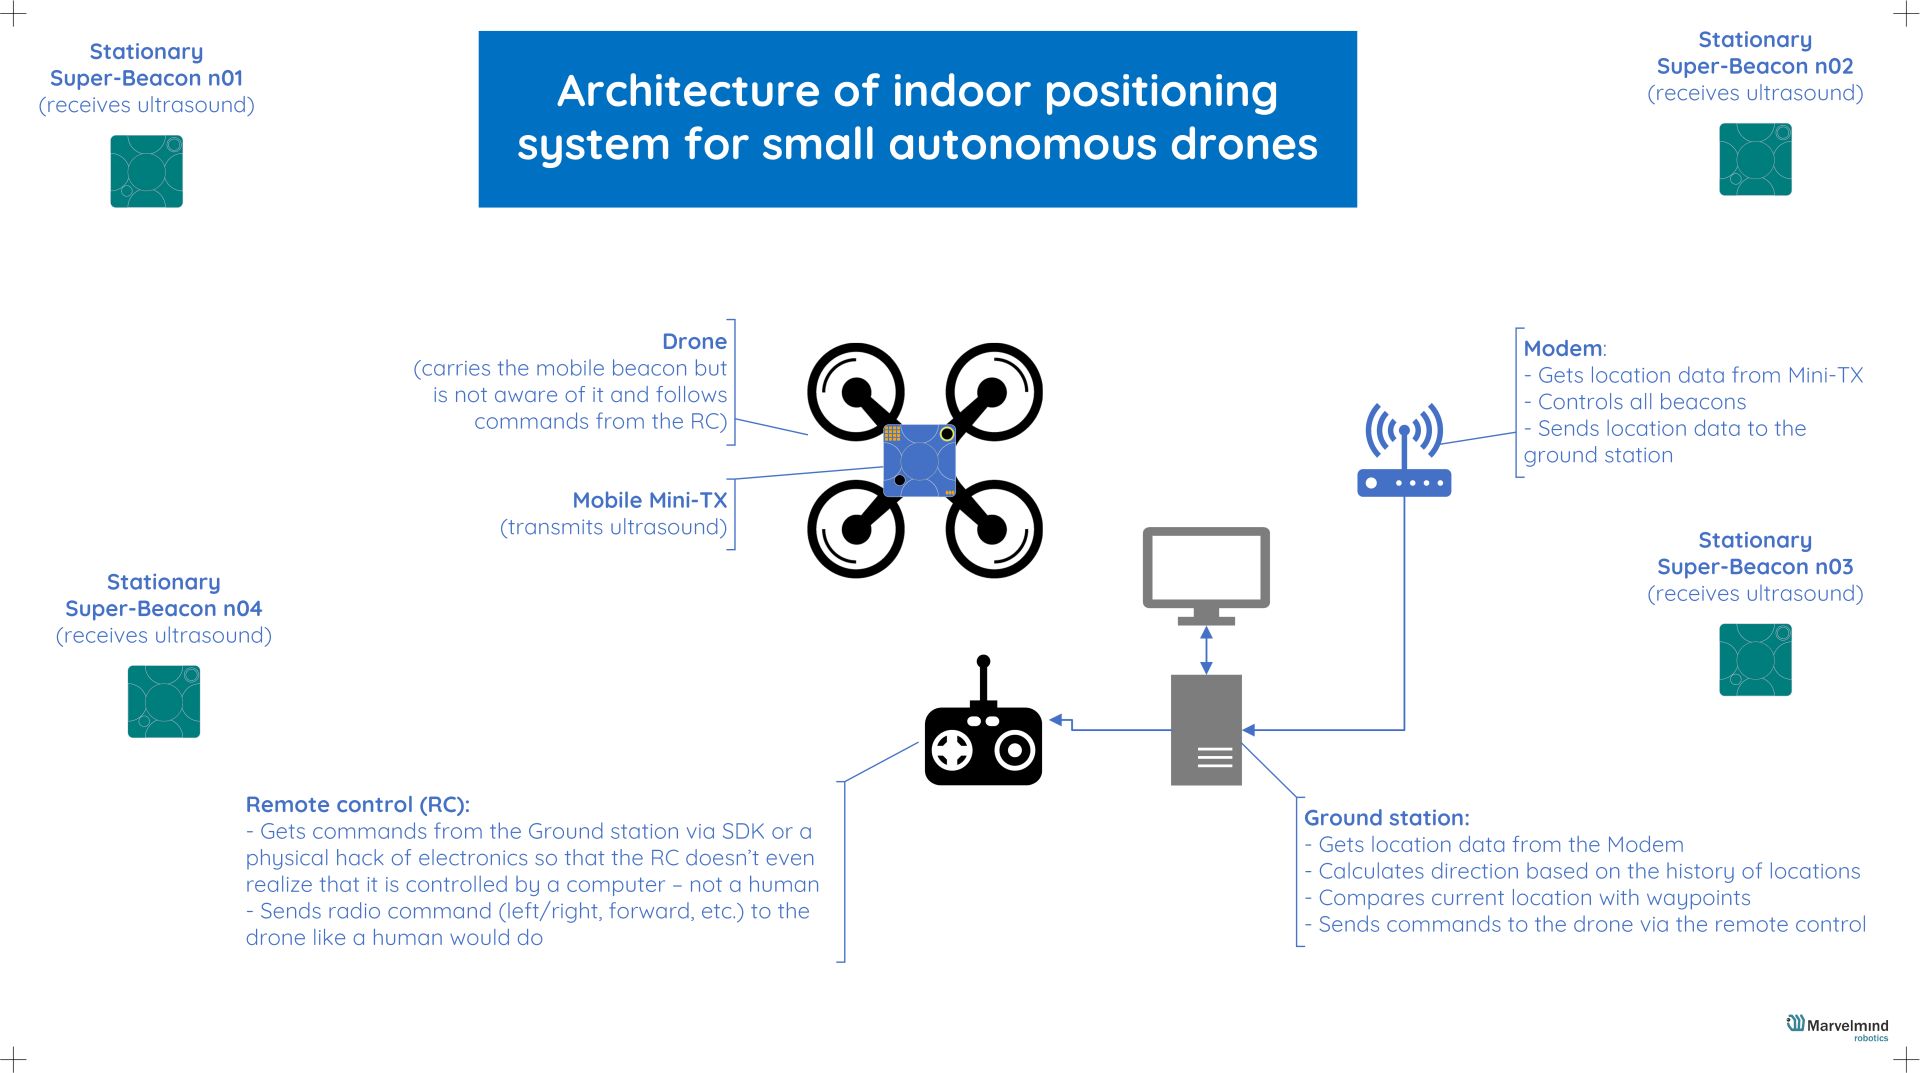
また、このドローンは単純な機体で、PixHawkなどのオンボードコンピューターやオートパイロットを搭載していません。知能はすべてグラウンドステーション側にあります。
推奨構成
Marvelmind屋内測位システムが提供するのは、ドローンの正確な屋内位置だけです。意思決定、経路計画、ドローンの制御はすべて、グラウンドステーションのソフトウェアが担う必要があります。これは高度なソフトウェアスキルを要する、かなり複雑なタスクです。
ドローンにすでに搭載されている基本的なフライトコントローラーはそのまま使い、車輪の再発明はしないことをおすすめします。ドローンのコントローラーが、空中でドローンを安定させます。ただし、このコントローラーは位置も方向も把握していません。位置は当社システムから提供されます。方向はグラウンドステーションのコントローラーが算出する必要があります。ウェイポイントとタスクも、グラウンドステーションから与える必要があります。
注記
方向
- 自律飛行では、オートパイロットはドローンの位置だけでなく、ドローンがどちらを向いているかも把握する必要があります。屋外では通常、磁気センサー(コンパス)でこれを解決します。しかし、屋内では機能しません
- 当社が推奨する解決策であるペアードビーコン構成も、サイズと重量の制約から小型ドローンには適していません
- 小型ドローンの場合、オートパイロットをより高度にし、移動距離にわたって測定された位置とMini-TXのIMUのデータをもとに、常に方向を計算させる必要があります。これは可能ですが、ペアードビーコンによる解決策より複雑です。また、ユーザーが常にドローンを決まった位置に決まった向きで置かない限り、静止状態では方向を知ることができません