
ホーム » 屋内測位システムのコスト
屋内測位システムのコスト
自律型ロボット、ドローン、フォークリフト、クレーン、VR/AR、人員、その他の産業用途向け
コストは、RTLSやIPSの選定を左右する非常に大きな要素であることは間違いありません。コストが高すぎると、システムのメリットがRTLSの総保有コストを上回らない可能性があるため、プロジェクトそのものが断念されることもあります。
コストには多くの要因が関わるため、それらを把握したうえで、屋内測位システムの性能を損なうことなくコストを最小限に抑え、投資対効果を最大化することが重要です。
重要な点が抜けている場合は、info@marvelmind.com までご連絡ください。対応いたします。
概要:
このページでは、RTLSの導入にかかる費用と、そのコストを構成する主な要素について詳しく解説します。
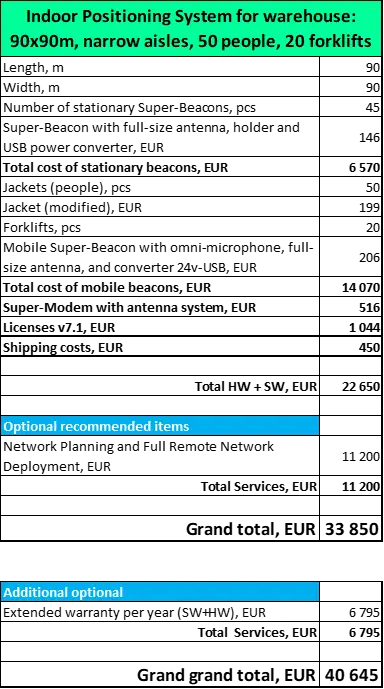
RTLSのコスト例
屋内測位システムのコストは大きく異なります。カバーするエリアの広さ、エリアの複雑さ(オープンスペースか複数の部屋か)、トラッキングする移動体の数、その他多くのパラメーターによって変わります。
それでも、おおよそのコスト感をつかんでおくことは非常に有用です。数千USDなのか、数十万USDなのか、それとも数百万USDなのか?
- PoC:500〜2,000 EUR
- 小規模:2〜10k EUR
- 中規模:10〜50k EUR
- 大規模:50〜500k EUR
インフラのコスト
ケースによって、インフラのコストが大半を占めることもあれば、他のコストに比べて比較的小さな割合にとどまることもあります。
インフラのコストが高くなる例:
– 20,000m2の倉庫全体をRTLSでカバーする
– しかし、使用するのはロボットまたはドローン1台だけ
同等、あるいはそれ以上の性能は、ロボットに搭載する非常に高度な(そして高価な)インサイドアウト方式の屋内測位システム、たとえばLIDAR+光学+IMU+オドメーター+ソナーのセンサーフュージョンでも実現できます。それでも、こうした高価なロボット用測位システムのコストのほうが、次のコストより低くなります:倉庫全体の IPS インフラ。
しかし、同じ屋内測位システムで他の対象もトラッキングすれば、移動体1台あたりのコストという観点でのビジネスケースは劇的に(2〜200倍も)改善します。たとえば、さらに多くの自律型ロボット、フォークリフト、人員、旧型のAGV、クレーン、半固定の資産などです。こうした移動体を1台追加するごとの増分コストは、モバイルビーコン(タグ)のコストに近づいていきます。これにより、RTLSのケースは非常に収益性が高くなり、投資回収期間も非常に短くなります。
もう一方の極端な例:他のコストに比べて、インフラのコストの割合が非常に小さいケース:
– わずか2台の固定ビーコンで、スウォームロボットのエリアをカバー
– 同じサブマップ内で200台のロボットが動作
インフラとモバイルビーコンのコスト比は、ほぼ1/100になります。
配線コスト
固定ビーコンの配線は、システム全体の中でも大きなコストになることがあります。次の点に注意してください:
– Marvelmind屋内「GPS」には、EthernetもPoEも不要
– データ接続が必要なシステムは避ける:高コストになる
– PoEがすでにあるなら好都合。PoE-USBコンバーターを使用する
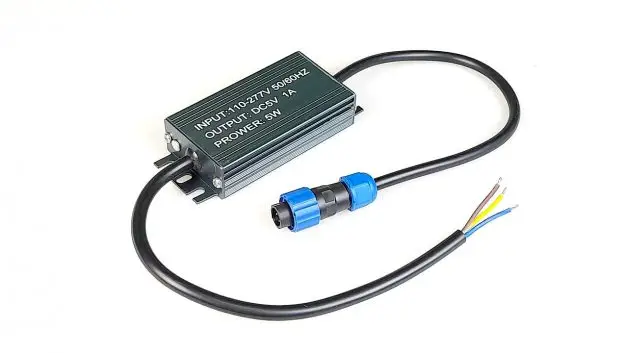
– 一般的な~120/220V、+5V USB、または+6〜48V DCの電源のほうが安価
– 低電圧DCの配線は、~110/220Vの配線より大幅に安価
– DC-DCコンバーターを使ってコストを削減する
– 一般的なUSBコンバーターを使ってコストを削減する
防爆エリアで求められるような特殊な配線は非常に高価になることがあり、バッテリーを使ったほうがよい場合もあります。バッテリーも完璧な解決策ではありませんが、二つの選択肢のうち、より害の少ない方になり得ます。
電源コスト
電源コストの内訳:
– 配線
– 電源コンバーターとコネクター
– バッテリーとそのメンテナンス(交換または充電)
– 電気代
– 固定ビーコンへのアクセスにかかるコスト
モバイルビーコンの電源コストは、固定ビーコンの電源コストに比べて通常はわずかであることを、はっきり理解しておく必要があります。モバイルビーコンには手が届きやすい一方、固定ビーコンは高所に設置されることがあり、特別な(高価な)許可や作業なしには事実上アクセスできないためです。
この原則の例外は、IPSでパレットなどの資産を数百、数千とトラッキングする場合です。そのすべてのタグを充電したり、バッテリーを交換したりし続けるのは避けたいものです。ただし、パレットは半移動型の物品なので、これは特殊なケースです。通常、パレットにはQRコードやバーコード、あるいはバッテリー不要のパッシブ RFID のラベルが付けられています。
電源コストの最適化に取り組むなら、モバイルビーコンではなく、固定ビーコンの電源に注力してください。
詳しくはこちら:ビーコンの電源オプション。
追加インフラの必要性
避けるべき追加インフラの主な項目は、次の用途のための追加のデータ伝送ネットワークやケーブルです:
– 固定ビーコンの同期
– 位置データの伝送
– タグとシステム間のコマンドやユーザーデータのやり取り
最後の項目は特によくある質問なので、はっきりお答えします:
– いいえ、LoRa/WiFi/Bluetooth/ZigBee/LPWANは不要
– Marvelmindのシステムには、免許不要のISM無線がすでに組み込まれている
– 他のRTLSの中には、データ伝送にWiFiが必要なものもある
– UWB RTLSの中には、同期のために高価な配線が必要なものもある
– タグとのデータやタスクの送受信にLoRaが必要なものもある
こうした追加インフラの不要なコストを確認し、回避してください。
モバイルビーコンからシステムへ、またシステムからモバイルビーコンへ、最大50kbpsでユーザーペイロードデータを送信できます。詳しくは次の表をご覧ください:Marvelmind Robotics屋内測位システムの位置更新レートとユーザーデータ転送レートの表。
モデムとマルチモデム
モデムはシステムの中央コントローラーです。現在、モデム1台で最大250台のビーコン(固定とモバイルの合計)を管理できます。
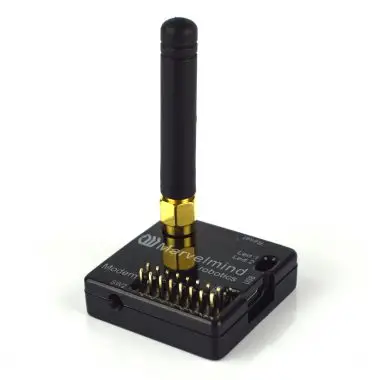
一般的な屋内測位システムでは、モデムは1台で十分なため、1台しか使いません。ただし、そうでない状況もいくつかあります:
1) 管理するビーコンが250台を超える
2) モデム1台の無線カバー範囲では足りない
一般的な屋内測位システムでは、実際の用途にはモデム1台で十分なため、モデムは1台だけです。ただし、例外となり得るケースがいくつかあります:
1) 250台を超えるビーコンを管理する必要がある
2) モデム1台の無線カバー範囲では足りない
1)には比較的簡単に対応できます。250台を超えるビーコンが必要な場合はご連絡ください。容量を増やすためのソフトウェア変更を行います。
2)には、さまざまな原因と解決策があります:
– 複数のフロア:より高性能なアンテナ・フィーダーシステムを試す
– 長距離:モデムとビーコンにフルサイズのアンテナを使用する
– さらに長距離:指向性の高利得アンテナを使用する
– 複数の建物でのトラッキング:建物ごとに独立したシステムを使用する
広いエリアをトラッキングする必要があり、移動体がエリア全体を自由に移動し、どこにいてもトラッキングしなければならず、しかも上記の方法ではうまくいかない場合に限り、マルチモデムアーキテクチャを使用してください。
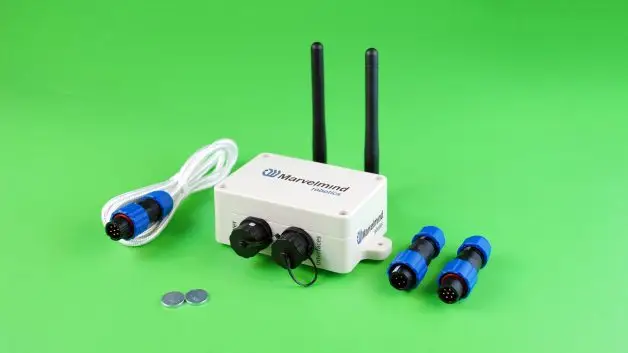
このマルチモデムアーキテクチャでは、複雑さが一段階増します:
– マップの代わりに、スーパーマップ(マップのマップ)を使う
– ModemやSuper-Modemの代わりに、Super-Super-Modemを使う
– Super-Super-Modemはビーコンではなく、モデムを制御する
– Super-Super-Modemは、コンピューター上のSWだけでもよい
モデムは1台または数台しかないため、通常はシステム全体のコストにほとんど影響しません(Marvelmind屋内「GPS」の場合)。
「サーバー」や「サーバーSW」、「クラウド」に依存する他のシステムでは、必ずしもそうとは限りません。たとえば、一部のUWBシステムやモーションキャプチャシステムでは、モデムまたはそれに相当するもの(中央処理装置)が大きなコスト要因になることがあります。
Marvelmind屋内測位システムは、二つの主要技術に基づいています:
1) 高精度な距離測定:超音波の飛行時間を利用
2) 高精度な無線による時刻同期とデータ転送
そのため、Marvelmind屋内「GPS」は超音波ベースの屋内測位システムだと思われがちですが、信頼性が高く真にリアルタイムな 無線接続も、超音波と同じくらい不可欠です。
当社は無線プロトコルをゼロから独自に開発しました。それは、真のリアルタイム性を実現するためです。たとえばBLEやWiFiには、まずミリ秒レベル、場合によっては数十ミリ秒レベルの遅延があります。さらに、ジッターも保証されません。つまり、必要なタイミング精度(当社の場合はマイクロ秒レベル)が保証されないのです。
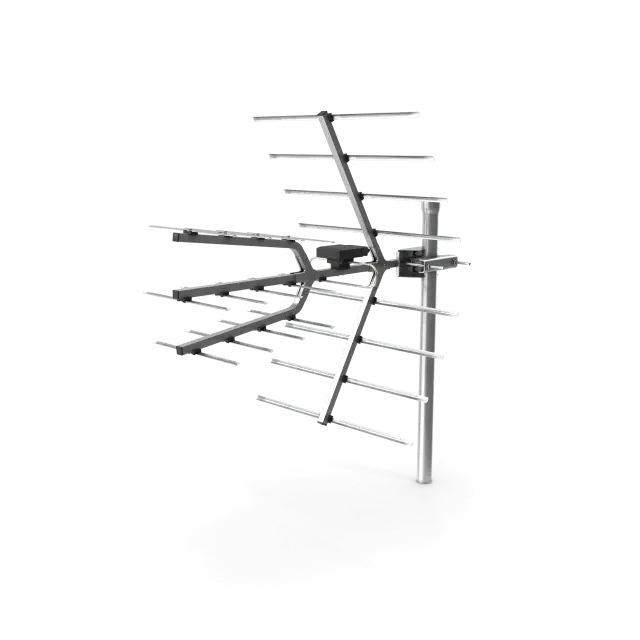
信頼性の高い無線は絶対に欠かせません。無線がなければ、何も機能しないからです:
– ネットワーク要素間の時刻同期ができない
– 測定した位置が受信・送信されない
– トラッキングにあらゆる種類の欠落や不具合が生じる
前述のとおり、マルチモデムアーキテクチャを導入するよりも、より高性能なアンテナ・フィーダーシステムを用意するほうが、通常は実用的でおすすめです。ただし、ケースの詳細によって異なります。
信頼性の高い無線接続は、本当に不可欠です。
高精度屋内測位:計画フェーズ – プロジェクト開始前に見込み客の皆様にお送りしている基本的な質問票。
高精度屋内測位:導入フェーズ – 開始から完全な導入まで、お客様と共に進めるステップ。
導入コストは、システムの複雑さとエリアの複雑さに完全に依存し、ネットワーク要素の数そのものにはあまり依存しません。たとえば、システムにモバイルビーコンを追加しても、導入コストはそれほど増えません。
導入コストは、システム全体のコストの大きな部分を占めることがあります。システムによっては、ハードウェア+ソフトウェアのコストを上回ることさえあります。
Marvelmindのソリューションでは、基本SWはビーコン、モデム、スターターセットの価格に含まれています。検討中の他社ソリューションについては、SWライセンスを確認してください。
機能を拡張するオプションのライセンスもあります。これらは特殊なケースでのみ必要です。必要かどうかを確認してください。例:
他のベンダーは、まったく異なる価格体系を採用している場合があります。そのため、ハードウェア+ソフトウェアの総コストを確認してください。サブスクリプション料金の有無も確認してください。
Marvelmind Roboticsは現在クラウドソリューションを使用しておらず、利用料やサブスクリプション料金は一切いただいていません。
他社のソリューションを購入する場合は、この点を特に注意して確認してください。総保有コストの大部分を占める可能性があるためです。
当社のオプションソフトウェア機能の中には、永続ライセンスではないものもあります。しかし、基本ソフトウェアはすべてビーコンとモデムの価格に含まれています。そのため、ご希望であれば、購入後はずっとシステムを使い続け、当社のことは忘れてしまってもかまいません。追加料金は一切かかりません。
スペアパーツのコスト
ある程度の規模のシステムを導入したら、スペアパーツを用意しておくことをおすすめします。理想的には、ネットワーク要素の種類ごとに少なくとも1台ずつ用意します。たとえば、ネットワークにModem v5.1があれば予備のModem v5.1を1台、ネットワークで使用している周波数ごとに予備のSuper-Beaconを1台、といった具合です。
スペアが手元にあれば、システムの機能を数分で完全に復旧できます。必要なのは、デバイスのSWをシステムで使用しているものと同じSWバージョンに更新し、故障したビーコンと同じアドレスをそのビーコンに割り当てることだけです。
Super-BeaconやModem v5.1などの標準部品であれば、3〜5営業日で交換品をお届けできます。ロボット、屋外用製品、産業用バリエーションなどのより特殊な製品は、在庫がない場合、最大で数週間のリードタイムがかかることがあります。
このように、スペアを用意しておくだけで多くの時間を節約でき、遅延なくネットワークを稼働させ続けることができます。
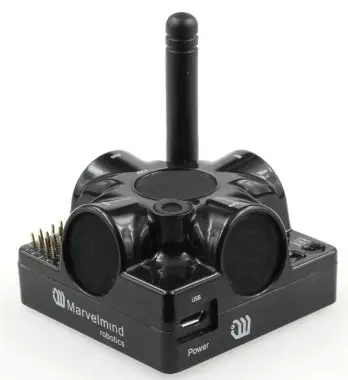
屋内測位システム用のMarvelmind機器は、故障箇所となり得る部分が少ないため、めったに故障しません。ネットワーク要素はWiFiアクセスポイントのようなものだと考えてください。特別なことが起きない限り、何年も動き続けます。では、何が起こり得るのでしょうか?
– 最もよくある問題は、さまざまな機械的衝撃
– アンテナやコネクターの機械的な破損
– ビーコンの落下とトランスデューサーの破損
頻度は低いものの、起こり得ること:
– 静電気による故障:コネクターやアンテナポート
– 液体による故障
– バッテリーの膨張
これらの一部は簡単に解決できます:予備のアンテナや予備のUSBケーブルです。バッテリーの場合でも、バッテリーを完全に切り離し、外部の固定 USB電源から給電することで機能を回復できます(常設設置では通常この方法をおすすめしています)。モバイルビーコンの場合は、DC-DCコンバーターを使用する方法もあります。
一方、ロボットは屋内測位システムとは異なります。可動部品が多く、非常に複雑で、摩耗や劣化があり、移動中に他の物体にぶつかることもあります。スペアパーツに関しては、ロボットは事情がまったく異なります。
スペアパーツの価格は、通常の製品と同じです。
統合コスト
当社の外部プロトコルは公開されており、簡単にダウンロードできます:Marvelmindの公開インターフェースとプロトコル(PDF)
すべてが公開されているので、統合は非常に簡単です。
さらに、システムとの統合にすぐに使えるコードサンプル(C、Python、Arduinoなど)も公開しています。これにより、統合がさらに簡単になります。
お客様のプロトコルやインターフェースとの統合は可能でしょうか?はい、可能ですし、実績もあります。たとえば、u-Blox独自のGPSプロトコルとの統合を行い、u-BloxコンパスとそのI2Cデータを当社のペアードビーコンでシミュレートしました。そのため、PixHawkはu-Blox GPSが接続されていると認識しますが、実際にはMarvelmind屋内「GPS」が次の構成で接続されています:屋内で高精度な位置と方向を提供するペアードビーコン構成。
SW・HWのカスタマイズコスト
通常、お客様は当社のシステムを大変気に入り、熱心に使ってくださいます。そして、次のような新しいアイデアを持ちかけてくださることもよくあります:
–「すごく気に入りました。でも、これとこれも欲しいんです。できますか?」
–「SW機能を追加してほしい」
–「Beltが欲しい。ロボットがBeltを着けた人について行くようにしたい」
–「Robot v100が欲しいけれど、HWをカスタマイズしてほしい。できますか?」
はい、当社はハードウェア・ソフトウェアを問わず、あらゆるカスタマイズを常に行っています。たとえば、オプション機能の大半は、もともとお客様のご要望から生まれたものです。
ご要望は info@marvelmind.comまでお送りください。開発費用とリードタイムをお知らせします。