
BLEやBluetooth AoAを超える屋内測位精度:±2cmは可能か?
BLE と Bluetooth AoA は、広く使われている実績ある屋内測位技術です。導入が容易で費用対効果が高く、部屋単位のナビゲーションに適しています。メーカーが公表している精度は1〜5mで、Bluetooth AoAを使えば、理想的な条件下で1m程度に達することもあります。
はるかに高い精度が求められる用途(ロボット、自律型フォークリフト、AGV、高精度な人員のトラッキングなど)では、Marvelmindの超音波方式の屋内GPSが±2cmの精度を実現します。信号強度ではなく飛行時間を利用するためです。これはBLEの最大100倍の精度であり、近くに金属構造物や稼働中の機械があっても、この精度は変わりません。
BLEとは?
自分の位置をトラッキングするために、追加のモバイルビーコンを用意する必要がありません。通常、スマートフォンやタブレットなどの機器にはすでにBLEモジュールが搭載されているため、専用のソフトウェアやアプリを追加するだけで、スマートフォン、タブレット、その他の機器をトラッキングできます
弱み:BLEを含むRSSIベースのシステムは、信号強度から距離を推定します。この方法は、遮るもののない開けた空間ではうまく機能します。しかし、金属棚が密集していたり、フォークリフトが動き回っていたり、コンクリート構造物があったりする環境では、信号の反射(マルチパス)が測位精度に影響することがあります。これはBLE固有の欠陥ではなく、Wi-Fiを含むすべてのRSSIベース技術に共通する根本的な特性です。
飛行時間方式のシステム(UWBとMarvelmindの超音波)は、信号の強さではなく信号の伝搬時間を測定します。そのため、精度が周囲の環境に左右されません。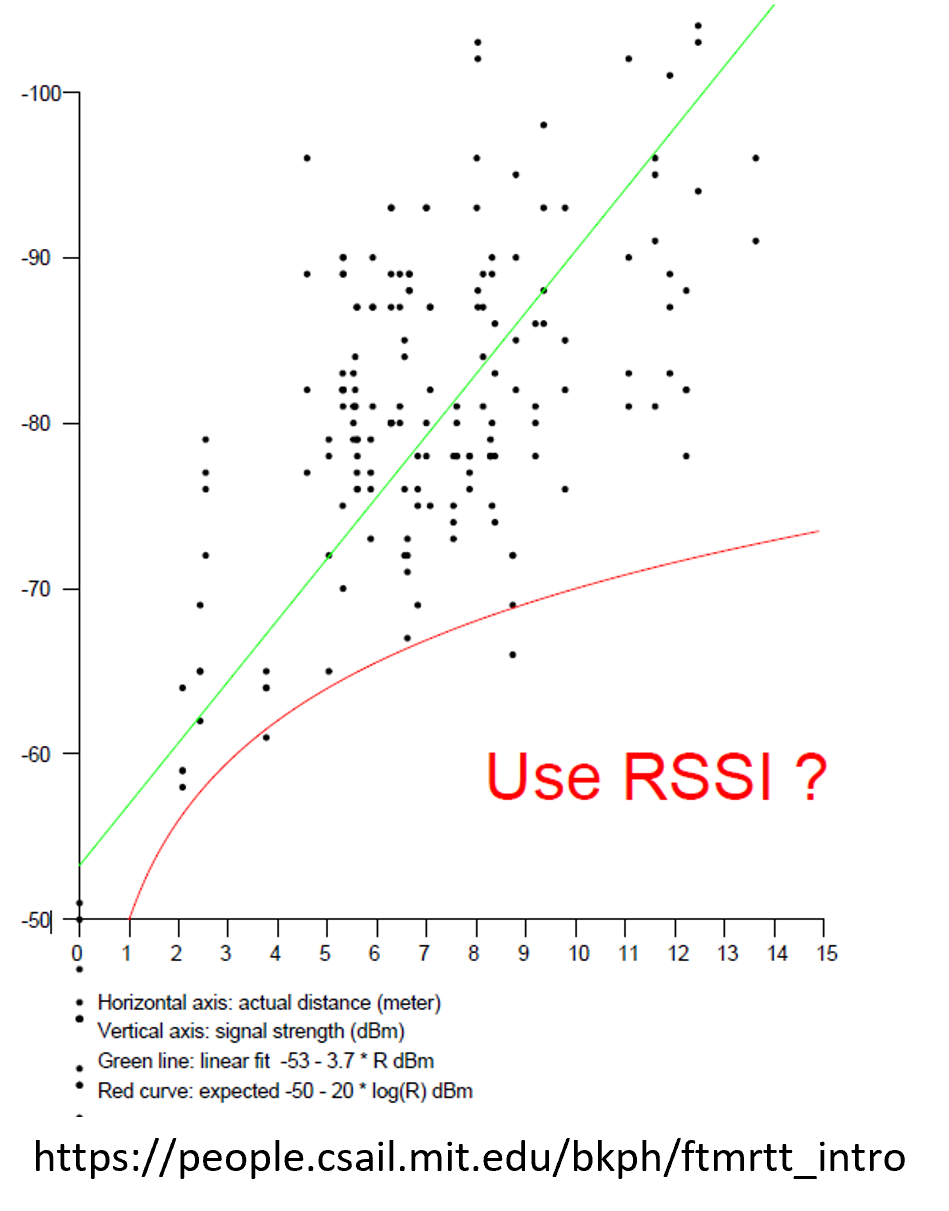
BLEはより複雑で高度な構成も可能で、到来角(AoA)と放射角(AoD)をサポートできます
- 精度の低いRSSI + 角度の組み合わせ => 測位精度が最大3倍向上
- 複数のアンテナ => サイズの大型化、大幅なコスト増、適用範囲の制約
まず、さまざまな屋内測位技術について詳しく学んでください
- 詳しい動画(1時間30分):屋内 測位技術と手法のレビューと比較:産業用途を中心に
- PDFプレゼンテーション:屋内 測位技術と手法のレビューと比較:産業用途を中心に
屋内測位システムでBLEを使うべきケース
部屋単位の精度で十分で、BLEを搭載したモバイル機器がすでにある場合、BLE RTLSは良い選択肢です。まさに理想的なケースです。代表的な用途:
- 空港で搭乗ゲートを探す場合
- 美術館で名作を探す場合
- ショッピングモールで店舗を探す場合
施設内に10〜30mごとにBLEビーコンを設置します。ビーコンは小型で、目立たないように簡単に設置できます。例えば1秒に1回Bluetooth信号を発信する場合、この位置更新レートなら内蔵バッテリーで1年ほど動作します。1年後には、すべてのビーコンのバッテリーを交換します。
モバイルトラッカーとしてスマートフォンを使うため、変更や追加機器は一切不要です。スマートフォン上のアプリが固定ビーコンと通信し、特定の固定BLEビーコンからの無線信号強度と、それらの既知の位置に基づいて自分の位置を計算します。精度はそれほど高くないものの(通常2〜5m)、すべてが非常にうまく機能します。これは多くの用途(上記の例を参照)では問題ありませんが、ほとんどの産業用途には不十分です。
BLEが産業用途に向かない具体的な理由
精度不足
産業用途における人員のトラッキングでは、一般に1mより高い精度が求められます。0.5mより高い精度が求められることもよくあります。実際には、BLEではこのような精度を実現できないか、実現するにはBLE固定ビーコンを2〜5mごとという非常に高い密度で配置する必要があります。
周囲の金属
屋内測位システムの要件を受け取る際、見込み顧客はしばしば「周囲に金属がある」と強調します。それを聞くとすぐに、おそらくRSSIベースのシステム(典型的にはBLE)で痛い目に遭ったのだろうと分かります。なぜでしょうか?なぜ分かるのでしょうか?
前述のとおり、RSSIベースの屋内測位システムは、固定ビーコンからモバイルビーコンへの無線信号強度を利用して距離を推定します。確かに、モバイルビーコン(スマートフォン)が固定BLEビーコンから離れるほど、信号は弱くなるはずです。しかし実際には、RSSIの変動が非常に激しく、2mでも10mでも同じRSSIが測定されることがあります。では、距離はいったいいくつなのか?
空港やショッピングモールのように、電波を通すガラスや薄い壁に囲まれた、広々とした何もない空間であれば、おおむね問題ありません。しかし、金属棚、パレット、フォークリフト、その他の重機がひしめく倉庫でナビゲーションを行う必要がある場合、RSSIの状況は大きく変化し、BLEベースのトラッキングは 許容できる精度で機能しなくなります。本当に機能しないのです。この通路にいるのか、隣の通路にいるのか、さらに別の通路にいるのかも分かりません。探しているものが見つけられないなら、システムにどんな意味があるでしょうか?
RSSIの状況は常に変化する
産業環境には金属があるだけでなく、その金属が動きます。あなたは止まっているのに、5m先でフォークリフトが動いているとします。すると、BLEベースのシステムで測定されたあなたの位置が飛びます。なぜでしょうか?マルチパスフェージングが原因です。そのため、1時間前に行ったシステムのキャリブレーションが、すぐに無効になってしまうこともあります。
もちろん、高度なアルゴリズムが何とか補正し、システムを再キャリブレーションしようとします。しかし結局のところ、実際の産業環境ではうまく機能しません。RSSIベースのシステムは、そのような環境向けに設計されていないのです。
産業環境では専用のモバイルビーコンが必要
スマートフォンをトラッキングするだけなら、話は簡単です。アプリをダウンロードすれば、すぐにトラッキングされます。しかし、スマートフォンではなく別のものをトラッキングする必要がある場合はどうでしょうか?ヘルメット?クレーン?パレット?フォークリフト?その場合は、モバイルビーコン、つまり別のデバイスを取り付ける必要があります。もっとも、高精度な屋内測位システムでは常にモバイルビーコンが必要ですが、少なくとも精度は確保できます。この状況では、(1) 低い精度と、(2) 充電の手間や追加コストなどあらゆる困難を伴う追加のモバイルビーコン、の両方を抱えることになります。BLEシステムの決定的な利点の一つである「トラッキングに専用のモバイルビーコンが不要」という点は、産業環境では消えてしまうのです。
産業用途でBLEより優れた選択肢は?
産業用屋内測位システムに推奨される主な技術は2つあります:
次の資料で解説しているとおり、屋内 測位技術と手法のレビューと比較:産業用途を中心に、どちらの技術も次に基づいています:飛行時間(Time of Flight)であって、RSSIではありません。周囲に何があっても(金属、コンクリート、木材、あるいは何もなくても)関係ないため、これが重要な利点です。UWBは電波の飛行時間、超音波は超音波の飛行時間を利用します。音速は電波の速度より約100万倍遅いため、超音波方式のソリューションは本質的にUWBよりはるかに高精度です。
したがって、実用上の主な利点は次のとおりです:
- 必要なのが高い精度(UWBの約10倍)であれば、選ぶべきは Marvelmind屋内「GPS」
- 木製やガラス製の電波を通す壁がある場合、または周囲の音響ノイズが非常に大きい場合は、選ぶべきは UWB
- 必要なのが低コストのソリューションであれば、選ぶべきはMarvelmind屋内「GPS」です
もちろん、あらゆる高精度屋内測位システムと同様に見通しは必須ですが、「見通し」が具体的に何を意味するかの定義は異なります:
- 電波を通す壁(薄いガラス、木材など)は、UWBにとっては見通しがある状態ですが、超音波にとっては見通しがない状態です
- 一方、一般的な「通気性のある」布は超音波も通します。モバイルビーコンが見えない、つまり見通しの外にある場合でも、それは光にとっての話であり、超音波にとってはそうではありません
光学式トラッキングやLIDARはどうか?
屋内の光学式測位システムは、ドローンやロボットと組み合わせた用途で進化を続けています。すでに 非常に安定した位置の保持には優れていますが、対象物が移動すると位置を見失うことがあります。落とし穴は細部にあります:
- 光学式システムはモニタリングには適していますが、測位にはそれほど向かず、ナビゲーションにはさらに不向きです
- インサイドアウト方式(うまく機能することもありますが、大きな処理能力が必要)と、アウトサイドイン方式(固定設置型で、例えば似た服装の人を区別するのが苦手)を区別してください
- 超音波の固定ビーコンはバッテリーでも動作しますが、固定電源の使用を推奨します。その場合の電源は、通常、一般的な商用電源(約110/220V)、USBポート、または+12〜36Vの電源のうち、利用しやすいものです。UWBでは通常、固定ビーコン(アンカー)に固定電源が必要なうえ、データ交換と同期のためにEthernetも必要です。さらに、固定カメラ(アウトサイドイン方式)には、電源に加えて、Ethernetまたは無線による高速通信の基幹ネットワークが必要です。また、サーバーで膨大なデータストリームを処理しなければなりません。こうした接続環境をすべて用意するのは、単純にコストがかかり、手間も大きいのです
- 光学式システムでは、超音波やUWBよりも見通しの要件が厳しくなります
- 飛行時間方式のシステムとは異なり、精度が距離に依存します。高解像度のカメラはさらに高価になり、他の欠点もあります
- 一般的な産業環境は照明条件が悪く、暗すぎるか明るすぎるか、あるいはその両方で、ダイナミックレンジが大きすぎます
- 多くの場合、粉塵、霧、温度変化、結露が生じます
LIDARは、整然とした産業環境には適していますが、次の課題があります:
- 雑然として変化の多い環境では苦戦することがあります
- 一般に高価で、測位よりも障害物検知向けに調整されています
- LIDARは人員のトラッキングにはまったく適さず、フォークリフトのトラッキングにも通常は高価すぎます