
DJIドローンを屋内で自律飛行させるには?
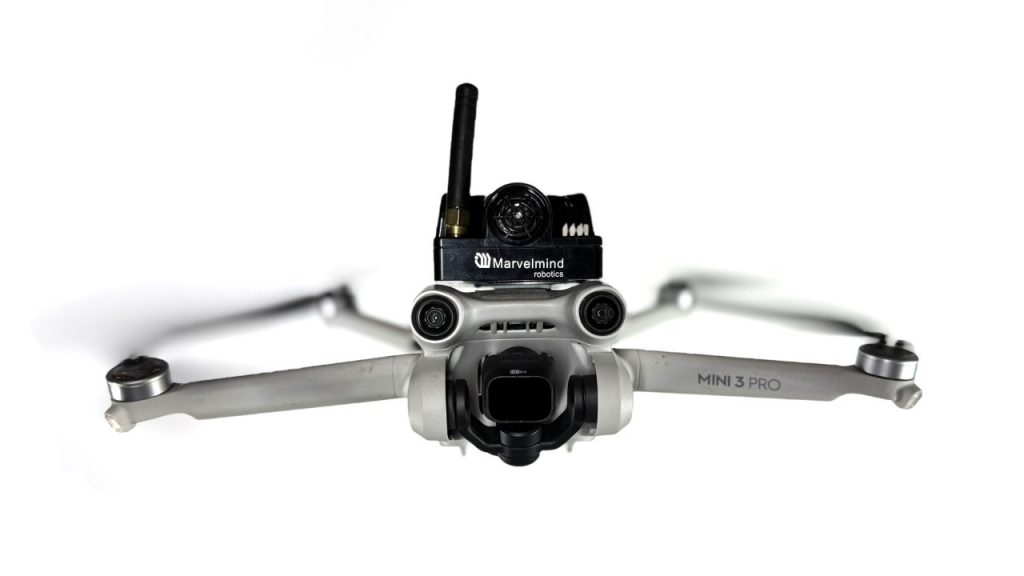
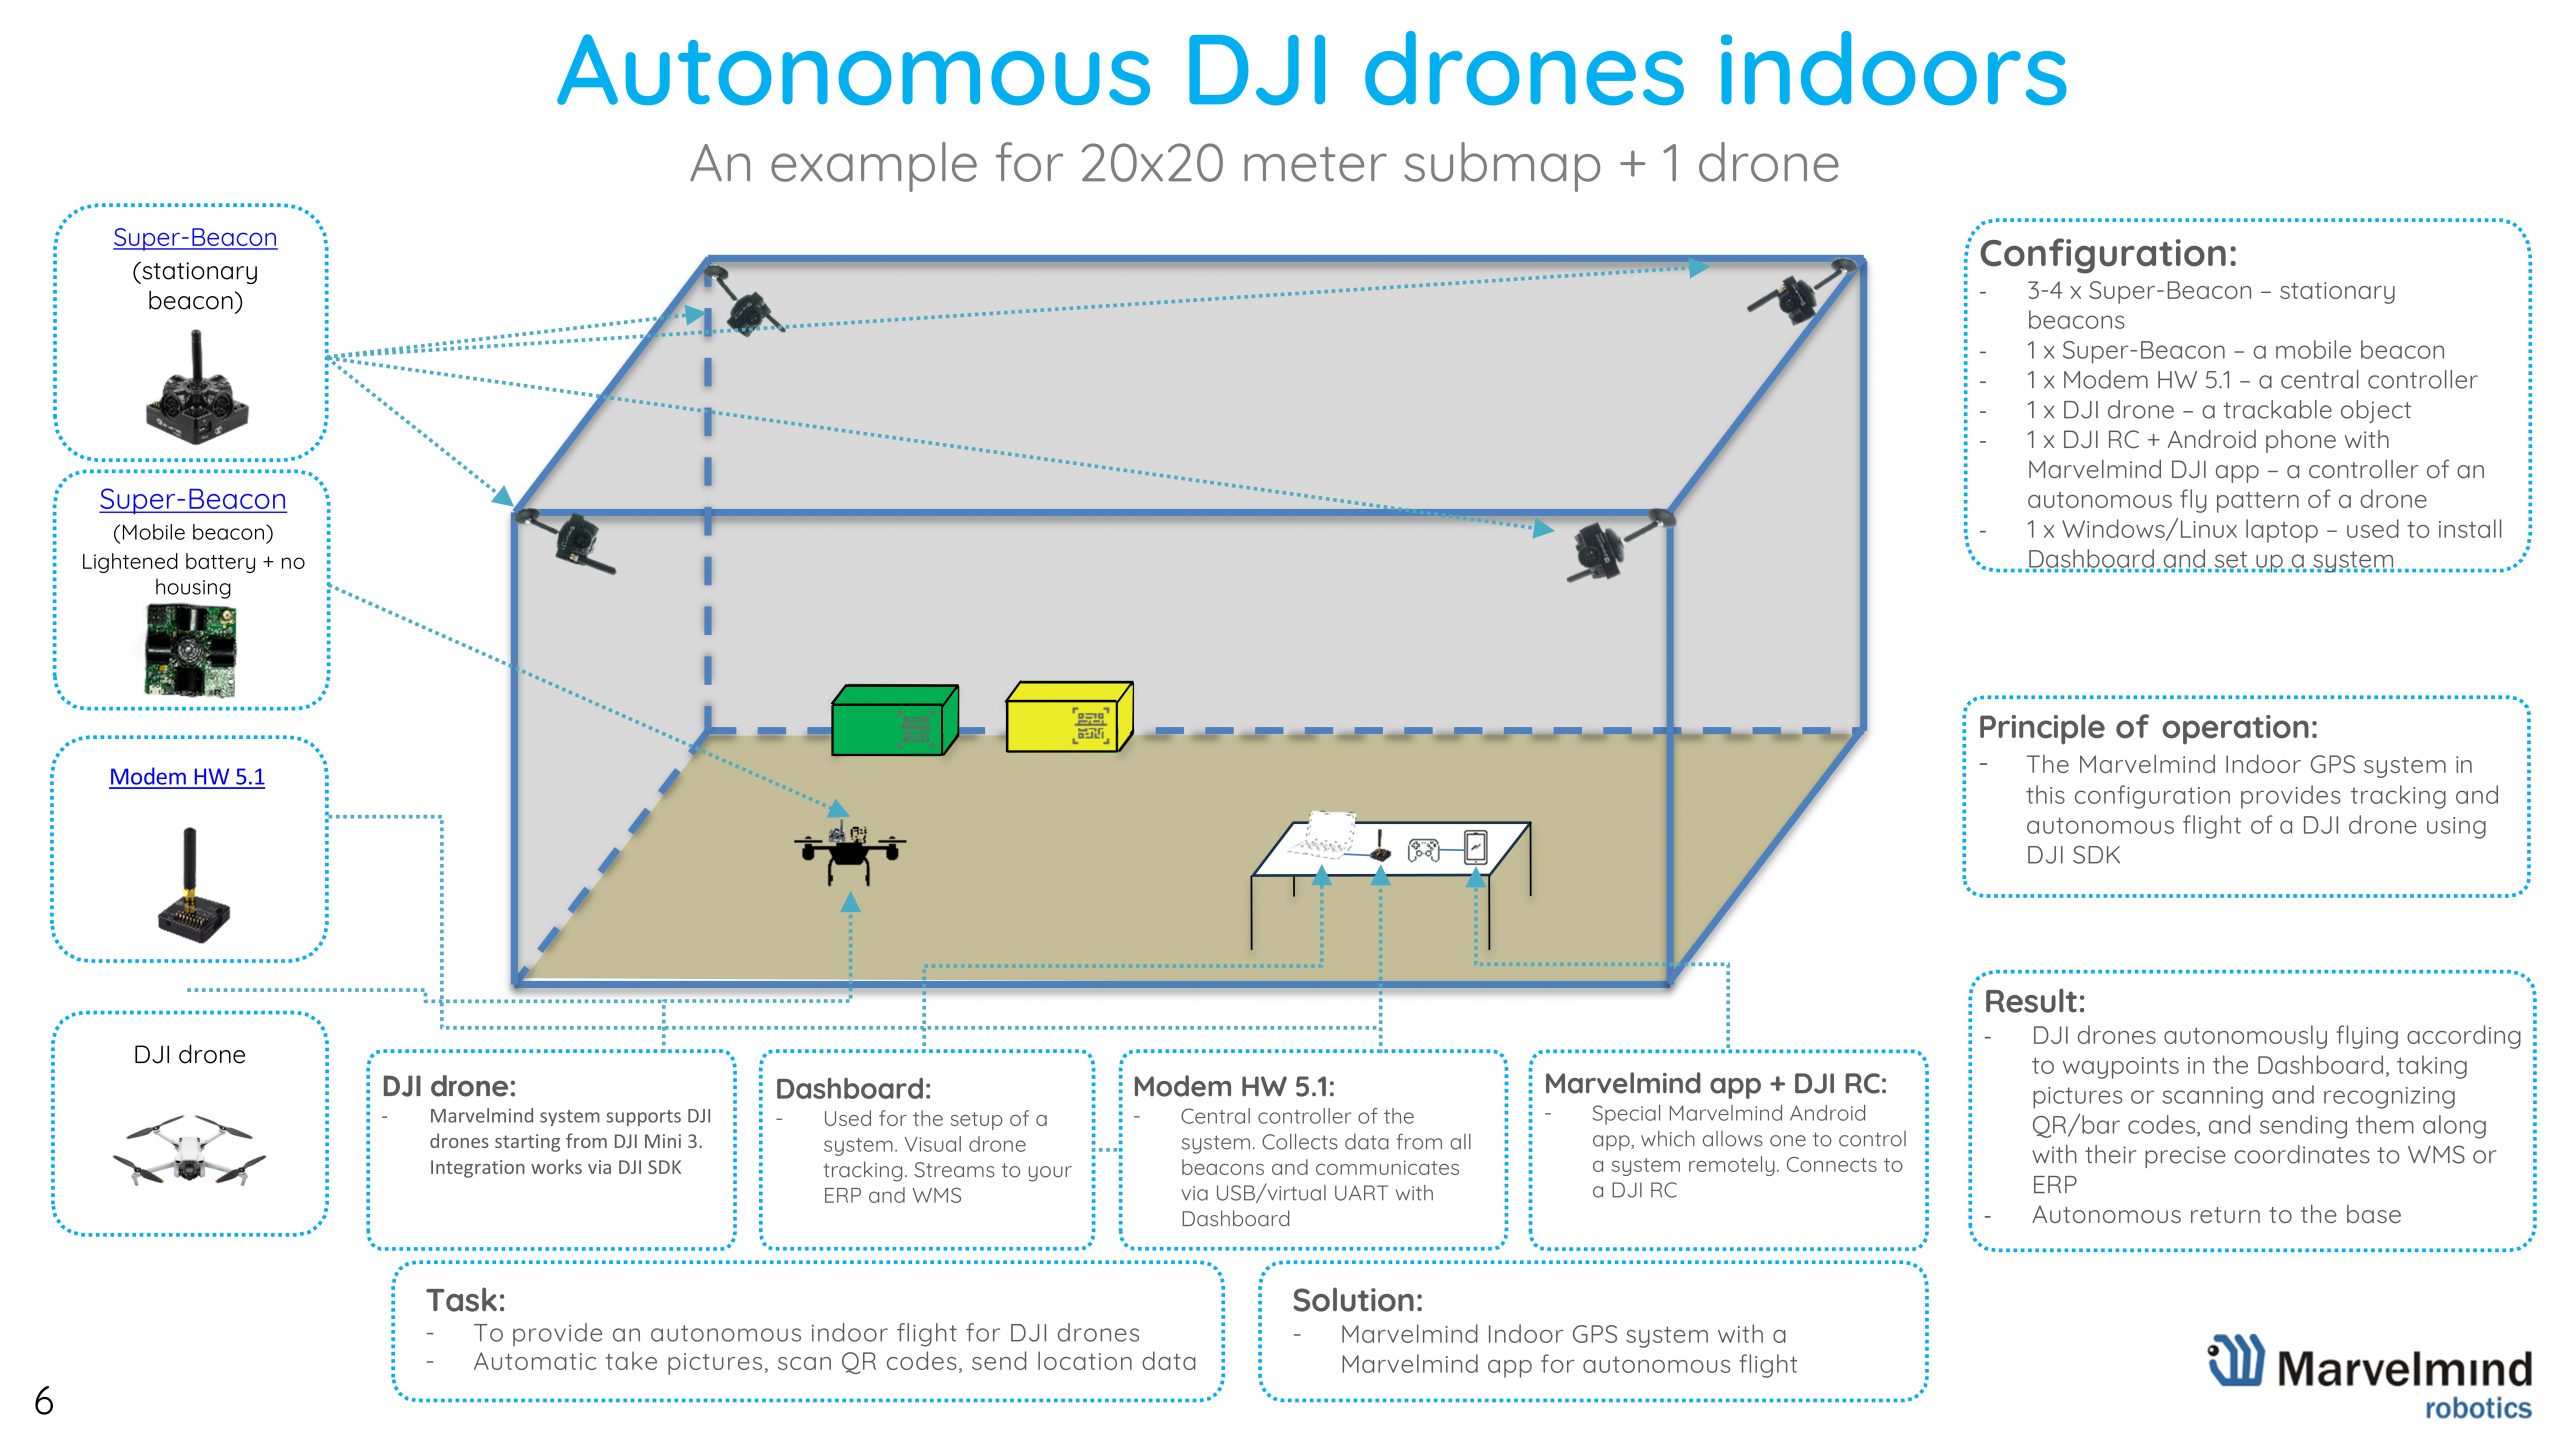
- 次のSDKが対応するドローンを1機用意します:DJI Mobile SDK v5
- リモートコントローラーDJI RC N1(Marvelmindでテスト済み)またはDJI RC N2(お客様がテスト済み)を用意します
- その他のドローンやリモートコントローラー(リストに掲載のもの)もサポートされるはずですが、実際にはテストしていません
- Android 10以降のスマートフォンを用意します
- 固定ビーコンとして3〜4組の(Super-Beacon + マグネットホルダー)を用意します
- モバイルビーコンとして1〜2台の Super-Beacon を用意します。小型ドローンを使用する場合は、飛行時間を延ばすためにビーコンを軽量化してください(バッテリーを小型のものに交換する、シェルを外す、など)。
- 次を1台用意します:Modem v5.1(中央コントローラー)
- 次をダウンロード、インストールして使用します:Marvelmind DJI SWパック。Dashboardをコンピューターに、Marvelmind DJIアプリをDJI RCに接続したAndroidスマートフォンにインストールします
- 次の MMSW0019:DJI向け屋内自律飛行サポートライセンスを取得し、お使いのモデムのCPU IDで当社に登録します
- 次に従ってください:Marvelmind DJI自律飛行マニュアル
- 自律飛行をお楽しみください 🙂
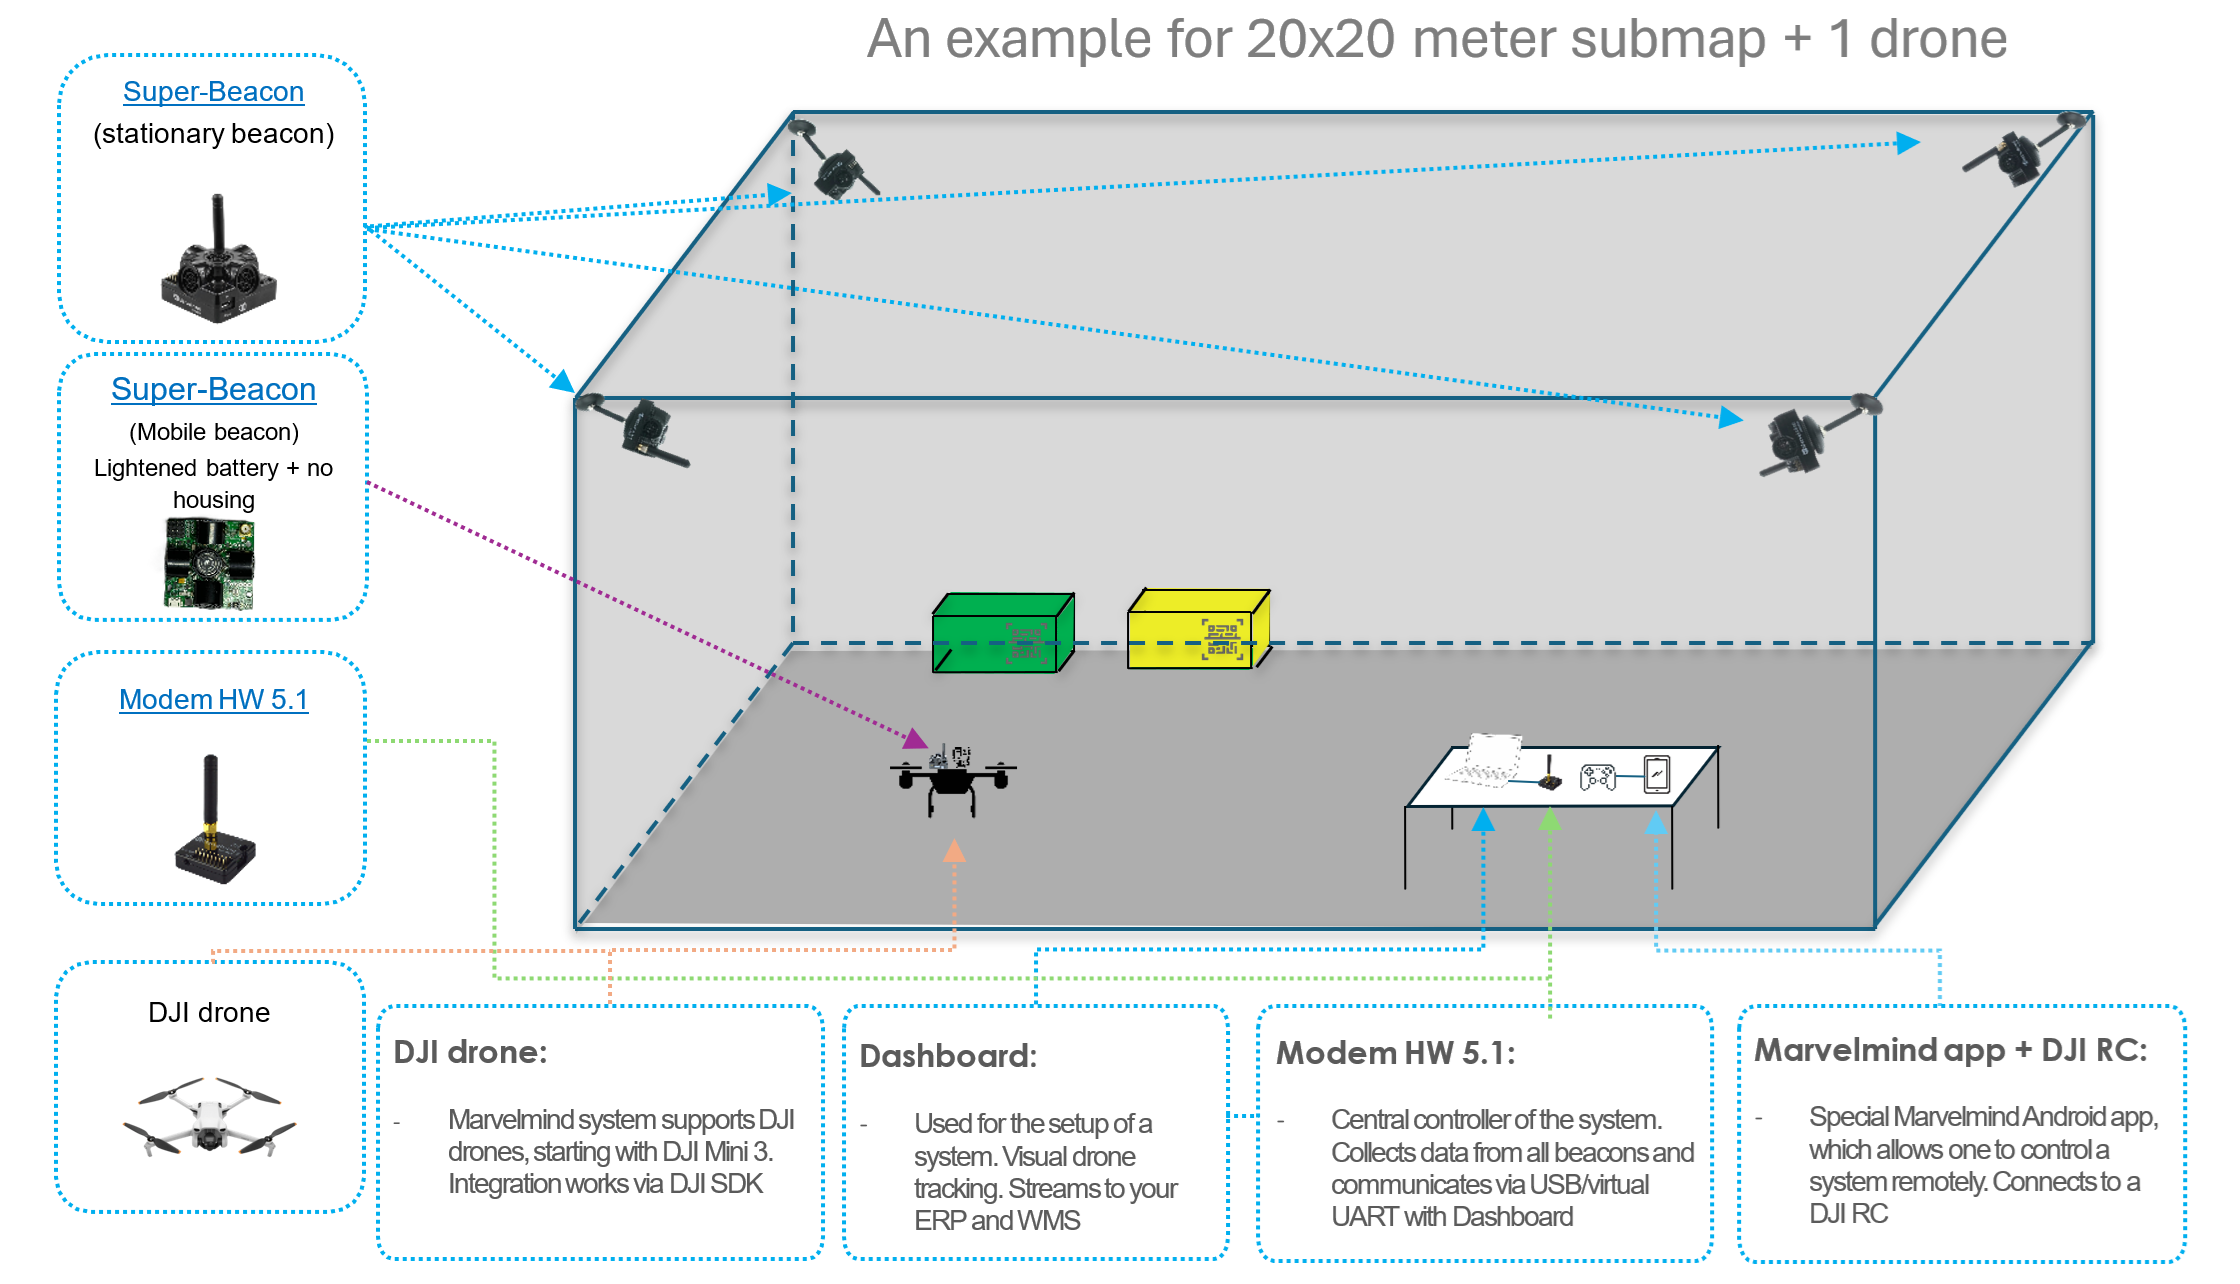
DJIドローンを 10,000〜200,000 m²の倉庫で飛行させ、在庫をスキャンすることはできますか?– もちろんです!エリア全体をカバーするように、サブマップを追加で構築するだけです:
ご不明な点があれば、info@marvelmind.comまでメールでお問い合わせください。いつでも喜んでサポート・ご説明いたします。
2025年10月27日の更新:
- 最新のMarvelmind DJIソフトウェアパック:marvelmind_DJI_SW.zip – 複数の細かな改善とバグ修正を含む、定期的なアップデートです
2025年7月30日の更新:
- 最新のMarvelmind DJIソフトウェアパック:marvelmind_DJI_SW.zip – リンクは常に同じですが、新しいソフトウェアリリースになっています
- 複数の細かな変更と改善
2025年5月25日の更新:
- 最新のMarvelmind DJI SW(marvelmind_DJI_SW_v8_220_2025_05_22_release.zip)はAndroid MSDK v5に対応しています。今すぐダウンロード。たとえばDJI Mini 4 Proなど、さまざまなドローンを飛行させることができます
- あるお客様が、新しいSW をDJI RC N2で問題なくテストしました
2025年3月30日の更新:
- DJIがSDKを更新しました。これで(ようやく!)DJI Mini 4 Proにも対応し、ほかにもいくつかの便利な変更が加わりました。詳細:DJI Mobile SDKチュートリアル
なお、当社はまだMSDK v5.13.0に移行しておらず、お客様からの強いご要望があった時点で移行する予定です。Mini 4 Proや新たにサポートされたその他のドローンを飛行させる予定がある場合は、info@marvelmind.comまでお知らせください。新しいSDKへ移行します。ただし、移行前にご購入いただく必要があります。
- DJIとPixHawk/ArduPilot/PX4の比較 – ニーズに合ったドローンプラットフォームを選ぶ
2025年3月1日の更新:
- 次の最新版をダウンロード、インストールして使用します:Marvelmind DJI SWパック。DashboardをPCに、Marvelmind DJIアプリをDJI RC-N1と接続したAndroidスマートフォンにインストールします
2025年1月9日の更新:
- 次のSDKが対応するドローンを1機用意します:DJI Mobile SDK v5
- リモートコントローラーDJI RC-N1を用意します
- Android 10以降のスマートフォンを用意します
- 固定ビーコンとして3〜4組の(Super-Beacon + マグネットホルダー)を用意します
- モバイルビーコンとして1〜2台の Super-Beacon を用意します。小型ドローンを使用する場合は、飛行時間を延ばすためにビーコンを軽量化してください(バッテリーを小型のものに交換する、シェルを外す、など)。
- 次を1台用意します:Modem v5.1(中央コントローラー)
- 次をダウンロード、インストールして使用します:Marvelmind DJI SWパック。DashboardとMarvelmind DJIアプリをインストールします
- 次の MMSW0019:DJI向け屋内自律飛行サポートライセンスを取得し、お使いのモデムのCPU IDで当社に登録します
- 次に従ってください:Marvelmind DJI自律飛行マニュアル
- 自律飛行をお楽しみください 🙂
2024年8月1日の更新:
- DJIドローンを屋内で飛行させられるようになりました。そのため、以下の記事の一部の情報は古くなっています
- 当社のアプリは、DJI SDKを使用してドローンをリモート制御し、ドローンに搭載した当社のモバイルビーコン(たとえば Super-Beacon(より軽量な100 mAhバッテリー付き)や Mini-TX)からの位置データに基づいて、ウェイポイントで完全自律飛行させます。搭載方法は、以下の旧型DJIドローンの動画と同様です
- このソリューションはまだ商用化されていませんが、パイロットユーザーを募集しています。 ご関心のある方はメッセージをお送りください。info@marvelmind.com で詳細をご確認ください
- DJI Mini 3およびDJI Mini 3 Proでテスト済みです。同クラスのドローンや、より新しいドローンでも動作するはずです
- Matriceシリーズなど、より高度なドローンも同じ技術に対応するはずです。別のSDKに合わせたSWの調整が必要になる可能性があります(未確認)
2024年8月1日以前の旧情報(一部は古くなっています):
DJIドローンを屋内でトラッキングするのは簡単です。しかし、DJIドローンを屋内で自律飛行させるのは、それほど簡単ではありません。
DJIドローンには独自の特性があるため、この記事ではDJIドローンのみを取り上げます。屋内の自律型ドローン全般について詳しく知りたい場合は、こちらをご覧ください:ドローンページ。
DJIドローンの問題点
閉鎖的なエコシステム:
- DJIはAppleのような会社づくりをしています:「ウォールドガーデン(壁に囲まれた庭)」、「受け入れるか、やめるか」。DJI以外の機器をDJIドローンに接続するのは困難、あるいは不可能です
- DJI MavicやDJI Phantomなどのコンシューマー向けドローンには、外部GPS入力がありません。そのため、外部GPSソースや、Marvelmind屋内「GPS」のような屋内RTLSソースを簡単に接続することはできません
- Matriceなど、より高価なDJIドローンには外部GPS入力がありますが、DJIのGPSトラッカー向けに設計されたものです。つまり、プロトコルが入手可能か、公開されているか、商用利用できるかは明らかではありません
屋内自律飛行向けに設計されていない:
- DJIドローンには磁気センサー(コンパス)が内蔵されています。これは屋外では有効ですが、屋内ではまったく役に立ちません。屋内には常に金属があり、電流が発生させる磁場が地磁気を乱します。その結果、コンパスのキャリブレーションが完了できず、ドローンを飛ばし始めることさえ難しくなります
- コンパスを無効にすることは不可能、または困難です
DJIドローンの基本的な屋内トラッキングは簡単
DJIドローンをはじめ、どのようなドローンでも屋内でのトラッキングは簡単です:
- Marvelmind屋内「GPS」を用意します。例:Starter Set Super-MP
- 設置:固定ビーコンを室内に設置します。ビーコン間に見通し(超音波が直接届く経路)があり、距離が最大30mとなるようにします
- ドローンにモバイルビーコンを取り付けます
- 10秒ほどでシステムが稼働します
- ドローンを手動モードで飛ばします
- 高精度な飛行軌跡をご覧ください
屋内と屋外のトラッキングの例を以下に示します。これらの例では、屋内と屋外のトラッキングに違いはありません。同じ技術、同じアプローチです。単に、システムを屋内でも屋外でも使用でき、どちらの場合もGPSに頼らずに済むことを示しています。
屋内でのDJIドローンの解決策の候補
DJI Developer SDKを使用すると、もしかすると DJIドローンを屋内で自律飛行させられるかもしれません。DJIドローンを次のように使用できるという未検証の情報があります:
- DJIドローン(または任意のドローン)にモバイルビーコンを1台、または次が必要な場合は2台搭載します:位置+方向
- モバイルビーコン(およびそれを搭載したドローン)の位置は、システムによって特定されます
- 位置データは、必要なウェイポイントとドローンの現在位置を把握する外部コンピューターまたはオートパイロットに送られます
- オートパイロットからの制御信号はDJI SDKを介してドローンにフィードバックされます。つまり、ドローンはSDK経由で人間に操縦されていると認識していますが、実際には自動で飛行しています
この方法は機能し得ます。当社はずっと以前に、別のベーシックなドローンで同様のアプローチを実践しました:
なお、これはDJIではなく別のベーシックなドローンで行ったものですが、アプローチは非常によく似ています。ドローンは自動制御されていることにすら気づいていませんでした。オペレーターに手動で操縦されていると信じていたのです。
DJIドローンを屋内で自律飛行させるその他の方法
内部GPSプロトコルのハッキング:
- ハードウェアと内部GPSプロトコルをハッキングして、ドローン内部にデータを送り込むことが可能です。ドローンは、本物のGPSからデータを受け取っているのか、Marvelmind屋内「GPS」から受け取っているのかを判別できません。このようなハッキングはそれほど難しくなく、プロトコルも入手可能だという未検証の情報があります
リモートコントローラーのハッキング:
- DJIドローンのリモートコントローラーを物理的にハッキングすることが可能です。指による手動操作の代わりに、外部制御システムに接続したD/Aコンバーターから電圧を入力するのです。こうすれば、ドローンもリモートコントローラーも、人間に操縦されていないことに気づきません。外部のオートパイロットが、モバイルビーコンの座標に基づいてウェイポイント間でドローンを飛行させ、ドローン内部の制御システムは安定した飛行姿勢を保ちます。両方の長所を活かせる方法です
屋内自律飛行のためのDJIの代替手段
PixHawkなどをベースにしたドローンを構築する:
- 十分な実績があり、確実に機能するソリューションです
- ハードウェアとソフトウェアのバリエーションが多すぎる:PixHawkには複数のメーカーによる多数のHWバージョンがある
- 複数のSWプラットフォーム:PX4とArduPilot。設定で迷ったり混乱したりしやすい
- 入力や設定などの自由度はほぼ完全。ソフトウェアの大部分がオープンソースであるため、SWを編集することも可能
- 中級・上級ユーザー向け
- Marvelmindは複数の構成をテストし、サポートしています。最近ではPX4 + PixHawk 4:動画(YouTube)
ほかの種類のドローンとの統合:
- dronehub.ai
- parrot.com
- us.yuneec.com
- freeflysystems.com
- skyfish.ai
- percepto.co
- skydio.com
- autelrobotics.com
- symatoys.com
- hubsan.com
- draganfly.com
- flyability.com