
ホーム » DJIとPixHawk/ArduPilot/PX4の比較
DJIとPixHawk/ArduPilot/PX4の比較
ニーズに合ったプラットフォームを選ぶ
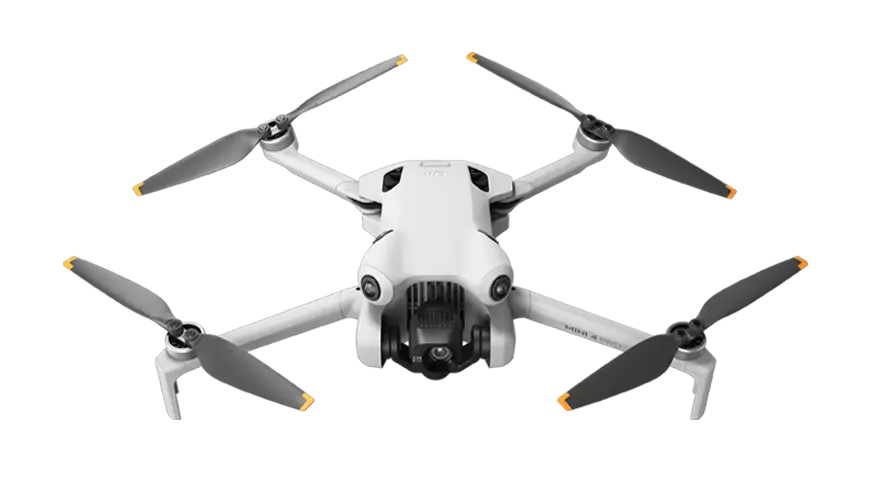
DJI
- 参入障壁が低い:
- 箱から出してすぐに使える
- 非常に洗練されたユーザーインターフェース
- 一般ユーザー向けに設計されており、初心者向けの資料が豊富
- 技術:
- 低価格帯の製品(DJI Miniなど)はすべてがパッケージで提供され、改良、アップグレード、調整の余地がない
- とはいえ選択肢はかなり多く、実際の用途の大半には十分
- 特殊カメラ(赤外線など)やジンバルを含む、非常に高品質なカメラ
- バッテリー駆動時間が長い
- 機能面での制約が大きい – 外部ペイロードについては、SDK がサポートするもの、またはハードウェアがサポートするものに限られる
- コスト:
- エントリーモデルのドローンでは低い
- 何か追加したいと思うと急速に高くなる
- 特別なものを求めると青天井で、実質的に実現不可能な場合さえある
- スペアパーツが高価
- 専門のサービスが必要になる場合があり、お住まいの地域では利用できないこともある。その結果、長い待ち時間と、それによる損失が生じる
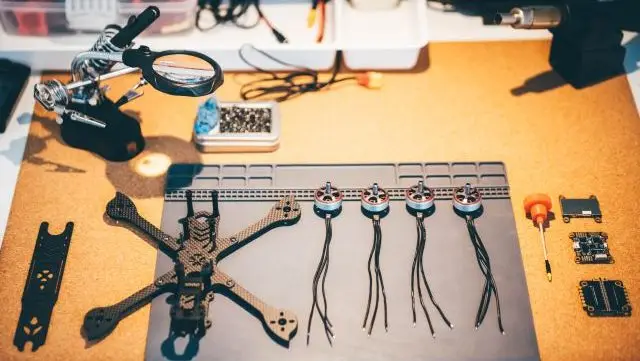
PixHawk/ArduPilot/PX4
- システムを完全に制御できる:
- オープンソースのソフトウェア
- ハードウェアもオープンソースであることが多い
- 必要に応じて、事実上あらゆるものを変更・修正できる
- システム全体が突然打ち切られるリスクが低い
- 参入障壁が高い:
- 基本的な飛行を実現するだけでも決して簡単ではなく、安定した自律飛行の実現はさらに困難
- 機械的な組み立てと、ソフトウェア・ファームウェアに関する多くの手順が必要
- ただし、そこを越えれば、あらゆるものをニーズに合わせて調整できる自由が得られる
- 技術:
- すべてを自分で選定し、テストする必要がある
- カメラの品質は全般に低いが、事実上何でも接続できる
- RFIDリーダーや、QRスキャンを補助する外部照明を統合できる
- バッテリー駆動時間が短い
- 少なくとも産業用途では、DJIより重くかさばる。ただし、どんなサイズにもでき、最小のDJIより小さくすることも可能
- DJIほど洗練されていない – 配線や露出した部品が多い
- DJIとは異なり、防塵・防水対策を自分で施せる。DJIは保護されているかいないかのどちらかで、実質的な選択肢がない
- コスト:
- エントリーモデルのドローンでは低い
- 大型・特殊なドローンでも、コストの増え方は緩やか
- 市販の部品ですぐに修理できる
- 特定のニーズに合わせた非常に特殊なドローンを、同等のDJIドローンのごく一部のコストで組み立てられます。洗練されたDJIドローンに比べると見た目はかなり無骨かもしれませんが、求める仕事をきちんとこなします