
ホーム » PixHawk + ArduPilotを使用した屋内ドローンの自律飛行
PixHawk + ArduPilotを使用した屋内ドローンの自律飛行
同様の構成に取り組む皆さまの前進に役立つよう共有する導入事例
あるお客様とメールでやり取りした際に、PixHawkとArduPilotをベースにした自律型屋内ドローンプロジェクトの現時点での成果の一部を共有していただきました。お客様の許可を得たうえで、同様の構成を構築している皆さまの取り組みに役立つと考え、ここで共有します。
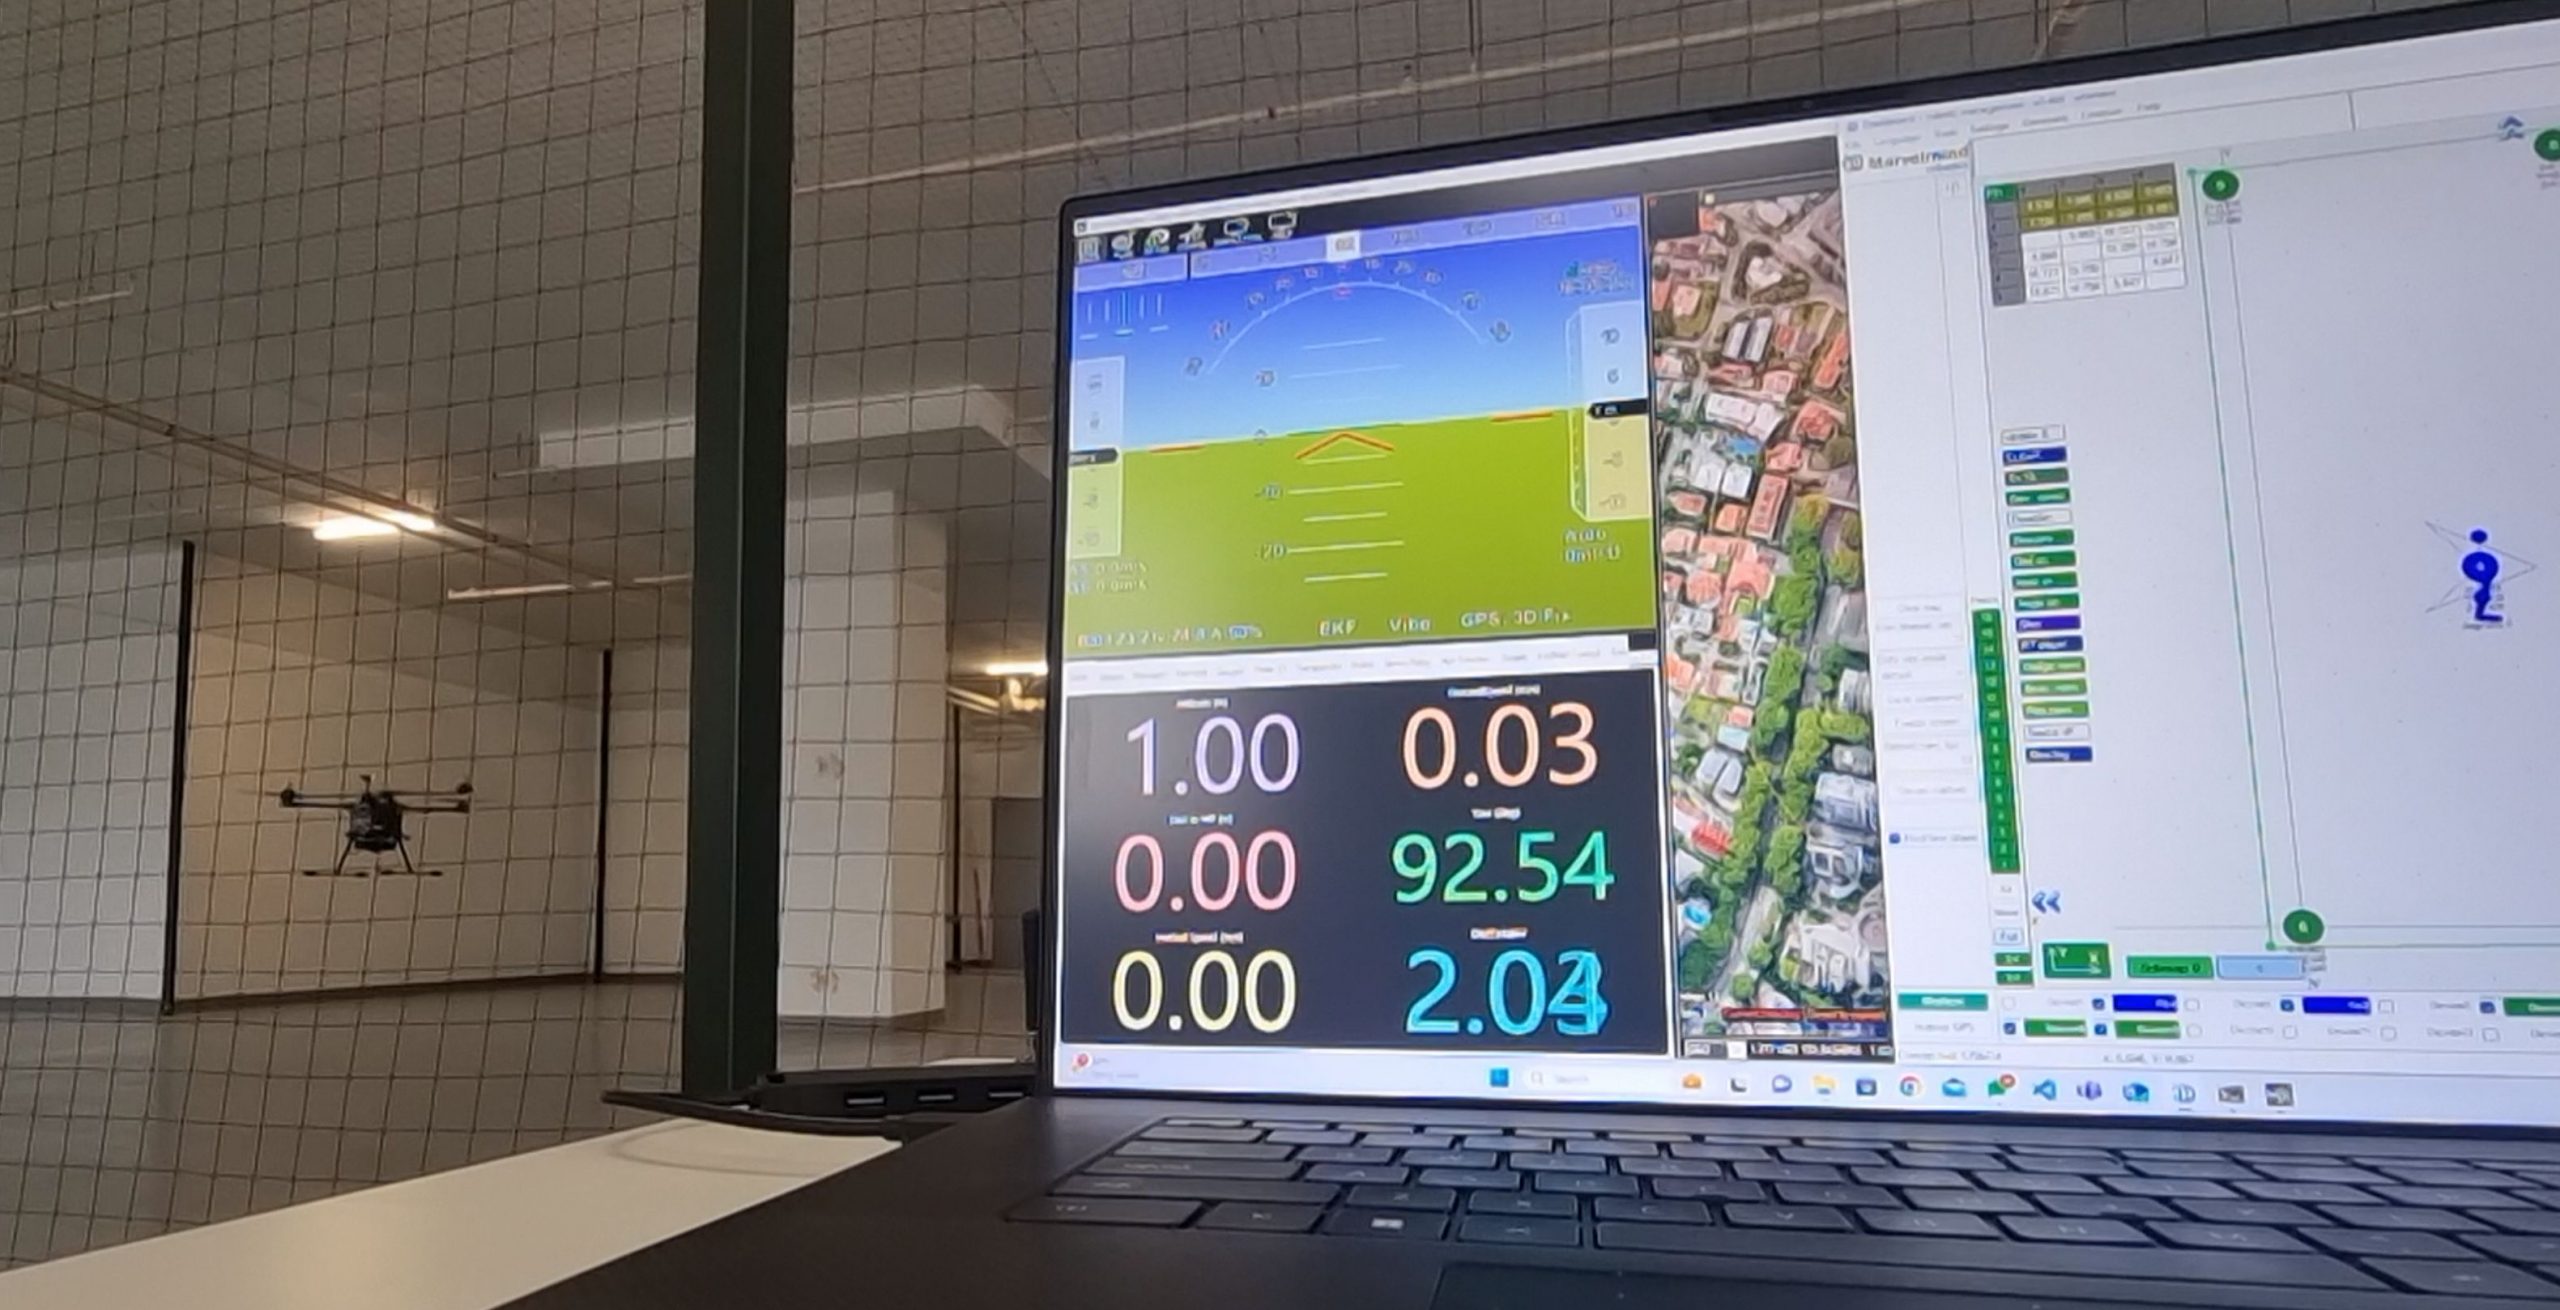
構成
- PixHawkで制御する中型〜大型ドローン
- ArduPilot スタック
- 屋内のみ
- 4 x Super-Beacon(固定、天井付近に下向きに設置)
- 2 x Super-Beacon(モバイル、位置+方向用、上向き)
- 1 x Modem v5.1(中央コントローラー)
- NIA
システムの基本説明
- ドローンに搭載したモバイルビーコンが、モデムの無線制御のもとで短い超音波パルスを発信します
- ネットワークのすべての要素(固定ビーコン、モバイルビーコン、モデム)のクロックは、免許不要の周波数帯の無線を介して、マイクロ秒レベルで同期されます。同期を行うのは、システムの中央コントローラーであるモデムです
- すべてのネットワーク要素が超音波パルスの発信時刻を正確に把握しているため、システムはパルスの正確な飛行時間を計算できます。空気中の音速は既知なので、その結果としてモバイルビーコンと固定ビーコンの間の距離が求まります
- モバイルビーコンから3台以上の固定ビーコンまでの距離がわかれば、システムは次の方法で各モバイルビーコンの位置を±2cmの精度で計算します:マルチラテレーション
- 2つのモバイルビーコンの位置を±2cmの精度で把握し、両者の間に約50 cmの基線を設け、さらに IMU とのセンサーフュージョンを適用して測定をよりロバストに、同時に高速・低レイテンシにすることで、システムはドローンの方向を算出してPixHawkに提供します。これにより、電流が生み出す磁場や地磁気のその他の乱れのために屋内では通常信頼できない磁力計のデータを置き換えます
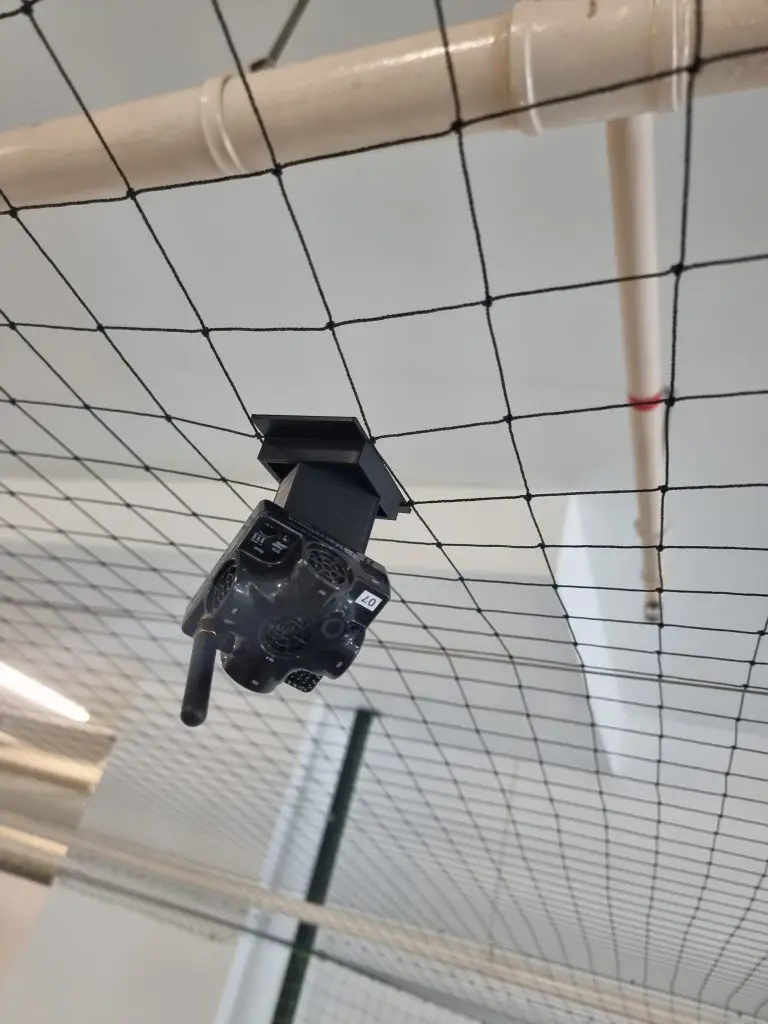
したがって、システムを良好に動作させるための鍵は次のとおりです:
- 高精度屋内測位システムには見通しが不可欠
- ステップバイステップのアプローチ:開梱から自律走行・飛行までの8つの基本ステップ
上記の基本的な動画と説明の目的は次のとおりです:
- PixHawkとArduPilotまたはPX4を使用した自律型ドローンが、当社システムで自律型ドローンを構築する手軽な方法であることを示すこと。MarvelmindとPixHawk/ArduPilotの両エコシステムは、オープンなインターフェースを備え、柔軟に設計されているためです。何より、どちらも自律型ドローン、ロボット、車両向けに設計されています
- 確かに設定項目は多く、いきなり最終構成を目指すと、途中で誤りがあった場合にデバッグが難しいため、かえって時間を無駄にしかねません。しかし、ごく小さなステップに分けて各ステップで成功を確認する基本的なステップバイステップのアプローチをとれば、どれほど複雑なシステムでも構築できます。Marvelmind屋内測位システムを使用したPixHawkとArduPilotベースの自律型ドローンも、結局のところそれほど複雑ではありません
PixHawkおよびArduPilot/PX4との統合について詳しくは:ダウンロードページ。
自律型屋内ドローン向け屋内測位システムについて詳しくはこちら:ドローンのメインページ。