
ホーム » ドローン1機あたりに必要なモバイルビーコンは1台か2台か?
ドローン1機あたりに必要なモバイルビーコンの数は?
自律型ドローン1機あたりのモバイルビーコンを1台だけにできますか?
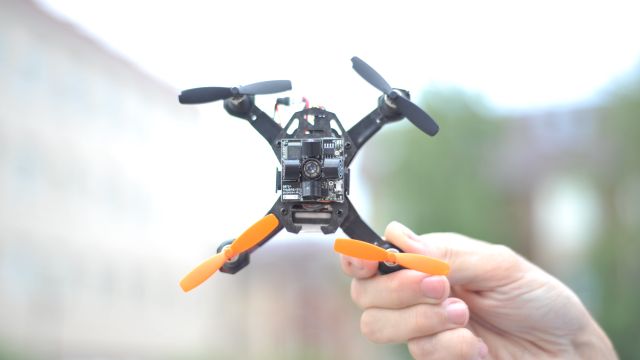
基本的な3D(XYZ)トラッキングならモバイルビーコン1台で十分
基本的な3D(XYZ)トラッキングだけが目的であれば、次のようなモバイルビーコン1台で十分です:Mini-TX(NIA用)、Mini-RX + 外付けマイクロフォン(IA用)、または Super-Beacon(追加のマイクロフォンの有無を問わず、IA、NIA、MF NIAに対応)。
詳しくは、次をご覧ください:配置マニュアル。
モバイルビーコン1台だけで屋内を自律飛行できるのでしょうか?…
はい、可能です。ビーコン1台だけでも屋内での自律飛行はできます。たとえば、当社のDJIベースのソリューションはこの方式を採用しています。
ただし、モバイルビーコン1台だけで屋内を自律飛行するのは難しく、必要な場合を除いて推奨しません。必要な場合とは、たとえばドローンが小さく、2台目のモバイルビーコンを取り付けるスペースがない、または十分な基線長を確保できない場合です。
当社の NIA IMUセンサーフュージョンソフトウェアを使えば、実際にはずっと簡単になります。ただし、最も基本的な要件が不要になるわけではありません。少なくとも30〜50 cm移動するまで、つまり静止している間は、向きを知ることができません。しかし、その距離を水平方向に飛行し次第、IMUセンサーフュージョンが向きを特定して固定し、ドローンが静止しているときも、電源を切るまでその向きを保持します。
どうしてもビーコン1台で屋内ドローンを飛行させる必要がある場合、アルゴリズムは次のようになります:
- 離陸エリアの水平方向1 m以上の範囲に障害物がないようにします
- 離陸します
- 任意の水平方向へ30〜100 cm飛行します
- 次に、水平飛行の前の離陸地点のXYZ座標(点1)と、直線飛行後のXYZ座標(点2)がわかれば、屋内測位システムに対するドローンの向きを計算できます。ウェイポイントも屋内測位システムの座標で把握しているので、ウェイポイントに対する向きもわかります。純粋な直線で飛行した場合は、ごく簡単です。直線にならなかった場合でも、正しい向きを計算できますが、少し複雑になります
- 屋内測位システムが、建物内の座標やGPSのような屋外の座標など、別の座標系にジオリファレンスされている場合は、その座標系におけるXYZと向きもわかります。最初の水平飛行中に何にもぶつからなければ、ここまではまだ簡単です。この飛行はかなり短いため、その間のIMUは理想的(ドリフトなし)とみなせるからです
- その後、ウェイポイントに従って飛行を開始します
- この飛行はもはや短くありません。そのため、ジャイロのヨー方向のドリフトを補正する必要があります。モバイルビーコンが2台あればシステムが自動的にこれを処理し、ドリフトのないIMUデータが得られます。しかしモバイルビーコンが1台の場合、これはユーザー側で行う作業になります。実現は可能です。それほど複雑ではありませんが、単純でもありません。ドローンが移動しており、その間に位置が更新されていれば解決できます。しかし静止状態では、特に着陸時の向きを固定または記憶する特別な仕組みを用意していない場合、ヨー方向のジャイロドリフトを補正する手段がないため、しばらくすると自分の向きがわからなくなります。そうなると最初の段階に戻ることになります。つまり、離陸してどこかへ水平に飛び、何にもぶつからないことを祈るしかありません
これは、場合によっては現実的な解決策になるのでしょうか?特に超小型ドローンを使う場合は?– もちろんです!
では、当社システムの初心者ユーザーにお勧めできるでしょうか?– いいえ、複雑すぎます。しかも堅牢性も劣ります。とはいえ、モバイルビーコンを2台使って飛行する方が、より堅牢な選択肢です。どうしても1台で飛行する場合は、次の当社ソリューションの利用をお勧めします:NIA IMUセンサーフュージョンソリューション。
では、何が問題で、なぜドローンに2台目のモバイルビーコンが必要なのでしょうか?
自分の向きを知ることは、思われているほど簡単ではありません。ドローンのジャイロスコープは向きを教えてくれない点に注意してください。ジャイロからわかるのは向きの変化であり、向きそのものとは別物です。
では、コンパスや磁気センサーを使えばよいのでは?
コンパスや磁気センサーを試すことはできますが、最も重要な瞬間に自律飛行が失敗するおそれがあります。なぜなら、磁気センサーやコンパスは屋内では確実に機能しないからです:
- 周囲に強磁性体が多く、地磁気をゆがめます
- 電流が流れる配線が多く、それぞれが独自の磁場を発生させるため、地磁気がさらにゆがみます
自律型屋内ドローンに推奨されるソリューションは?
屋内ドローンで位置+方向を得るための推奨ソリューションは、ドローン1機につきモバイルビーコンを2台使用し、ドローンのサイズが許す限り、ビーコン間の基線長をできるだけ長くとることです。
モバイルビーコン1台で飛行せざるを得ない場合は、次をご利用ください:MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン。
構成は具体的なケースによって多少異なります。自律型屋内ドローンの例:
- 一般的な PixHawkベースのドローン:2 x Super-Beacon で NIA 構成(ドローンが1〜2機のみの場合)
- 2-8 x PixHawkベースのドローン:2 x Super-Beacon で MF NIA 構成
1〜2機の小型ドローンの場合:
- 1-2 x Mini-TX(ドローン1機あたり)をNIAで使用。位置のみか、位置+方向かに応じて台数を選びます
- 通常、ドローンに2 x Mini-TXを搭載できる大きさがあれば、次も搭載できます:Super-Beacon
重量100グラム未満の超小型ドローンの場合、ハウジングを外し、標準のバッテリーを30〜50 mAhのような非常に軽量なものに交換するか、ドローンから直接給電することもできます。電圧降下やモーターからの電気ノイズなどを考慮してください。深刻な影響を受けることがあります。問題がなければ、非常に貴重な数グラムを簡単に節約できます。
IAでは、各モバイルビーコンが自らの位置を独立して計算します。そのため、同じドローン群の中に数千台のモバイルビーコンがあっても構いません。それぞれの位置は同時に計算され、NIAとは異なり、ドローン1機あたりの更新レートはモバイルビーコンの数に直接左右されません。
- 2 x Super-Beacon(DJI Matriceのようにプロペラが下向きで、モバイルビーコンをモーターの上に上向きに取り付ける場合)。この場合、ビーコンの本体がプロペラのノイズに対する超音波シールドになります
- 2 x (Mini-RX + 外付けマイクロフォン + 超音波デフレクター)– 上の事例と同様ですが、モバイルビーコンを2台使用し、ビーコン間の基線長を30 cm以上とります
まとめ
- モバイルビーコン1台で屋内ドローンをXYZでトラッキングできますか?– はい、簡単です
- モバイルビーコン1台で屋内を自律飛行できますか?– はい、可能ですが、より難しくなります
- 屋内自律ドローンに適した、簡単で推奨される構成は?– ドローン1機あたりモバイルビーコン2台です