
ホーム » ハンドオーバーの種類
ハンドオーバーの種類
用途に最適なタイプの選び方は?
ハンドオーバーとは?
ハンドオーバーとは、大規模な屋内測位システムにおいて、トラッキングをあるサブマップから別のサブマップへ引き継ぐプロセスです。
マップ、サブマップ、サービスゾーン、ハンドオーバーの詳細:
- サブマップ、サービスゾーン、ハンドオーバーゾーンの基礎 – 多数のサブマップで構成される大規模マップ構築の入門動画
- サブマップの構築 (PDF、動画パート1、動画パート2) – 複数のサブマップで構成される大規模マップ構築の詳しい実践ガイド
2つのサブマップで構成されるマップを例に、ハンドオーバーの基本を説明します。サブマップ1はビーコン2と3、サブマップ2はビーコン3と4で構成されています。下の図をご覧ください:
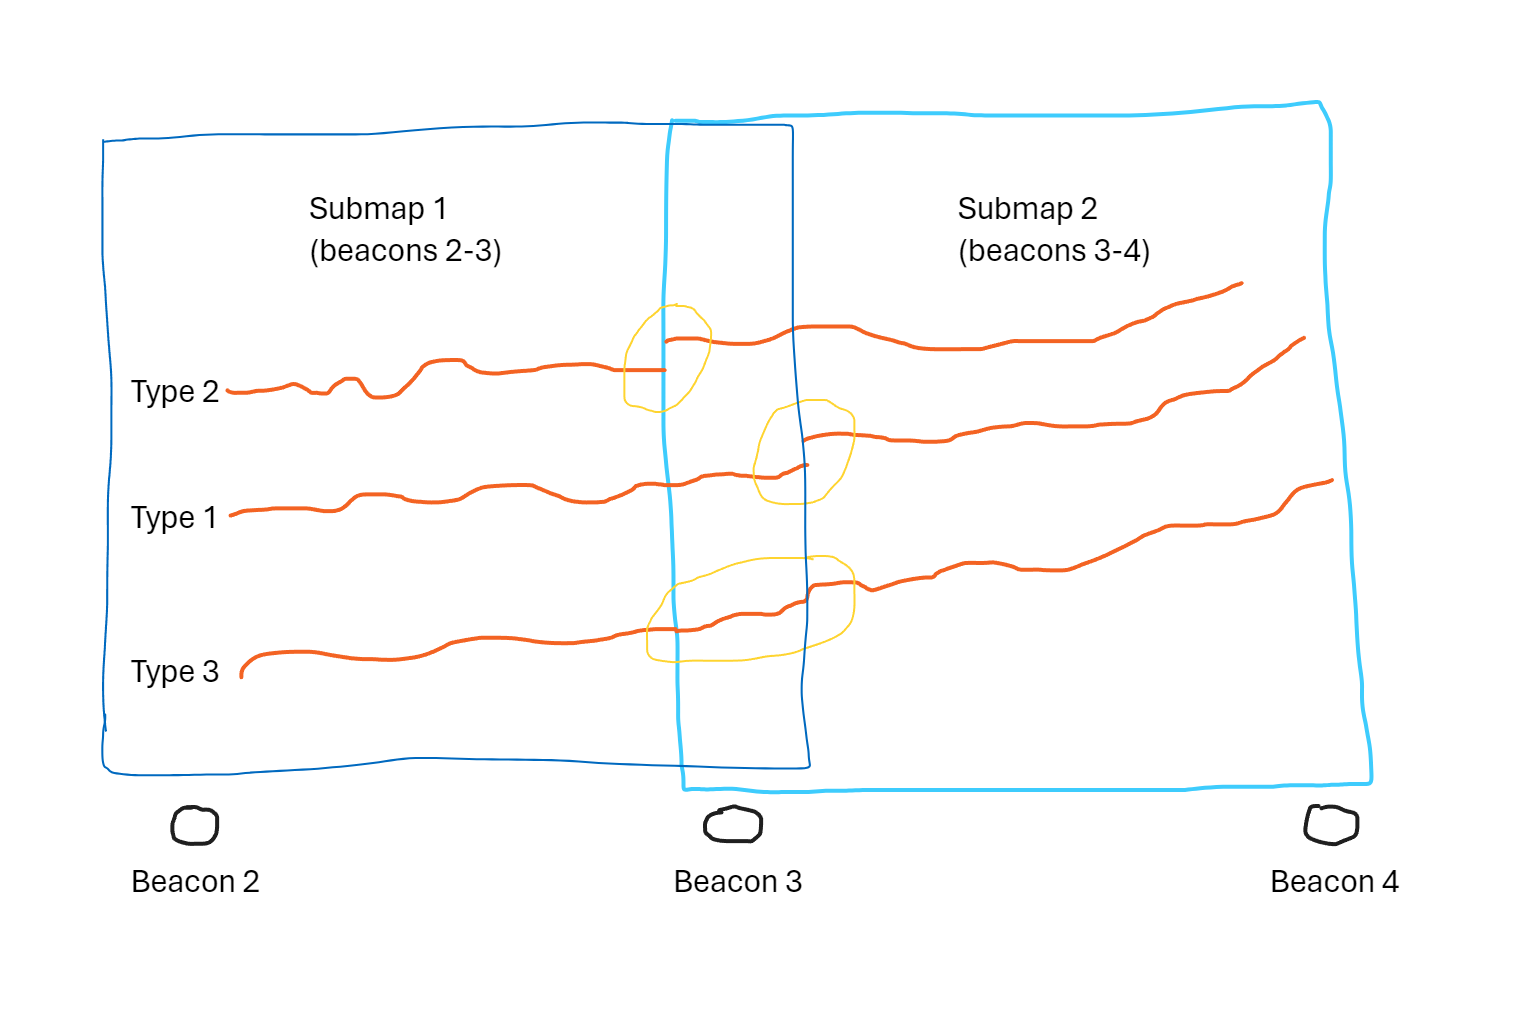
- ビーコン3は両方のサブマップに属します
- 青と水色の長方形:それぞれのサブマップのサービスゾーン
ソフトハンドオーバーの種類
タイプI
- このハンドオーバータイプでは、可能な限り「旧」サブマップ/サービスゾーンから位置データを取得します
- 「旧」サービスゾーンが終わったところで初めて、「新」サブマップ/サービスゾーンでトラッキングを継続します
- ハンドオーバーはソフトですが、それほど滑らかではありません。サブマップ同士は常にわずかにずれているため、位置のジャンプが生じるからです
- さらに重要なのは、ハンドオーバーの時点では「新」サービスゾーンで良好なトラッキングができることを期待するしかなく、実際に引き継ぐまではわからないという点です。引き継いだときには、もう手遅れかもしれません
- 何らかの理由で「新」サブマップ/サービスゾーンで適切なトラッキングができない場合、いずれにしてもトラッキングを継続することはできません。ただし、ハンドオーバーの前にそれがわかっていれば、何らかの備えはできたはずです
タイプII
- このハンドオーバータイプでは、可能な限り「旧」サブマップ/サービスゾーンから位置データを取得します
- 「旧」サービスゾーンが終わったところで初めて、「新」サブマップ/サービスゾーンでトラッキングを継続します
- ハンドオーバーはソフトですが、それほど滑らかではありません。サブマップ同士は常にわずかにずれているため、位置のジャンプが生じるからです
- さらに重要なのは、ハンドオーバーの時点では「新」サービスゾーンで良好なトラッキングができることを期待するしかなく、実際に引き継ぐまではわからないという点です。引き継いだときには、もう手遅れかもしれません
- 何らかの理由で「新」サブマップ/サービスゾーンで適切なトラッキングができない場合、いずれにしてもトラッキングを継続することはできません。ただし、ハンドオーバーの前にそれがわかっていれば、何らかの備えはできたはずです
タイプIII
- このハンドオーバータイプでは、「旧」サブマップ/サービスゾーンから得た位置データと「新」サブマップから得た位置データを混合します。重み付けによる混合です。そのため、サブマップ同士の位置合わせが十分でなくても、ハンドオーバーは常に滑らかです
- これが真のソフトハンドオーバーです。当社の定義では、タイプIとタイプIIのハンドオーバーもハードハンドオーバーではありませんが、タイプIやIIでは、引き継ぎ先がないのにシステムがハンドオーバーを試みることがあります。タイプIIIでは、ハンドオーバーの前にユーザーに警告することが可能です。その情報はハンドオーバーゾーンの時点ですでに得られているからです。ただし、タイプIとタイプIIのハンドオーバーではこの情報は使われていません。タイプIIIでも現在は使われていませんが、使うことは可能です
そもそもなぜサブマップが必要なのでしょうか?1つの大きなマップではいけないのでしょうか?
理論上は、サブマップに分割せずに1つの大きなマップを使うことも可能です。当社でも何年も前に実際に運用していました。しかし、サブマップを使う場合ほど良好なトラッキングは得られません。たとえば:
- 遠くにある固定ビーコンB2が、モバイルビーコンMxまでの距離L1を報告します
- 一方、モバイルビーコンMxにずっと近い別の固定ビーコン群(B3~B6)は、B2のデータと矛盾する別の距離と座標を報告します
- どれを信頼すべきでしょうか?矛盾するデータをどう解釈すればよいでしょうか?
サービスゾーン付きのサブマップを導入すると、こうした問題の多くが自動的に解決されます。その理由は次のとおりです:
- 通常、どの場所でどの固定ビーコンとの見通しが確保されているかがわかっているため
- サービスゾーンを定義することで、どの場所でどのビーコンの情報を採用すべきかをシステムに示したり、直接指示したりでき、誤解を招きかねない「少数派の報告」を排除できるため
ひと言でまとめると、サービスゾーン付きのサブマップには次の利点があります:
- 大規模・超大規模マップの構築が簡単になる
- プロセスをより制御しやすく、予測しやすくなる
- 同時に、よりロバストなトラッキングを実現できる
ただし、ハンドオーバーへの対応が必要になります。
ハードハンドオーバーとソフトハンドオーバー
当社の用語では:
ソフトハンドオーバー:
- タイプI/II/IIIのハンドオーバー:ハンドオーバーゾーンにおいて、既知のサブマップから別の既知のサブマップへシステムが引き継ぐ場合
ハードハンドオーバー:
- 複数のサブマップで構成される大規模マップにおいて、初期位置を取得するプロセスです
- どこでもない場所からどこかへ引き継ぐため、厳密に言えばハンドオーバーではありません
- 同じ超音波周波数の組み合わせを持つサブマップが多数存在する可能性があるため、時間がかかる場合があります
- サブマップを真に一意にするには、TDMAを使用できます。そうすれば、TDMAと超音波周波数の組み合わせが同じサブマップは存在しなくなります。ただし、TDMAを使用すると必ず位置更新レートが低下するため、望ましくない場合があります
- ハードハンドオーバーはシステムにとって計算負荷が大きく、取得に時間のかかるデータも多く必要です。しかもモバイルビーコンは移動しているため、データがそろって計算が終わった時点で、移動体がすでに新しいエリアに移っていることがあります。その場合、データの一部はあるサブマップから、別の一部は別のサブマップから取得されたことになり、ハードハンドオーバー全体が誤り、つまり初期位置が誤って決定されます。ハードハンドオーバーはやり直しになります。位置更新レートに対して移動体の動きが速すぎ、しかも一度も停止しない場合は、ハードハンドオーバーがいつまでも完了しないこともあり得ます。理論上はあり得ますが、実際にはまれです
まとめ
- ハンドオーバーにはいくつかの種類があります。大規模なマップをより良い結果で構築するには、用語を明確に理解することが非常に重要です
- 95%のケースでは、タイプIIIのハンドオーバーの方がタイプIやタイプIIより優れています
- 理論上、ソフトハンドオーバーはハードハンドオーバーよりもロバストで、成功率も高くなります
- ソフトハンドオーバーはシステムにとって処理が単純なため、ハードハンドオーバーよりも高速です