
ホーム » Holybro X500ドローン + PixHawk 6c + PX4 + Marvelmind統合の基本ヒント
Holybro X500ドローン + PixHawk 6c + PX4 + Marvelmind統合の基本ヒント
あるお客様が結果を共有してくださいました。統合のお役に立つよう、皆さまにもご紹介します
ファームウェアを7.910にアップデートしました。PX4 1.14.3を使用しています。
配線を改めて確認したところ、自分のミスに気づきました。ケーブルが2本入れ替わっていたのです。
ご支援と辛抱強いご対応に感謝します。PX4はMMのモバイルビーコン(hedgehog)からGPS信号を受信できるようになりました。現在、コプターは空中で静止し、自力で着陸できます。今後さらにテストを行う予定です。
この成功を受けて、ArduPilotファームウェアでも同じ結果が得られるかどうか、改めて試してみたいと思いました。
新しいArduCopter 4.5.4で始め、基本セットアップを完了し、PX4ファームウェアのときと同じ方法でモバイルビーコンを接続しました。モバイルビーコンはublox信号を送信し続けていましたが、AP(ArduPilot)はGPSもコンパスも認識しませんでした。
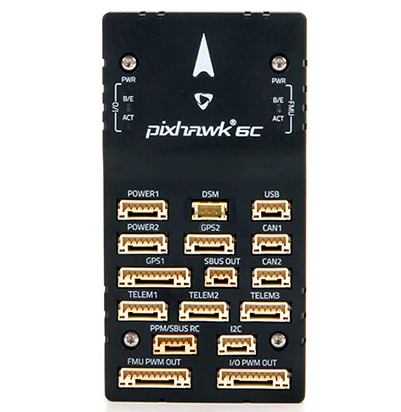
構成
- Holybro X500ドローン
- Pixhawk 6C
- PX4 1.14.3
- Marvelmind SWパック v7.910
- 4 x Super-Beacon(固定、天井付近に下向きに設置)
- 2 x Super-Beacon(モバイル、位置+方向用、上向き)
- 1 x Modem v5.1(中央コントローラー)
- NIA
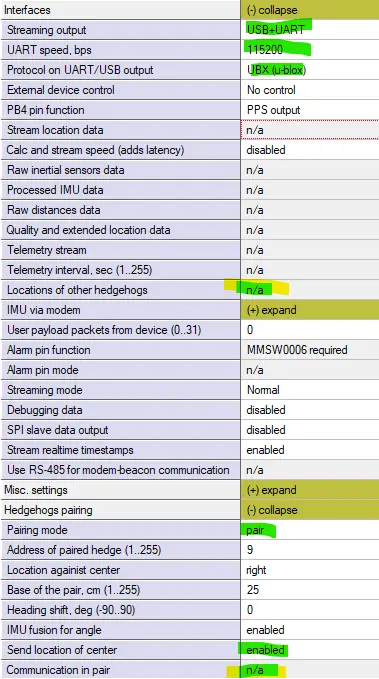
Dashboardのその他の設定
その他の関連リンク
- PixHawk、PX4、ArduPilot、NMEA0183、uBlox – PixHawk関連リンクの主要なまとめ
- 自律型ドローン – ドローンに関するメインページ
- 導入事例:PixHawk + ArduPilotを使用した屋内ドローンの自律飛行
- ドローン1機あたりに必要なモバイルビーコンの数は?
- ドローンでのIAの活用 – 通常、ドローンには NIA が推奨されます。ただし、IA はドローン群に適したソリューションとなる場合があります