
ドローンでのIAの活用
屋内・屋外でのドローン飛行に IAアーキテクチャ(Inverse Architecture)を使用することは可能です。ただし、NIA または MF NIAを使う場合より難しくなります。そのため、技術を明確に理解している経験豊富なユーザーにのみお勧めします。
ドローンで IA を使う際の明らかな問題は、ローターとモーターが広帯域のノイズを発生させることです。このノイズは可聴域から超音波域にまで容易に及び、ドローン上のモバイルビーコンによる超音波信号の受信を妨げます。
問題は、ドローンがうるさいことそのものではありません。問題は、固定ビーコンが遠く(数メートルから数十メートル)にあることです。一方、ローターとモーターはモバイルビーコンのすぐ近く(数センチメートルから数十センチメートル)にあります。そのため、固定ビーコンからの超音波パルスは空気中を伝わる間に、すぐ近くのローターからのノイズよりもはるかに大きく減衰します。
ただし、マイクが完全に飽和するほどノイズが強くならない限り、問題はノイズのレベルではありません。問題になり得るのは、次の点です:S/N比(信号対雑音比)。
幸い、S/N比を高める特別な対策を講じることで、ドローンでのIAの使用を実現できます。
ノイズ反射シールド
最も手軽な対策は、プロペラやモーターからのノイズからマイクを保護するノイズ反射シールドを取り付けることです:
- 超音波は、薄いプラスチックのような非常に薄い素材でもよく反射します。紙1枚でも十分な超音波シールドになります。保護方法の選択は、主にシールドの機構と堅牢性によって決まります
- シールドはローターより十分に高い位置に配置する必要があります
- 固定ビーコンは常にシールドより上に配置する必要があります。そうでないと、固定ビーコンからの超音波も同様に遮られてしまいます
- ほかのドローンを、そのドローンのすぐ近くや上方で飛行させないでください
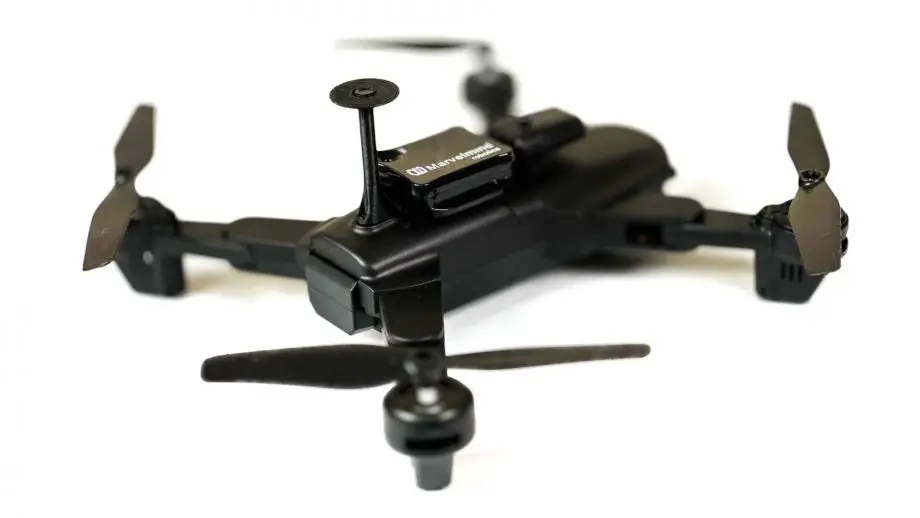
その他の主な対策
- 専用のシャープで狭帯域なデジタルフィルター。ドローンのローターは強いノイズを発生させることがありますが、その大部分は可聴域にあり、広帯域です。モバイルビーコン内部の専用の狭帯域でシャープなデジタルフィルターがそのノイズを除去するため、S/N比を低下させて受信に影響する可能性があるのは、ノイズのうち各周波数の受信帯域に入る部分だけです
- 超音波周波数を試す。ローターとモーターからの広帯域ノイズは超音波域にまで及びますが、そのレベルは周波数が高くなるにつれて急速に低下します。そのため、25kHzのノイズレベルは45kHzより高いと考えられます。一方で、超音波も周波数に応じて空気中で減衰します。周波数が高いほど減衰も大きくなり、その法則はかなり複雑です。さらに、マイクの感度とトランスデューサーの送信出力も周波数に依存します。そのため、特定のセットアップ(距離を含む)でどの周波数が最良のS/N比をもたらすかを予測するのは容易ではありません。したがって、実際にテストすることを強くお勧めします。内蔵オシロスコープを使えば、非常に簡単かつ短時間(数秒)でテストできるので、なおさらです。詳細:超音波周波数の違いについて
IAアーキテクチャ(Inverse Architecture)は、次の用途でも高い位置更新レートを実現できる強力なソリューションです:ドローン群やドローンショー。