
産業用屋内測位で超音波がUWBを上回る理由
実際の産業環境では、UWBのような無線ベースのシステムは精度と安定性の限界に突き当たります。Marvelmindの超音波ベースRTLSは ±2 cm の精度を実現します。これに対し、UWBの精度は多くの場合わずか 15〜30 cm。
このページでは、実践的なエンジニアリングの観点から、超音波がなぜ本質的により高精度で、RFノイズの多い環境でもより安定しており、次の用途により適しているのかを解説します:ロボット、AGV、フォークリフト、ドローン、人員のトラッキング。
ロボット、フォークリフト、ドローンのプロジェクトについて、Marvelmindのエンジニアに直接ご相談ください。
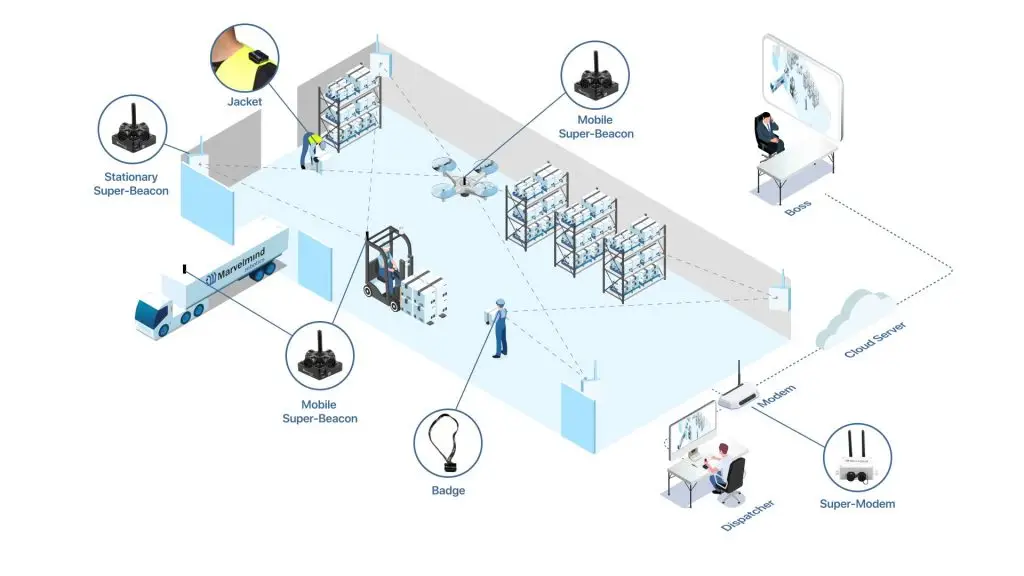
Marvelmind屋内測位システムの構成:固定ビーコン、モバイルビーコン、モデム、ソフトウェア。
1. 基本原理:音速でのTime-of-Flight
Marvelmindは、Time-of-Flight(ToF)による超音波の測定を行います。測定は、モバイルビーコン(移動体に取り付け)と固定ビーコン(環境内に設置)の間で行われます。システムは、GNSSと同様に2Dまたは3Dの三辺測量で位置を計算しますが、それを屋内で行います。
鍵となる利点は物理にあります。超音波の伝搬速度は約 340 m/sであるのに対し、無線ベースのUWB信号の伝搬速度はおよそ 300,000,000 m/sです。超音波の伝搬がはるかに遅いため、距離測定において非常に高い時間分解能が得られ、産業グレードの電子回路でセンチメートル単位の測位を実用化できます。
2. 超音波とUWBの速度 · なぜ重要なのか
ToFベースのシステムの測位精度は、信号の遅延をどれだけ正確に測定できるかに直接左右されます。電子回路の時間分解能が同じであれば、信号が遅いほど、はるかに細かい距離分解能が得られます。
3. 実用上の精度:2 cm対15〜30 cm
産業現場での導入において、UWBシステムの精度は通常 15〜30 cm 程度で、金属が多くRFノイズの多い環境では性能が大きく低下することがあります。
Marvelmindの超音波ベースのシステムは、日常的に次の精度を実現しています:
- 2〜5 cm の精度(一般的なセットアップ)
- ±2 cm の精度(十分に最適化された環境)
- 最良の場合は ±1 cm まで(管理された条件下)
このため、超音波ベースのRTLSは、多くの産業用途において、UWBに比べて 10倍の精度を持つ代替手段となります。
波の速度と時間分解能
| 技術 | 信号の種類 | 代表的な速度 |
|---|---|---|
| UWB | 無線 | ≈ 300,000,000 m/s |
| 超音波 | 音響 | ≈ 340 m/s |
超音波は電波より約100万倍遅いため、ハードウェアの時間分解能が同じでも、桁違いに優れた距離分解能が得られます。
4. RFノイズと混雑した無線スペクトルへの耐性
現代の工場や倉庫には、Wi-Fi、BLE、独自規格のRF、4G/5G、場合によってはUWBそのものなど、無線の発生源があふれています。これらはすべて、RFの混雑と干渉の原因になります。
超音波は、混雑したRFスペクトルではなく、音響の領域で動作します。つまり:
- Wi-Fi、BLE、携帯電話の電波による干渉の影響を受けない
- UWBが依存しているノイズの多いRF環境と戦う必要がない
- 長期にわたって、より安定した予測可能な精度
これは、大型の金属構造物、クレーン、溶接機器など、RFノイズを発する機械の多い重工業環境では特に重要です。
5. マルチパス、そして見通し(Line-of-Sight)と超音波の直接経路(Line-of-Hearing)
UWBが使う電波は金属表面で反射し、複雑なマルチパスのパターンを生み出します。その影響を抑えるには高度なアルゴリズムが必要ですが、それでも測位誤差が急に大きくなるケースがあります。
超音波は、環境との相互作用の仕方が異なります。反射や遮蔽は依然としてありますが、マルチパスの特性はより扱いやすく、幾何学的な予測ともよく一致します。
最良の結果を得るために、Marvelmindでは、遮るもののない超音波の直接経路(line-of-hearing)が確保されていることに加え、モバイルと固定ビーコンの間の距離が適切であることも必要です。ほとんどの産業現場では、モバイルビーコンとそれを担当する固定ビーコンとの距離を ≈30 m 以内に保つことをお勧めします。
理想的な条件(音響ノイズが少ない、向きが最適、高性能マイク)では、より長い距離も可能です。一方、ノイズの多い環境や障害物のある環境では、実用的な距離が短くなることがあります。カバレッジ、角度、距離の限界について、エンジニアリングの観点からより詳しく解説したガイドはこちらです:Marvelmind RTLSにおける見通しと超音波の直接経路(Line-of-Sight / Line-of-Hearing)。
超音波の直接経路の要件
Marvelmindでは、モバイルビーコンが少なくとも次の数の固定ビーコンを「聞き取れる」ことが必要です:
- 固定ビーコン2台(2D測位の場合)
- 固定ビーコン3台(3D測位の場合)
一般的な産業レイアウトでは、モバイルビーコンとそれを担当する固定ビーコンとの距離を ≈30 m以内に保つことをお勧めします。これにより、ノイズの多い実環境でも、十分な信号レベルと安定した精度を維持できます。
最大の到達距離と堅牢性が必要な場合は、Omni-Microphone IP67 とマグネットホルダーを組み合わせて使用することをお勧めします。これらを使えば、マイクを固定ビーコンに向けて最適な向きに簡単に調整できます。これは、長距離での運用や過酷な条件での設置に不可欠です。
6. 精度以外の産業上のメリット
精度だけでは十分ではありません。Marvelmindの超音波ベースRTLSは、次のメリットも備えています:
- 高い更新レートと低レイテンシ(動きの速いロボット、AGV、ドローン向け)– 次のガイドを参照:位置更新レートを上げる方法。
- スケーラビリティ:対応する複数のアーキテクチャ(IA、NIA、MF-NIA)により、小規模なラボから大規模な倉庫や工場まで対応できます。
- 統合API:ROS、UART / USB / SPI / NMEAなど – インターフェース資料の全文はこちら:Marvelmindインターフェース(PDF)。
優れた精度と合わせて、これらの特長により、超音波は要求の厳しい産業用測位タスクにとって非常に実用的な技術となっています。
7. まとめ:産業用RTLSの中核を担う超音波
産業用の屋内測位において、超音波はUWBの単なる代替ではなく、本質的により高精度で堅牢な技術です。Marvelmindはこの特長を生かし、世界各地の倉庫、工場、トンネル、研究所で導入されている、成熟した現場実証済みのRTLSを提供しています。
UWBと比べて、Marvelmindの超音波ベースのシステムには次の利点があります:
- 最大 10倍の精度
- RFノイズの多い環境での優れた安定性
- 金属の多い過酷な条件でも予測可能な性能
- ロボット、ドローン、フォークリフト、人員トラッキングソリューションとの柔軟な統合
お客様の用途についてご相談ください。技術相談を依頼する ↗。