
Marvelmind屋内測位システムの仕組み
Marvelmindは、ロボット、AGV、ドローン、フォークリフト、人員向けのフルスタックの屋内測位・ナビゲーションシステムです。超音波によるTime-of-Flight測距、同期したタイミング、高度なフィルタリングを組み合わせ、産業グレードの屋内「GPS」を一式で実現しています。
このページでは、システム内部の仕組みを説明します。どのようなコンポーネントで構成されるか、距離をどのように測定するか、マップとサブマップをどのように構成するか、そして実際の産業環境でセンチメートルレベルの精度をどのように安定して維持するかを紹介します。
ロボット、AGV、ドローン、フォークリフト、人員のトラッキングなどのプロジェクトについて、Marvelmindのエンジニアに直接ご相談ください。
Marvelmind IPSの全体構成:固定ビーコンとモバイルビーコン、モデム、ソフトウェア。より詳しい技術情報は、次をご覧ください:アーキテクチャ比較(PDF)とナビゲーションシステムマニュアル(PDF)。
1. システムの概要:屋内ナビゲーションに必要な要素を一式で提供
Marvelmindは単なるセンサーではなく、産業用ロボティクス向けに設計された、屋内ナビゲーションに必要な要素一式(スタック)です。システムは次の要素を組み合わせています:
- モバイルビーコンと固定ビーコン間の超音波による距離測定
- モデムが制御する、同期したRFタイミングネットワーク
- 大規模・複数フロアの施設に対応するマップとサブマップのロジック
- 滑らかな軌跡を得るためのIMUフュージョンとフィルタリング(オプション)
- ロボットや自動化システム向けの豊富な統合API
屋内測位の原理の概要は、屋内測位システムの仕組みで紹介しています。Marvelmindは、産業用途での精度と信頼性を重視し、これらの原理を現場で実証された堅牢な形で応用しています。
Marvelmindと他の技術との簡潔な比較については、次をご覧ください:Marvelmindを選ぶ理由。
2. 主なコンポーネントとその役割
Marvelmind IPSは、4つの主要な構成要素で成り立っています:
- モバイルビーコン – ロボット、AGV、ドローン、フォークリフト、人員に取り付けます
- 固定ビーコン – 環境内に固定された基準点
- モデム / Super-Modem – タイミングとデータの中央ハブ
- Dashboardソフトウェア – 設定、監視、可視化
モバイルビーコンは超音波を発信または受信し、固定ビーコンは固定された音響的な基準となり、モデムは同期とデータ収集を行い、Dashboardはシステムの可視化と管理を行います。
全コンポーネントとアーキテクチャの例については、次の資料で説明しています:Marvelmindプレゼンテーション(PDF)。
3. 超音波Time-of-Flightと測距モード
Marvelmindは、超音波Time-of-Flight(ToF)を距離測定の主な手段として使用しています。基本的な考え方はシンプルで、超音波パルスがビーコン間を伝わる時間を測定します。音は比較的ゆっくり伝わる(約340 m/s)ため、センチメートルレベルの精度で距離を求めることができます。
システムは複数の測距モードに対応しています:
- 片方向測距(OWR) – モバイルビーコンが超音波を発信し、固定ビーコンがそれを受信してタイムスタンプを付けます。ロボット、ドローン、AGV向けの基本となるアーキテクチャで、NIAアーキテクチャ(Non-Inverse Architecture)と呼ばれます。
- 逆方向の片方向測距 – 固定ビーコンが発信し、モバイルビーコンが受信します。ウェアラブル用途(人員のトラッキング)、フォークリフト、ロボットに有用で、IAアーキテクチャ(Inverse Architecture)と呼ばれます。
- ハイブリッドモード – 診断や、双方向の測定が有効な特殊なレイアウトで使用します。固定ビーコンのマップを自動で構築する際のモードでもあります。
測距、ノイズ、マルチパスの観点から超音波を他の技術(UWBなど)と比較した内容は、次のページで解説しています:超音波がUWBより高精度な理由と UWB測位と超音波の比較。
4. 同期したタイミング:目に見えない基盤
位置を計算するには、超音波パルスがいつ届いたかだけでなく、すべてのビーコンの時計が互いにどう対応しているかも把握する必要があります。Marvelmindは、モデムが制御する同期したRFタイミングネットワークを使用しています。
モデムは無線でタイミングフレームをブロードキャストします。固定ビーコンは内部時計をこのフレームに同期させるため、システム全体が共通の時間基準で動作します。固定ビーコンは超音波を検出すると到達時刻を記録し、そのタイムスタンプをモデムに送信します。
異なる固定ビーコンからの複数のタイムスタンプを用いて、システムは2Dまたは3Dの三辺測量によりモバイルビーコンの位置を求めます。時計が厳密に同期しているからこそ、長時間にわたってセンチメートルレベルの精度を維持できます。
5. センサーフュージョンと滑らかな軌跡
超音波による生の測距値は非常に高精度ですが、得られる位置は離散的です。滑らかで連続的な軌跡を得るために、Marvelmindは超音波を、モバイルビーコンに搭載されたIMUのデータ(加速度センサーとジャイロスコープ、オプション)や、オドメトリなどの他のデータソースと融合します。
超音波が一時的に遮られた場合は、IMUとオドメトリが推測航法(デッドレコニング)を行い、位置を推定し続けます。超音波の測定が再び得られると、蓄積したドリフトが補正されます。この組み合わせにより、次のことが実現します:
- 可視化とログ記録のための、より滑らかな動き
- 高速で移動するロボットやドローンでの、より良好な挙動
- 短時間の遮蔽や音響的な影に対するロバスト性
内部のフィルタリングアルゴリズムの概要は、Marvelmindのプレゼンテーションとユーザードキュメントで説明しています。
6. マップ、サブマップ、大規模施設
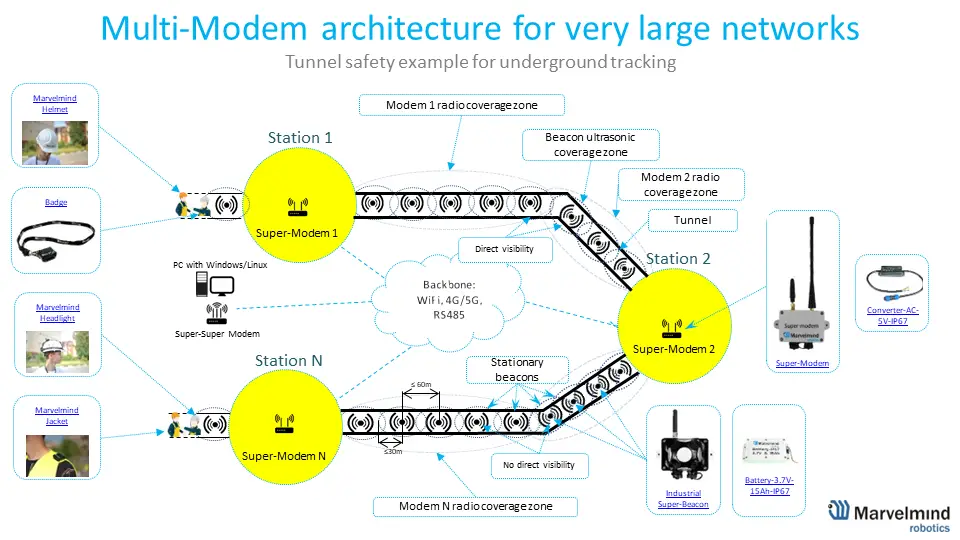
実際の工場や倉庫が、単純な1つの部屋であることはまれです。Marvelmindでは、設置環境をサブマップに分割できます。サブマップとは、それぞれ独自の固定ビーコンと設定を持つ論理的なエリアです。
サブマップは、異なるホール、ゾーン、フロアを表すことができます。モデムとDashboardがこれらを1つのグローバル座標系に位置合わせするため、ロボットは位置を失うことなく、あるサブマップから別のサブマップへ移動できます。
代表的な導入例:
- 複数ホールの倉庫
- 音響的に分離されたゾーンを持つ生産ライン
- 複数階の物流センター
このようなシステムの設計原則は、ナビゲーションシステムマニュアルや関連するエンジニアリングガイドで解説しています。
7. API、統合、ロボティクスでの実用
Marvelmindは、ロボティクス、自動化、デジタル化のプロジェクトに直接統合できるよう設計されています。位置と診断情報は、複数のインターフェースを通じて提供されます:
- ROS / ROS2 – ロボット用オペレーティングシステムとの統合用
- UART – 組み込みコントローラー向けのバイナリプロトコル
- USB – PCや産業用コンピューター向け
- SPI と NMEA – GNSSのようなメッセージを想定したシステム向け
- RS-485 – 本格的な産業環境向け
- WiFi経由のUDP – データのワイヤレスストリーミングが望ましい場合
プロトコル文書、サンプル、統合ガイドへのリンクは、ダウンロードページ、および次の資料にまとめています:Marvelmindインターフェース(PDF)。
高い精度、金属の多い環境でも堅牢な動作、柔軟な導入アーキテクチャを兼ね備えたMarvelmindは、ロボット、AGV、ドローン、産業車両の屋内ナビゲーションの実用的な基盤となります。
8. まとめ:現場で実証された屋内ナビゲーションシステム
Marvelmind屋内測位システムは、超音波Time-of-Flight、同期したタイミング、サブマップアーキテクチャ、豊富なAPIを組み合わせた、成熟した、現場で実証済みのナビゲーションソリューションです。
- 実際の産業環境でのセンチメートルレベルの精度
- 金属が多く電波ノイズの多い環境でも安定した動作
- 小規模なテストラボから大規模な工場まで拡張可能
- ロボット、AGV、ドローン、フォークリフト、人員トラッキングシステムとの直接統合
自律システムに高精度で堅牢な屋内ナビゲーションが必要な場合、Marvelmindは、世界中に多数の導入実績を持つ、完全で十分に文書化されたアーキテクチャを提供します。
お客様の用途について相談してみませんか?技術相談を依頼する。