
高精度な屋内測位システム向けの、低レイテンシ・リアルタイムIMUセンサーフュージョン
概要
リアルタイム低レイテンシIMUセンサーフュージョンにより、次のことが可能です:
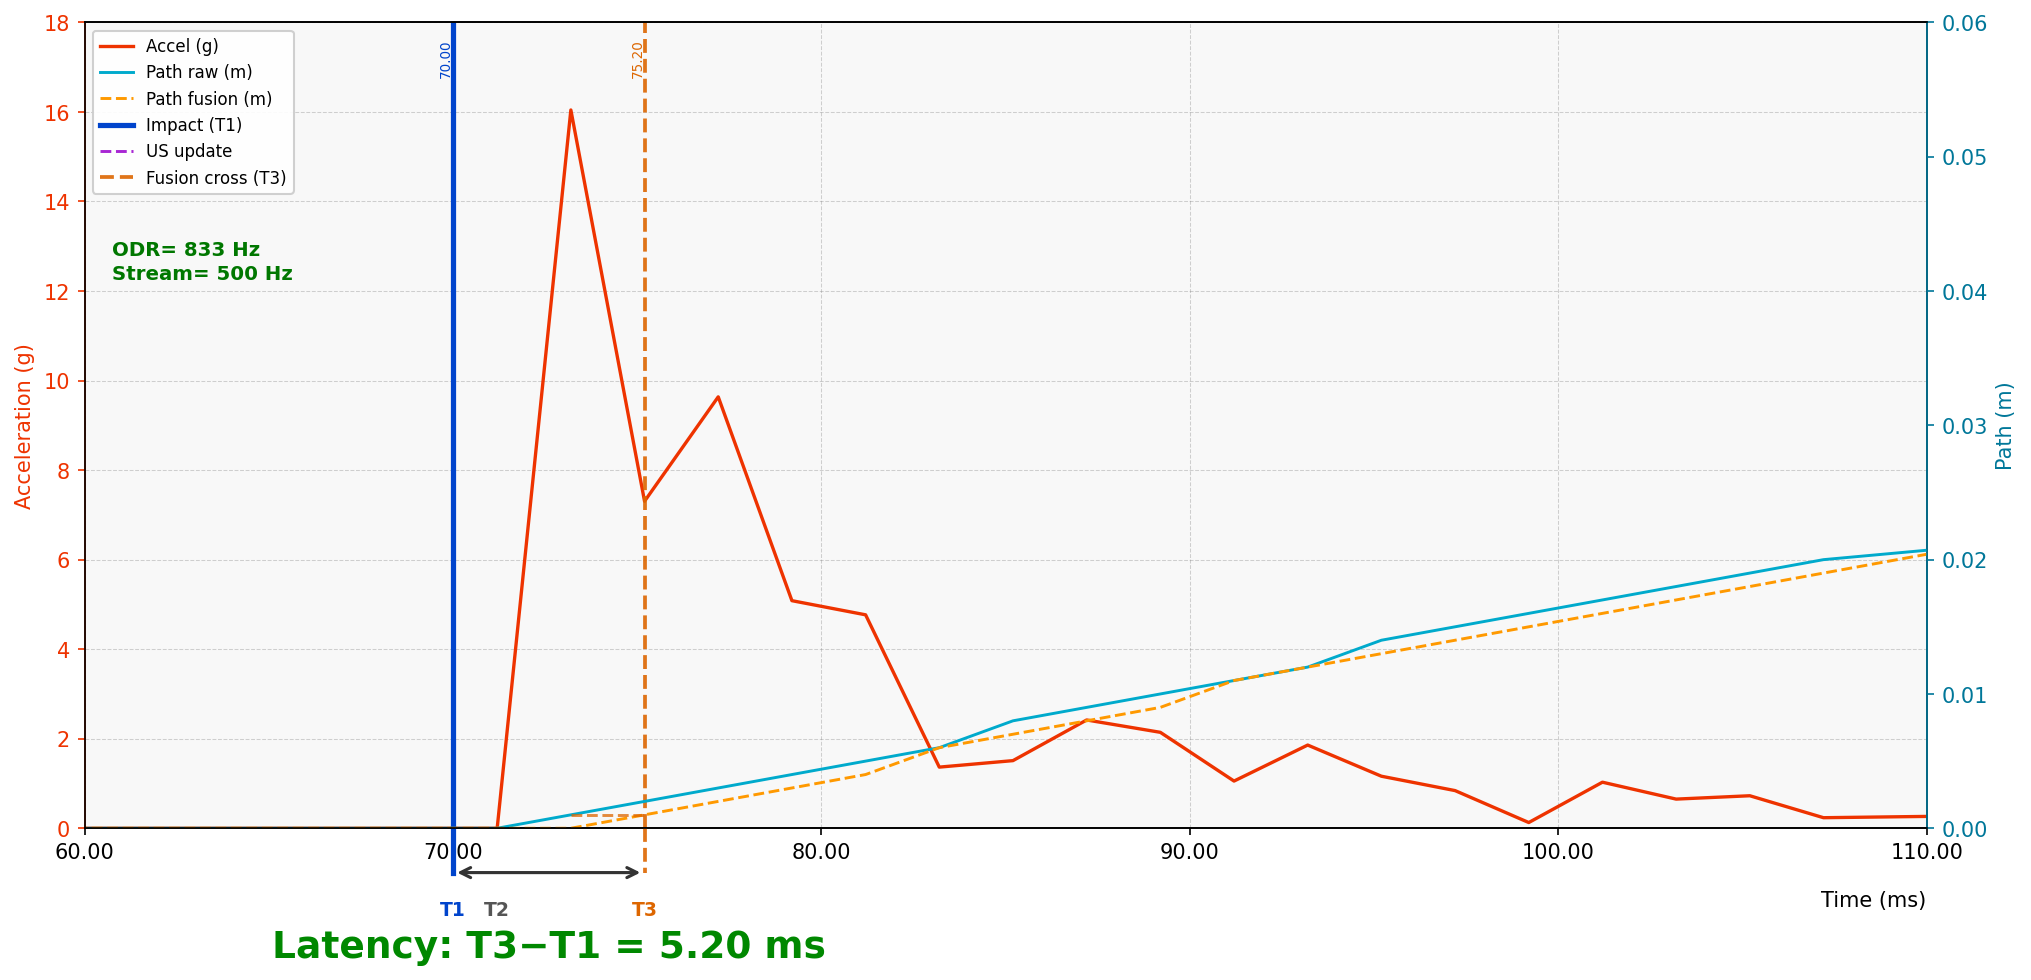
- 最大 500 Hzの位置更新レート
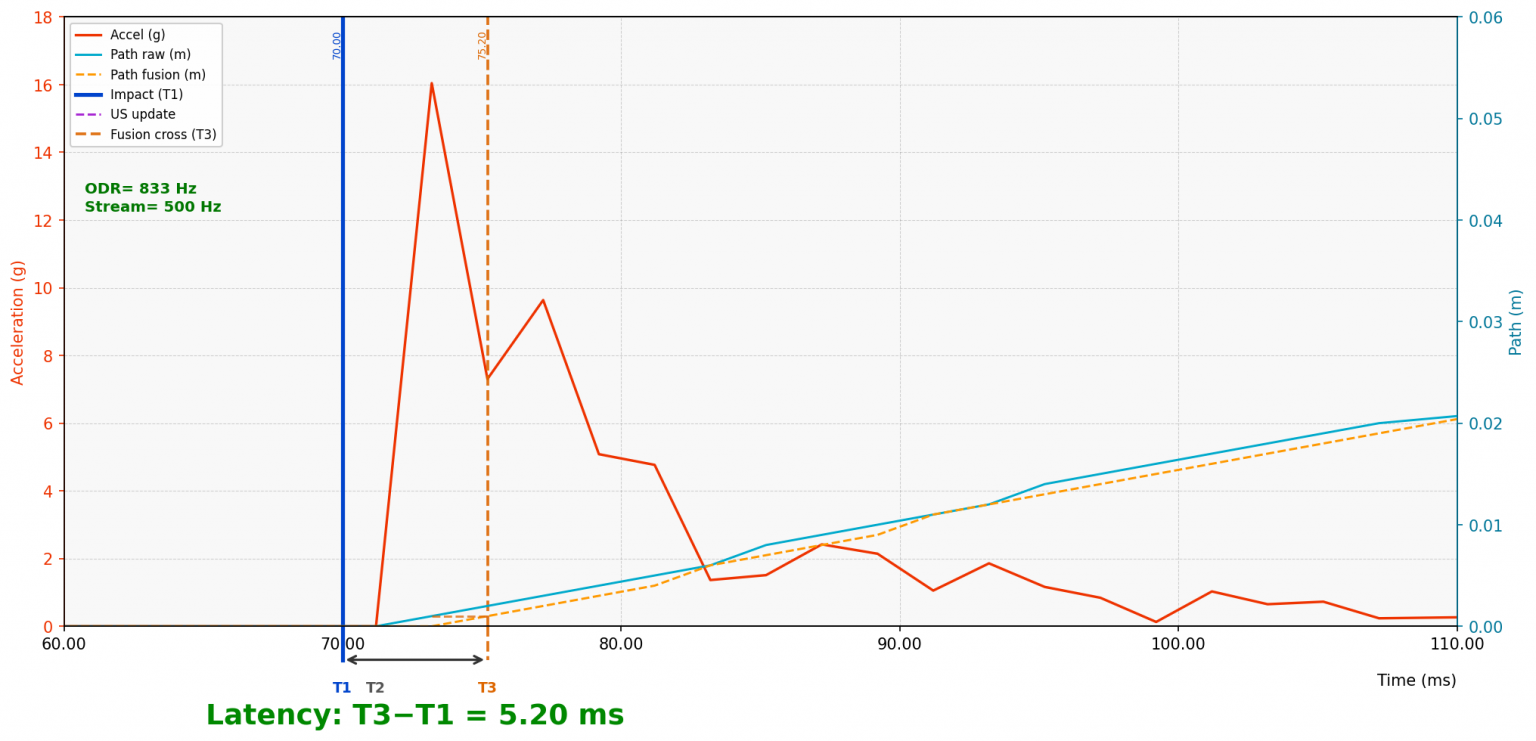
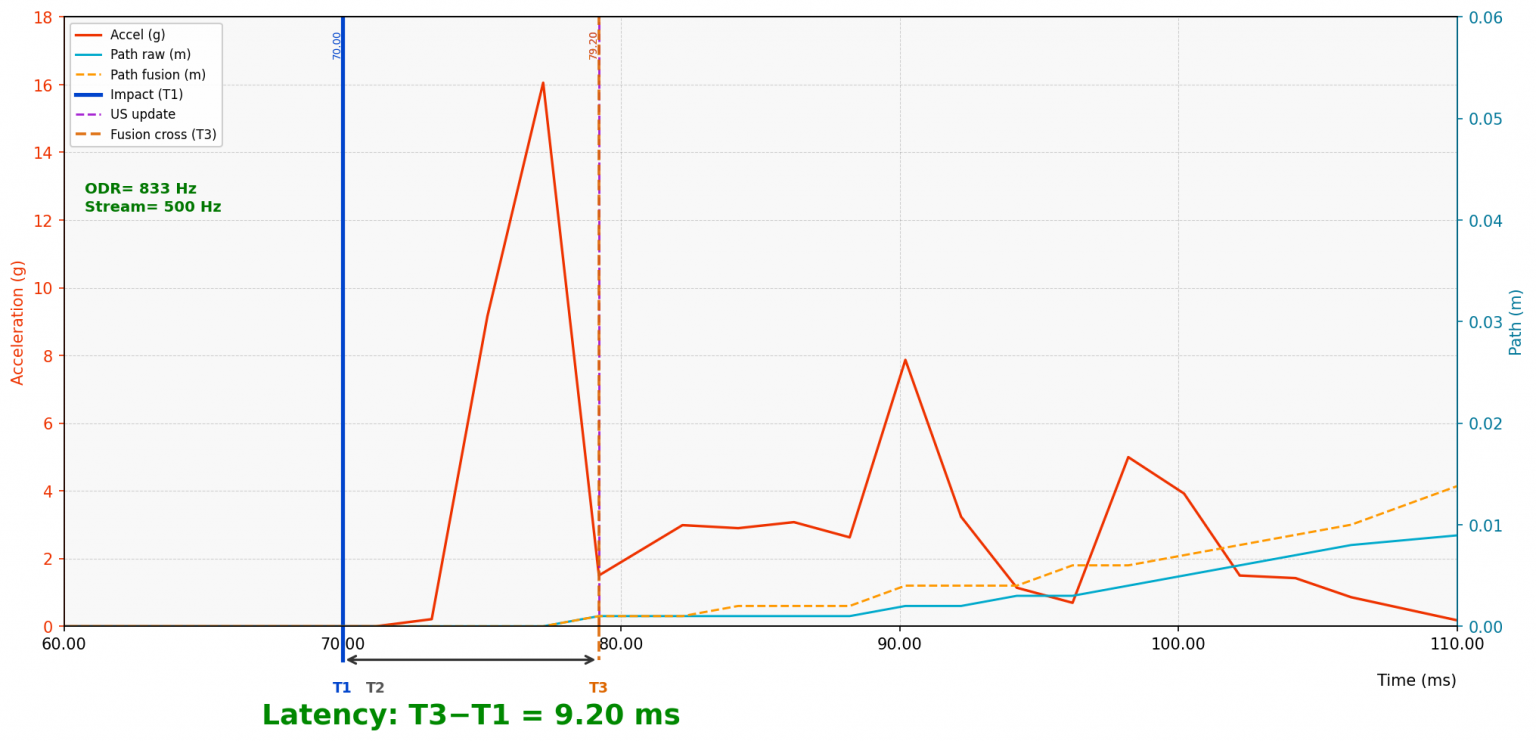
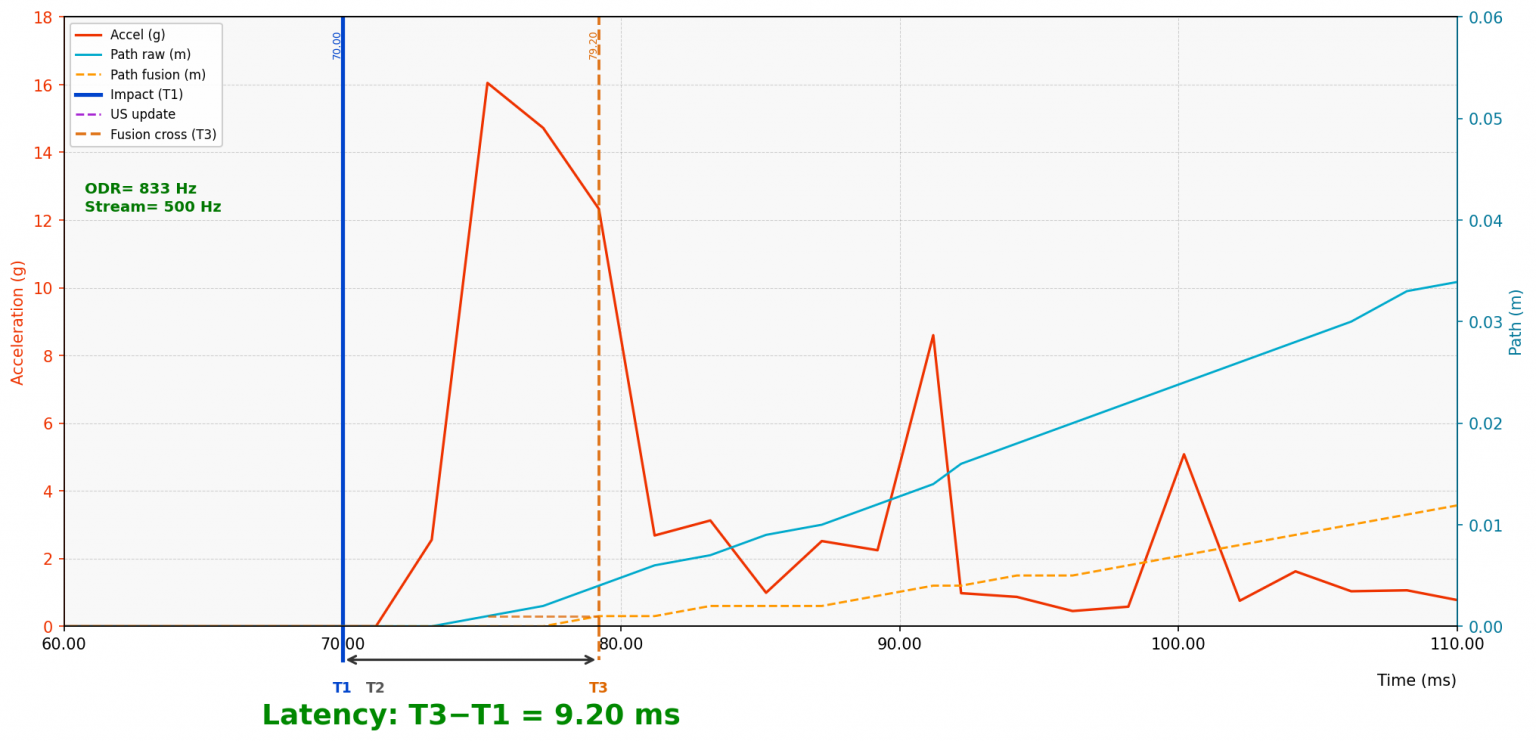
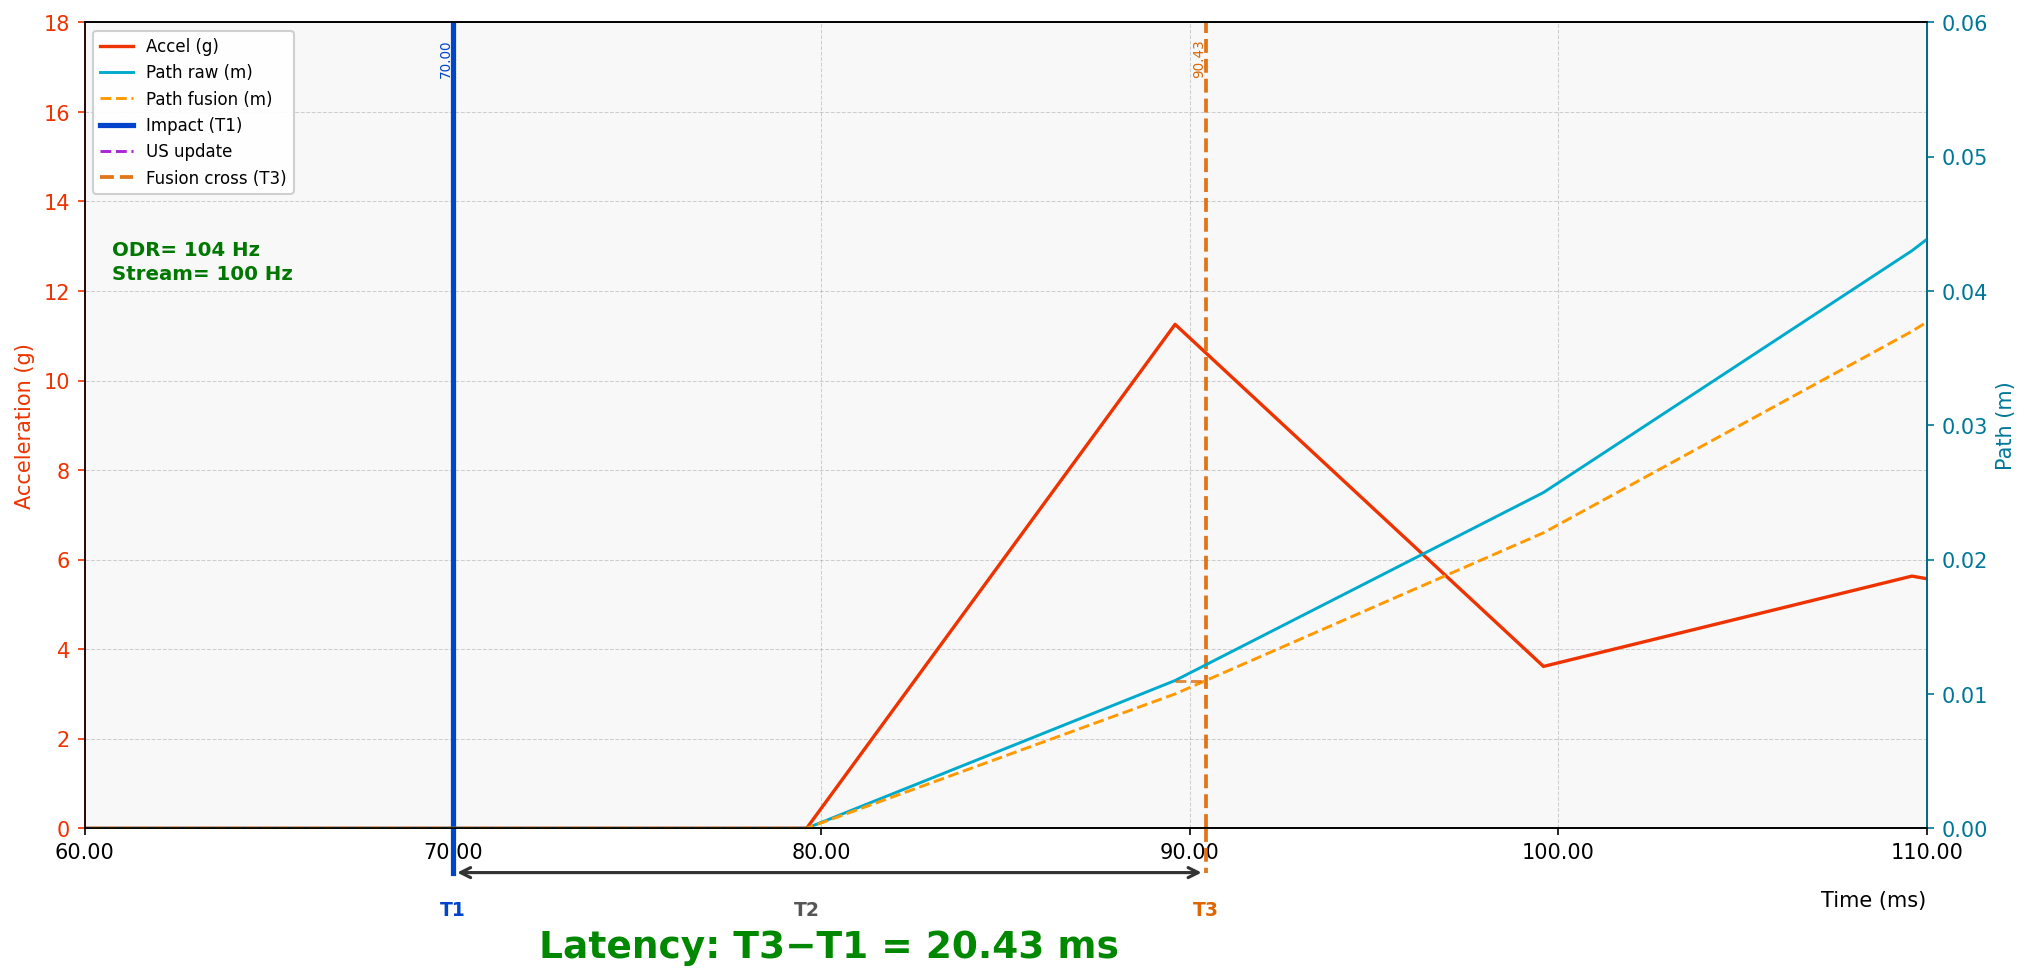
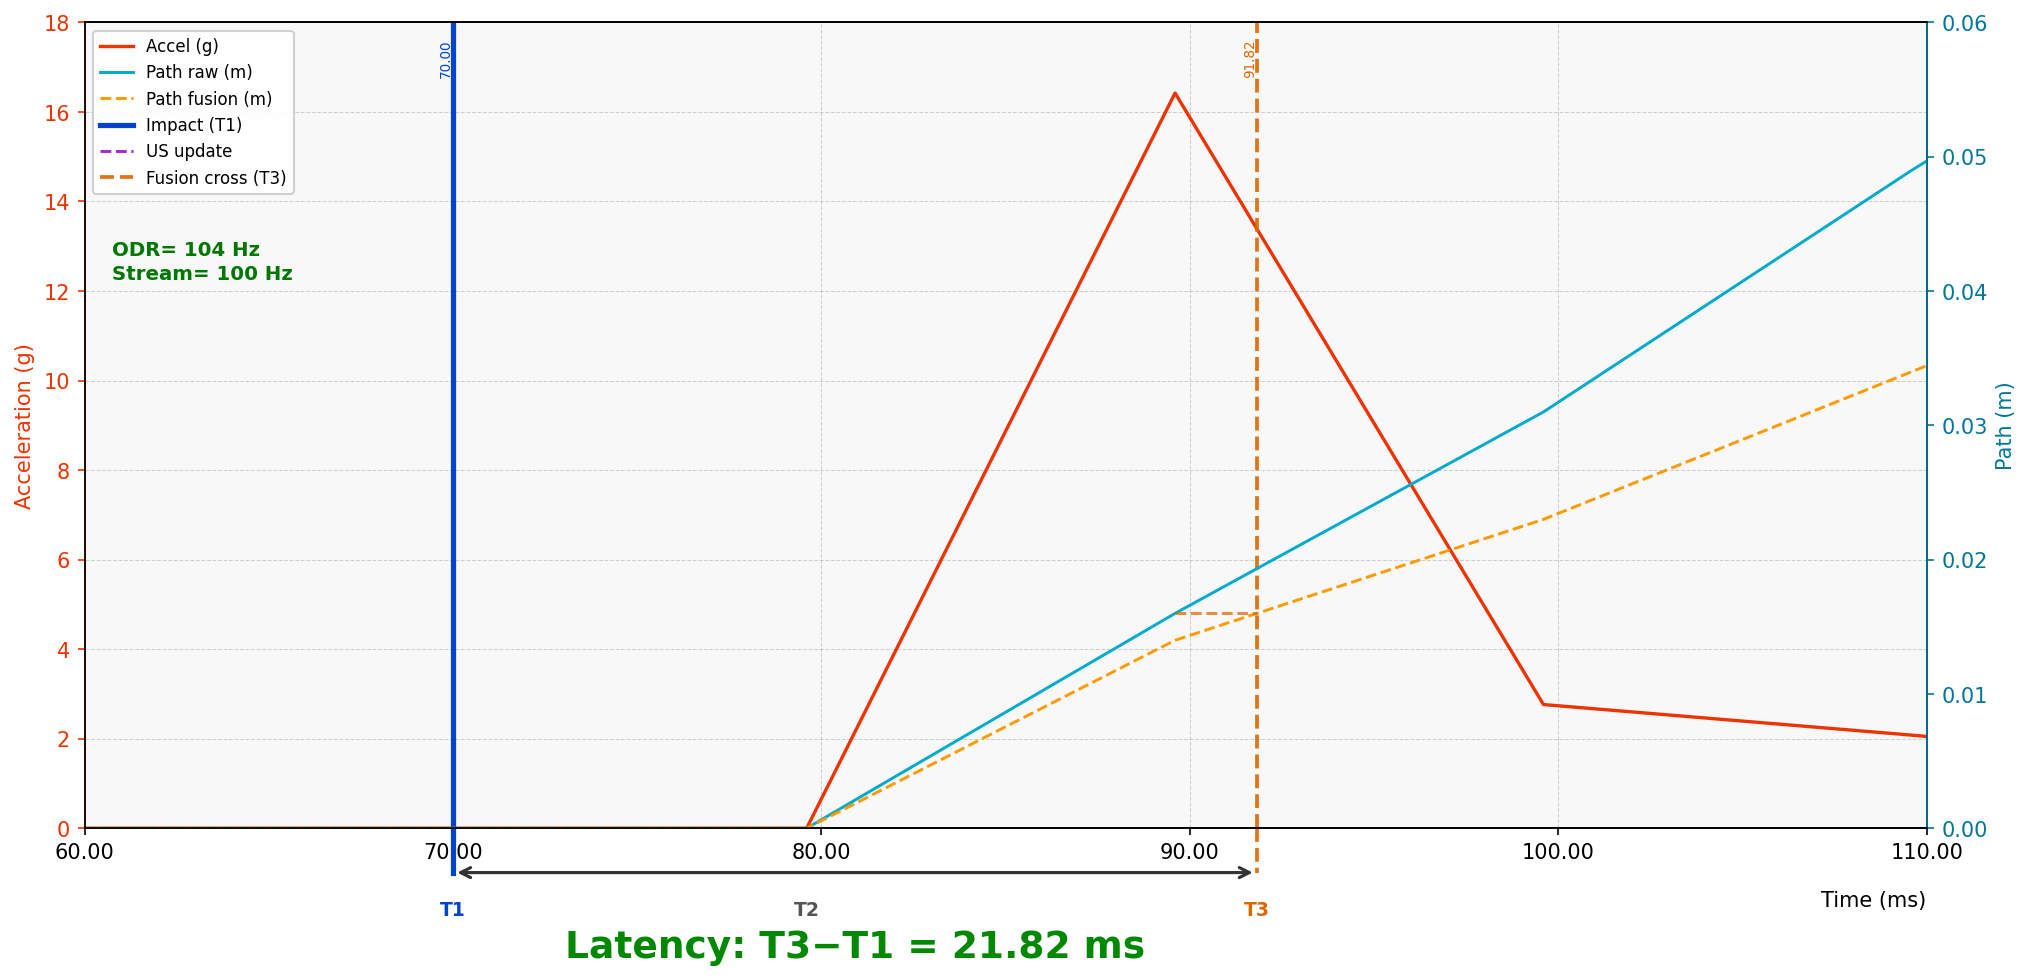
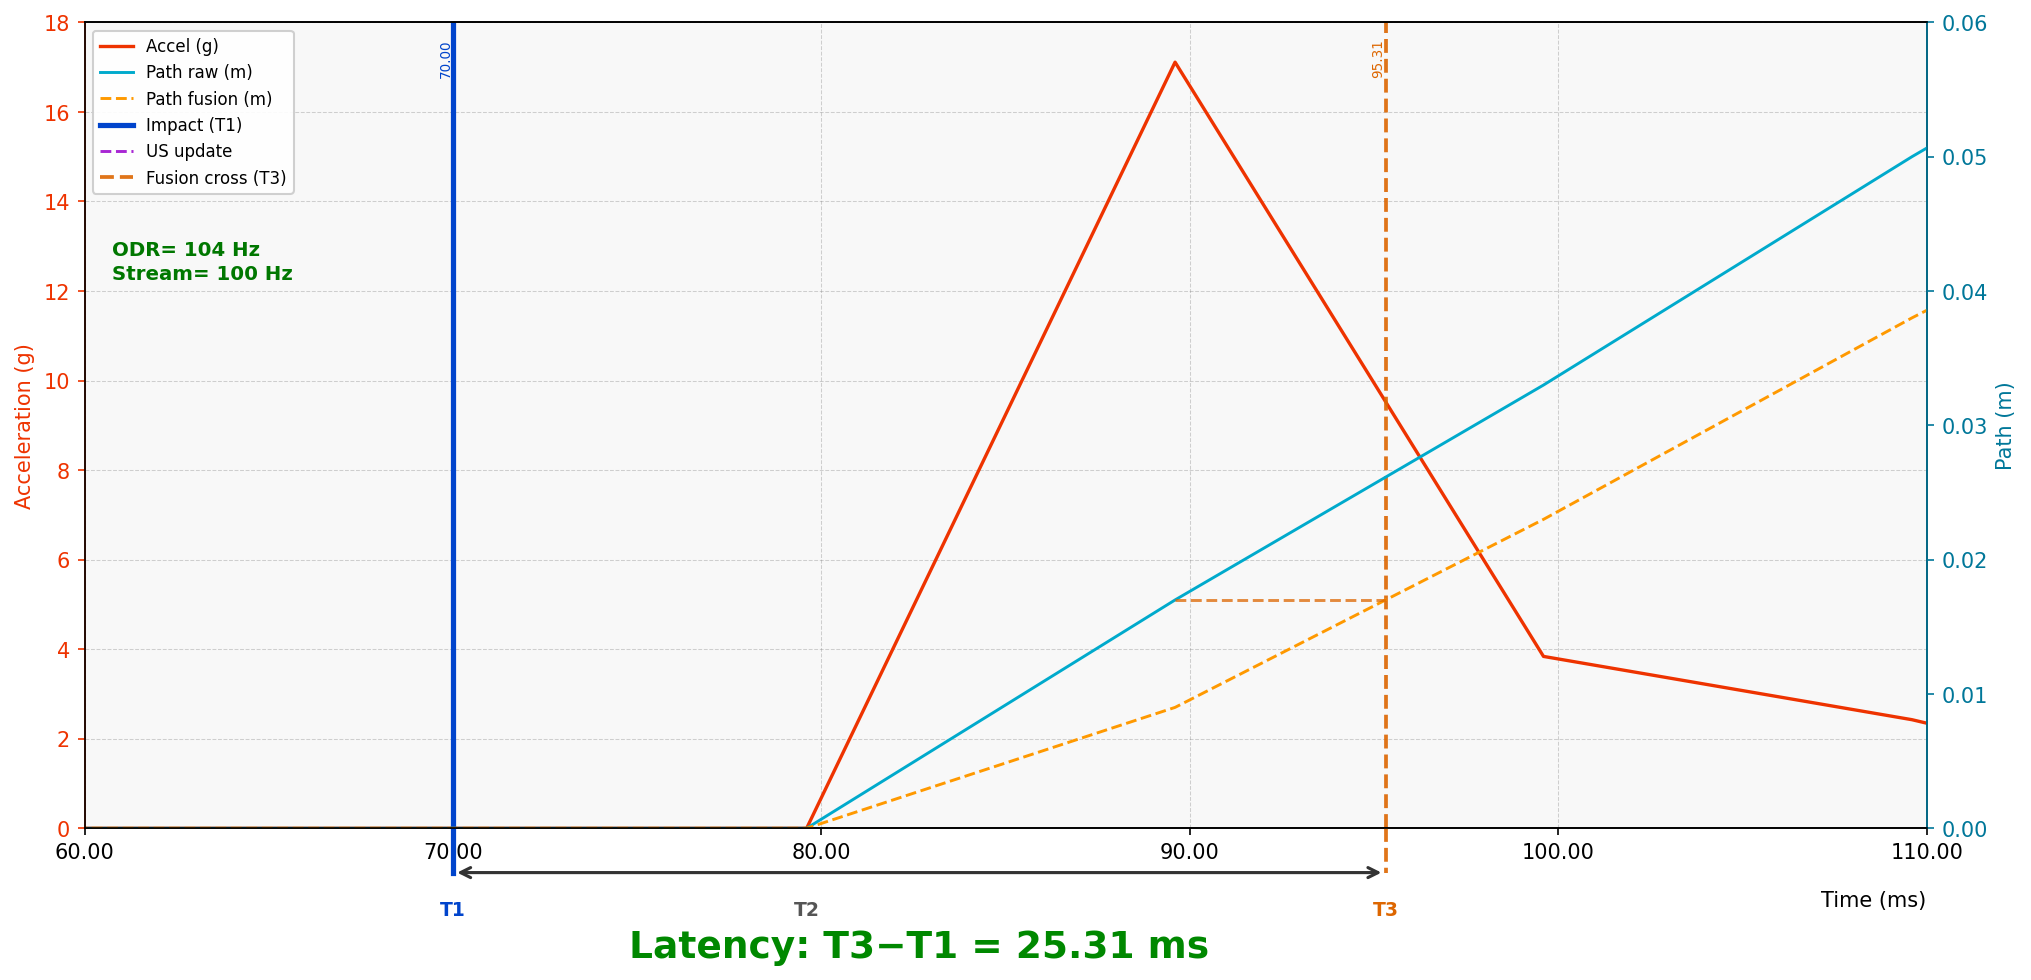
- 5〜25 ms のレイテンシ:移動体の動きの種類と設定によって異なります
- 3Dトラッキング。1Dおよび2Dトラッキングにも対応しています(もちろんです 🙂
- 対応アーキテクチャ:NIA(Non-Inverse)とIA(Inverse)の両方
- 静止状態での位置 + 方向には、ペアードビーコン構成を推奨します。IAでは、モバイルビーコン間には 2線接続が必要です。NIAおよびMF NIAでは配線は不要で、ペアは無線で接続されます。単一のモバイルビーコンでも方向の取得は可能です
- この機能を有効にするには、次が必要です:MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン ライセンス
実践的なヒントとアドバイス
必要なIMUセンサーフュージョンの種類を見極める
まず、IMUセンサーフュージョンのいくつかの種類から選びます。必要なのはIMUセンサーフュージョンそのものではない、ということを忘れないでください。必要なのは、それがもたらすもの、つまり、より高い位置更新レート、より低いレイテンシ、短時間の遮蔽に対するより高いロバスト性、より高い精度です。IMUセンサーフュージョンはそれを実現する方法の一つですが、唯一の方法ではありません:
- MMSW0009:超音波 + IMUセンサーフュージョン (ポストプロセッシング) と高速屋内測位システム:IMUと超音波のセンサーフュージョン:ポストプロセッシングで十分であれば、それを使用してください。精度とロバスト性の面では、MMSW0021:リアルタイム超音波 + IMUセンサーフュージョンより常に優れています。ポストプロセッシングでは、IMUセンサーフュージョンが使えるデータが多く、フュージョンについてより適切な判断ができるからです。ペアードビーコン構成の有無にかかわらず動作します
- MMSW0017:高更新レートの外挿:ゴーカートやスピードスケート選手など、動きが比較的予測しやすい移動体の場合に使用してください。もちろん、衝突(クラッシュ)の瞬間には動きが予測できなくなり、アルゴリズムは対応に苦しみます。しかし、ほとんどの時間は、実質的にゼロ、あるいはマイナスのレイテンシ(外挿/予測)で、非常に良好なトラッキングが得られます。ペアードビーコン構成の有無にかかわらず動作します
- MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン:この種類の最大の利点は、位置データの低レイテンシです。一般的な意味でのIMUセンサーフュージョンとしては、すべてのIMUセンサーフュージョンアルゴリズムの中で最も典型的な系統です。NIA(Non-Inverse)と IA(Inverse)の両方のアーキテクチャで動作します。方向の取得には、静止状態では引き続き、モバイルビーコン(hedge)のペアードビーコン構成を推奨します。単一のモバイルビーコンでも可能です(次の項目を参照)
- 方向取得のためのIMUセンサーフュージョン。本物のIMUセンサーフュージョンですが、対象は角度データのみで、位置は対象外です。静止状態では、引き続きペアードビーコン構成を推奨します。ジャイロスコープで決まる非常に高い角度分解能が得られ、センサーフュージョンによりペアードビーコン構成で常に補正されるため、ジャイロスコープのドリフトもありません。単一のモバイルビーコンでも方向の取得は可能です:単一ビーコンでの方向取得を参照してください。これは、Non-Inverse(NIA)とInverse(IA)のどちらのアーキテクチャでも動作します。Marvelmindプロトコルで利用する場合、オプションライセンスは不要です。NMEAの場合:MMSW0002:NMEA0183向けの方位パケットGPHDT。uBloxの場合:MMSW0003:PX4向けUBX(u-blox)プロトコル
- IMUセンサーフュージョンがそもそも不要な場合もあります。適切な設定だけで、十分に高い更新レートと十分に低いレイテンシが得られることがあります:
名称に「-4」以降が付く新しいビーコンのみサポート
現在サポートされているモバイルビーコンは次のとおりです:
- Super-Beacon-4
- Industrial Super-Beacon-4
- Industrial-RX-4 with Omni
- Industrial-RX-4 with Horn
これらのモバイルビーコンやその他のモバイルビーコンの新しいハードウェアバージョンも、次に対応する見込みです:MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン。
誤解のないように:
- Super-Beacon、Super-Beacon-2、Super-Beacon-3、Industrial Super-Beacon-2および-3、Industrial-RX-2および-3、その他の旧世代のデバイスは、次の機能に対応していません:MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン(モバイルデバイスとして使用する場合)
- ただし、固定ビーコンについては制限はなく、固定ビーコンとして問題なく使用できます(IAで固定ビーコンとして動作できるものに限ります)。たとえば、Industrial-RXはトランスデューサーを一切持たず超音波を発信できないため、IAでは固定ビーコンとして機能できません。この機能とは関係ありませんが、アーキテクチャの要件に関する基本は忘れないでください。非常に古いBeacons HW v4.9でも固定ビーコンとして使用できます
静止状態ではペアードビーコン構成を推奨
静止状態では、MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン機能には、モバイルビーコンのペアードビーコン構成を引き続き推奨します。なぜでしょうか?静止状態で単一のモバイルビーコンの方向(ヨー軸)を十分な精度で決定する、実用的な方法がないためです。
確かに、移動体がすでに動いているときにヨー方向を特定してロックし、ドリフトを追跡して補正することは可能です。当社はMarvelmindのDJIドローンソリューションで、これを実際に成功させています:
ただし、この方法では、システム座標に対する移動体の初期配置、または最初の0.5〜1 mの移動(ヨー軸方向がロックされるまで)に、追加の要件が生じます。場合によっては、これは制約として大きすぎます。一方で、2台のモバイルビーコンを持ち運ぶ必要がなくなる、優れた解決策になる場合もあります。MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン機能のこのようなサブタイプは、すでに利用できます。Non-Inverse(NIA)とInverse(IA)のどちらのアーキテクチャでも動作します:単一ビーコンでの方向取得を参照してください。一般に、使えるデータが少なくなるため、ペアードビーコン構成による基本のサブタイプよりも脆弱になる可能性があります。しかし、ペアードビーコン構成にはモバイルビーコン間に少なくとも20〜30 cmの基線が必要で、ユーザーがそのためのスペースを確保できない場合もあるため、状況によっては、これが実現の決め手になります。
ペアードビーコン:モバイルビーコン間に簡単な2線の配線が必要(IAのみ)
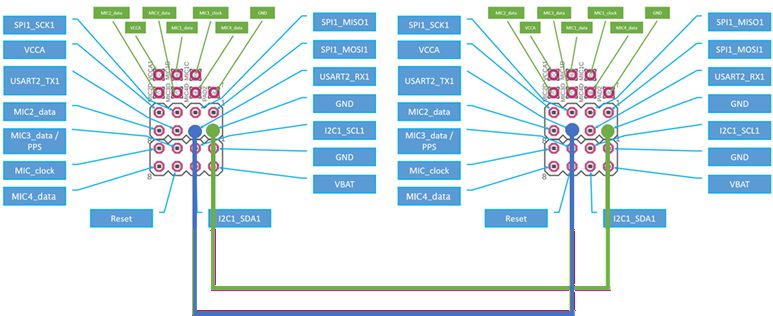
ペアードビーコン構成では、NIAおよびMF NIAでは配線は不要で、ペアは無線で接続されます。IAでは、モバイルビーコン同士を2本の線で接続する必要があります:
- スレーブビーコン(右側)のUART TXを、マスターのSuper-Beaconの外部4×4ピン(他のビーコンでは同等のピン)にあるUART RXピンに接続する必要があります
- 両方のビーコンのグラウンドも接続します
ペアードビーコン構成の詳細は、次をご覧ください:操作マニュアル。
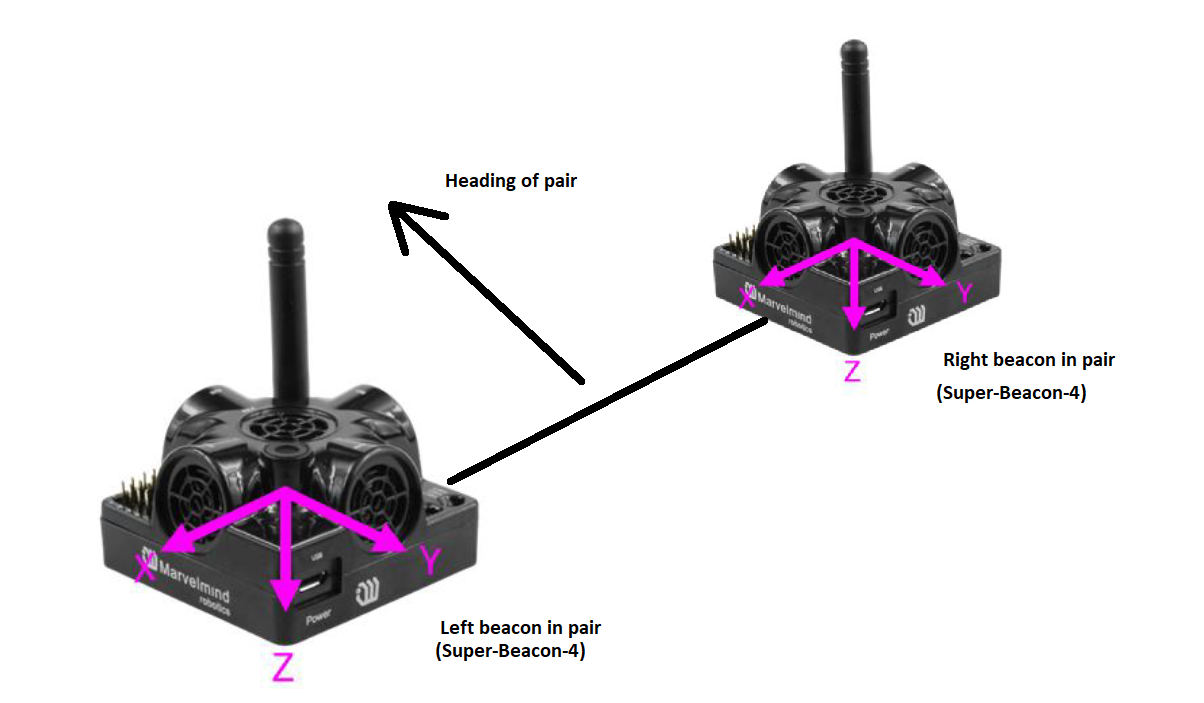
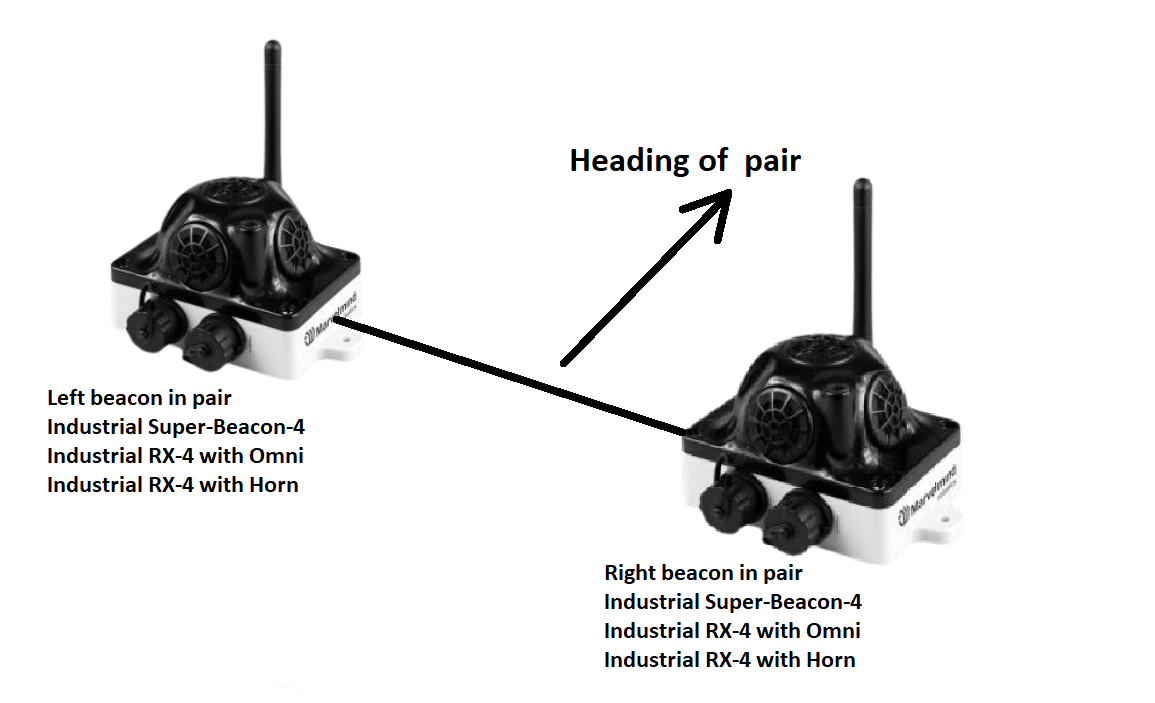
モバイルビーコンの相対的な配置は重要です
- ビーコンのマイク間(または中心間)の基線は、少なくとも20〜30 cmを推奨します。これより短い距離でも動作する場合がありますが、ロバスト性は徐々に低下します
- マスタービーコンはペアの左側に配置する必要があります
- Super-BeaconのUSBコネクタ、またはIndustrialビーコンの7ピンコネクタは、ペアの後方に向ける必要があります。向きを回転させることも可能ですが、その場合は設定を変更する必要があります
- 軸はSuper-Beaconについて示しています。Industrial Super-Beaconについては示していません(図は後日更新する可能性があります)。ただし、基板上のIMUチップの配置が異なるため、軸の向きも異なる可能性が高いです
ユーザー機器への接続と、余分なレイテンシを避ける方法
この機能(MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン)の最大の利点は、位置データの低レイテンシです。そのため、位置データの取得方法を正しく理解し、インターフェースやオペレーティングシステムによる余分なレイテンシを持ち込まないことが極めて重要です:
- マスターモバイルビーコンからの通常のUART(hedgeまたはhedgehog):Super-Beaconの4×4ピン、またはIndustrialビーコンの7ピンデータコネクタ内のピンを使います。これが最適かつ簡単な方法です。これにより、目立った追加レイテンシなしで低レイテンシの位置データを取得できます
- マスターモバイルビーコンからUSB経由(追加レイテンシは約1 ms + USBドライバのレイテンシ(OSに依存))。最大の懸念は、OSのレイテンシとそのジッターが予測できないことです。追加レイテンシは見積もりが難しく、気にならない程度から大きなものまでさまざまです。OSの制御できない遅延によるレイテンシのジッターも、もう一つの懸念です。ただし実際には、これらの懸念は誇張されすぎている場合もあり、その場合は、USBを使うため、UARTの配線(上記参照)よりもさらに簡単な接続方法になります
- 特殊ファームウェアを搭載した追加のModem HW v5.1のUSB/UART経由。構成:スプリットモデムアーキテクチャ(追加レイテンシ:500 kbpsの無線で約1 ms + UART/USBのレイテンシ(上記参照))。次のような場合に、モバイルビーコン側ではなくモデム側で低レイテンシのデータを取得する最適な方法です:高い位置更新レートと低レイテンシでのトラッキング
- マスターモバイルビーコンをUSB接続したDashboardからUDP経由(追加レイテンシは約1 ms + USBドライバのレイテンシ + UDP転送のレイテンシ(ネットワークに応じて通常3〜50 ms))
- マスターモバイルビーコンをUSB接続したDashboardからRESTまたはMQTT経由(追加レイテンシは約1 ms + USBドライバのレイテンシ + REST/MQTT転送のレイテンシ)。追加レイテンシの合計を評価するのは困難ですが、この方法もサポートされています
- 特殊ファームウェアを搭載したModem HW v5.1を接続したDashboardから、UDP/REST/MQTT/ログ経由。構成:スプリットモデムアーキテクチャ(追加レイテンシは、モバイルビーコンをDashboardに接続した場合と同じ + 500 kbpsの無線で約1 ms)
- マスターモバイルビーコンをUSB接続したDashboardのログファイル経由(ポストプロセッシング用 – レイテンシは対象外)
実用上の大きな制約ではありませんが、モバイルビーコンの加速度の現在の上限は 16 gです。これは、何かに強くぶつかった場合を除き、現実の一般的な移動体が受ける加速度をはるかに上回ります。ただし、それほど強くぶつかった場合には、IMUセンサーフュージョンや、加速度超過による完璧なトラッキングの一時的な喪失は、いずれにせよ最大の懸念ではないでしょう。それでも、この上限は念頭に置いてください。より高い加速度が要件に含まれる場合や、その他の懸念がある場合は、遠慮なく次までご要望をお送りください:info@marvelmind.com。
Dashboardの設定
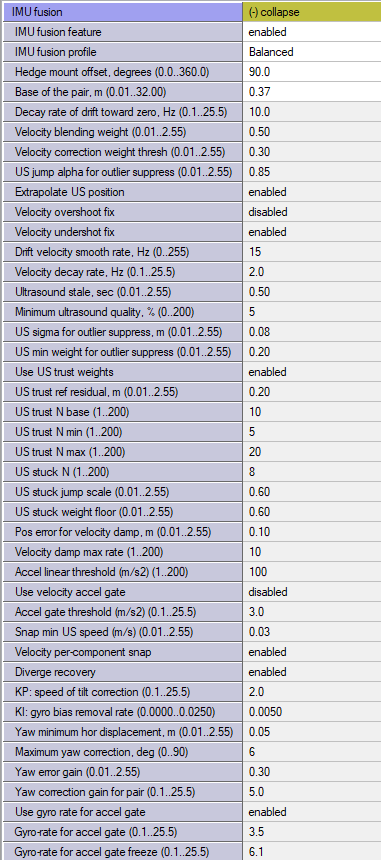
次の機能には、多くの設定があります:MMSW0021:リアルタイム超音波 + IMUセンサーフュージョン機能。この機能は上級ユーザー専用であることを忘れないでください。初心者の方は、最もシンプルな構成から段階的に進め、まず完璧なトラッキングを確認し、システムに慣れてから、この機能を使い始めてください:ステップバイステップのアプローチと、成功におけるその重要性。
そもそもIMUセンサーフュージョンとは何か?...
高精度な屋内測位システムにおけるIMUセンサーフュージョンについて語る際には、覚えておくべき重要なポイントがいくつかあります:
- センサーフュージョンとは、定義上、複数のデータソースを使い、融合する双方の長所を組み合わせようとすることです。たとえば、IMU + 超音波屋内測位、IMU + 超音波IPS + オドメトリ、IMU + 超音波IPS + ビジュアル…など、融合できるソースは数多くあります
- 当社は、センサーフュージョンを「すべてを支配する単一のアルゴリズム」とは考えていません。センサーフュージョンは複数の系統をもつソリューションのツリーであり、IMU + 超音波は多くの選択肢の一つにすぎません。現在の実装も、その系統の一つです。IMUセンサーフュージョンの系統/種類は、今後さらに増えていきます。トレードオフは常に存在するため、ユーザーはそれらを明確に区別し、それぞれのシナリオに最適なものを選ぶ必要があります
IMU(3D加速度センサー + 3Dジャイロスコープ)センサーフュージョンという場合、通常は、IMUデータと超音波屋内測位システムのデータを、両者の長所を取り出して融合することを指します。
多くの場合、ほかのデータソースも含まれます:位置 + 方向のためのペアードビーコン、オドメトリ、そして何らかの形での移動体モデルの組み込みです。
なお、当社は通常、磁気センサーとは融合しません。当社は屋内ソリューションに注力しており、屋内では、周囲の強磁性体による地磁気の強い歪みや、独自の磁場を発生させて地磁気に干渉する大電流のため、磁気センサーがうまく機能しない場合があるからです。このような問題が常にあるわけではありません。しかし、一般に磁気センサーに頼ることはできません。そのため、位置 + 方向にはペアードビーコン構成を使用しています:Boxie 2 – 走行紹介(ショート版)。
とはいえ、磁気センサーを完全に排除しているわけではありません。GNSSが使えない環境でも地磁気は利用でき、磁気センサーを使える場合があります。その場合は、Super-Beacon-4またはIndustrial Super-Beacon-4に4×4拡張コネクタ経由で外部基板を接続します。接続には通常I2CまたはSPI、あるいはその他の方法を使います。ペアードビーコン構成がお客様のケースに適さない場合は、ご相談ください。
何をトラッキングしているのか手がかりがないまま、IMUセンサーだけで何でもトラッキングするのは困難です。対象物についての何らかの知識は、ほぼ不可欠です:「フォークリフトは飛ばない」、「フォークリフトのフォークは3Dで動くことがある」、「レーシングドローンやハーフパイプのスキージャンパーには素早い3D機動が予想されるが、2Dで走行する配送ロボットではまずありえない」などです。そのため、設定項目が多数あります。多すぎるかもしれません。深く掘り下げなくても済むよういくつかのプロファイルを用意していますが、望めば、IMUセンサーフュージョンシステムをほぼ無限に細かく制御できます。
目標は慎重かつ現実的に設定する
また、センサーフュージョンで具体的に何を達成したいのかを明確に理解することも非常に重要です。IMUセンサーフュージョンは非常に強力なソリューションです。それでもトレードオフがあり、すべてを同時に達成できるわけではありません。精度、更新レート、レイテンシ、安定性、ロバスト性、柔軟性、複雑さ、価格など、おなじみの項目の中から選ぶ必要があります。
では、センサーフュージョンで具体的に何を達成したいのでしょうか?
- 高い更新レート?
- 低レイテンシ?
- 測位データの精度向上?
- 位置の飛びにつながる遮蔽やノイズ源への耐性向上?
これが、センサーフュージョンが万能のソリューションではなくソリューションのツリーであり、ツリーの各系統の中に、特定のニーズに焦点を当てたさまざまなプロファイルがある主な理由の一つです。
低レイテンシと高い更新レート
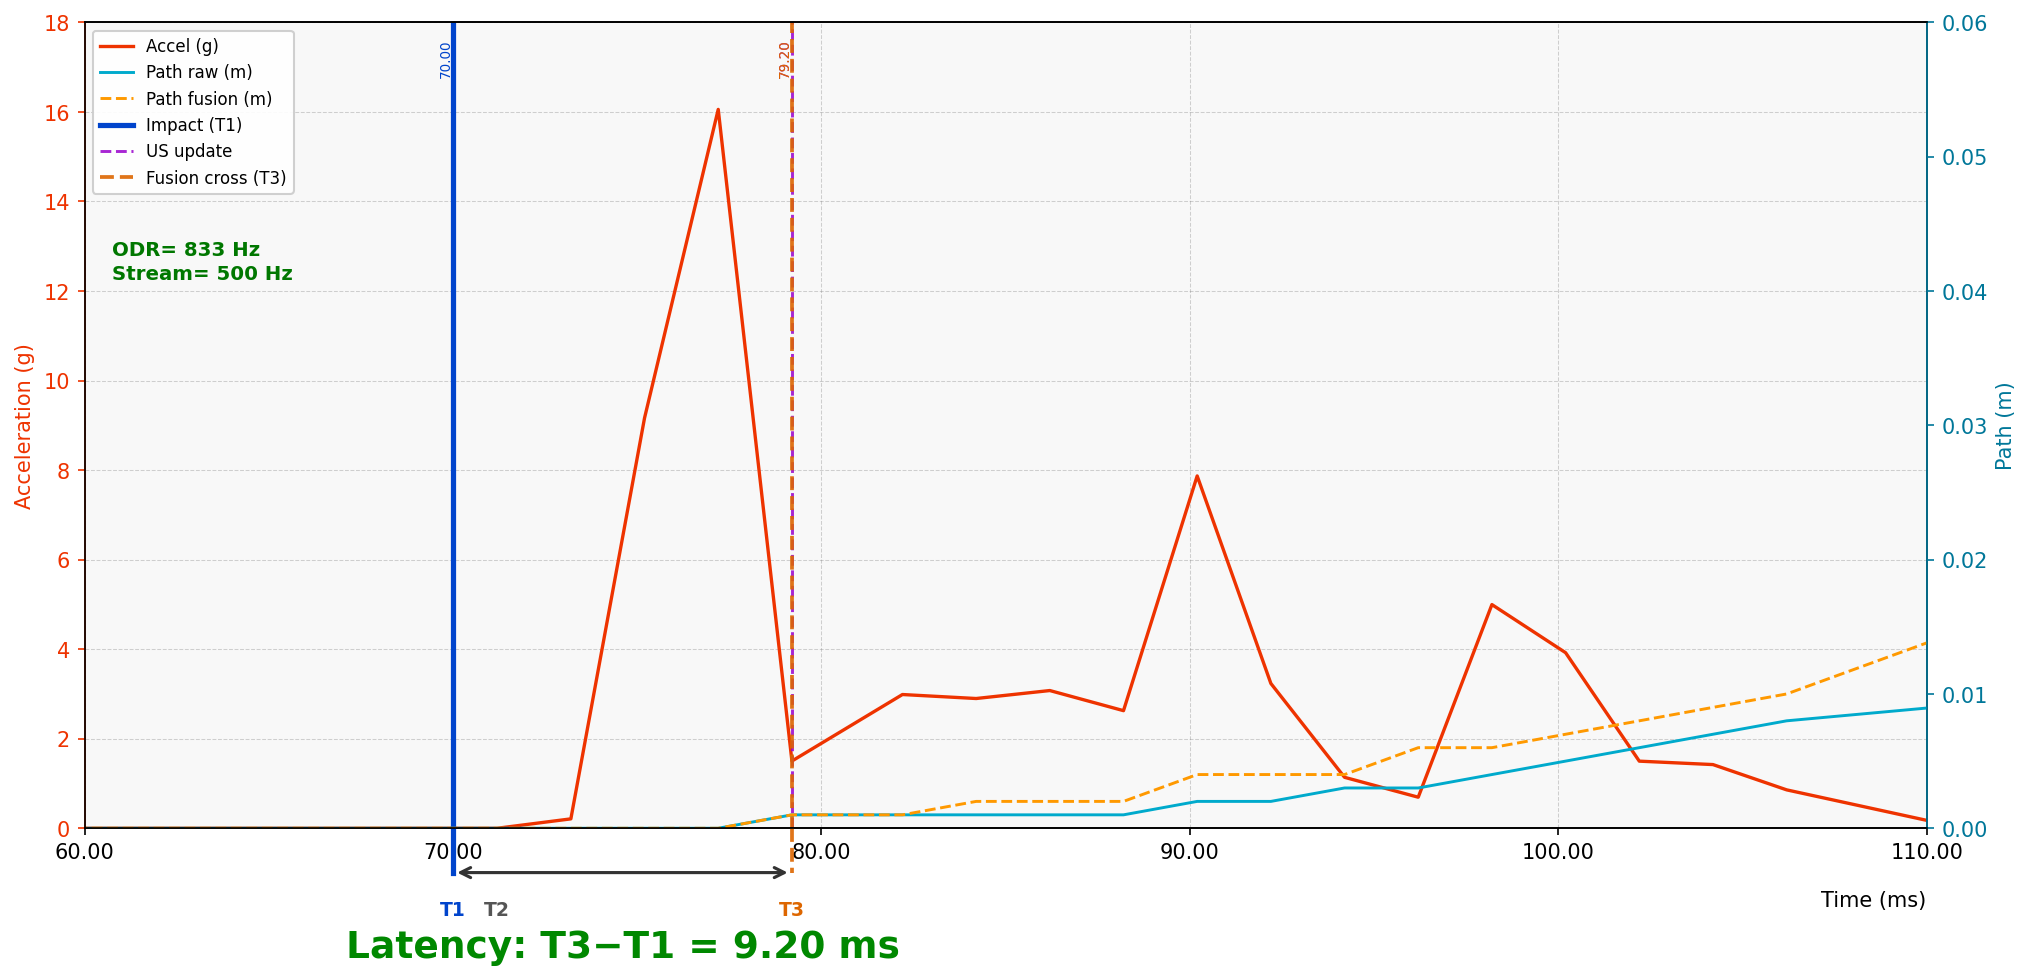
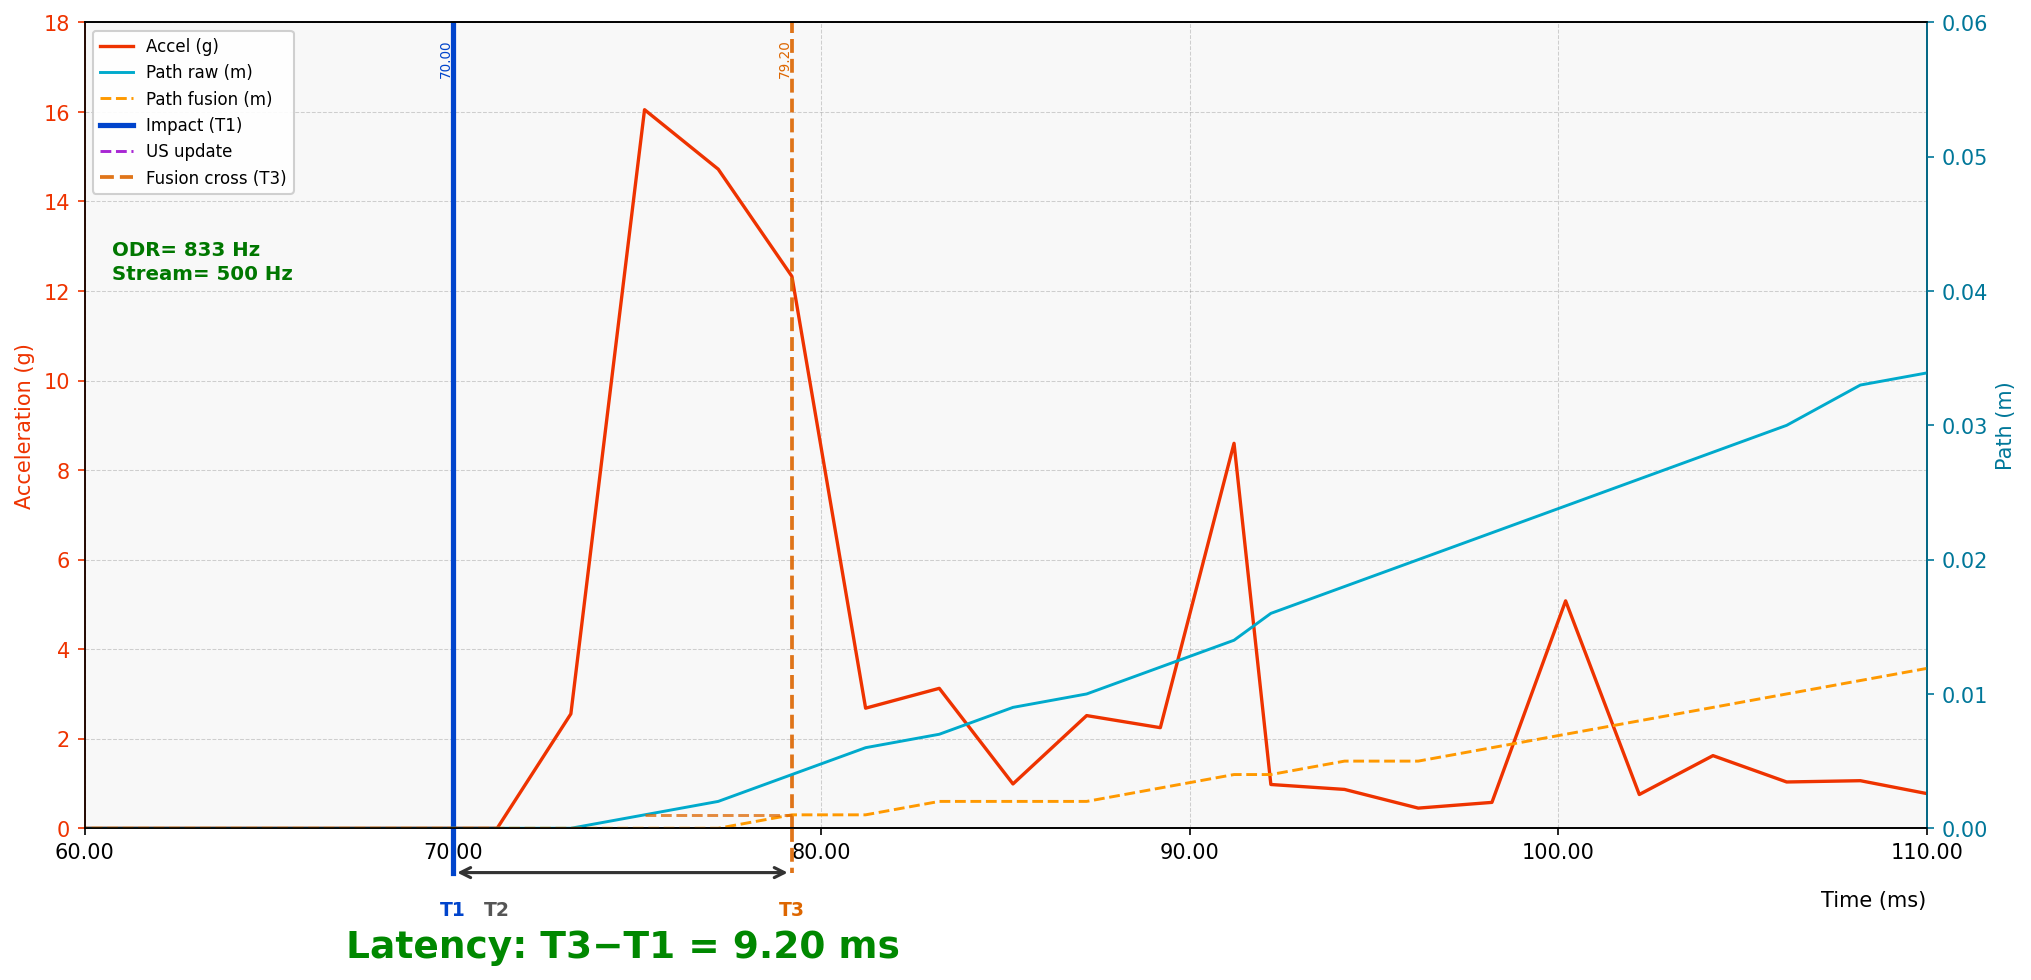
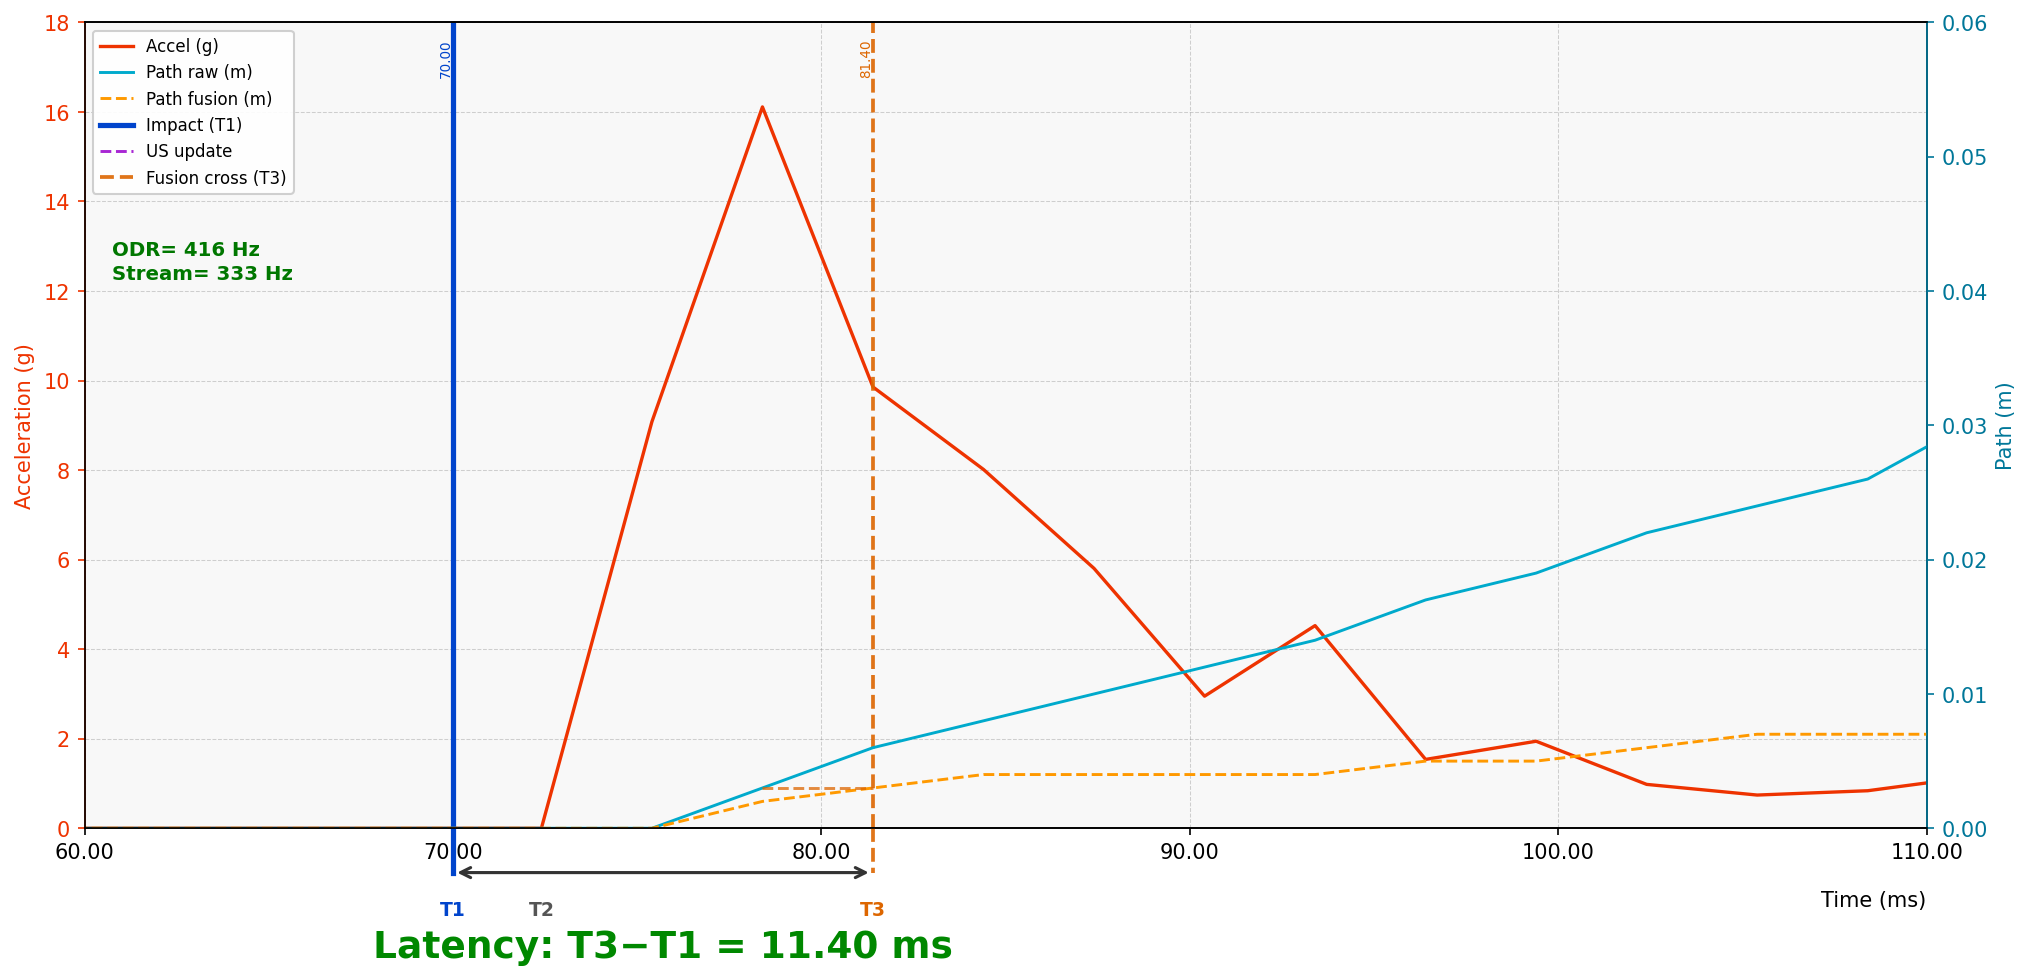
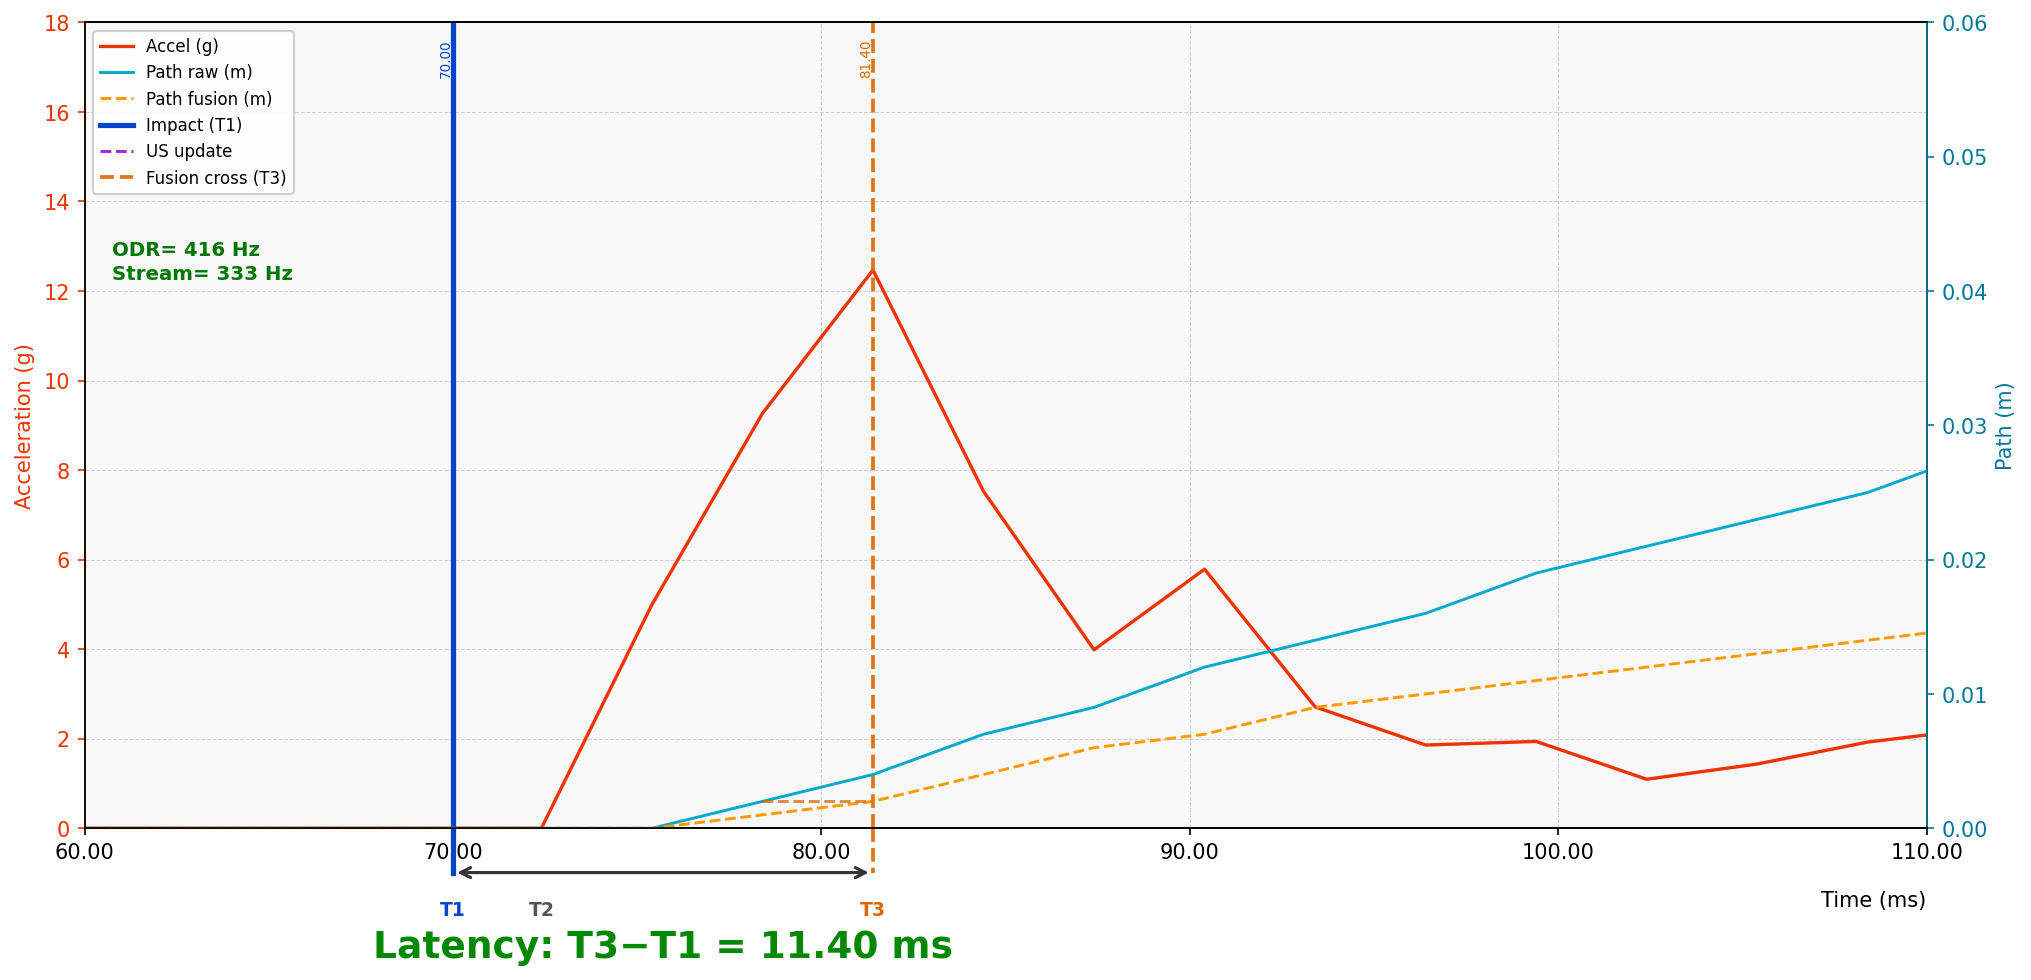
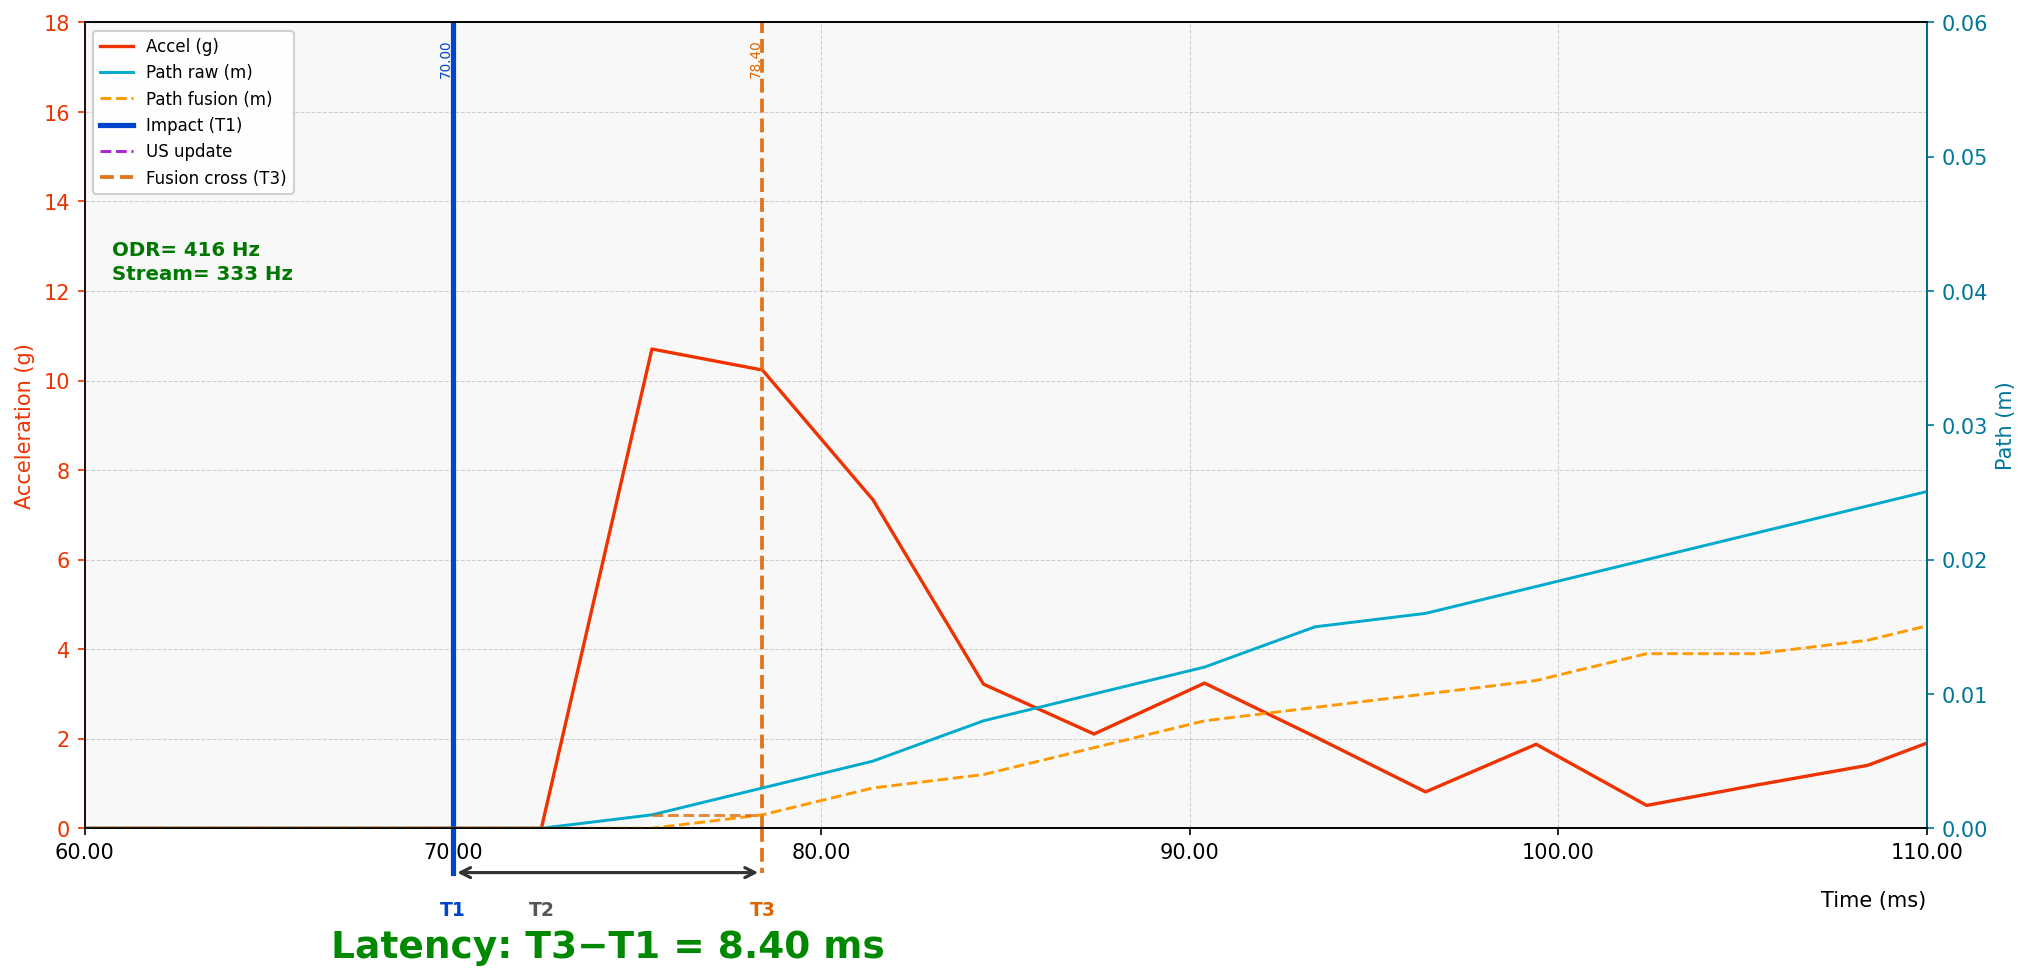
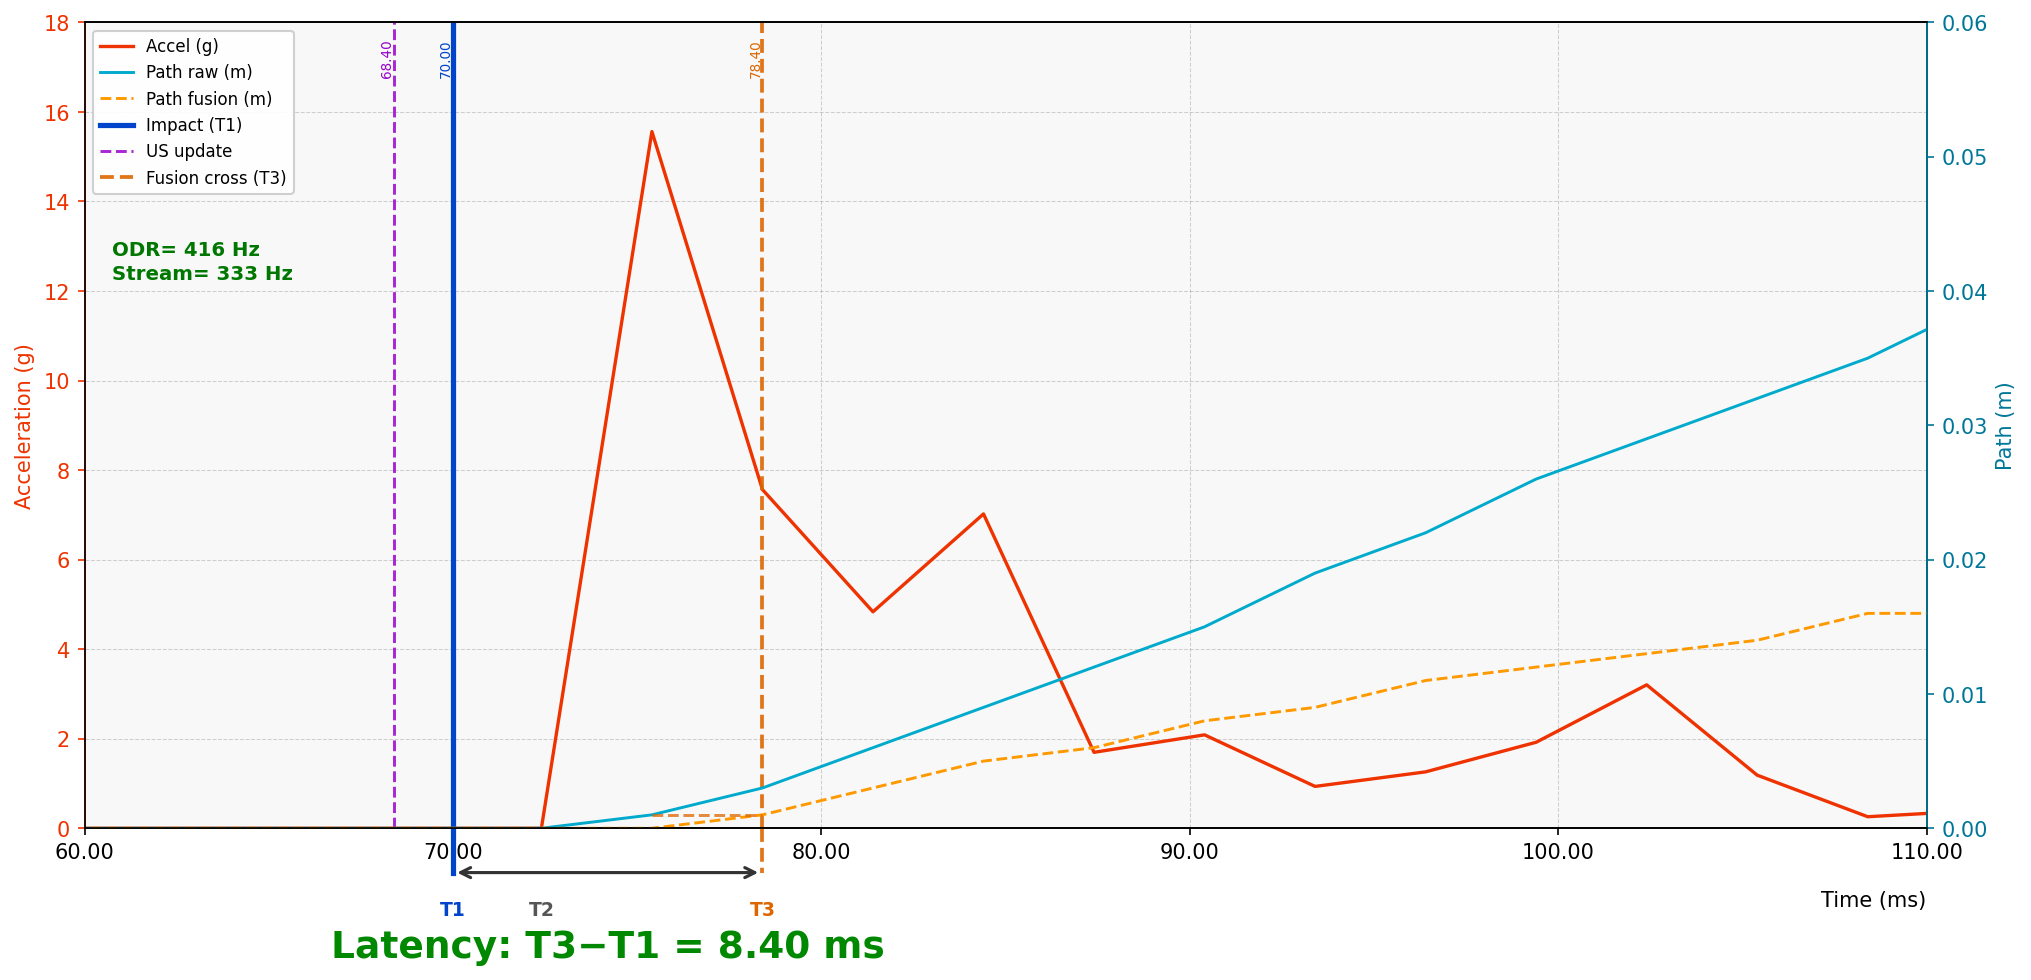
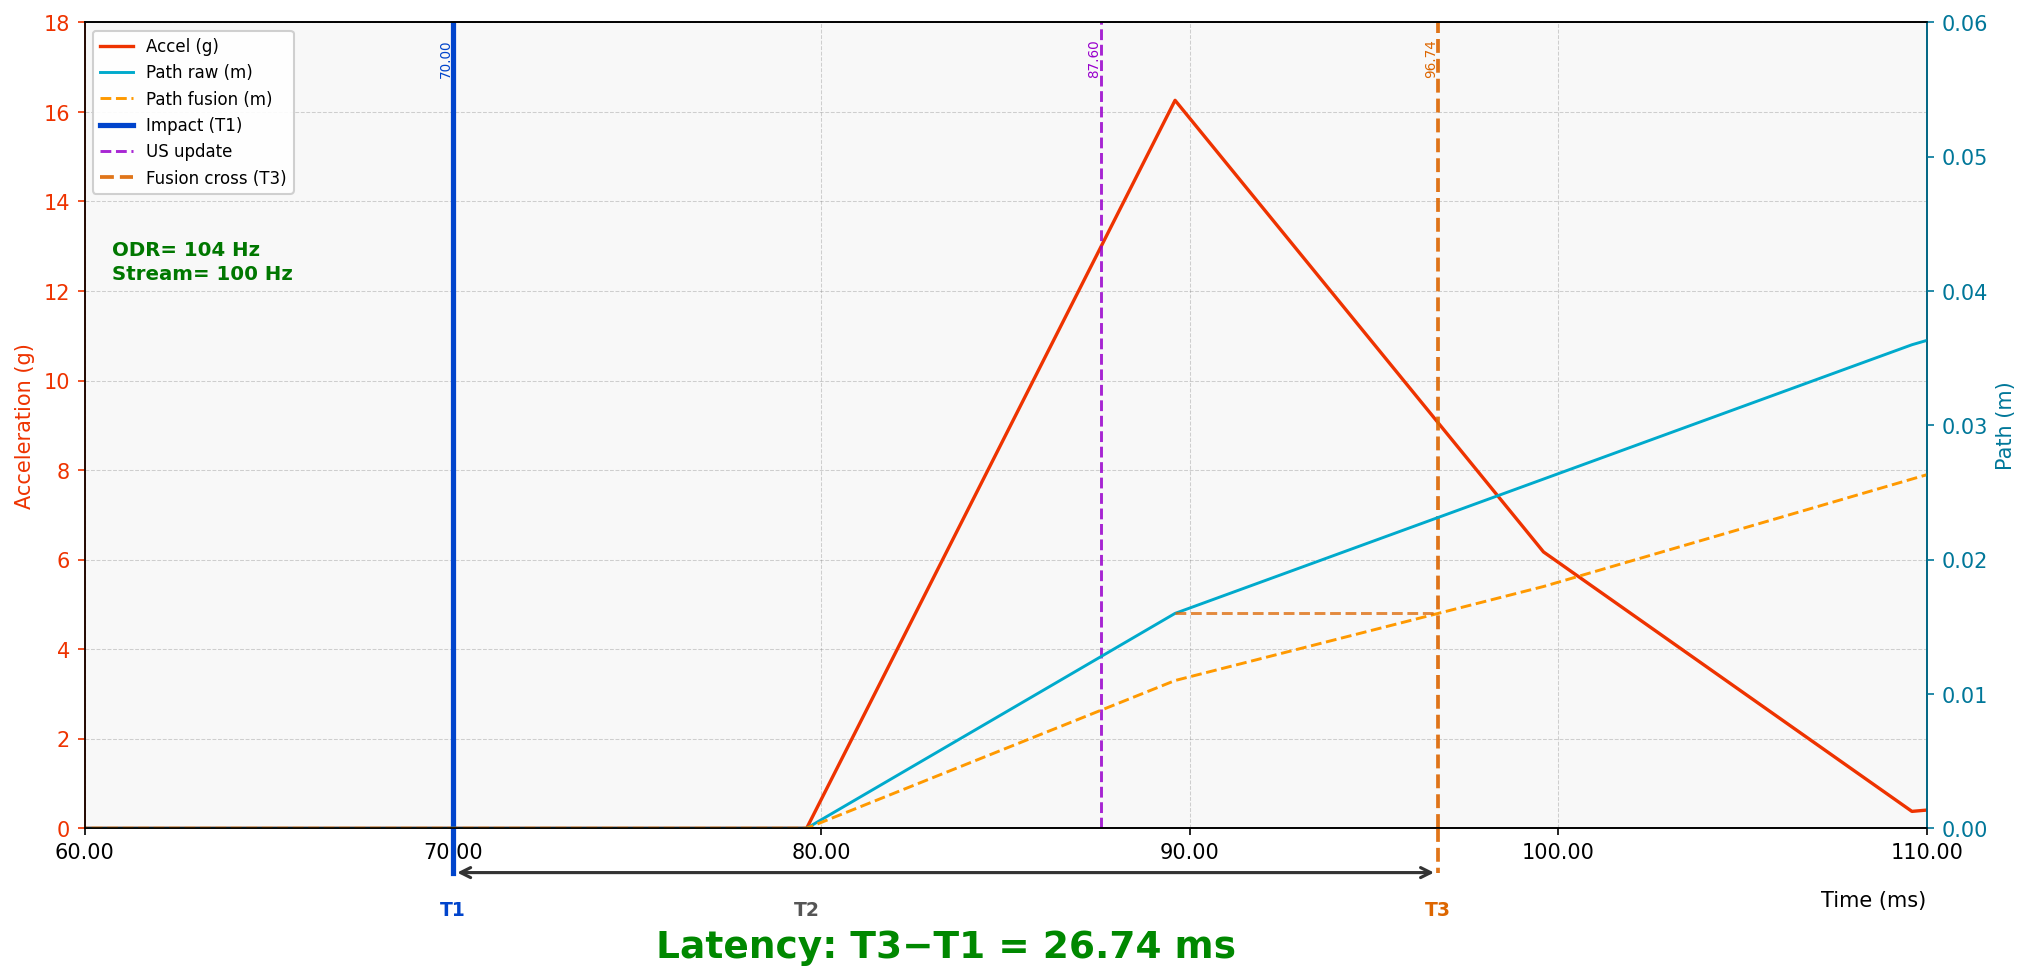
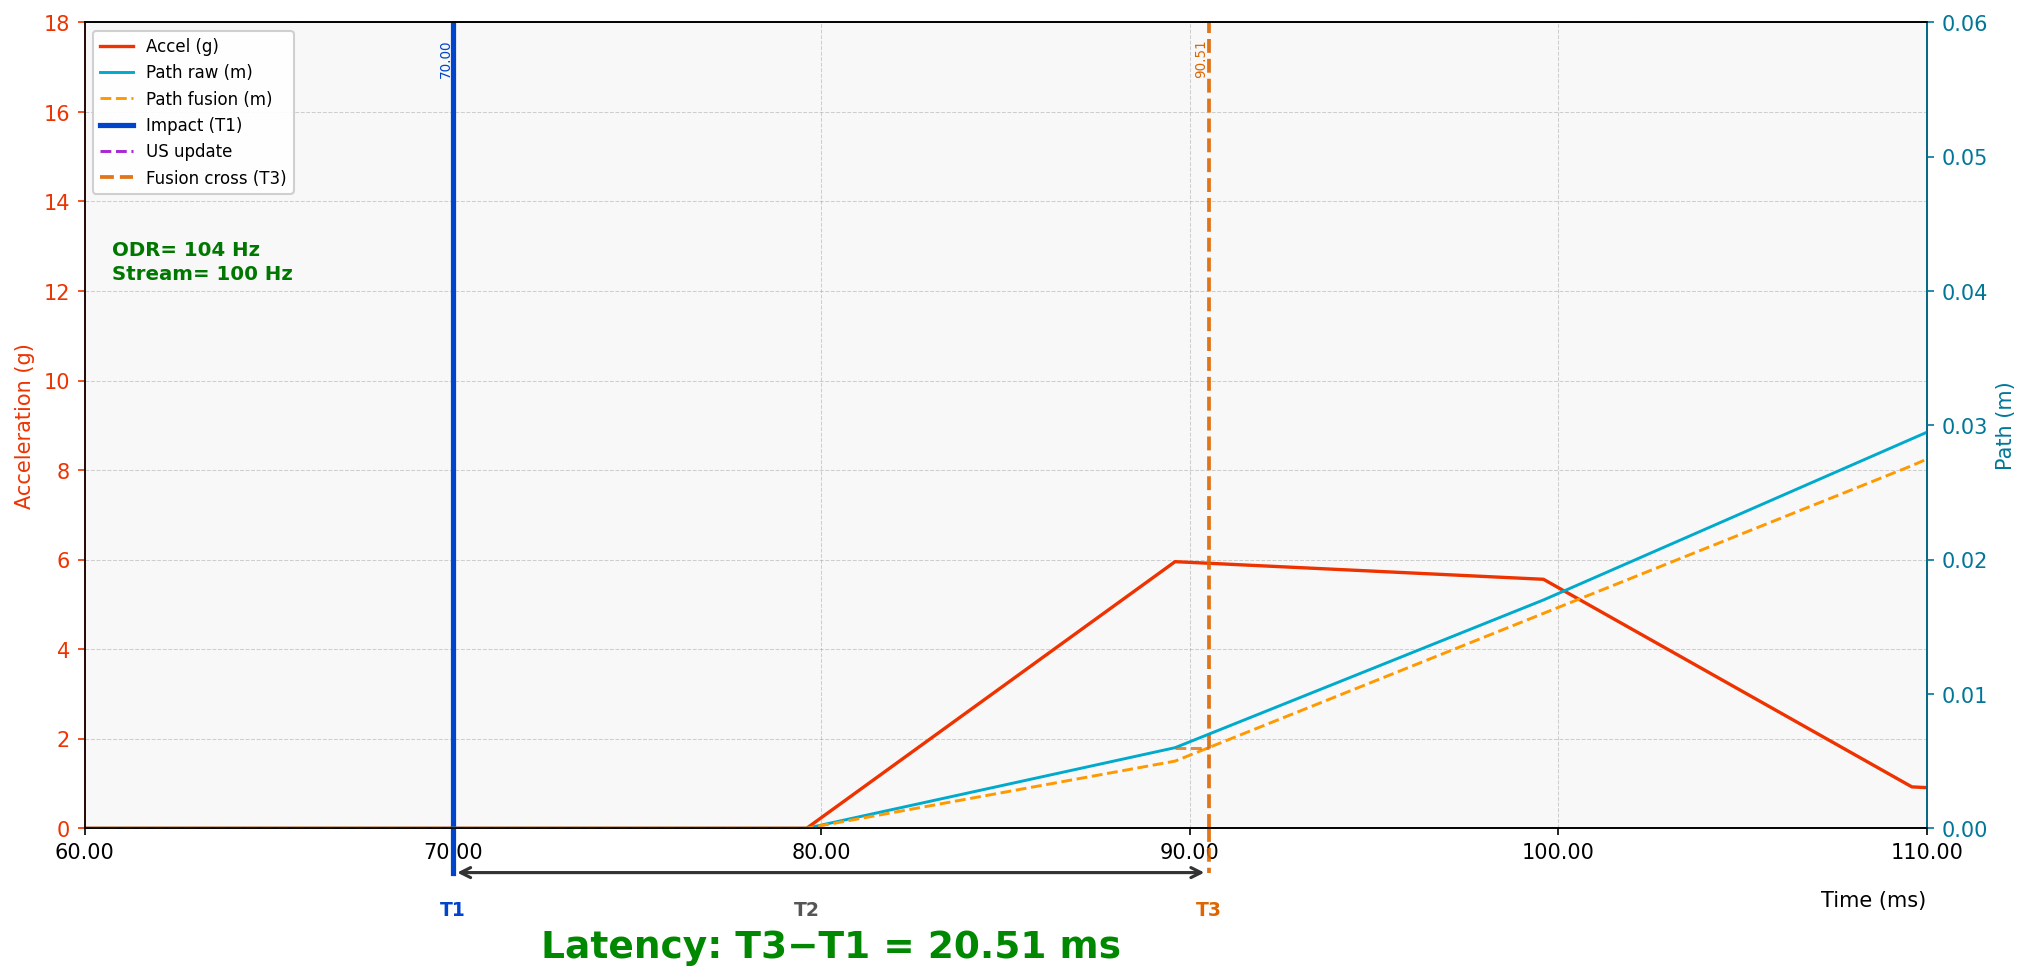
短時間の遮蔽やノイズに対する高いロバスト性
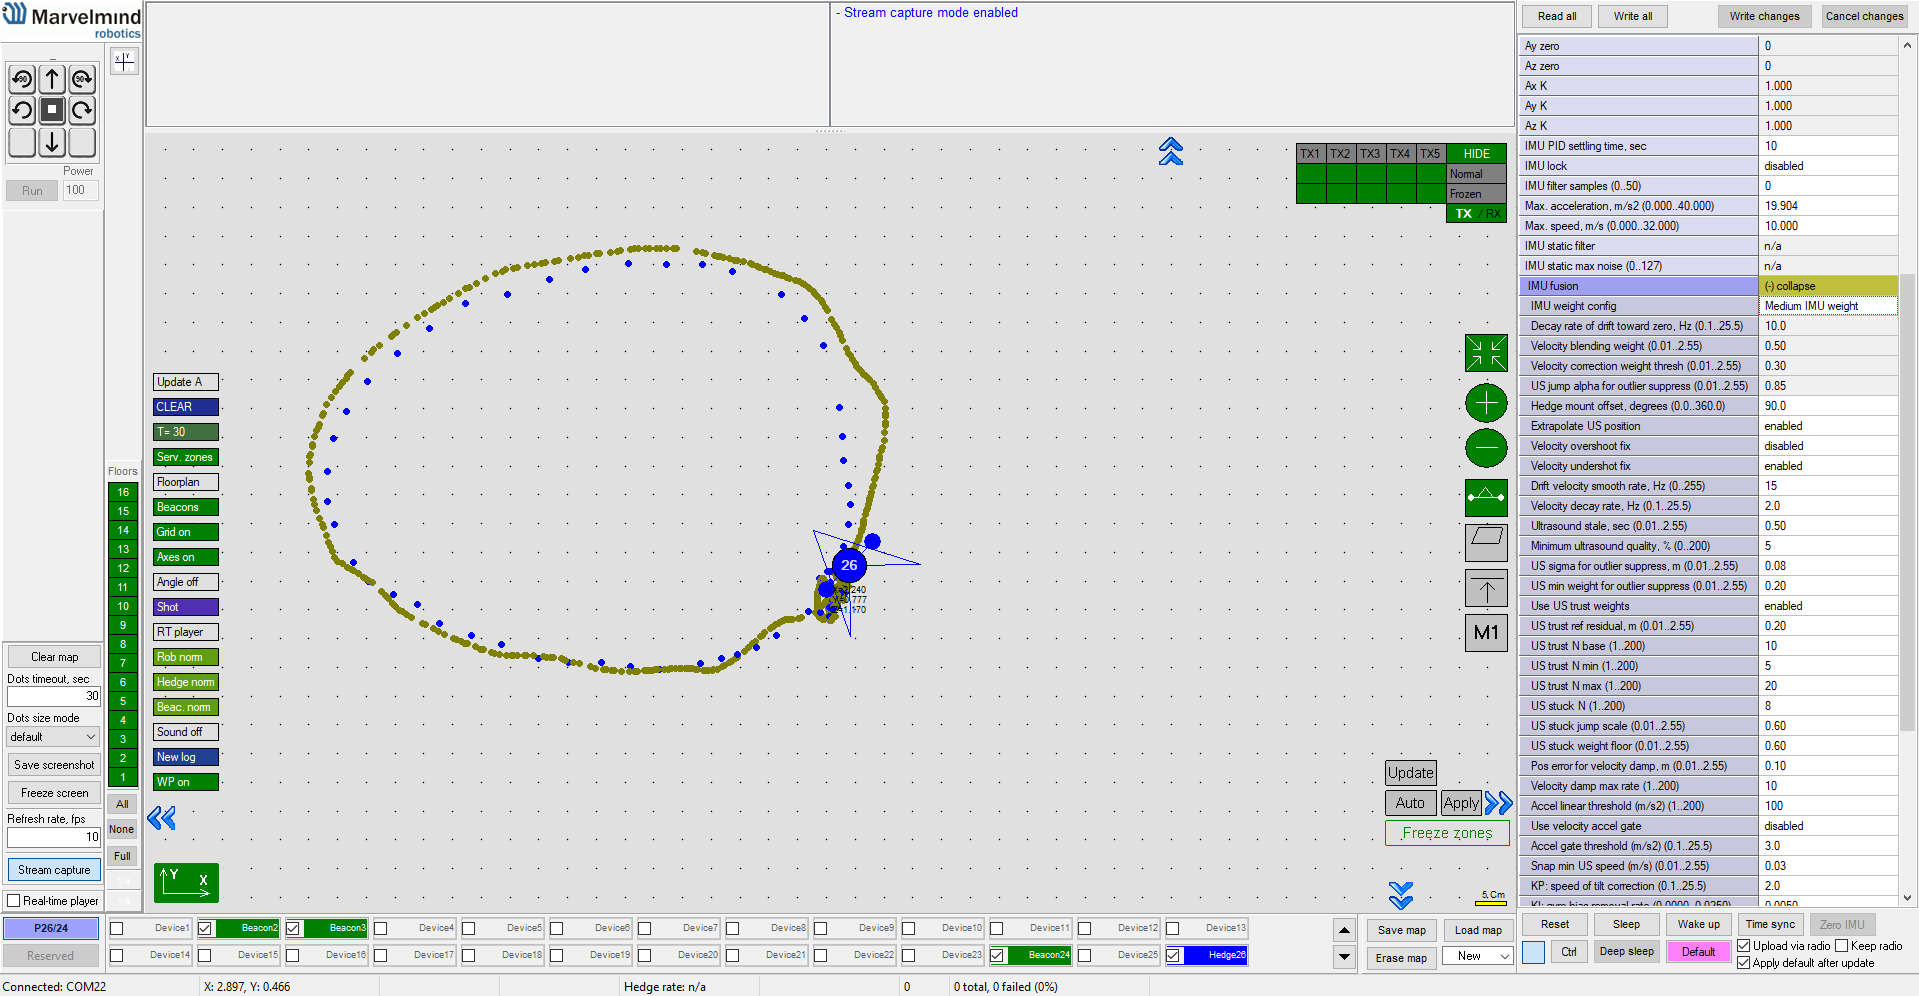
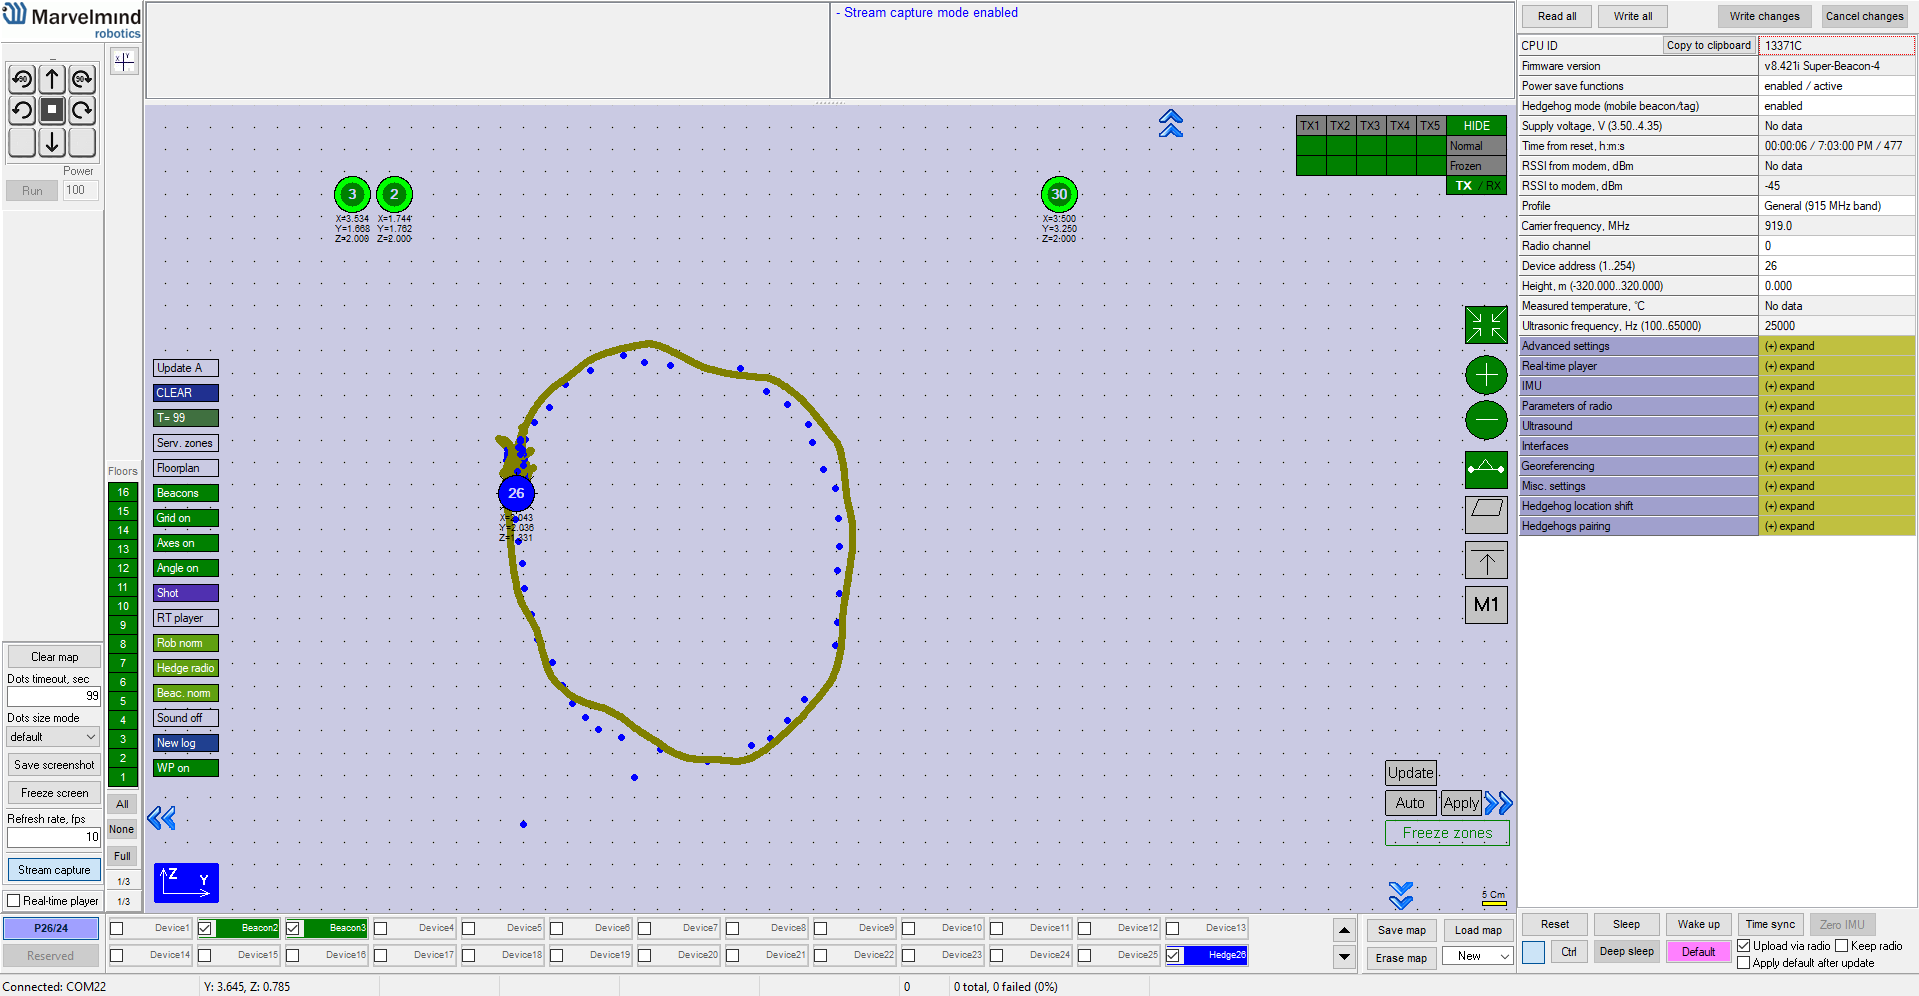
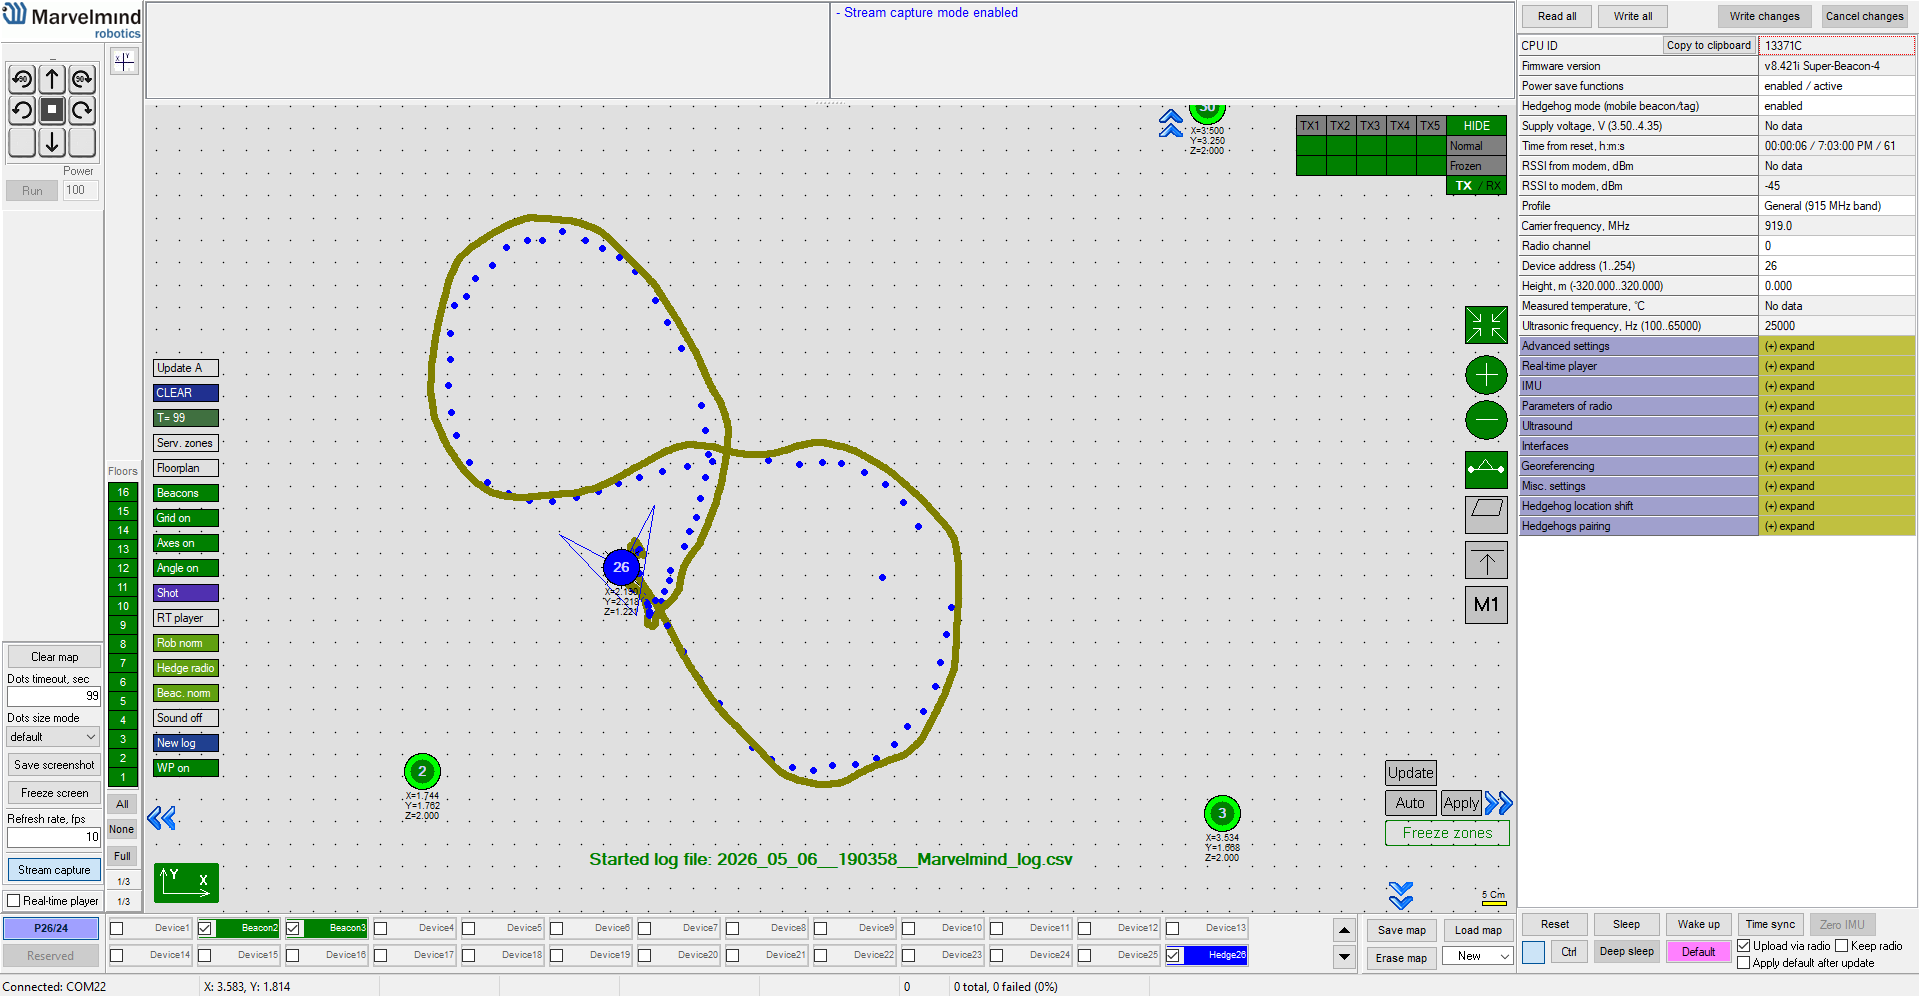
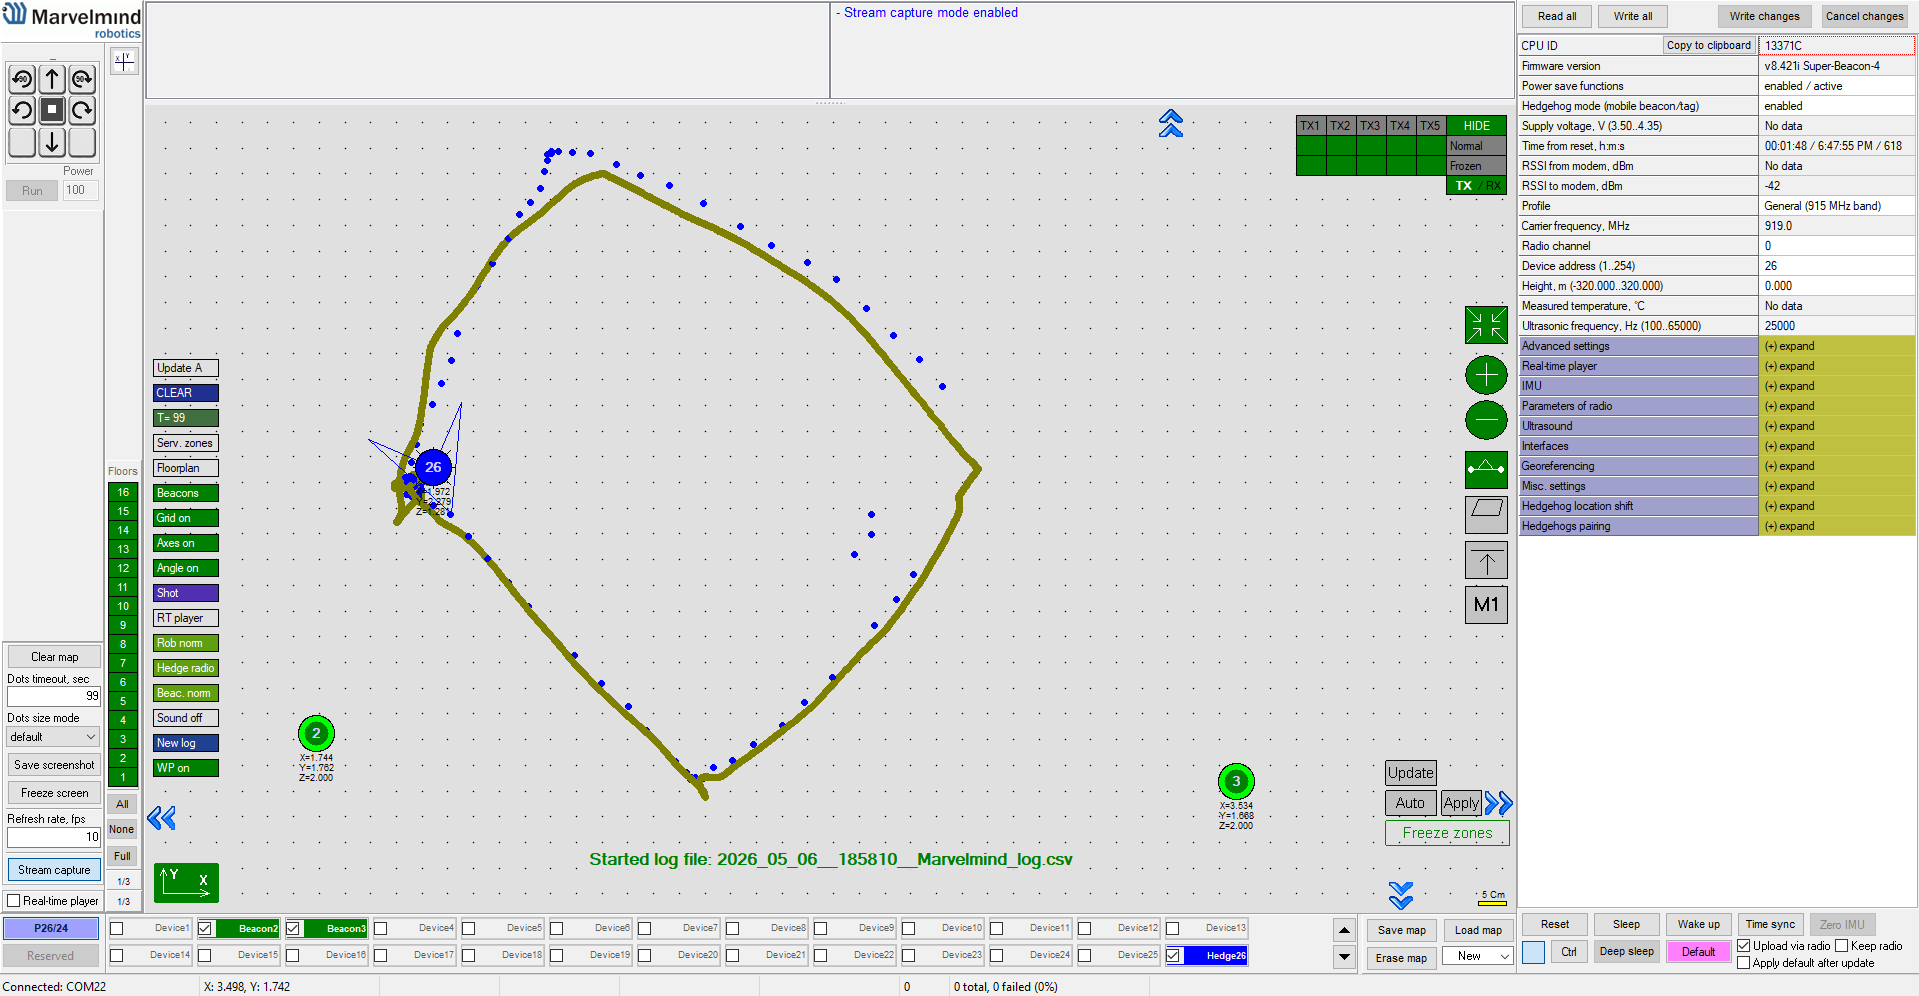
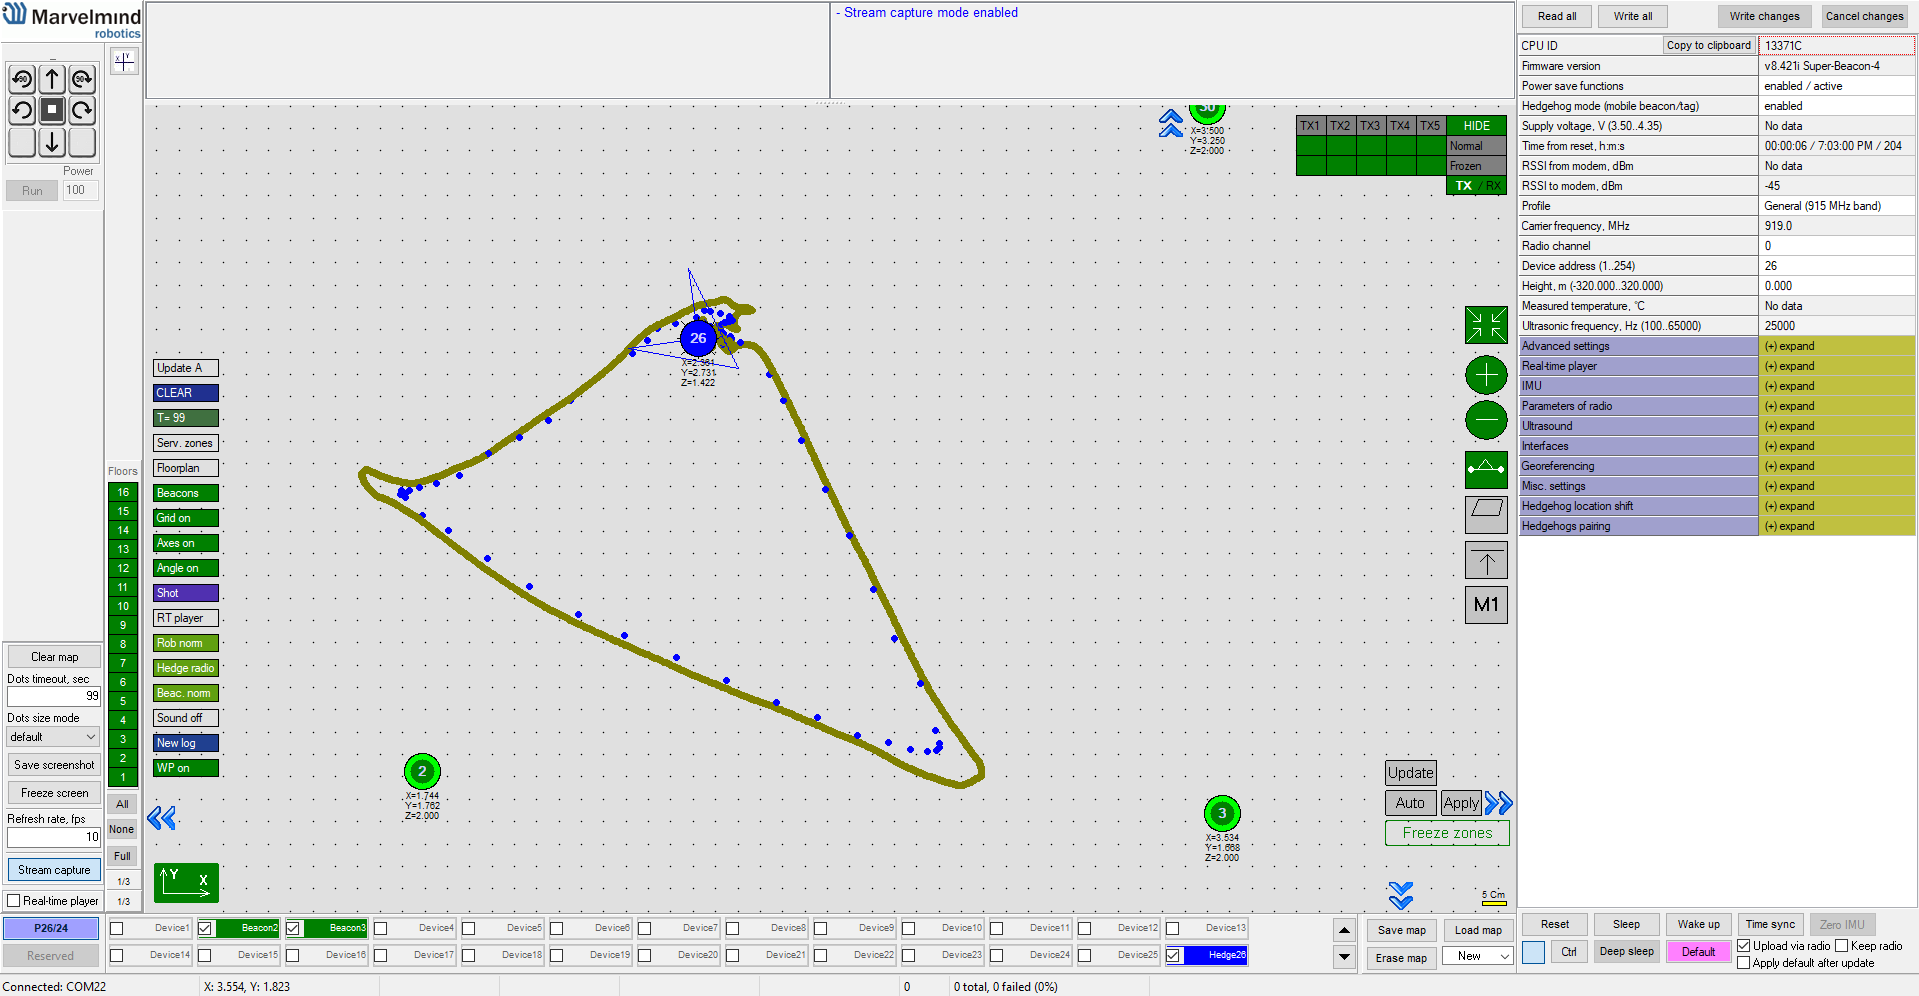
センサーフュージョンの性質上、短時間の遮蔽やノイズによる位置の飛びに対するロバスト性が高まります。純粋な超音波ベースのトラッキングと、センサーフュージョン後のトラッキングを比べてみてください。
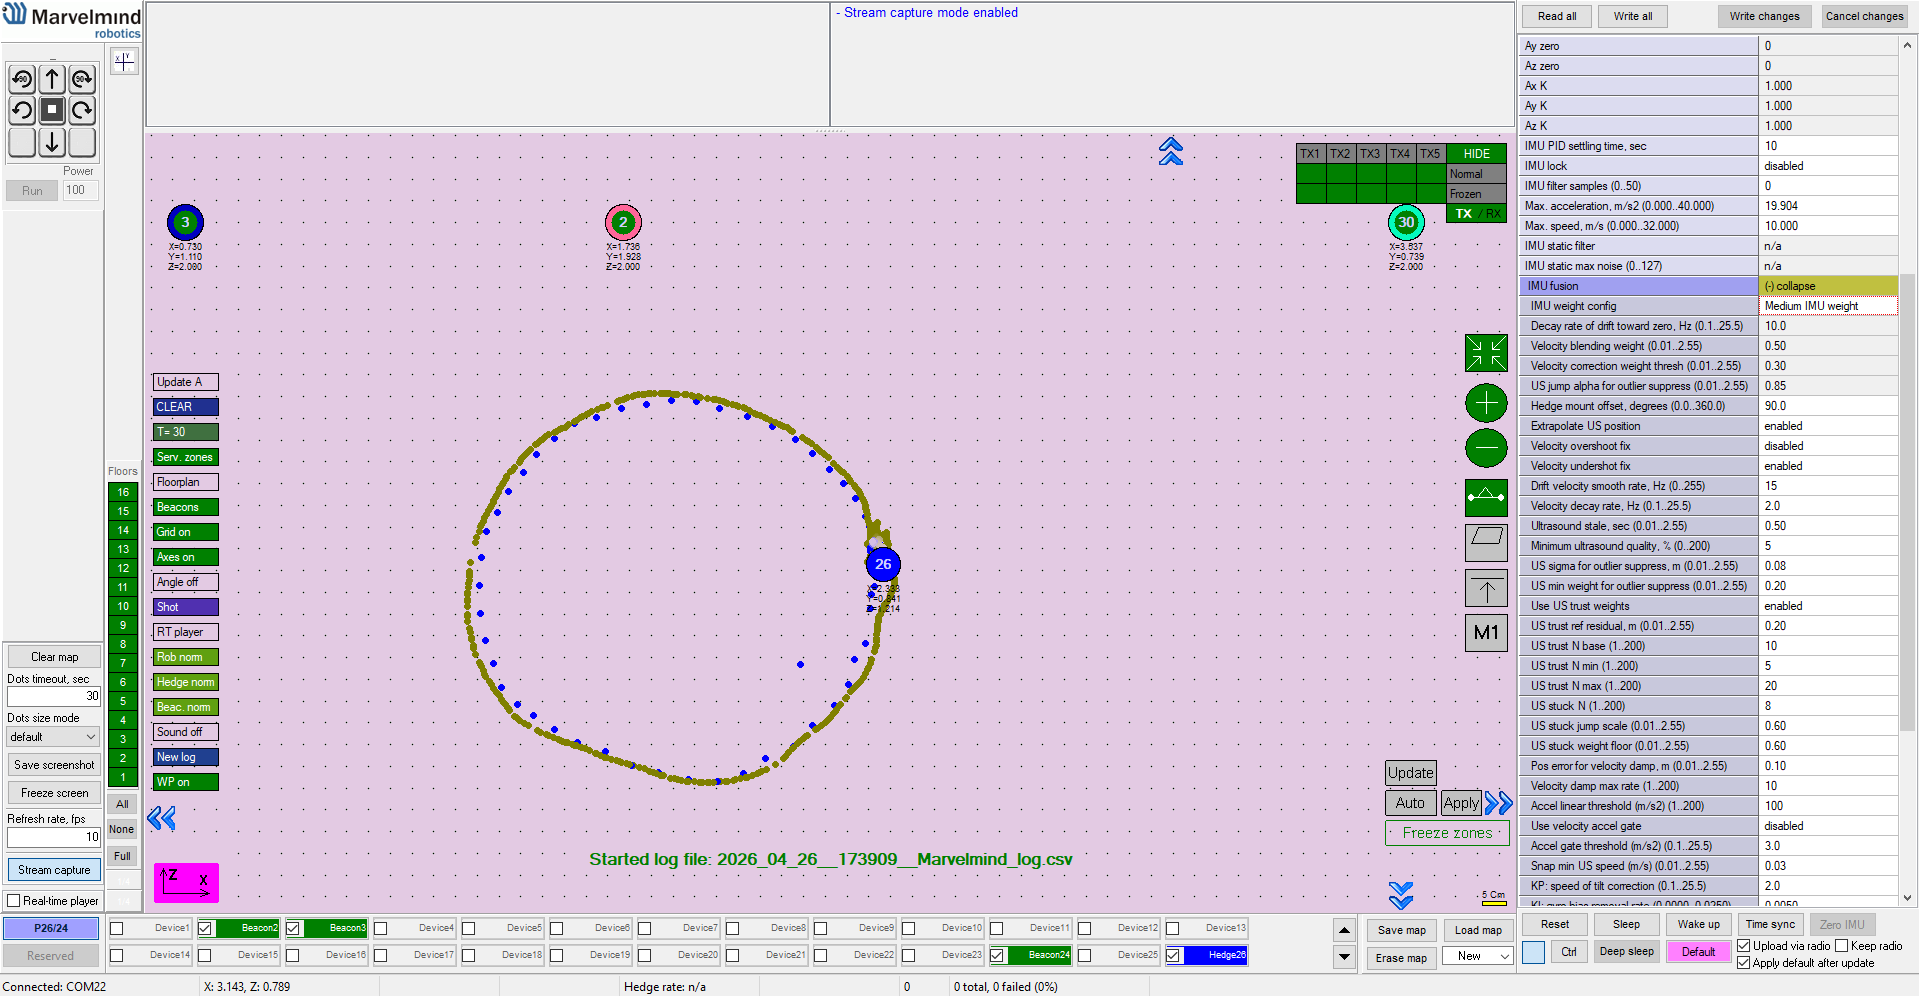
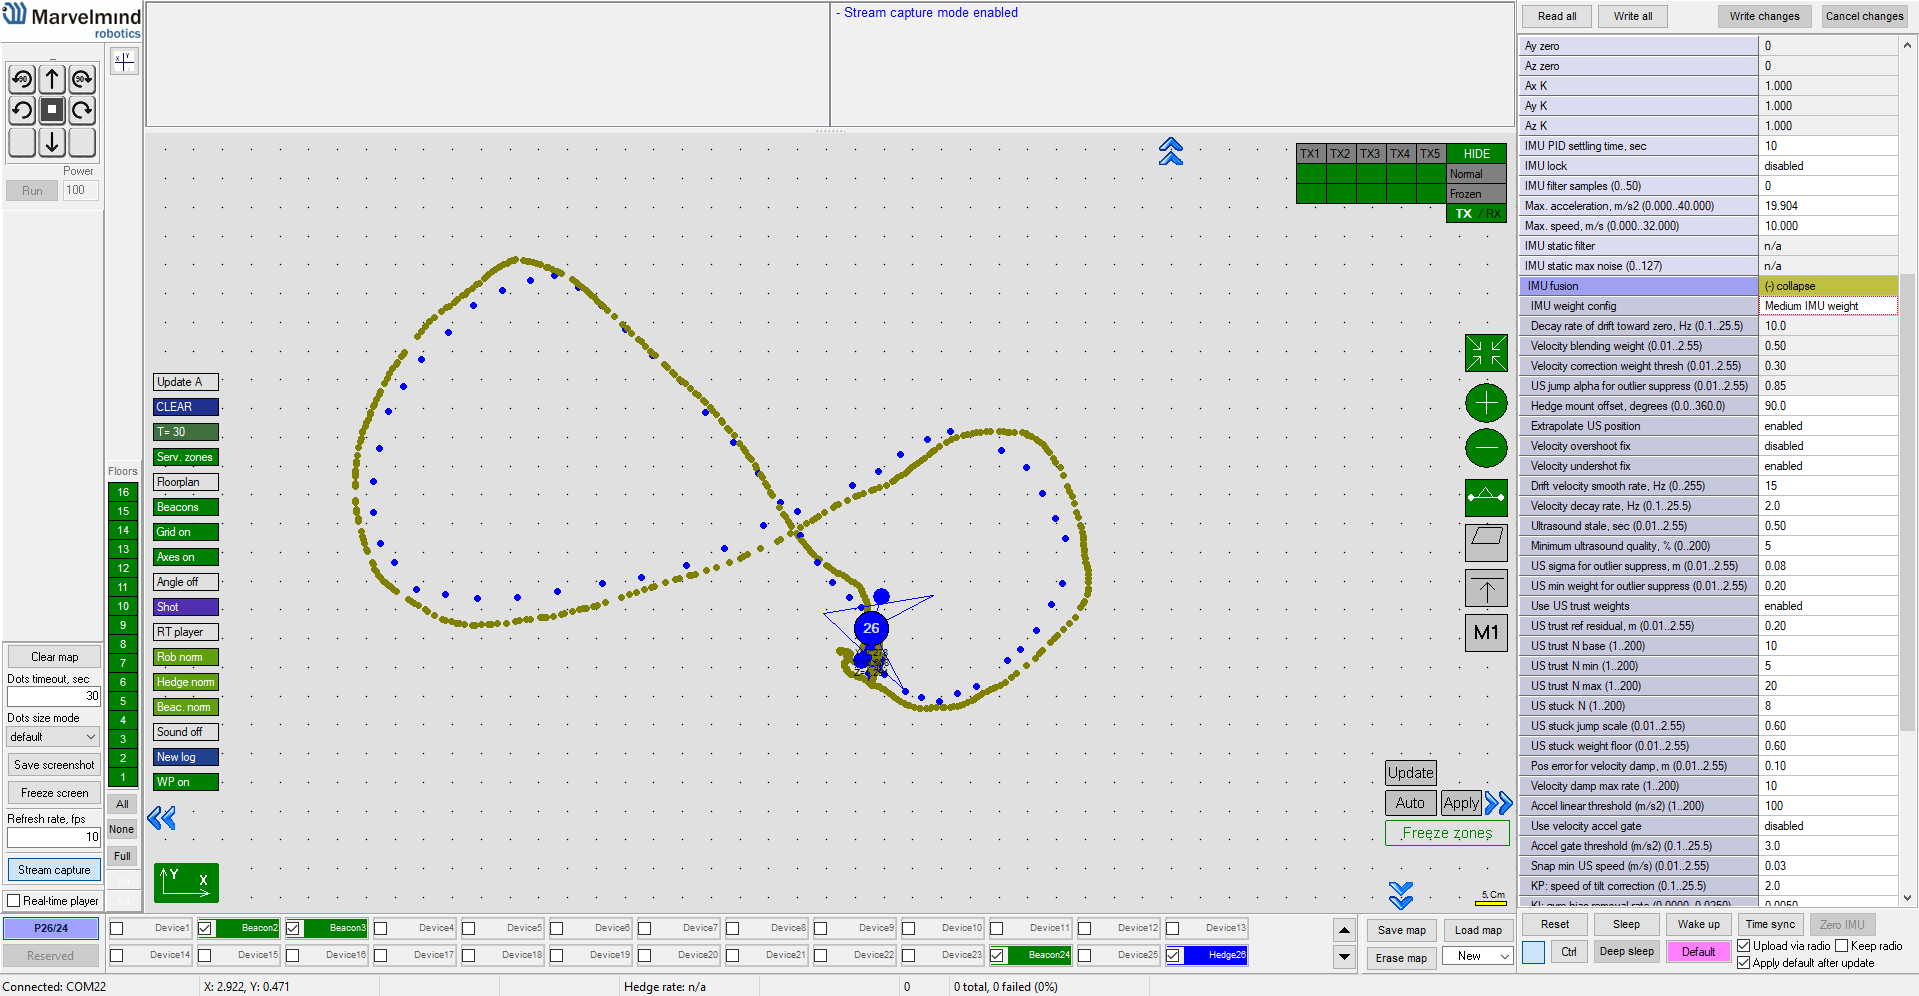
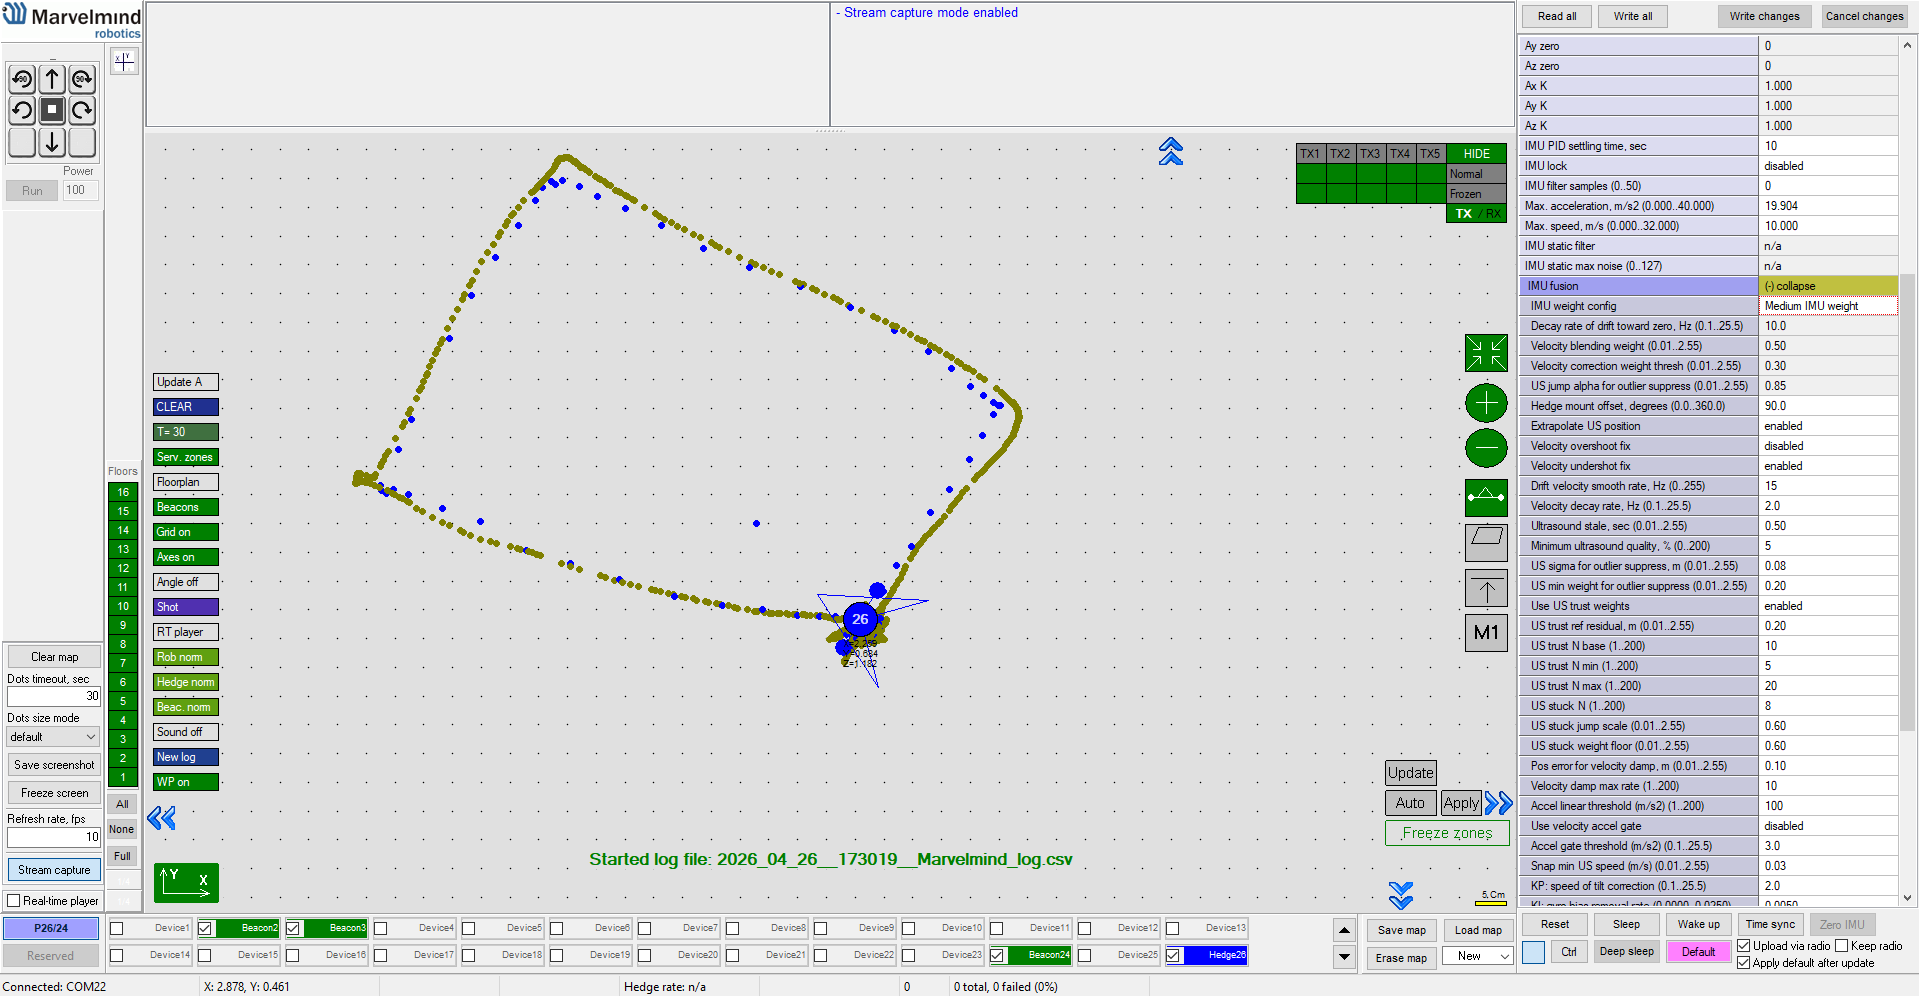
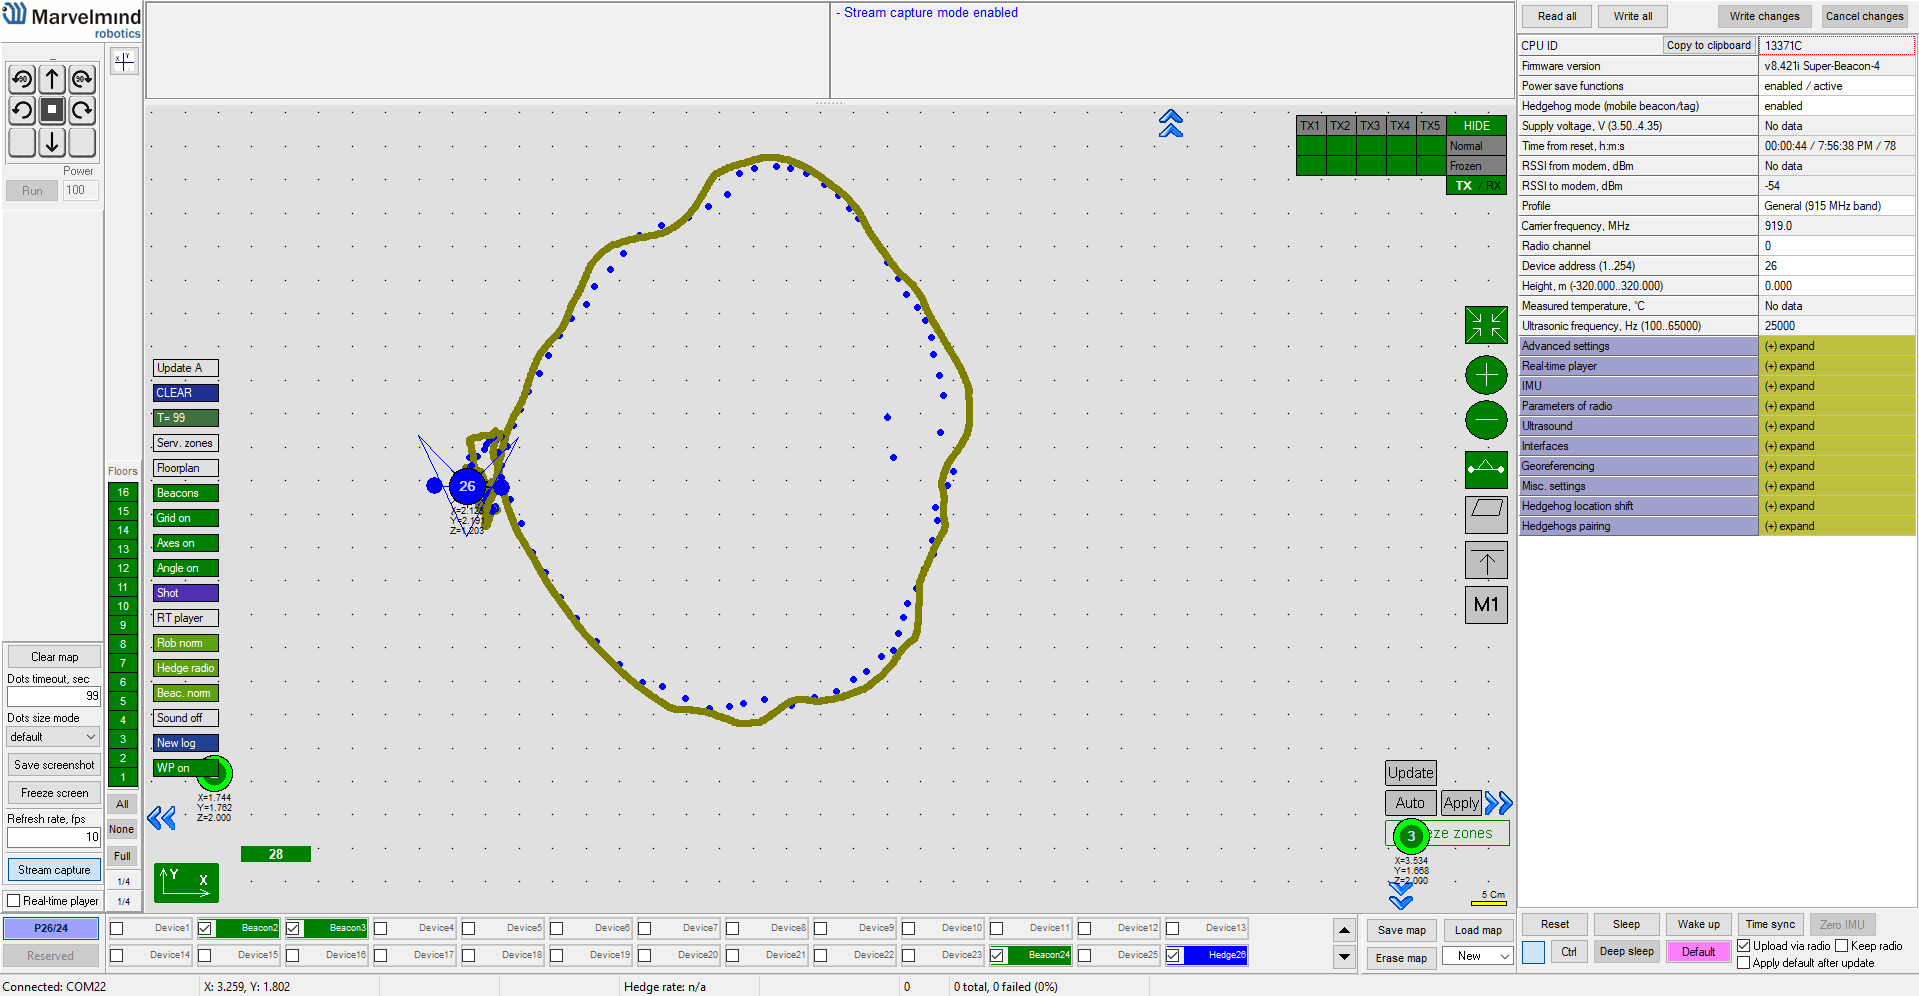
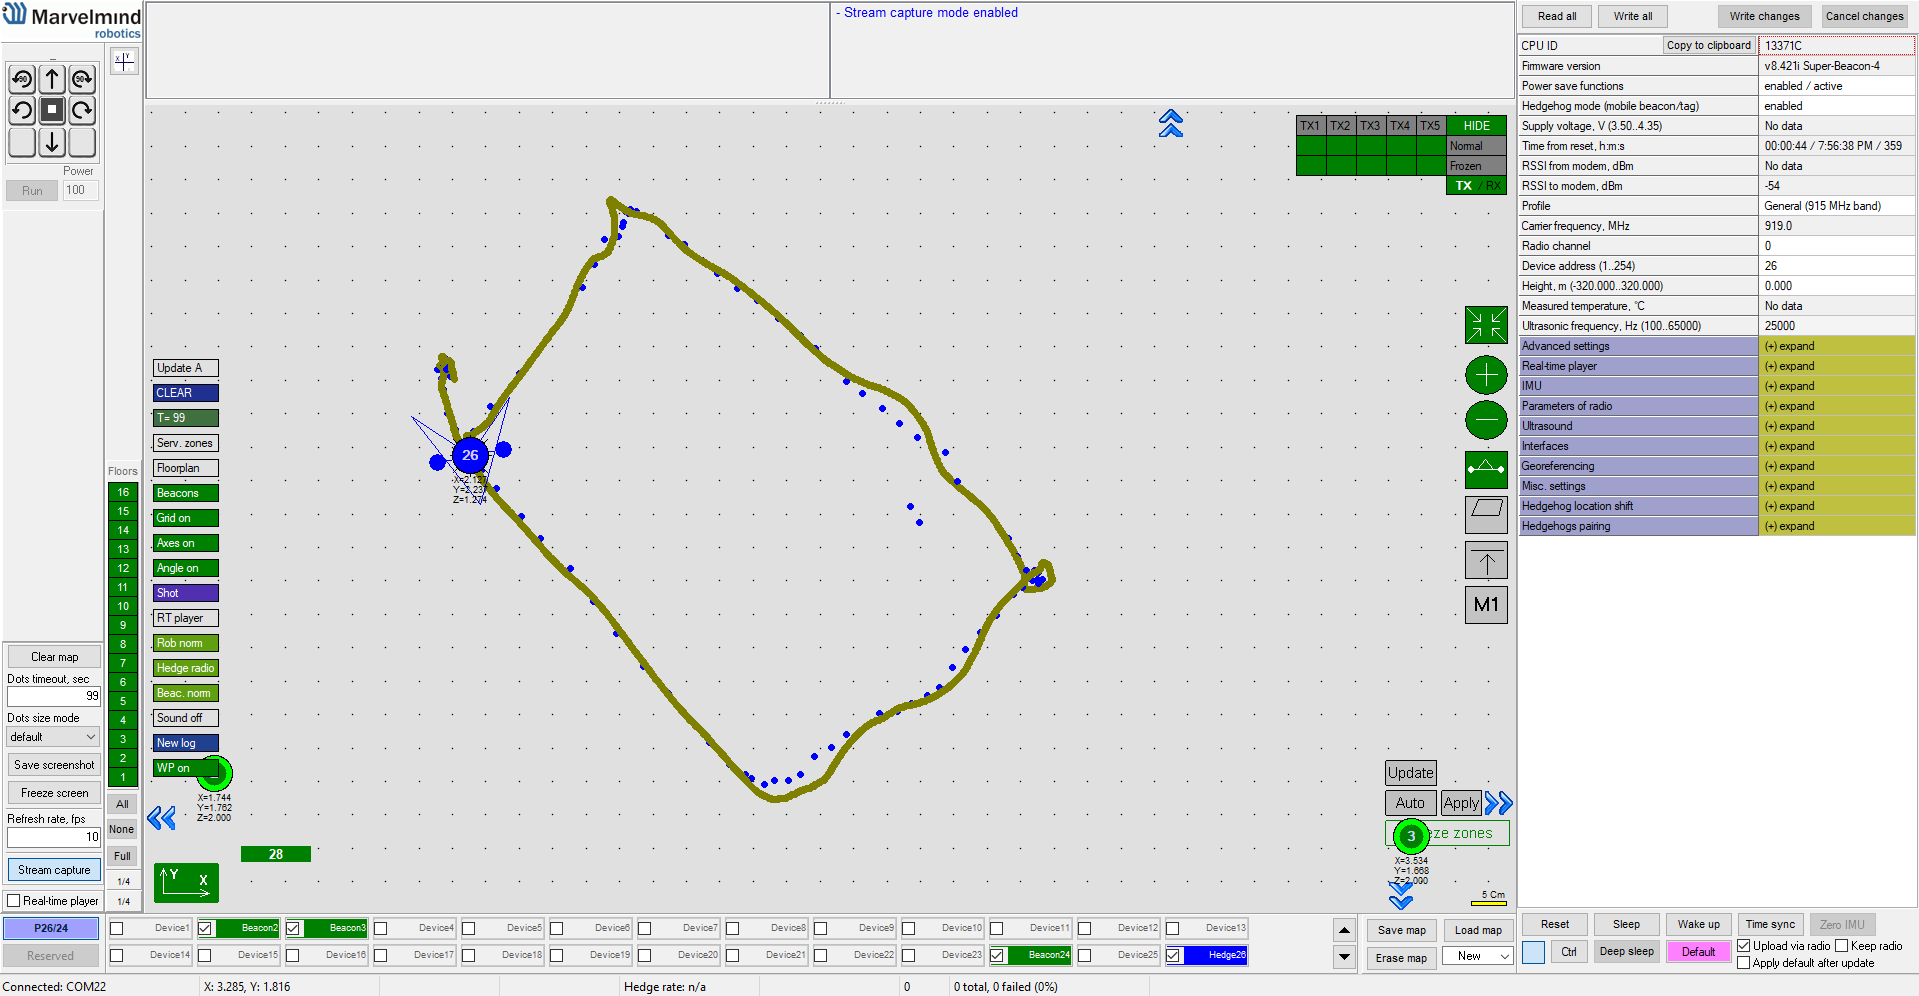


IMUセンサーフュージョンは完璧すぎる?落とし穴はどこにある?...
低レイテンシIMUセンサーフュージョンは、確かに非常に強力な機能で、非常に印象的な結果を生み出します。ただし、ユーザーは要件も明確に理解しておく必要があります:
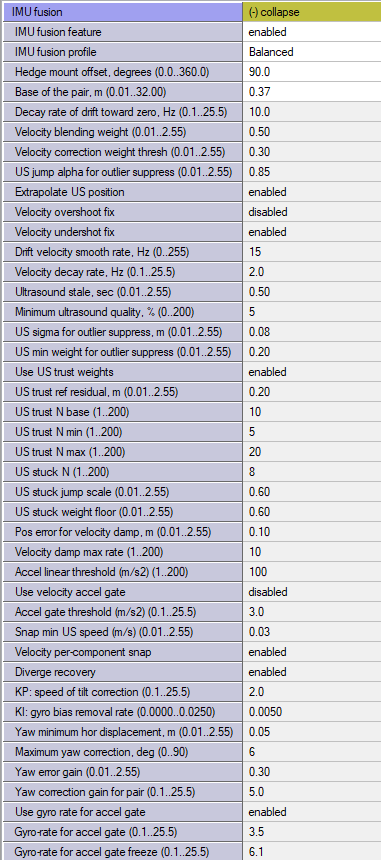
- これは複雑な機能で、設定項目が多数あります。そのため、経験のあるユーザー向けです。行き詰まったときや不明な点があるときは、いつでも次までお問い合わせください:info@marvelmind.com。何も設定しなくて済むよう、設定はプロファイルにまとめてあります。機能を有効にする必要さえありません。機能は、ライセンスを購入するとすぐに自動的に有効になります。ただし、Advancedプロファイルには非常に多くの設定があり、お使いのモバイルビーコンのモデルに合わせて望むだけ細かくチューニングし、できる限り良い結果を得ることができます
- 静止状態では、ペアードビーコン構成を推奨します。これは、それらすべての中で最もロバストなバージョンです。単一のモバイルビーコンでも可能ですが、初期配置に追加の要件があります。外部磁気センサーを使うバージョンも可能で、今後提供予定です
- この IMUセンサーフュージョンは多くを仮定し、推測(予測)します。リアルタイム方式の定義上、不完全で検証されていないデータで動作するためです。そのため、超音波によるトラッキングが不良な場合、IMUセンサーフュージョンはそれを直せず、むしろ増幅してしまうことがあります。位置の飛びや遮蔽が短い場合は、超音波トラッキングの飛びを実質的に吸収または無視することで、全体的なトラッキングを改善します
全体として、これまで述べた注意点はあるものの、レイテンシ、更新レート、ロバスト性、さらには精度と、複数の面から同時にトラッキング性能を大きく向上させる、非常に強力な機能です。
設定
複数の(相反する)目標 = IMUセンサーフュージョンの複数の系統
高い位置更新レートの実現は簡単です。低レイテンシは本質的に難しい課題です:
- 高い位置更新レートは、基本的な補間をはじめ、さまざまな方法で実現できます。対象物はもともと十分な慣性を持っているため、精度を犠牲にすることもありません。これが当社の基本的な Realtime Playerで、すでにDashboardに組み込まれています。実際の超音波による位置更新レートに対して対象物の動きが速すぎる場合は、当然ながら補間は機能せず、このページの主題であるリアルタイムIMUセンサーフュージョンのような、より高度な方法が必要になります
- また、IMUセンサーフュージョンのポストプロセッシングを行うこともできます。これは数年前から提供している機能で、本物のセンサーフュージョンです。「手抜き」なしで、本当に高い更新レートが得られます。ただし、レイテンシは比較的大きくなります。位置に即座に反応する必要がない対象のトラッキングには、多くの場合これが最良の推奨ソリューションです。たとえばスポーツです。見事な宙返りもトラッキングできます。宙返りは1秒にも満たない動作ですが、トラッキング結果は1〜2秒後に得られます。あるいは、超高速のレーシングカーにコーナーを最適に走らせるよう学習させる場合です。まず手動での走行を記録し(ポストプロセッシングのIMUセンサーフュージョンで高精度にトラッキング)、その後、AIによる学習をループに組み込みます。位置データを10 ms後に得るか10秒後に得るかは重要ではありません。10時間後でなければ、通常は問題ありません
- たとえばゴーカートのように、対象物についてよく分かっている場合があります。慣性、走行スタイル、最高速度などです。この情報は、間接的にモデルに組み込むことができます。純粋に超音波ベースの屋内測位データの初期更新レートが十分に高ければ、位置データを外挿(予測)して、ゼロ、あるいはマイナスのレイテンシで得ることができます。結局のところ、予測だからです。すべての種類の移動体に使えるわけではありません。たとえば倉庫内の人員は動きが機敏すぎ、予測もできません。しかし、十分な慣性をもつ多くの種類の移動体では非常にうまく機能します。該当する場合は活用してください。シンプルでロバストなシステムです。複雑にしすぎる必要はありません:MMSW0017:高更新レートの外挿
- 位置 + 方向のためのIMUセンサーフュージョンは、ペアードビーコンに基づくもので、IMUセンサーフュージョンのスペクトルの中ではよりシンプルな側にあります。ヨーのドリフトは排除しますが、位置は扱わないためです。非常に高い角度分解能を持ち、角度のドリフトや飛びがない、本物のIMUセンサーフュージョンです。角度はジャイロスコープから取得するため、高分解能、低ノイズ、非常に高い更新レートといったジャイロスコープの利点をすべて享受でき、ジャイロスコープのヨードリフトはペアードビーコン構成によって排除されます。ピッチとロールのドリフトは、3D加速度センサーのデータに基づいて排除されます
- そして、それらすべての頂点にあるのが リアルタイム超音波 + IMUセンサーフュージョン です。フュージョンの中で最も高度かつ最も複雑なバージョンであり、その複雑さはすべて、低レイテンシという要件から生じています
センサーフュージョンで克服すべき課題
センサーフュージョンは、単独のデータソースの欠点を克服することを目指しています。たとえば:
- 超音波ベースの屋内測位システム:位置はドリフトせず、非常に高精度な位置データが得られますが、高レベルの音響ノイズや、遮蔽による位置の飛びの影響を受けやすい場合があります
- IMU(3D加速度センサー + 3Dジャイロスコープ)は、驚くほど高い角度分解能を持っています。つまり、方向の変化を極めて高い分解能で測定できます。加速度センサーとジャイロスコープはノイズが非常に小さいため飛びがなく、ミリメートルではなくマイクロメートル、そう、マイクロメートルレベルの測位精度が得られることもあります。しかし、IMUはドリフトし、しかもそれが非常に速いのです。現代の電子機器で使われる一般的なMEMSでは、1秒未満から数秒程度です。角度の短期的な変化はよく分かりますが、角度そのものは分かりません(ここで言っているのはZ軸です。ほかの角度は加速度センサーを使えば簡単に求まります)。加速度センサーの二重積分も使えますが、加速度センサーのバイアスはゼロからほど遠いなどの理由で、1秒未満から数秒の間に蓄積する位置誤差は、超音波屋内測位システムの誤差を上回ります。つまり、IMUは嘘をつきます。したがって、純粋な慣性式の屋内測位システムにバラ色の期待を抱くべきではありません。基礎となる物理法則が根本的に変わらない限り、そのようなシステムは実現不可能か、超音波ベースの屋内測位システムと比べて精度が大きく劣るかのどちらかです
低レイテンシの達成(および測定)が難しい理由
可能であれば、IMUセンサーフュージョンのポストプロセッシングを選んでください。精度と信頼性の両面で、常にリアルタイムIMUセンサーフュージョンより優れています:
- ポストプロセッシングでは、より多くのデータを考慮できます。より多くのデータが手元にあるからです。長時間にわたってデータを蓄積してから使うため、信頼度が高まり、遮蔽、ノイズ、その他の干渉による位置の飛びに対するロバスト性も高まります
- 考慮できるデータが多いほど、精度、信頼度、ロバスト性が高まります
リアルタイムIMUセンサーフュージョンには、より多くのデータを使えるという特権がありません。より多くのデータを蓄積するには、より多くの時間が必要です。時間が増える = レイテンシが大きくなる。レイテンシが大きくてよいなら → IMUセンサーフュージョンのポストプロセッシング。見事に機能しますが、結果が得られるのはあとからです。
一方、リアルタイム低レイテンシIMUセンサーフュージョンで使えるのは、次のものです:
- 過去の超音波ベースの位置データ。一般的な更新レートは4〜20 Hzで、最新の超音波による位置更新からの平均レイテンシ = 1/(位置更新レート) = 1/20〜1/4秒 = 50〜250 msとなり、実際の産業用途の大半ではこれで問題ありません。ただし、過去のデータだけを使うのであれば、IMUは不要です。はるかに簡単で、多くの場合より信頼性の高い外挿アプローチに頼ることができます。一部の種類の移動体では見事に機能しますが、あくまで一部です
- 最新の超音波による位置更新。これは非常に有用ですが、どのデータも100%の確信を持って信頼することはできません。しかも、超音波で測定した位置の急な変化が、移動体が何か強く重いものにぶつけられたことによる本当の変化なのか、それとも単なるノイズや遮蔽による飛びなのかを検証するための情報が、(まだ!)十分にありません。検証するための追加データがないため、確信が持てないのです。そのデータが手に入るころには、すでに新しいデータがあり、古いデータは単に古くなっているため、使うには手遅れです。常に先へ先へと急がなければなりません。そのため、このデータも確かに使っていますが、ルール、仮定、重みの補正に間接的に使うだけで、現在のデータの検証には使えません。その検証用データが現時点では得られないからです
- 生のIMUデータ。これは大いに役立ちます。位置が急に変化したと思われる場合、それは速度の急な変化、つまり大きな加速度も意味するので、実際には飛びがなかったことをIMUで容易に検出できます。これで一部の問題は解決します…つまり、ファントム/飛び/遮蔽か何かだった、ということです。たとえば、位置の飛びを説明できるような急激な加速度をIMUが示していなければ、測定された超音波ベースの位置が正しいという可能性は排除できます。正しくないのです。では、正しい位置はどこでしょうか?これは難しい問題です。ここから難しさが始まります。IMUに基づいて位置を計算するために、生のIMUデータで何をすべきでしょうか?…加速度を単純に二重積分する?そんなに簡単?実際はそうではありません。面の上に完全に水平に置いたIMUチップでも、X、Yにかなり目立つ加速度が出ます。生データを読み取って測ってみてください。チップは完璧ではないからです。キャリブレーションは?役に立ちますし、推奨します。非常に有用です。しかし、二重積分では誤差が時間の2乗で効いてくることを考えると、キャリブレーションを改善した効果は文字どおり短命です。1/4秒ではなく、1秒、2秒、5秒の間、±2cmの精度に収まることもあります!しかし、それまでです。その時間を過ぎると、打ち消されない積分誤差が支配的になり始め、ドリフトを打ち消すために、ドリフトしないデータソースが必要になります:光学式測位、UWB、オドメトリ、Marvelmindの超音波測位システム、あるいは、それらすべてを組み合わせればさらに良いでしょう。これが本当のセンサーフュージョンです。そして、それこそが当社の取り組みです。そこに、「単独のソースはどれも信頼できない」という一つの信条に基づく、自己チェック・自己検証アルゴリズムという工夫を加えています。しかし、効率的に融合すれば、それらは非常に信頼でき、確実で、高精度な屋内測位データのソースになります