アーキテクチャ
比較
すべてを決めるのは、超音波を発信するのがどちらかです:モバイルビーコン(NIA / MF NIA)か、固定ビーコン(IA)か。
どれを選ぶか迷っていますか?まずは NIAから始めてください。3つの中で最もシンプルで、ミスにも寛容なアーキテクチャです。必要に応じて、後からIAやMF NIAに移行できます。ひと言でいうと: NIA:モバイルビーコンが発信し、固定ビーコンが受信します(最もシンプル、最初はこれ、ドローンに好適)。IA:固定ビーコンがそれぞれ異なる周波数で発信し、モバイルビーコンがGPSのようにそれらすべてを同時に受信します(モバイルビーコン数は無制限、身に着けるビーコンは無音、人員の追跡に推奨)。MF NIA:NIAと同じNon-Inverse方式ですが、最大8つの周波数を使用します(更新レートは最大8倍)。サブマップによりカバー範囲は無制限です。初めての方は、まず配置マニュアルとステップバイステップガイドから始めてください。動画でもご覧いただけます:比較動画。
簡易比較
詳細ドキュメントへのリンク付きの簡潔なまとめです。各アーキテクチャの詳細と図は以下に続きます。
| NIANon-Inverse | IAInverse | MF NIAMulti-Frequency NIA | |
|---|---|---|---|
| 超音波を発信する側根本:他のすべてはここから決まる |
|
|
|
| 適した用途どこから始めるか |
|
|
|
| 非推奨 |
|
|
|
| 更新レートモバイルビーコン1台あたり |
|
| |
| 精度 |
|
|
|
| 範囲 | |||
| マップ構築 |
|
|
|
| IMUセンサーフュージョン |
|
|
|
IMUセンサーフュージョン。現行のビーコン(Super-Beacon-4、Industrial Super-Beacon-4、Industrial-RX-4)はすでにハードウェアで対応しています。リアルタイムのフュージョンソフトウェアは、次のアーキテクチャで動作します:IA (IAでのIMUセンサーフュージョン) およびNIAとMF NIA (NIAでのIMUセンサーフュージョン).
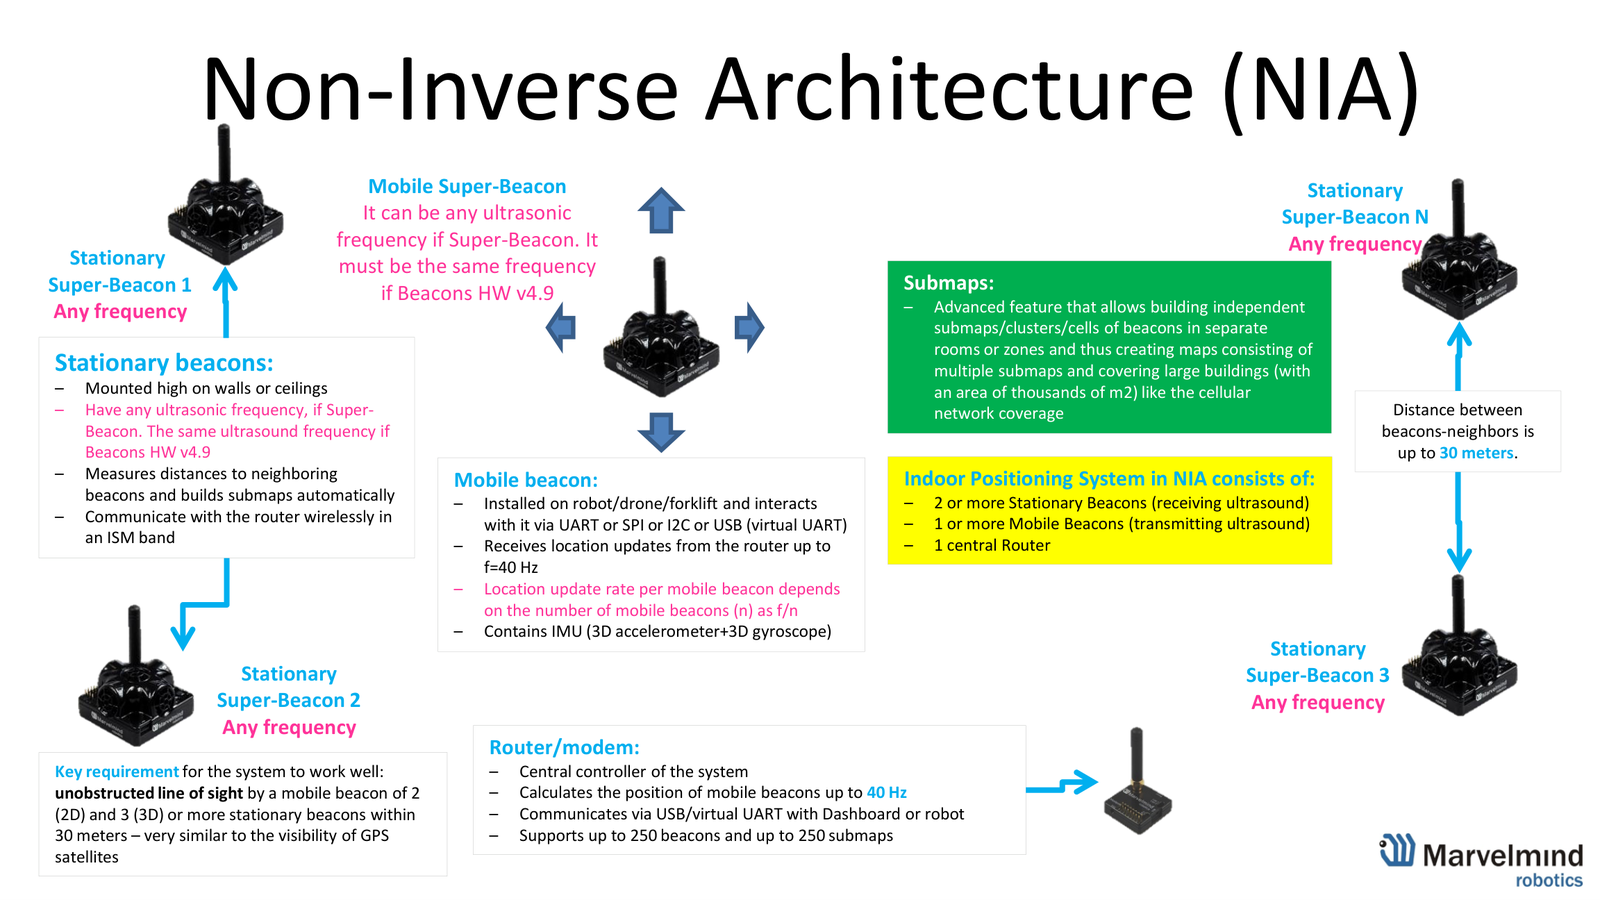
NIAアーキテクチャ(Non-Inverse Architecture):最初はこちら
NIAはデフォルトであり、出発点です。 3つのアーキテクチャの中で最もシンプルで、 設定ミスにも最も寛容です。そのため、後でIAに移行する予定がある場合でもNIAから始め、小さな ステップバイステップの段階を踏んで進めてください。すべてを決める唯一の事実:NIAではモバイルビーコン が発信する超音波を、固定ビーコンが受信します。1台のモデムが位置を計算します。
更新レートがこのように振る舞う理由:モバイルビーコンは単一の周波数で発信するため、複数のモバイルビーコンがあると同時には発信できません(区別できなくなるためです)。そこで時間を分けて順番に発信します(TDMA)。そのため、1台あたりの更新レートは f/nで分け合うことになります:1〜2台なら高いままですが、常に動き続ける10〜100台では低下します。ただし、常にそうとは限りません:すべてのビーコンには IMUが搭載されているため、システムは動いている対象物を頻繁に、ほぼ静止している対象物をまれに追跡します。これによりNIAは多数の移動体にまで拡張できます。参照:更新レート表と更新レートを上げる方法。
人員の追跡には非推奨:超音波を発信するビーコンを身に着けると、かすかに聞こえるカチカチ音がして、人に嫌がられます(人員の場合、IAなら身に着けるビーコンは無音です)。ドローンに推奨(モバイルビーコンが発信するため、プロペラノイズで受信が妨げられません)。精度は±2 cm(センサーフュージョンでさらに向上)。カバー範囲はサブマップにより無制限で、30 mはサブマップごとの見通し(超音波が直接届く経路)の距離にすぎません。初めての方は、まずこちらから:配置マニュアルと ステップバイステップガイド。
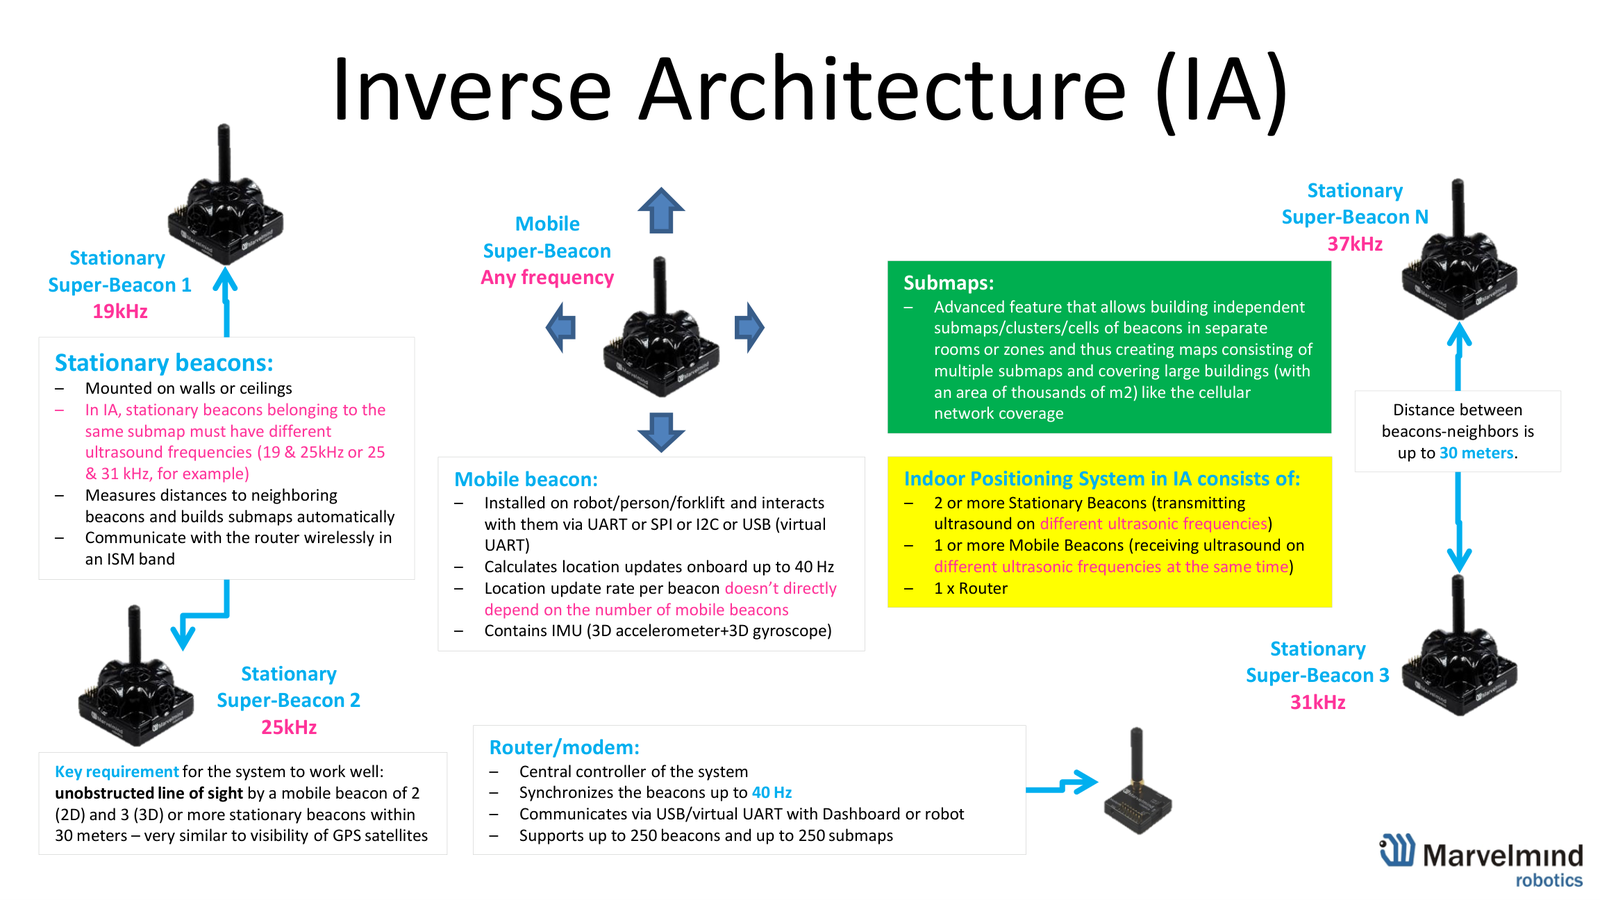
IAアーキテクチャ(Inverse Architecture)
IAアーキテクチャ(Inverse Architecture)では役割が逆になります。この固定ビーコンが発信し、それぞれが 異なる周波数(例:19/25/31/37 kHz)を使います。モバイルビーコンは、GPS受信機がすべての衛星の信号を受信するのとまったく同じように、それらすべてを同時に受信し、自身の位置を内部で計算します。時間を分け合うものが何もないため、モバイルビーコンの数は実質的に無制限で、1台あたりの更新レートは台数にほとんど左右されません(その場合は無線が上限になるため、500 kbpsプロファイルを使用してください。参照:更新レート表).
適した用途:多数のモバイルビーコン(人員、ロボット、VR)、および人員の追跡。理由は、身に着けるビーコンが 無音のまま(受信のみ)だからです。1つのサブマップ内では、2台の固定ビーコンが同じ周波数を共有することはできません。IAではリアルタイムIMUセンサーフュージョンが現在利用可能です:最大500 Hz、レイテンシ約10 ms (IMUセンサーフュージョン).
ドローン:プロペラのすぐ近くに受信用のモバイルビーコンがあるため、プロペラノイズが課題になりますが、 解決可能です:15 m、さらには30 mも実現できます。ただし、より高度で、経験のあるユーザー向けです(ドローン群向けソリューション)。シンプルなドローンプロジェクトには NIAをご使用ください。使用機器:Super-Beacon と Mini-RX(モバイル)。
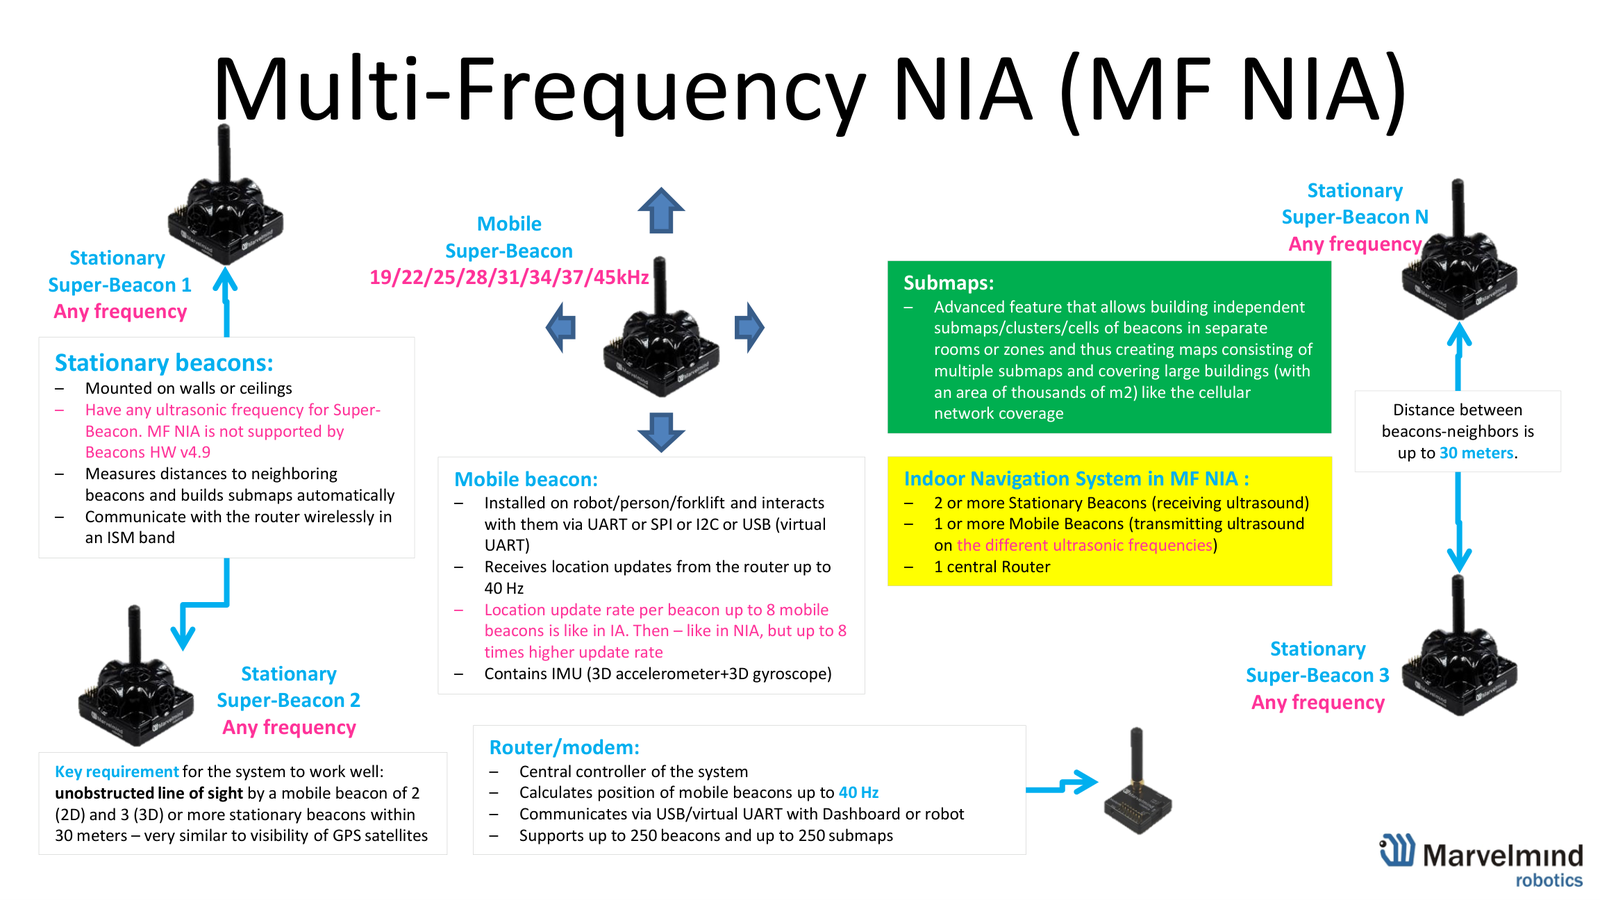
MF NIA(Multi-Frequency NIA)
MF NIAはNIAとIAの長所を兼ね備えていますが、依然として Non-Inverse方式です:モバイル ビーコンが発信し(NIAと同様)、ただし今度は最大8つの周波数を使います。そのため最大8台のモバイルビーコンが同時に発信でき(周波数ごとに1台)、1台あたりの更新レートはint(N/8)に応じて拡張し、最大で NIAの8倍になります(同じ台数のモバイルビーコンで比較した場合)。8台以下ではIAのように振る舞い、それを超えるとNIAと同様ですが、レートは倍数で高くなります。
すべてに高い更新レートが必要な5〜16台のロボット/ドローンや、多数のモバイルビーコンに適しています。±2 cmの精度、30 mの見通し(超音波が直接届く経路)ルール、サブマップによる無制限のエリアはNIAと同じです。Super-Beaconが必要です(Beacon HW v4.9は不可)。リアルタイムIMUセンサーフュージョンは 対応予定です (ハードウェアはすでに搭載済み。詳細).
Multi-Modem:超大規模ネットワーク向け
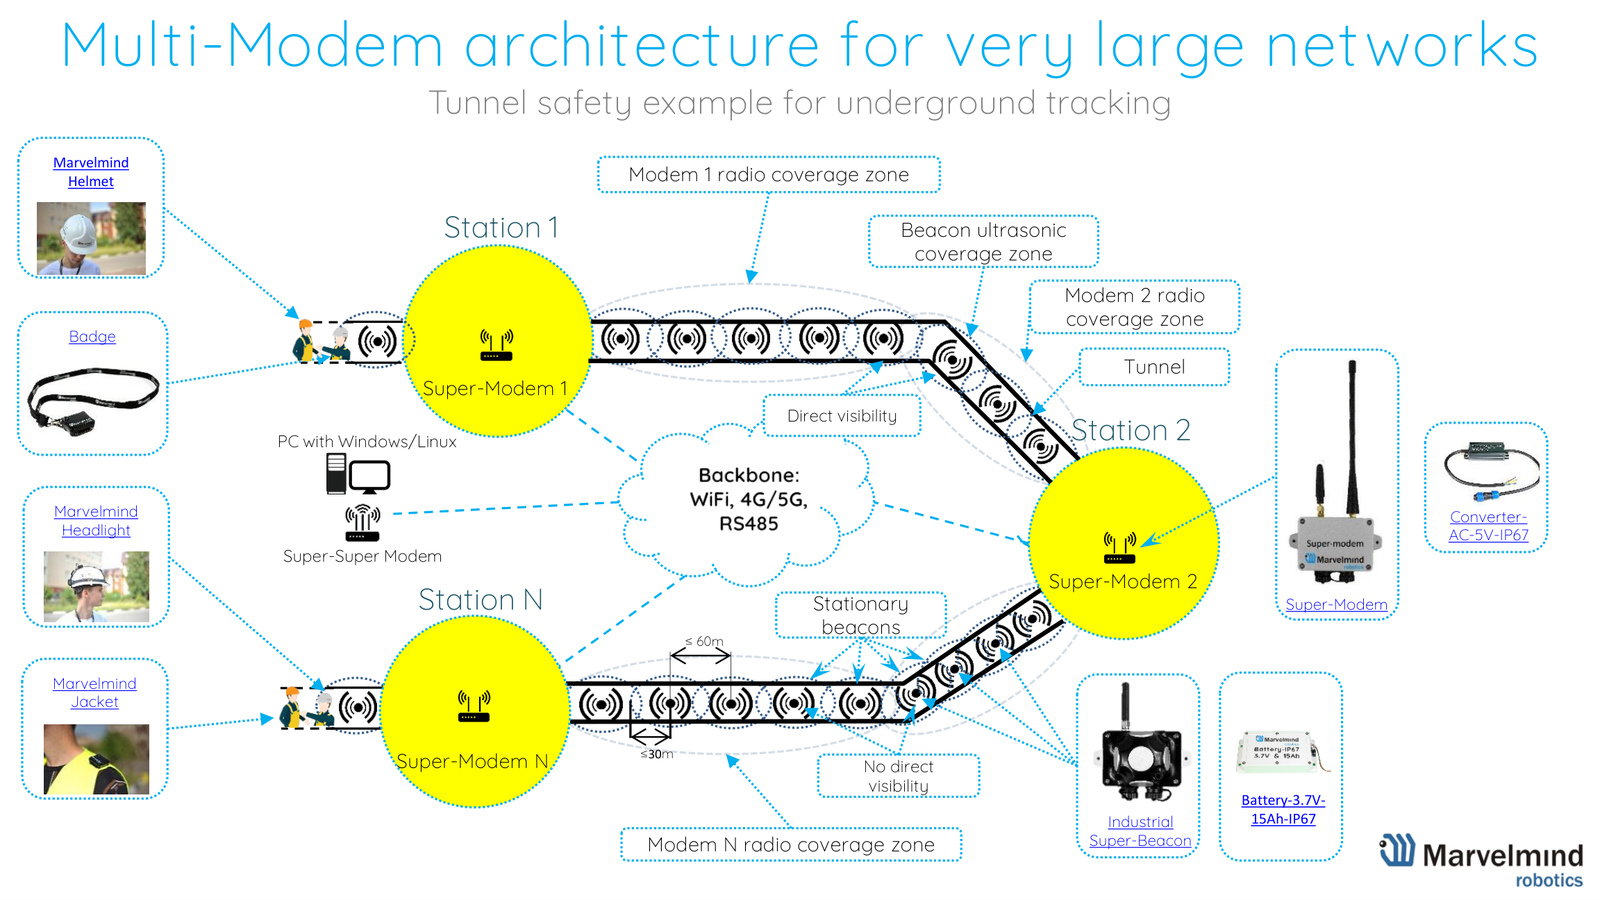
超大規模な線状ネットワーク向け(トンネル、鉱山、地下鉄、細長い倉庫)。複数の Super-Modem を数珠つなぎに接続し(Super-ModemからSuper-Super-Modem、そしてPCへ)、それぞれが最大60 mをカバーします。そのためネットワークは1台のモデムの範囲をはるかに超え、全体のサイズは実質的に無制限になります。対応機器: Industrial Super-Beacon、バッジ、ヘルメット型・ジャケット型のウェアラブル。
Split-Modem:高速移動体向け
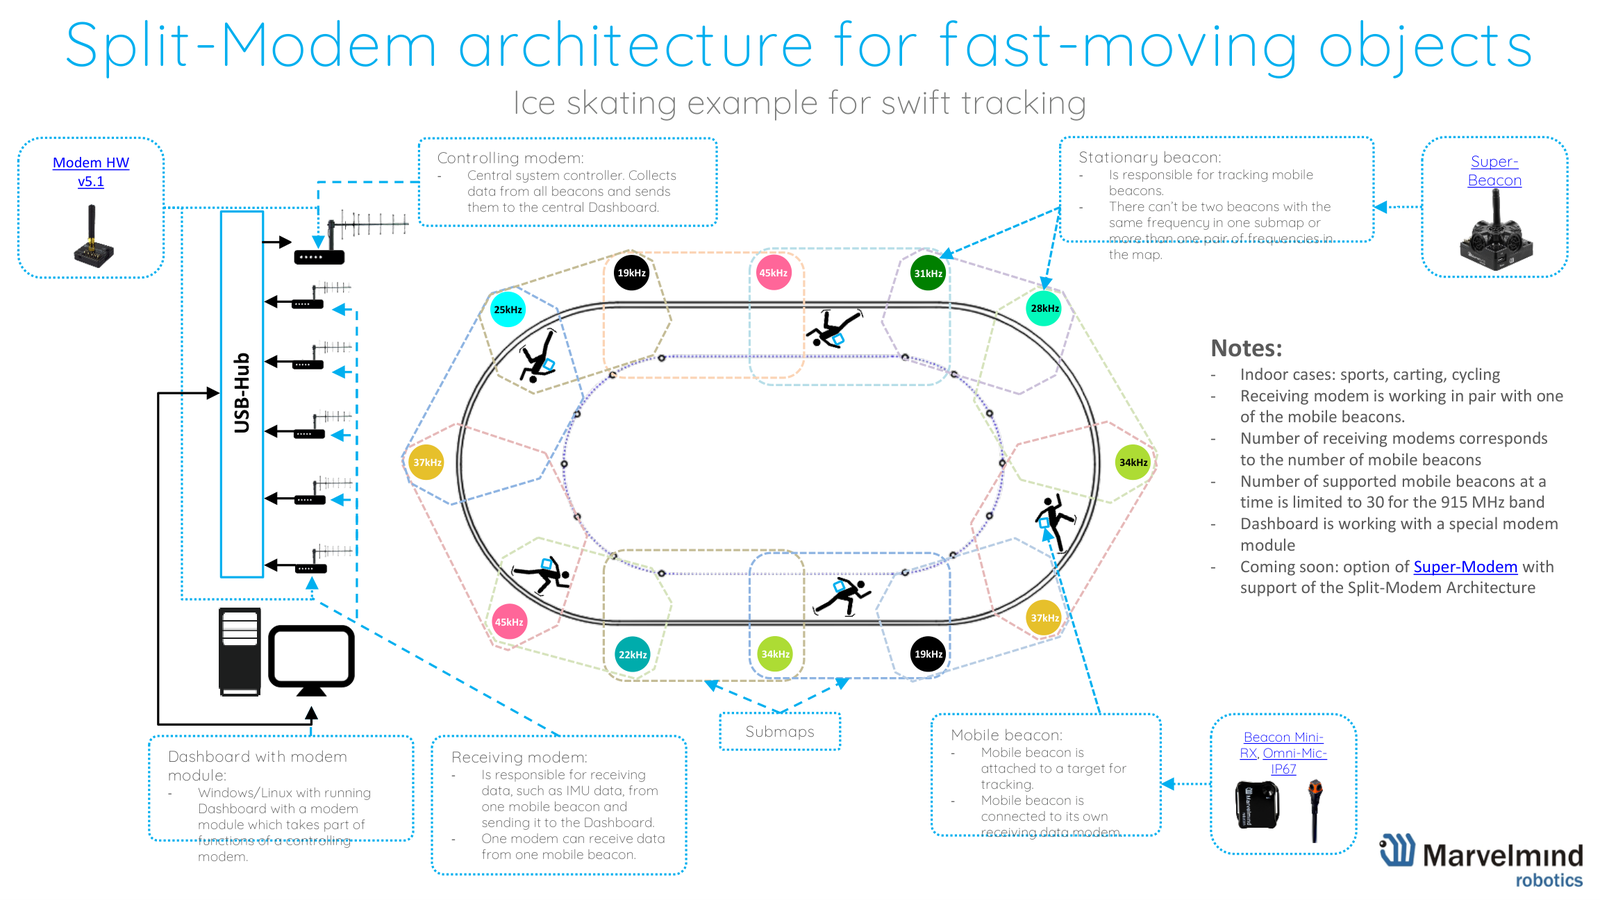
高速移動体向け(スポーツ、カート、サイクリング、アイススケート)。制御用のモデムがデータを収集してDashboardと通信します。各モバイルビーコンは専用の受信モデムを持ち、低レイテンシでIMUデータを受信します。915 MHz帯でモバイルビーコンは最大30台。使用機器:Super-Beacon / Mini-RX + Omni-Microphone-IP67。
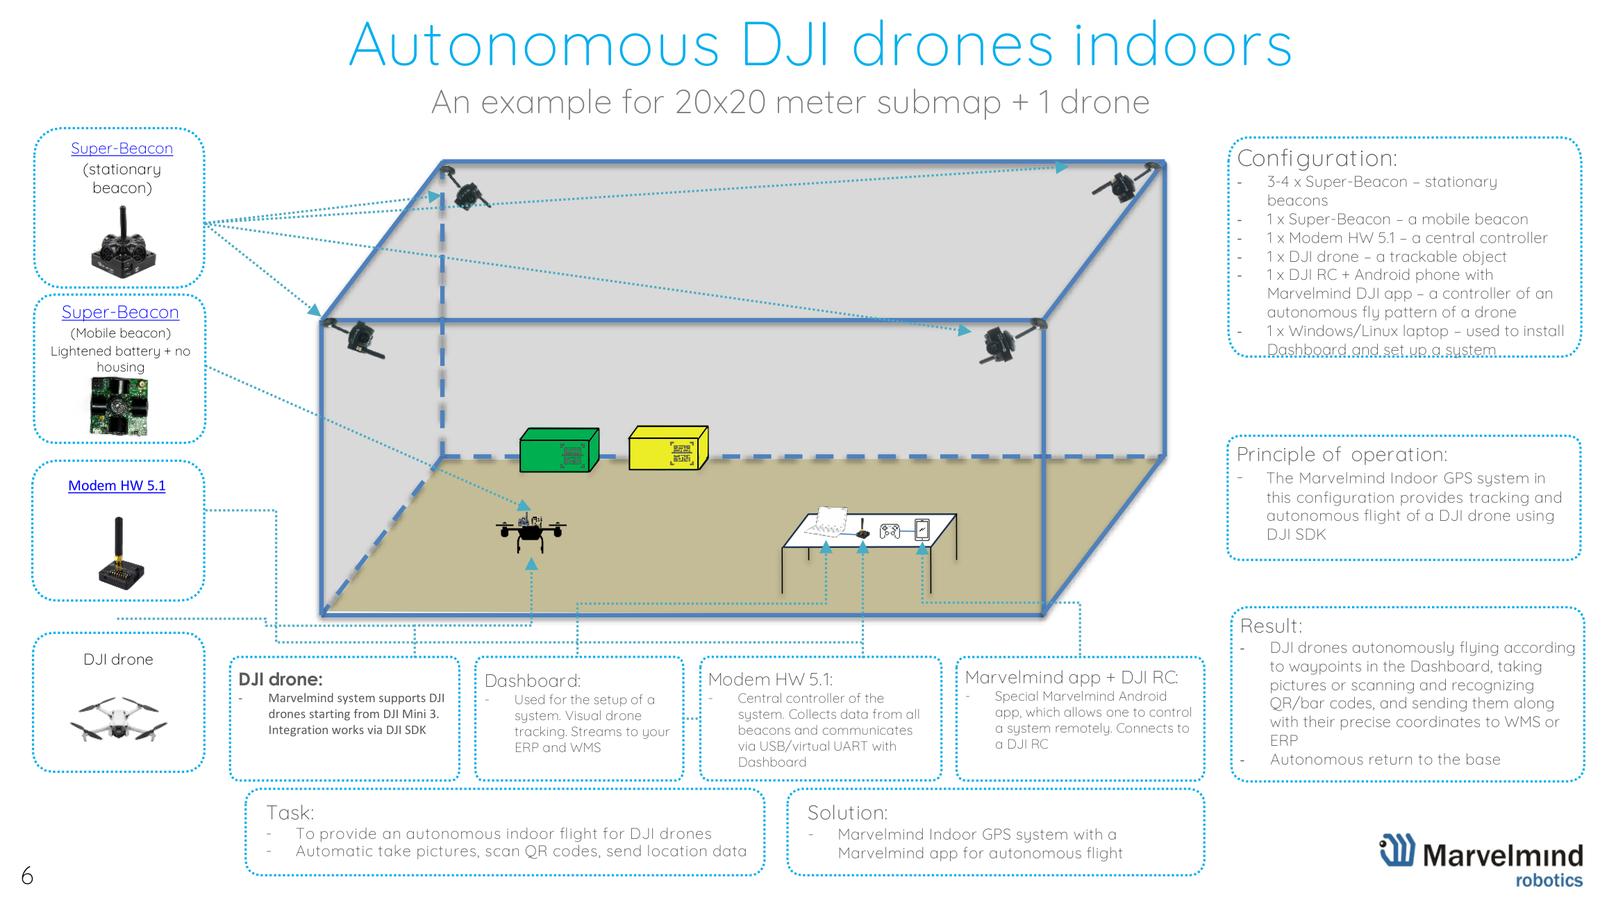
屋内でのDJIドローンの自律飛行
ドローンは当社の主力アプリケーションです。まずはこちらから:ドローンソリューションページと DJI統合ページ。以下の詳細は、これらを前提としています。
DJIドローンの屋内自律飛行(DJI Mini 3以降)、DJI SDK経由:Dashboardで設定したウェイポイントを飛行し、写真を撮影し、QRコード/バーコードをスキャンして正確な座標をWMS/ERPにストリーミングし、その後ベースに帰還します。20×20 mのサブマップ + ドローン1機の構成例:固定 Super-Beacon 3〜4台 + モバイル1台 + Modem HW v5.1 1台 + DJIドローン + DJI RC(Marvelmindの DJIアプリを使用)。NIA(またはMF NIA)をご使用ください。理由は表をご覧ください。多数のドローンを飛ばす場合は: ドローン群と大規模な飛行。