配置マニュアル
ロボット、フォークリフト、ドローン、人員向けのMarvelmindシステムの設置方法を、具体例とともに解説します。
このページは、Marvelmindの配置マニュアル(PDF)を検索可能なHTMLとして再現したものです。メニューから任意の事例へ移動できます。各図は、元のPDFの該当スライドにリンクしています。ご質問がある場合:ヘルプとAIアシスタント。
本マニュアルについて
本書は Marvelmind配置マニュアルです。あらゆる用途でシステムの性能を最大限に引き出すための、 Marvelmind高精度(±2 cm)屋内測位システム(屋内「GPS」、RTLS)の設置に関する実践的なアドバイスと具体例をまとめています。対象用途:自律型ロボットとAGV、フォークリフト、ドローンとコプター、人員のトラッキング。以下の各事例では、推奨されるビーコンの配置、ハードウェア構成、センサー設定、サブマップのレイアウトを示します。
このHTMLページは、検索エンジンやAIアシスタントが内容を読み取れるよう、公式PDFの内容をそのまま掲載したものです。正式な情報源はダウンロードページと元のスライド資料です:配置マニュアル(PDF)。この技術が初めての方は、こちらをご覧ください:Marvelmind屋内測位システムの仕組み。
目次
本マニュアルは、配置事例ごとに構成されています。左のメニューから、任意の事例にすぐ移動できます。早見表:
- 01a · シンプルな2D(ロボット / RCカー)
- 01b · ペアードビーコン 2D(方向)
- 02a · シンプルな3D(ドローン)
- 02b · DJIドローン向けシンプルな3D
- 02c · ペアードビーコン 3D
- 02d · マイクロフォンRX1の指向性パターン
- 03 · 歩道、トンネル、地下鉄、鉱山(2D)
- 04 · 2Dのサブマップ(複数の部屋)
- 05 · 車輪型ロボット、46×5 m
- 06 · ビジネスセンター:人員のトラッキング
- 07 · サブマップを使った100×100 mの倉庫
- 08 · 完全に重なるサブマップ(IA)
- 09 · 部屋 + 廊下(IA)
- 10 · 柱のある部屋 + 廊下
- 11 · 1200×25 mのトンネル点検
- 12 · トラッキング遅延(レイテンシ)の低減
- 13 · ドローンのZの安定化
- 14a · マルチモデム 1.5D
- 14b · スプリットモデム(高速移動体)
- 15 · 30×30 m ステップバイステップ
- 16 · 旧製品 Starter Set HW v4.9
- 17 · お問い合わせとサポート
01a · シンプルな2Dトラッキング
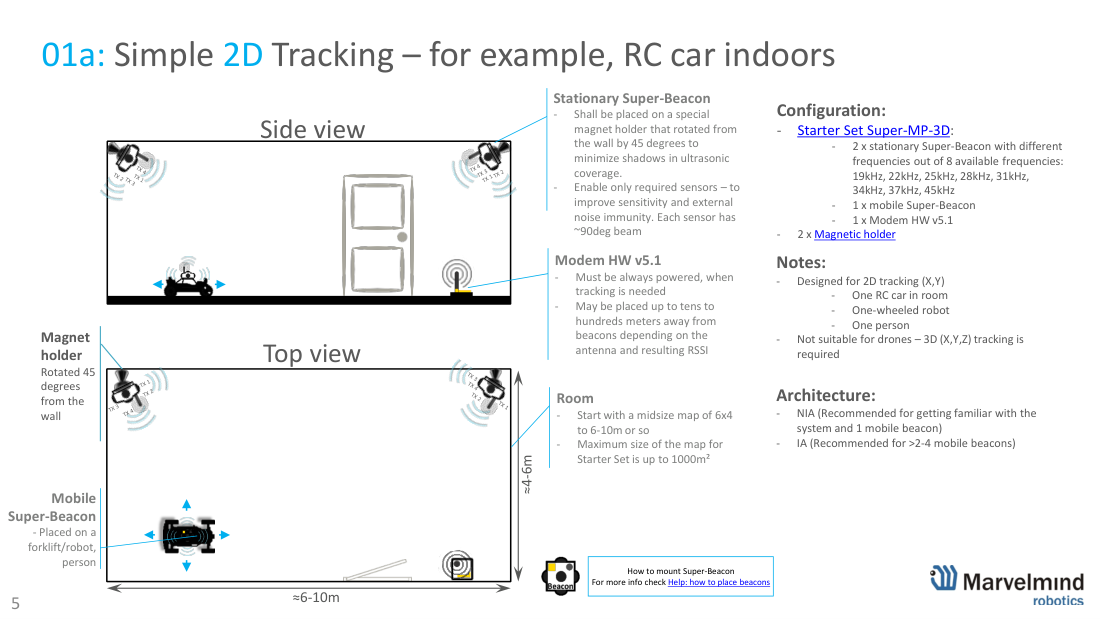
シンプルな2Dトラッキング(X、Y):1台の車輪型ロボット、RCカー、または室内の1人を対象とした、最も簡単な入門構成です。ドローンには適しません(3Dが必要なため)。まずは6×4〜6-10 mのマップから始めてください。 Starter Set Super-MP-3D 1セットで、最大約1000 m²をカバーできます。
構成: 2× 固定 Super-Beacon(それぞれ異なる超音波周波数。8種類:19/22/25/28/31/34/37/45 kHzから選択)、ロボットに1× モバイルSuper-Beacon、1× Modem HW v5.1、2× マグネットホルダー。
取り付け:超音波の影を最小限にするため、各固定ビーコンをマグネットホルダーに取り付け、壁から約45°回転させます。感度とノイズ耐性を高めるため、必要なセンサー(それぞれのビーム幅は約90°)のみを有効にします。トラッキング中はモデムの電源を入れたままにする必要があります。モデムは、アンテナやRSSIに応じて、数十〜数百メートル離れた場所にも設置できます。 アーキテクチャ: NIA(システムに慣れるのに適しています。モバイルビーコン1台)または IA(モバイルビーコン2〜4台以上の場合)。
01b · ペアードビーコン 2D
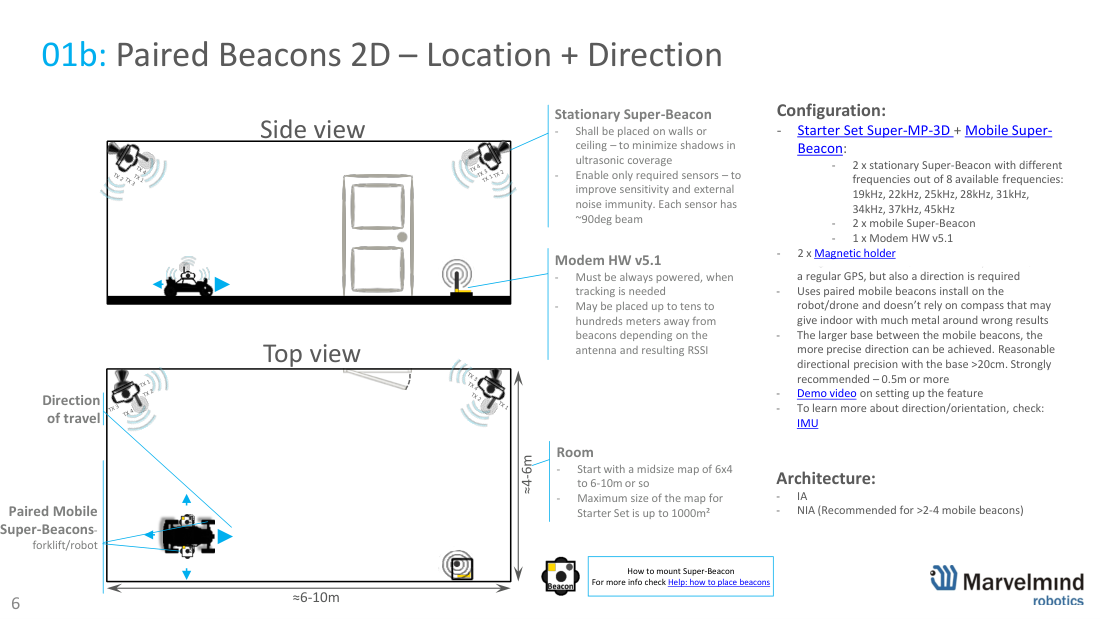
2Dのペアードビーコン:位置 + 方向。(GPSのような)位置だけでなく、進行方向や向きも必要な場合は、ロボットや車両に2台のモバイル Super-Beacon を取り付けます。これにより、屋内でコンパス(金属の近くでは信頼性が低い)を使わずに済みます。2台のビーコン間の基線が長いほど、方向の精度が向上します。20 cm以上、理想的には0.5 m以上にしてください。
構成: 2× 固定Super-Beacon(異なる周波数)+ 2× モバイル Super-Beacon + 1× Modem HW v5.1 + 2× マグネットホルダー。向きについて詳しくは、ヘルプ:IMUをご覧ください。
02a · シンプルな3Dトラッキング
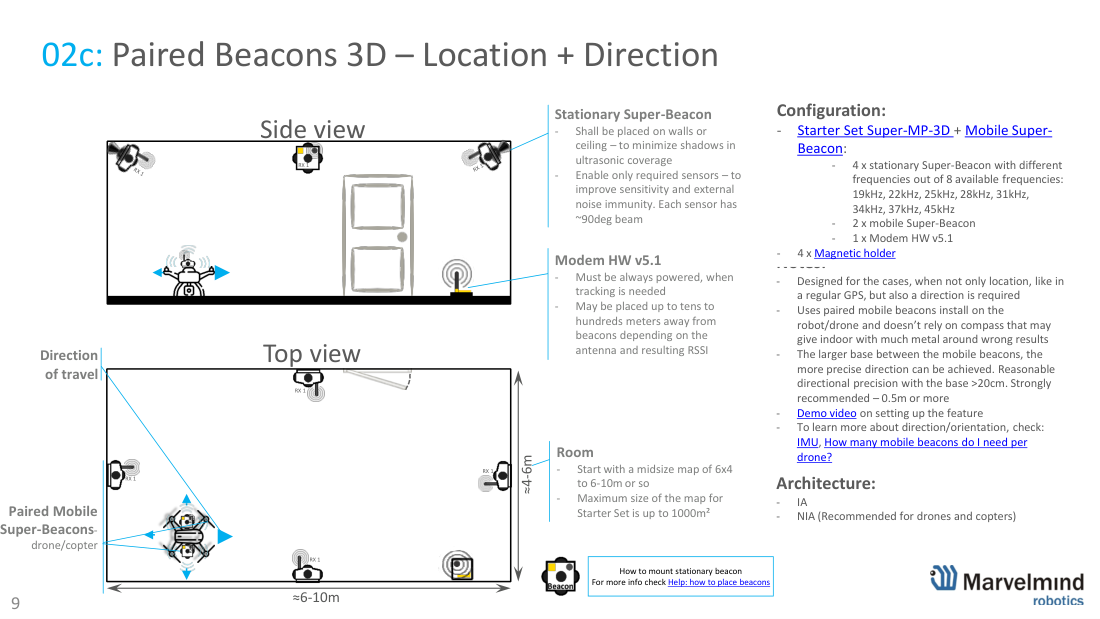
シンプルな3Dトラッキング(X、Y、Z + 冗長1台):屋内のドローン、コプター、VRヘルメット向けの入門構成です。壁や天井に4台の固定ビーコンを設置すると、予備1台を含む完全な3Dトラッキングが可能になり、1台のビーコンが遮られても3Dトラッキングを継続できます。
構成: 4× 固定 Super-Beacon(異なる周波数)、ドローンに1× モバイルSuper-Beacon、1× Modem HW v5.1、4× マグネットホルダー。
IMU搭載の高精度(±2 cm)屋内「GPS」を、すばやく評価するための構成です。 IMU + 超音波センサーフュージョンにより、システムは最大 100 Hz の更新レートに達し、厳しい環境でも位置の飛びを除去します。アーキテクチャ: IA、または NIA(ドローン/コプターに推奨)。
02b · DJIドローン向けシンプルな3D
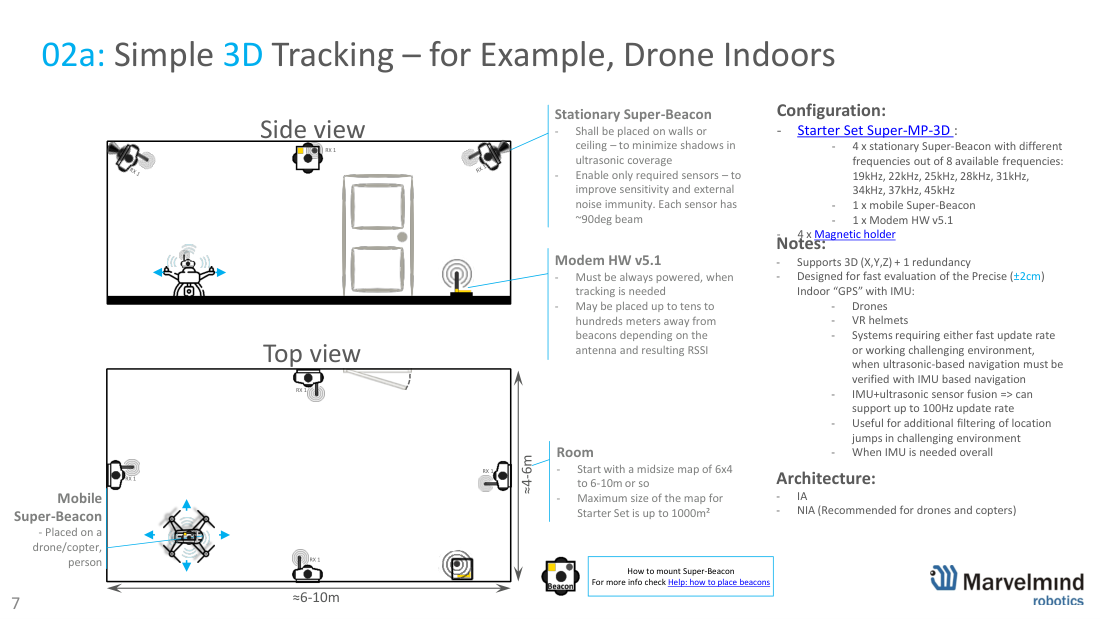
屋内でのDJIドローン向けシンプルな3Dトラッキング。 ±2 cmの測位で、DJIドローンを屋内で自律飛行させます。統合はDJI SDKを介して行うため、ドローンが MSDK 5.0+に対応している必要があります。詳細は Marvelmind DJI自律飛行のページと、DJI自律飛行マニュアルをご覧ください。
構成: 4× 固定 Super-Beacon + ドローンに1× モバイルSuper-Beacon + 1× Modem HW v5.1 + 4× マグネットホルダー + 1× DJIドローン + Marvelmind DJIアプリを実行するAndroidスマートフォンを接続したDJI RC + Dashboardを実行するWindows/Linuxノートパソコン。アーキテクチャ: NIA または MF NIA。
02c · ペアードビーコン 3D
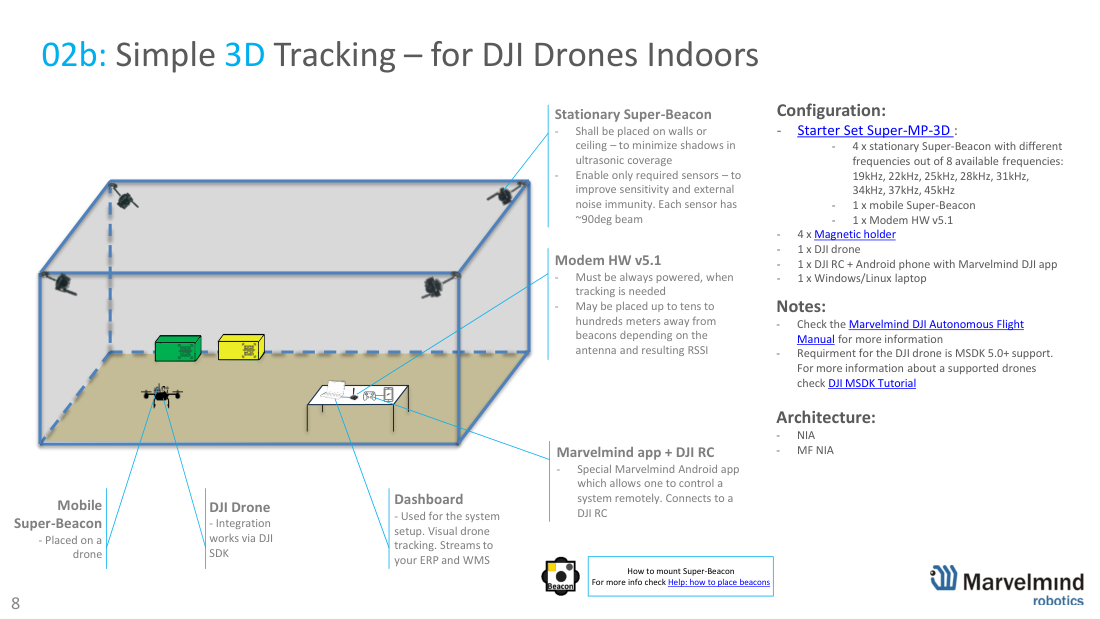
3Dのペアードビーコン:位置 + 方向(位置に加えて進行方向も必要なドローン/コプター向け)。機体に2台のモバイル Super-Beacon を取り付けると(基線0.5 m以上を推奨)、磁気センサーなしで向きを取得できます。構成: 4× 固定Super-Beacon + 2× モバイルSuper-Beacon + 1× Modem HW v5.1 + 4× マグネットホルダー。ヘルプ:ドローン1台あたりのモバイルビーコンの数もご覧ください。
02d · マイクロフォンRX1の指向性パターン
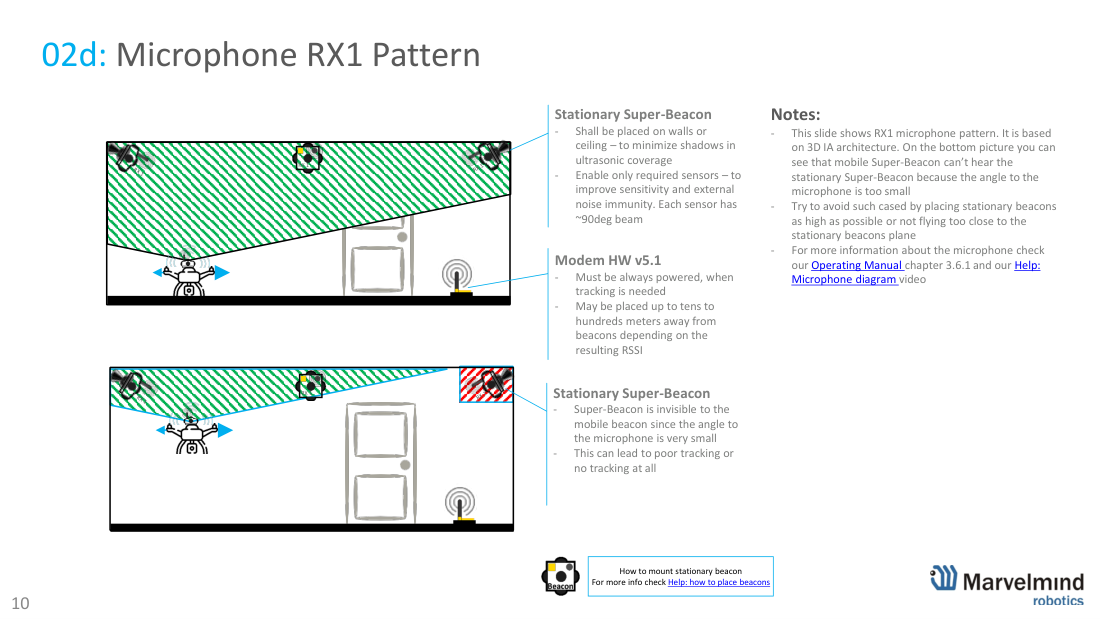
マイクロフォン(RX1)の指向性パターン。各超音波センサーのビーム幅は約90°です。モバイルビーコンから固定ビーコンのマイクロフォンへの角度が小さすぎると、そのビーコンは「見えなく」なり、トラッキングの品質が低下するか、停止します。これを避けるには、固定ビーコンをできるだけ高い位置に設置し、固定ビーコンの設置面に近づきすぎないように飛行させます。詳細は操作マニュアルの3.6.1章と、ヘルプ:マイクロフォンの図解動画をご覧ください。
03 · 歩道、トンネル、地下鉄、鉱山(2D)
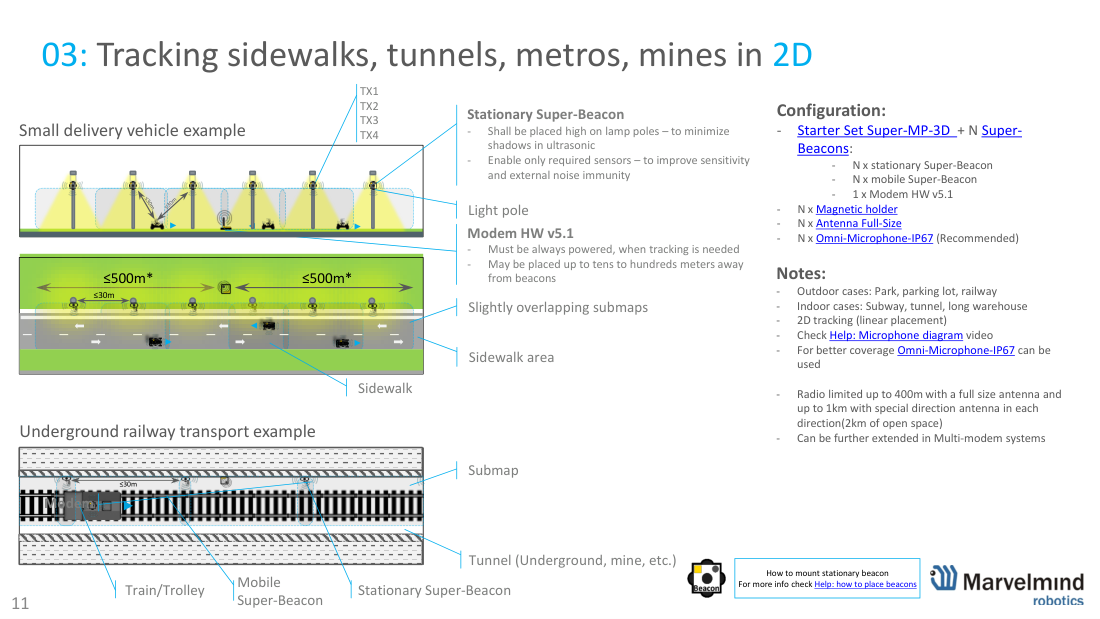
直線状の2Dトラッキング:歩道、駐車場、鉄道、地下鉄、トンネル、細長い倉庫、鉱山など、細長い空間向け。固定 Super-Beacon を一列に(たとえば街灯の柱に)設置し、サブマップをわずかに重ねます。無線の到達距離は、フルサイズ/指向性アンテナ を使用すると最大約400 m(開けた空間では1方向あたり最大約1 km)で、マルチモデムシステムによりさらに延長できます。
構成: N× 固定 + N× モバイルSuper-Beacon、1× Modem HW v5.1、N× マグネットホルダー、N× フルサイズアンテナ、N× Omni-Microphone-IP67(広範囲のカバーに推奨)。
04 · 2Dのサブマップ(複数の部屋)
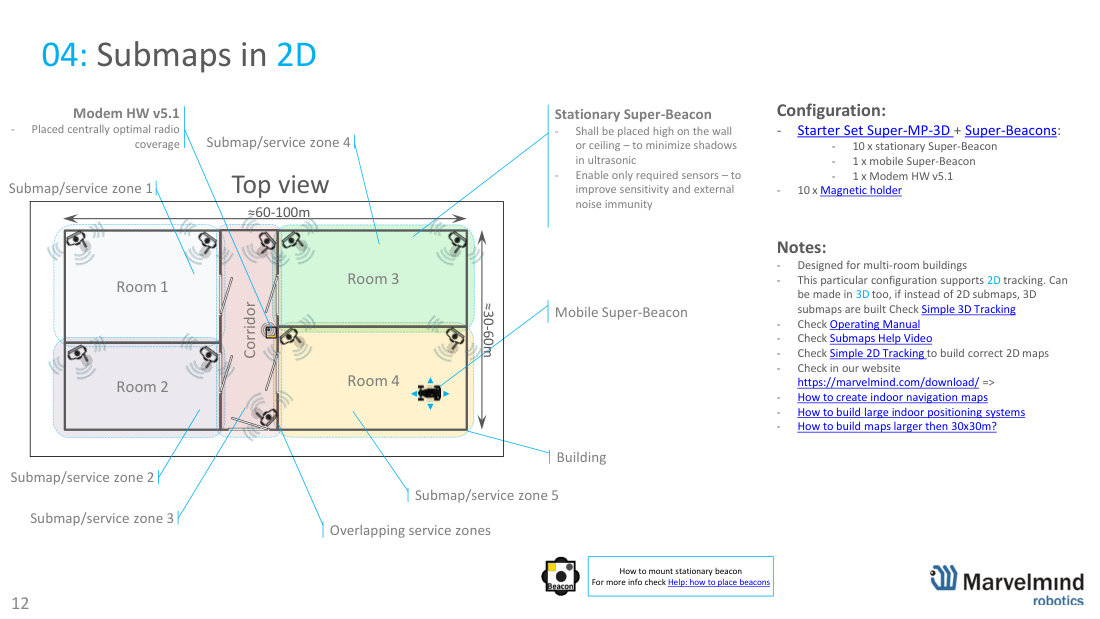
2Dのサブマップ:複数の部屋がある建物(約30〜100 m)向け。各部屋・ゾーンを1つのサブマップとし、サービスゾーンを重ねることで、モバイルビーコンが部屋を移動するときのハンドオーバーをスムーズにします。3Dサブマップを使って3Dで構築することもできます。
構成: 10× 固定 Super-Beacon + 1× モバイルSuper-Beacon + 1× Modem HW v5.1(無線のカバー範囲を確保するため中央に設置)+ 10× マグネットホルダー。参考資料:操作マニュアル、サブマップのヘルプ動画、大規模マップの構築に関する記事。
05 · 車輪型ロボット、46×5 m
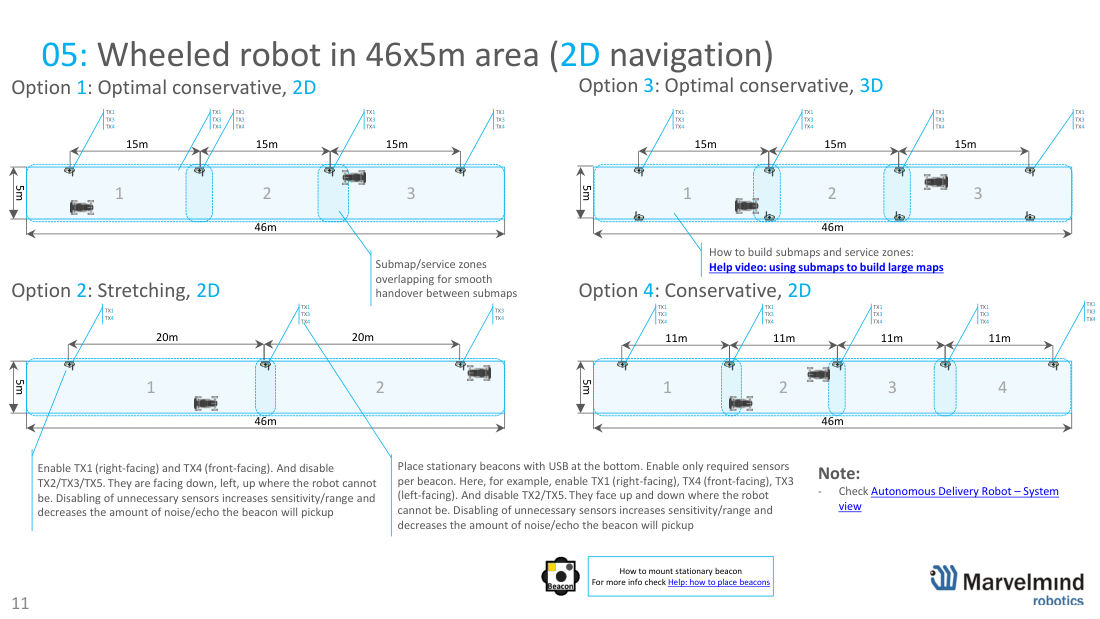
46×5 mの廊下での車輪型ロボット/自律配送ロボット(2Dナビゲーション)。細長いエリアを、重なり合うサブマップの連なりでカバーし、シームレスなハンドオーバーを実現します。固定ビーコンはUSBが下になるように取り付け、 対象に向いたセンサーのみを有効にします(例:TX1は右、TX4は前、TX3は左。上下を向くTX2/TX5は無効化)。使わないセンサーを無効にすると、感度と到達距離が向上し、ノイズやエコーが減少します。
06 · ビジネスセンター:人員のトラッキング
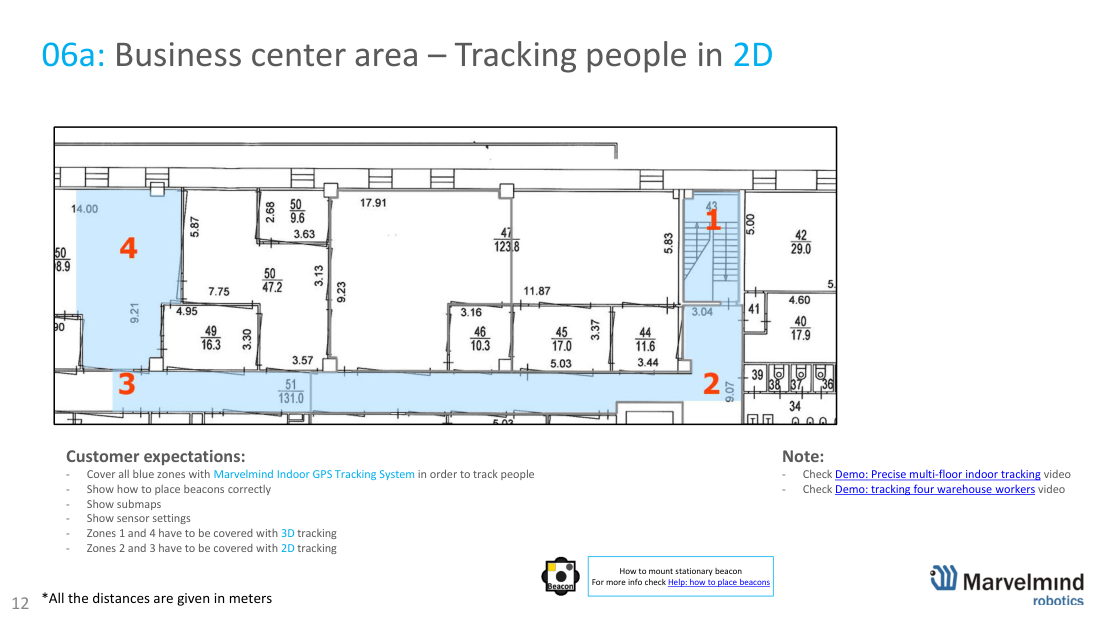
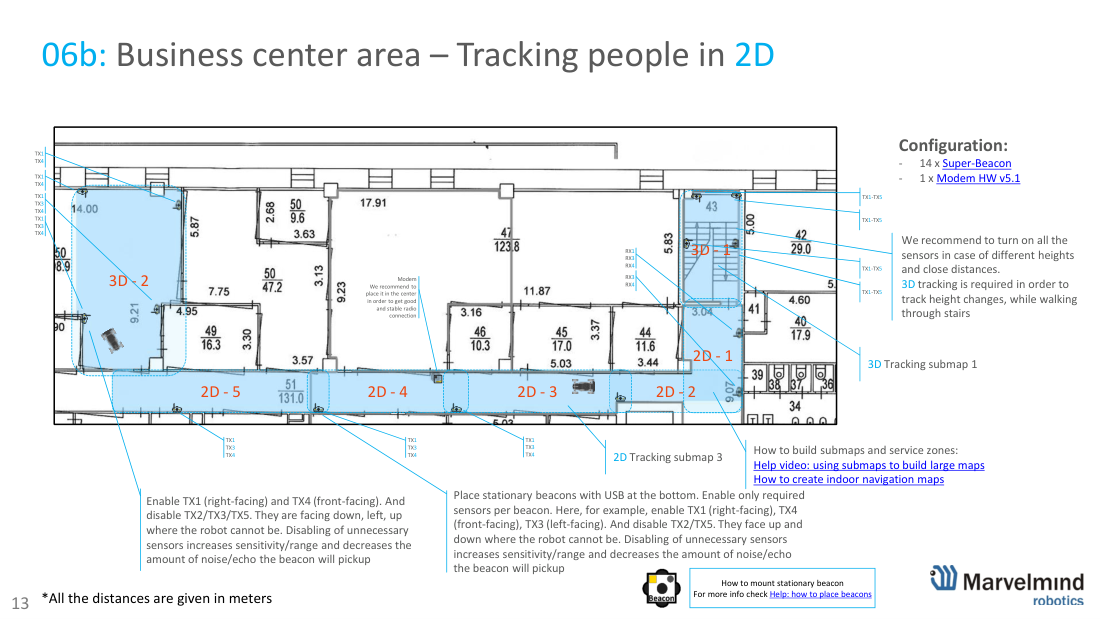
ビジネスセンター/複数階の建物全体での人員のトラッキング(2D、必要に応じて3D)。必要なゾーンをすべてカバーし、ビーコンを正しく配置して、サブマップとビーコンごとのセンサー設定を定義します。2Dと3Dのサブマップを組み合わせます(たとえば、階段で高さが変わる場所には3D)。この例で使用する機器:14× Super-Beacon + 1× Modem HW v5.1。無線を安定させるため、モデムは中央に設置します。デモ:複数階の高精度屋内トラッキング、および倉庫作業員のトラッキングもご覧ください。
07 · サブマップを使った100×100 mの倉庫
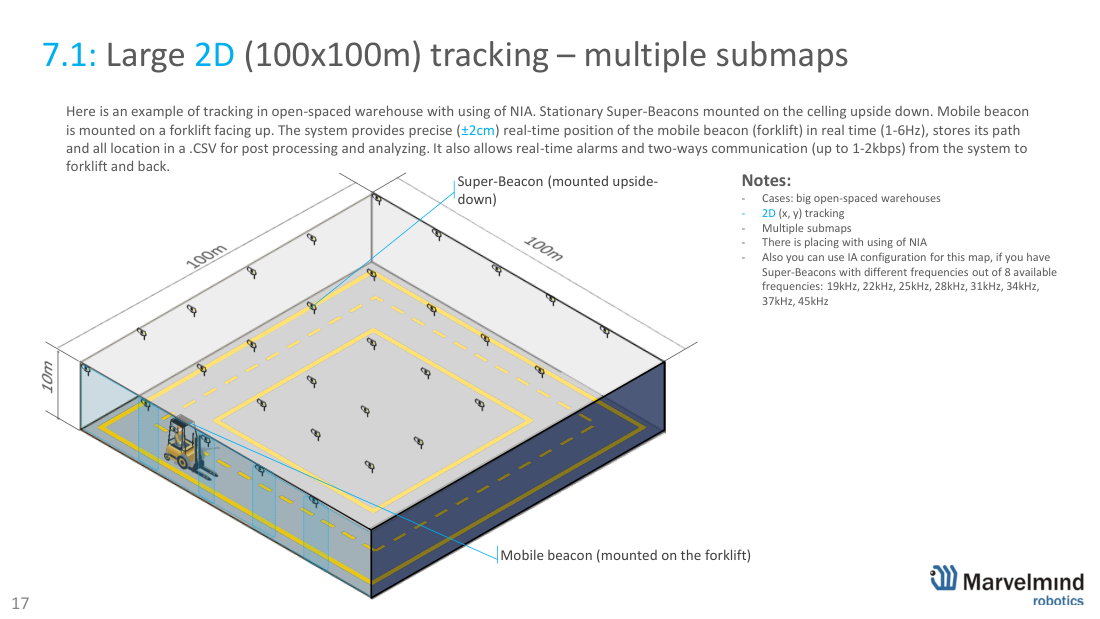
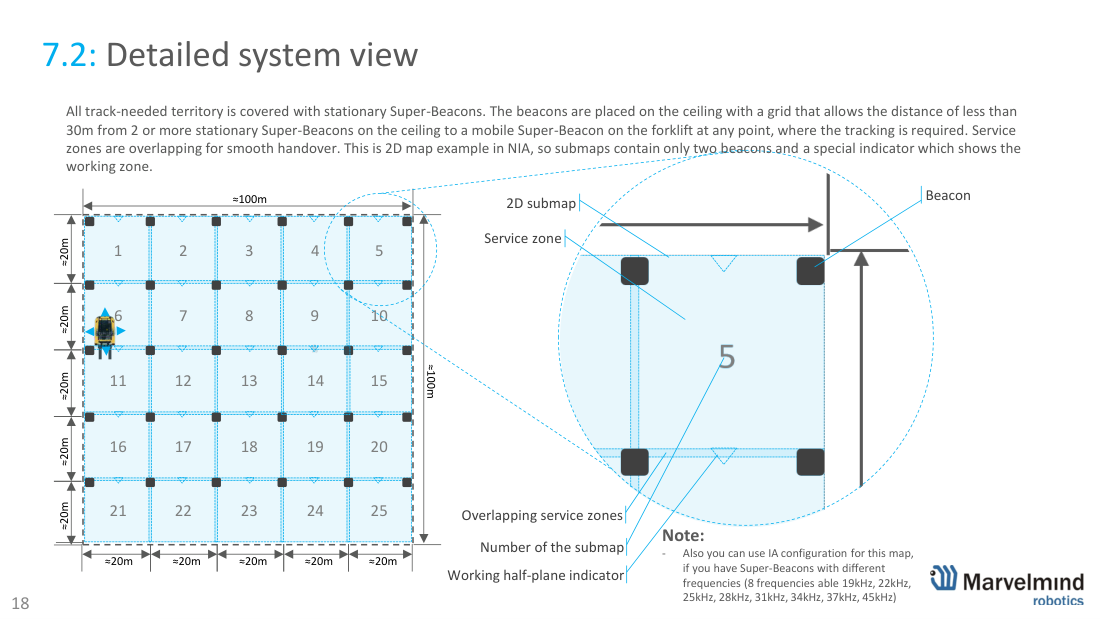
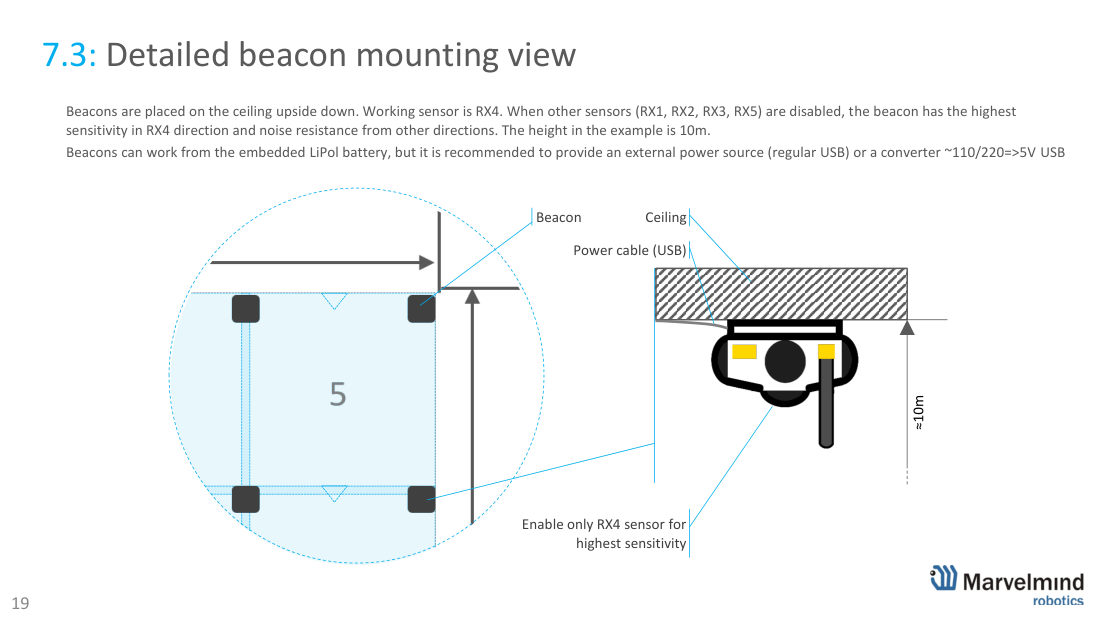
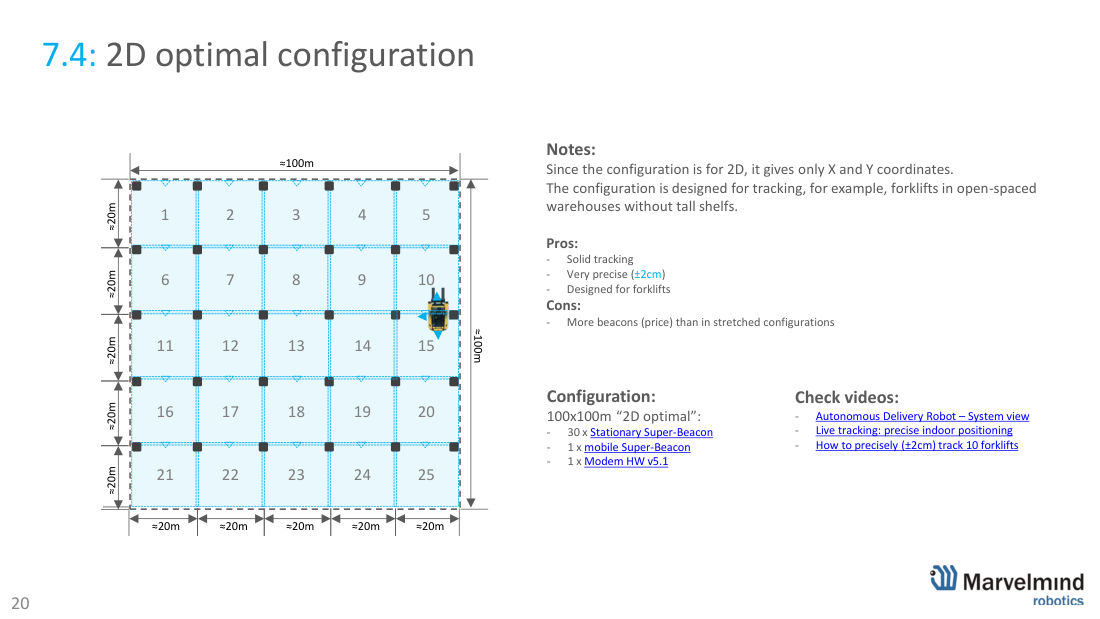
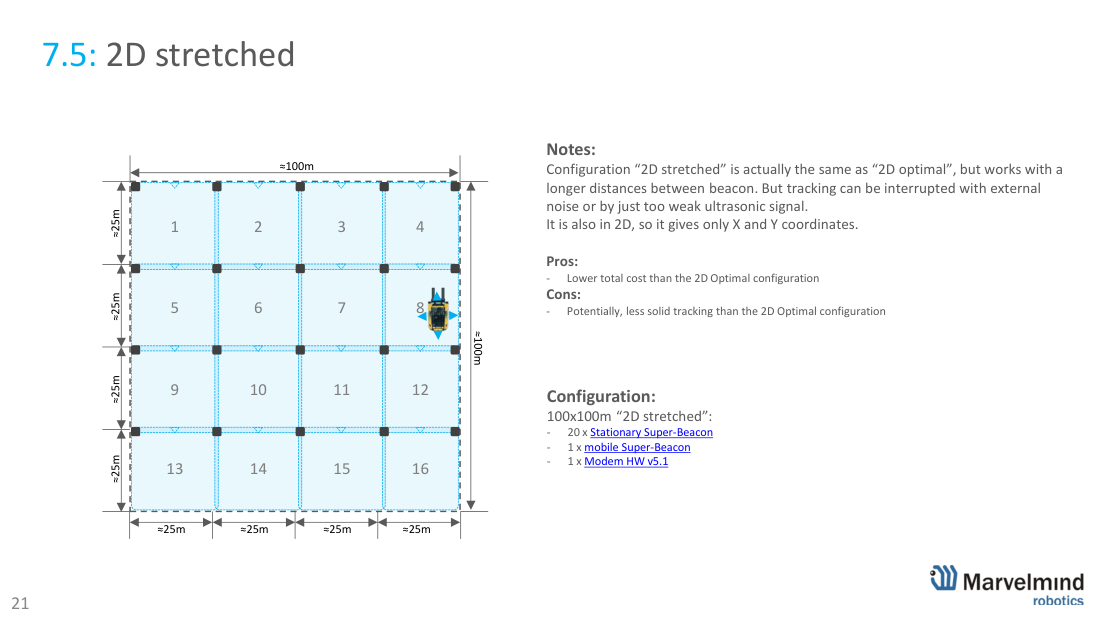
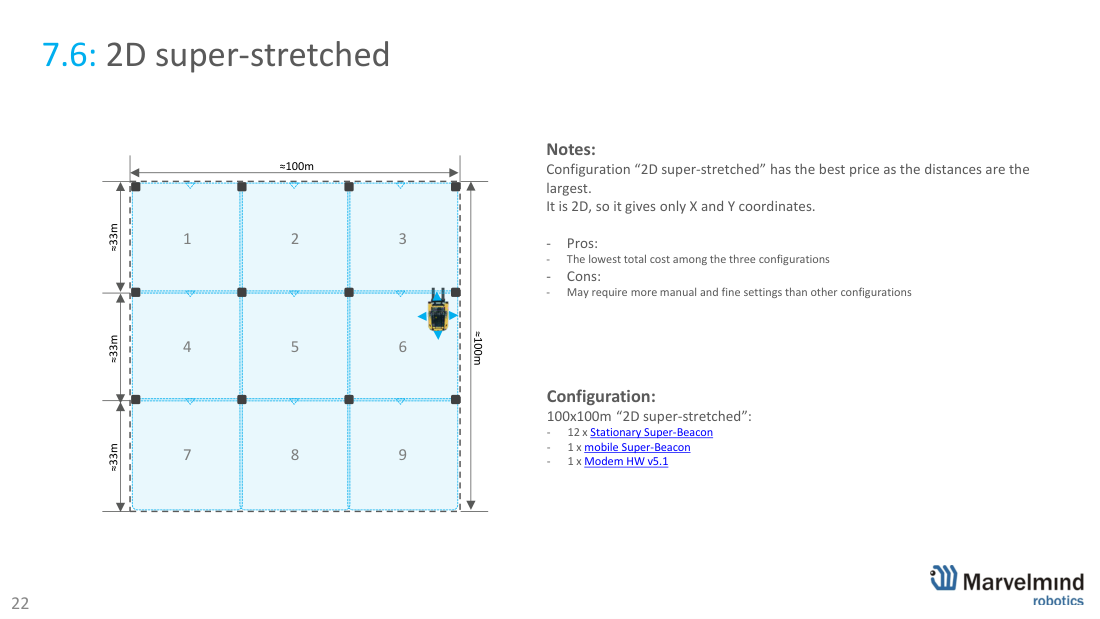
サブマップ機能を使用した100×100 mの大規模オープンスペース倉庫 (NIA). 固定 Super-Beacon は天井に下向きに取り付けます。フォークリフト に載せたモバイルビーコンは上向きにします。システムは高精度(±2 cm)のリアルタイム位置(1〜6 Hz)を提供し、全経路をCSVに記録するほか、リアルタイムのアラームと双方向通信にも対応します。サービスゾーンを重ねることで、スムーズなハンドオーバーを実現します。以下に、ビーコンの台数(コスト)とロバスト性のバランスが異なる6つの配置オプションを示します。予算と求める信頼性に応じてお選びください。
7.4 · 2D最適構成 – ビーコン30台
背の高い棚のないオープンな倉庫で、フォークリフトを安定して非常に高精度(±2 cm)に2Dトラッキングします。長所:ロバスト。短所:ビーコンが多い(コスト)。30× 固定Super-Beacon + 1× モバイル + 1× Modem HW v5.1。
7.5 · 2D間隔拡大構成 – ビーコン20台
考え方は同じで、間隔を広げた構成です。コストは下がりますが、安定性はやや劣ります(ノイズや弱い信号の影響を受けやすくなります)。20× 固定。
7.6 · 2D超間隔拡大構成 – ビーコン12台
最も低コスト(間隔が最大)。手動での微調整がより多く必要になる場合があります。12× 固定。
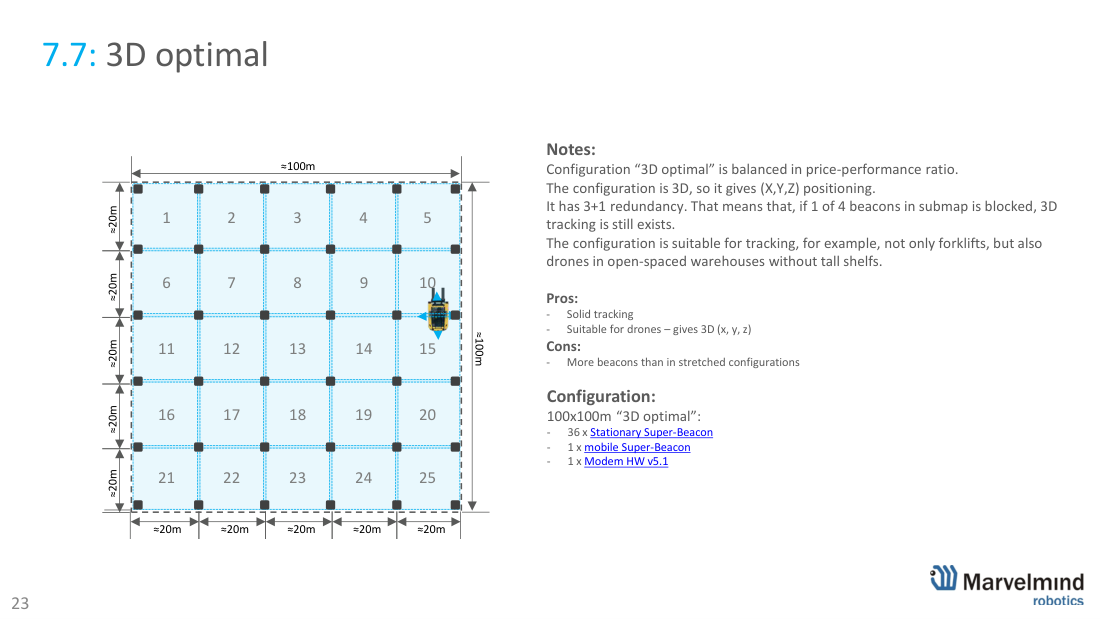
7.7 · 3D最適構成 – ビーコン36台
価格と性能のバランスが取れた3D(X、Y、Z)構成で、3+1の冗長性があります。フォークリフトとドローンに適しています。36× 固定。
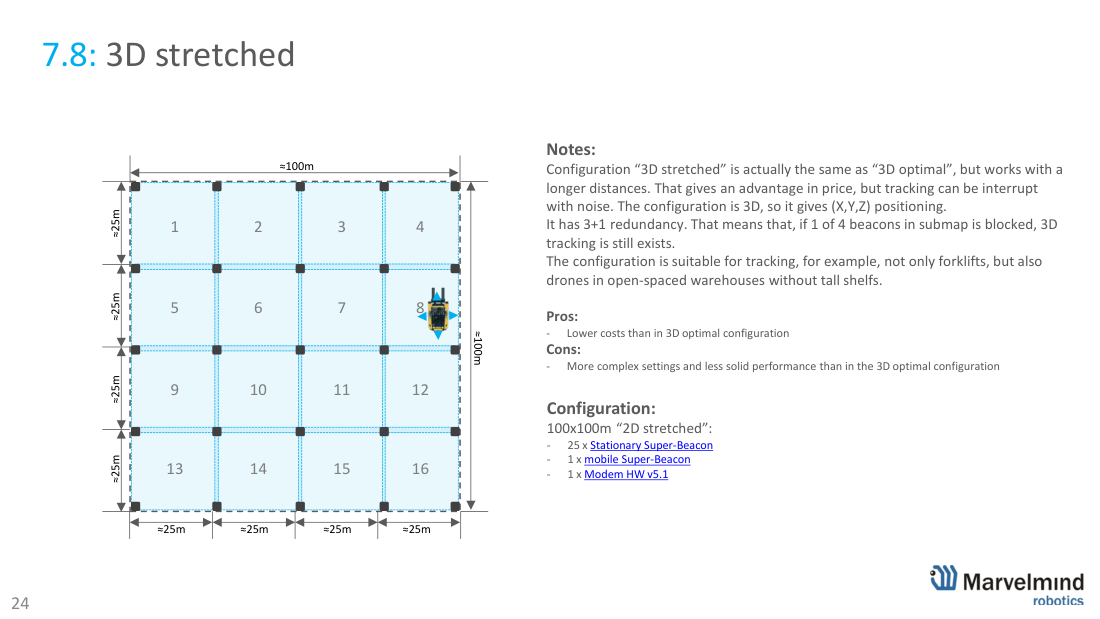
7.8 · 3D間隔拡大構成 – ビーコン25台
3D最適構成より低コストですが、設定はより複雑です。25× 固定、3+1の冗長性。
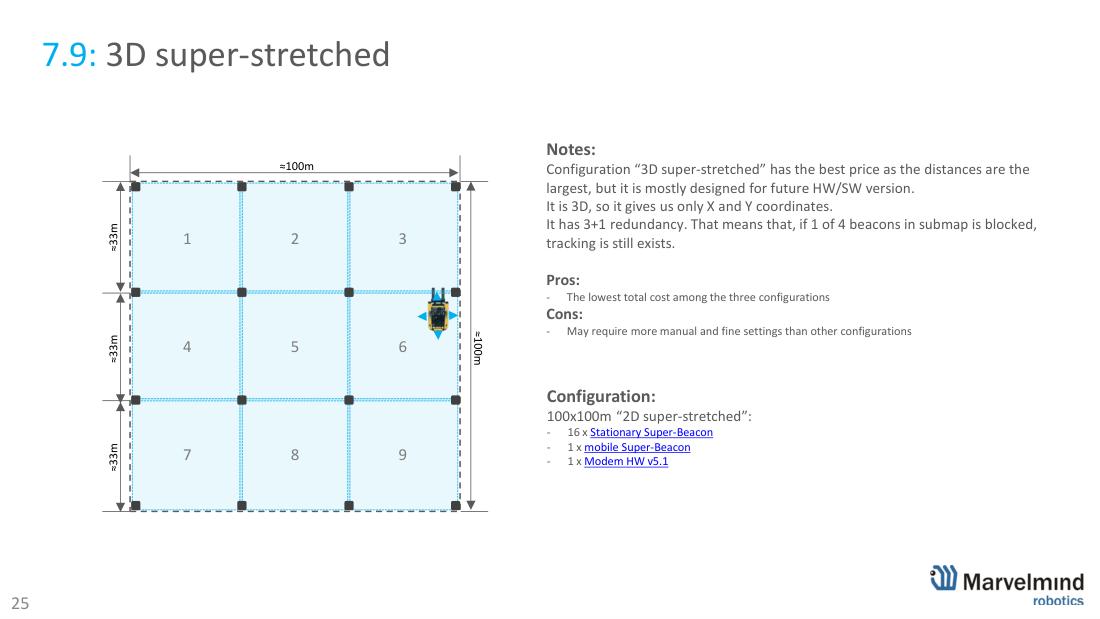
7.9 · 3D超間隔拡大構成 – ビーコン16台
最も低コストの3D構成(間隔が最大)で、主に将来のハードウェア/ソフトウェア向けです。3+1の冗長性。16× 固定。
動画:自律配送ロボットのシステム概要、高精度屋内測位のライブ映像、10台のフォークリフトを高精度にトラッキングする方法。
08 · 完全に重なるサブマップ (IA, 2D)
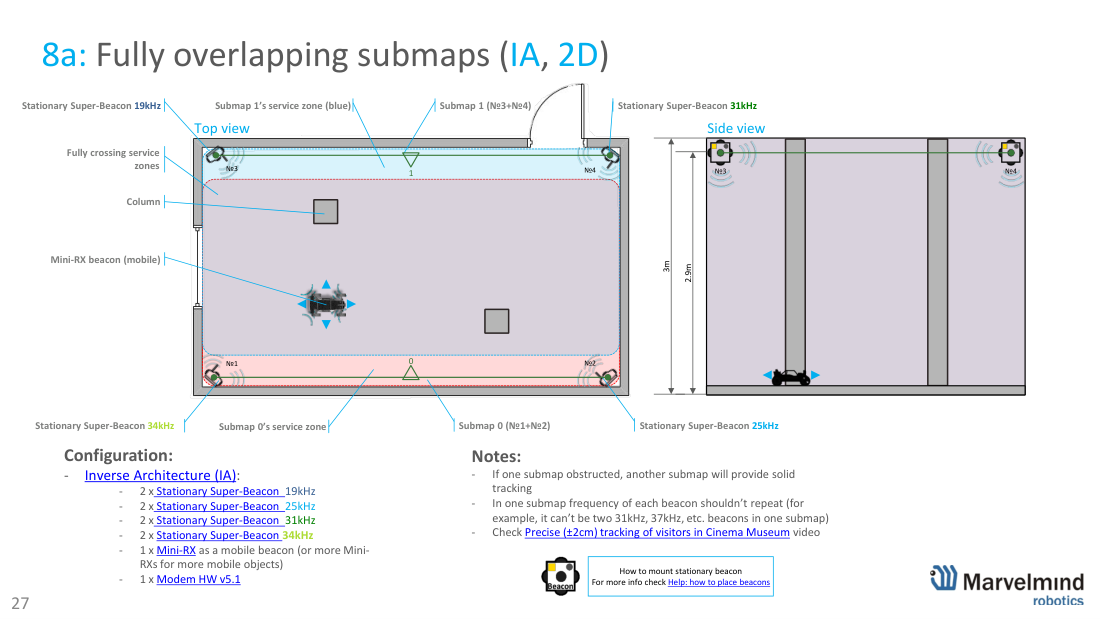
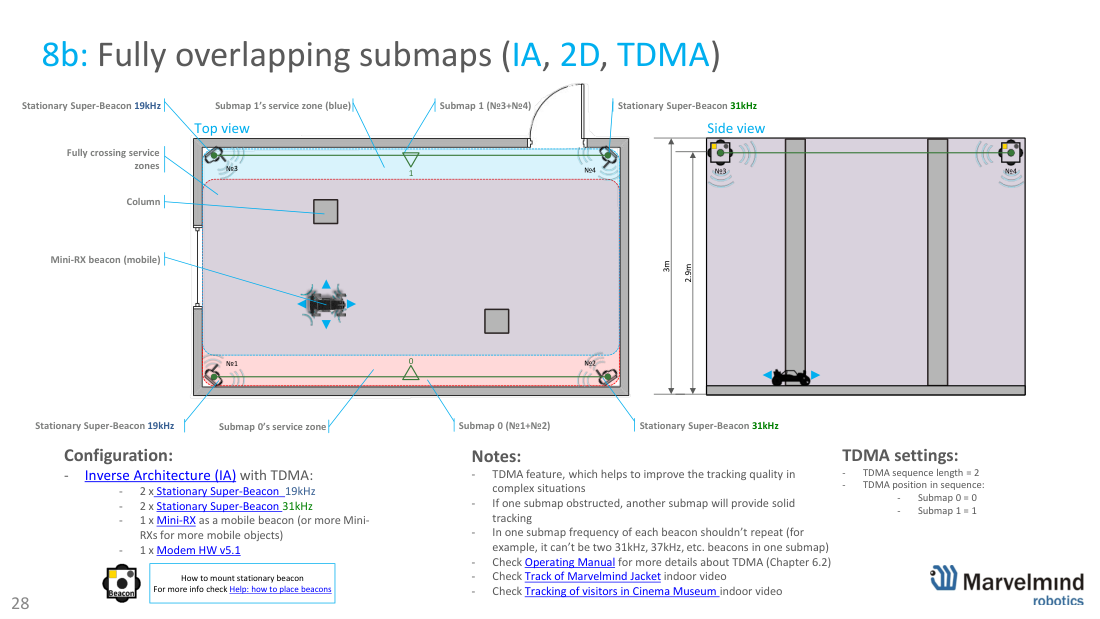
IAアーキテクチャ(Inverse Architecture)で完全に重なるサブマップ (IA). 2つのサブマップが完全に交差しているため、一方が(たとえば柱によって)遮られても、もう一方で安定したトラッキングを維持できます。1つのサブマップ内で、2台のビーコンが同じ周波数を使うことはできません。 8a では、次を使用します:8× 固定 Super-Beacon(19/25/31/34 kHzのペア)+ 1× Mini-RX モバイル + 1× Modem HW v5.1。8b では TDMA(シーケンス長2)を追加し、複雑な状況での品質を高めます。詳細は操作マニュアルの6.2章をご覧ください。
09 · 部屋 + 廊下 (IA)
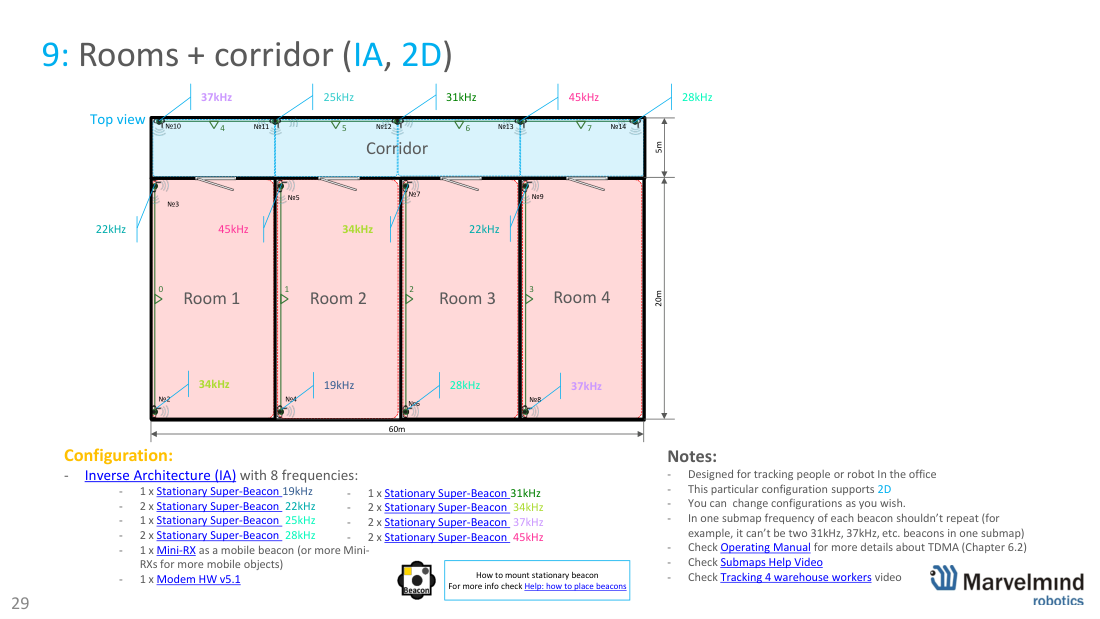
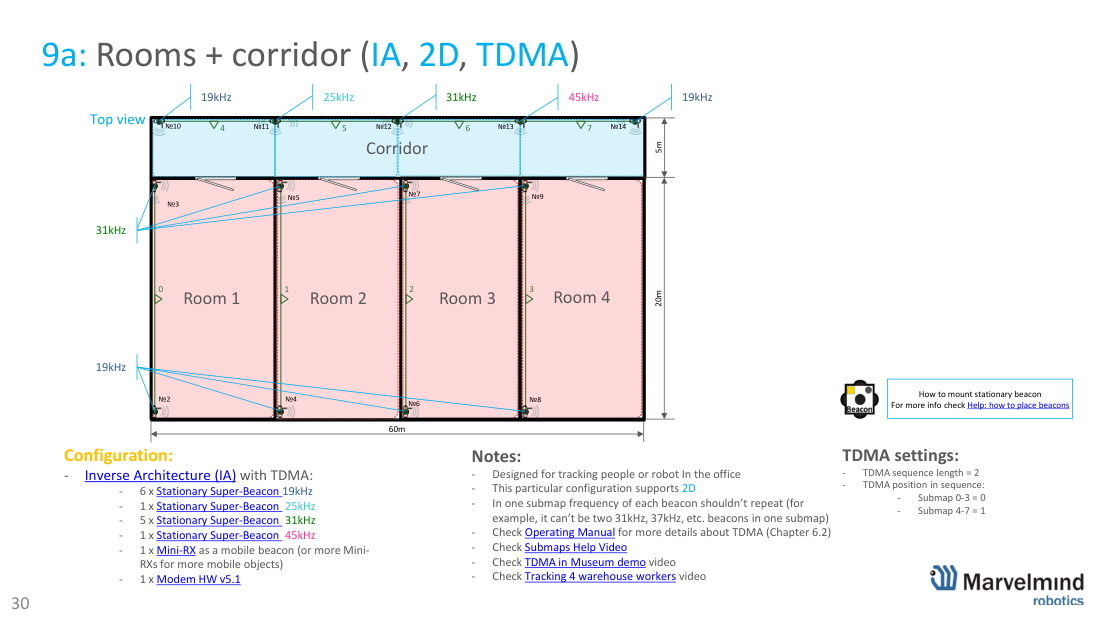
部屋 + 廊下 (IA, 2D):オフィス(約60×20 m)で人員やロボットをトラッキングする構成です。各部屋・廊下を IA サブマップでカバーし、8つの周波数を使用します。1つのサブマップ内では周波数を重複させません。9a ではTDMAを追加します。例:多数の固定 Super-Beacon(8つの周波数に分散)+ 1× Mini-RX モバイル + 1× Modem HW v5.1。
10 · 柱のある部屋 + 廊下
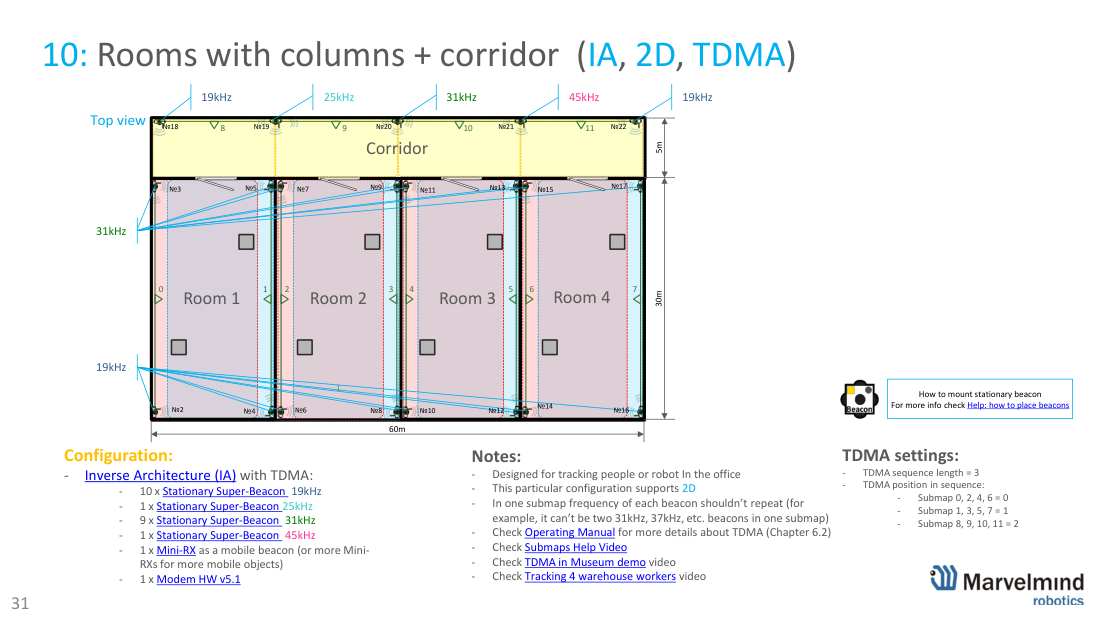
柱のある部屋 + 廊下 (IA、2D、TDMA)。柱が遮蔽物となるため、より密に重なるサブマップとTDMAシーケンス長3によって、安定したトラッキングを維持します。約60×30 mのオフィスの例:約22台の固定 Super-Beacon + 1× Mini-RX モバイル + 1× Modem HW v5.1。
11 · 1200×25 mのトンネル点検
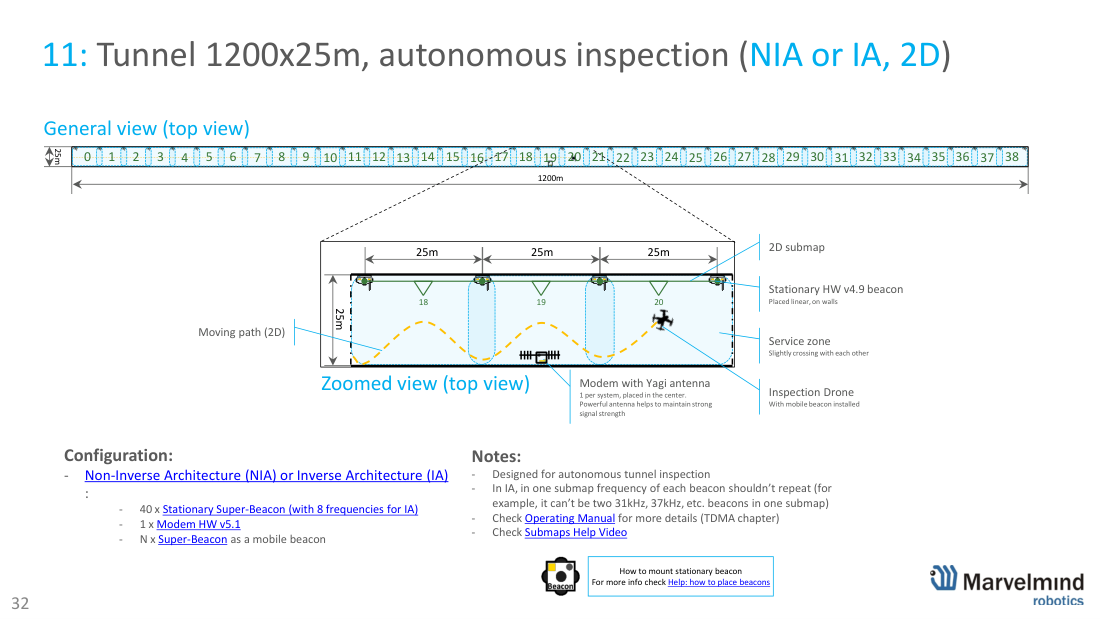
1200×25 mのトンネルの自律点検 (NIA または IA, 2D). 固定ビーコンは壁に沿って直線状に配置し、サービスゾーンをわずかに交差させます。点検用ドローンがモバイルビーコンを搭載します。モデムには 八木アンテナを取り付け、強い信号を得るため中央に設置します。約40× 固定Super-Beacon + 1× Modem HW v5.1 + N× モバイル。
12 · トラッキング遅延(レイテンシ)の低減
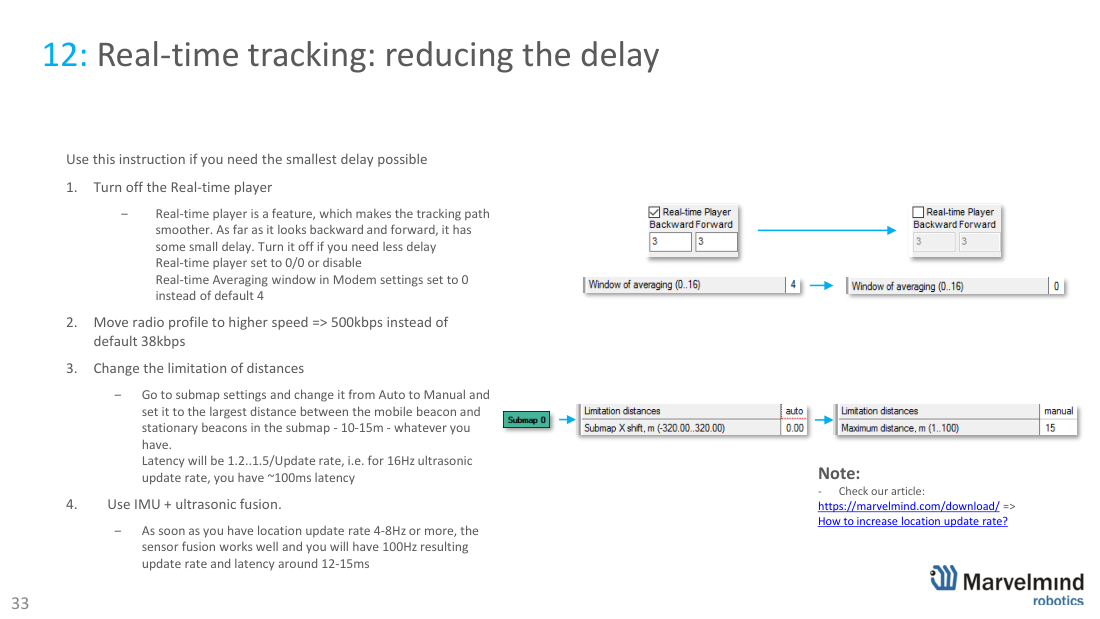
レイテンシの低減:遅延を最小限にしたい場合の設定です。(1) Real-time Playerをオフにします(0/0に設定、平均化ウィンドウ0)。(2) 無線プロファイルを 500 kbps に変更します(38 kbpsから)。(3) サブマップの距離制限をManualにし、最大のビーコン間距離に設定します(レイテンシ ≈ 1.2〜1.5 / 更新レート。たとえば16 Hzで約100 ms)。(4) IMU + 超音波フュージョンを使用します。4〜8 Hz以上の更新で、約100 Hzの出力と約12〜15 msのレイテンシが得られます。詳細:位置更新レートを上げるには?
13 · ドローンのZの安定化
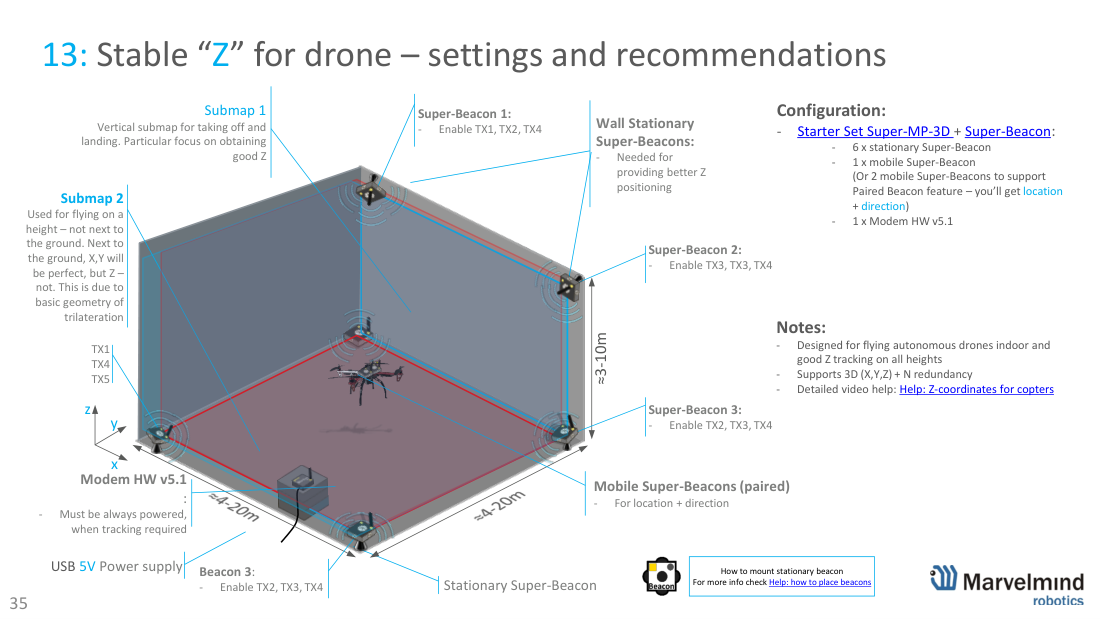
屋内の自律ドローンで安定した「Z」(高さ)を得る。すべての高さで良好なZを得るには、壁面の固定 Super-Beacon に加えて、専用の垂直サブマップ(離着陸用、Z重視)と、高い位置での飛行用の2つ目のサブマップが必要です。地面の近くではX、Yは完璧ですが、三辺測量の幾何条件によりZの精度が落ちます。垂直サブマップでこれを解決します。例:6× 固定 + 1〜2× モバイルSuper-Beacon(ペアで位置 + 方向を得る場合は2台)+ 1× Modem HW v5.1。ヘルプ:コプターのZ座標もご覧ください。
14a · マルチモデム 1.5D
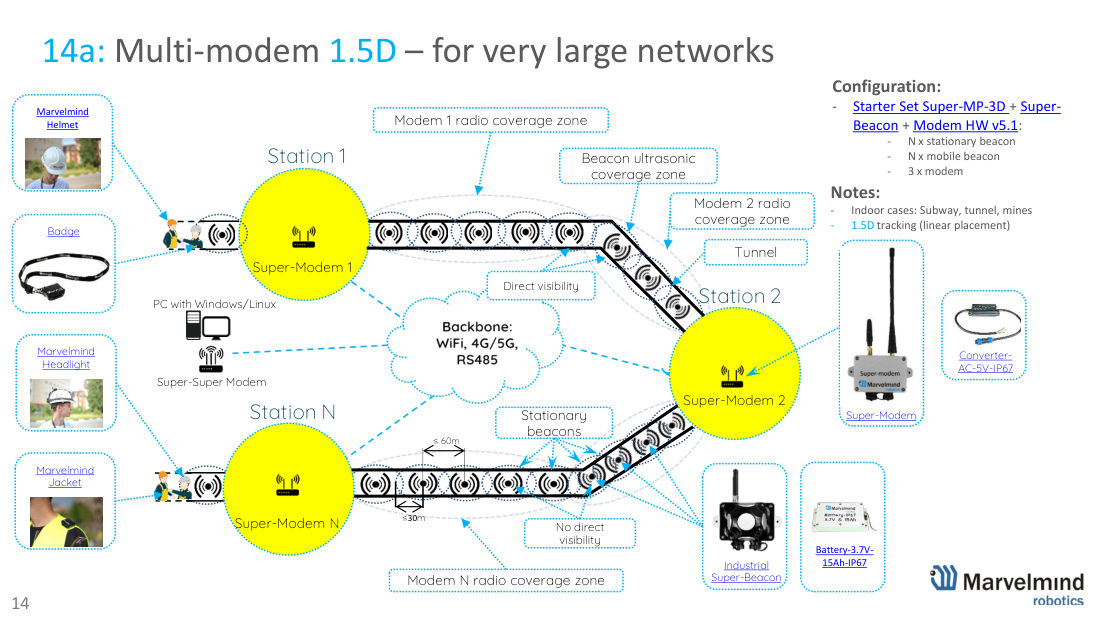
マルチモデム 1.5D:地下鉄、トンネル、鉱山など、非常に大規模な直線状ネットワーク向け。複数の Super-Modem を連結し(Super-Modem → Super-Super-Modem → PC)、それぞれが60 m以下をカバーすることで、1台のモデムの無線範囲をはるかに超えてネットワークを広げられます。対応機器:Industrial Super-Beacon、バッジと IA のウェアラブル、および常設設置用のアクセサリー(バッテリー、コンバーター)。
14b · スプリットモデム(高速移動体)
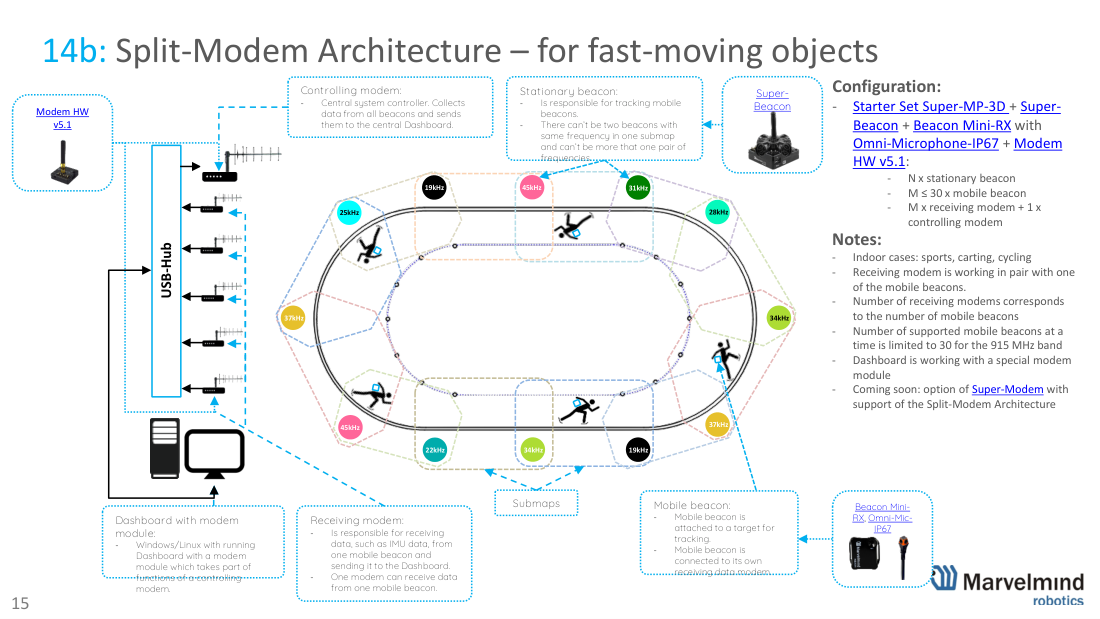
スプリットモデムアーキテクチャ:高速移動体(スポーツ、カート、自転車競技)向け。制御用モデムがデータを集めてDashboardと通信し、各モバイルビーコンはそれぞれ専用の受信用モデムを持ち、低レイテンシでIMUデータを受信します。915 MHz帯でモバイルビーコンは最大30台。使用機器:Super-Beacon と Mini-RX + Omni-Microphone-IP67。
15 · 30×30 mのエリア:ステップバイステップ
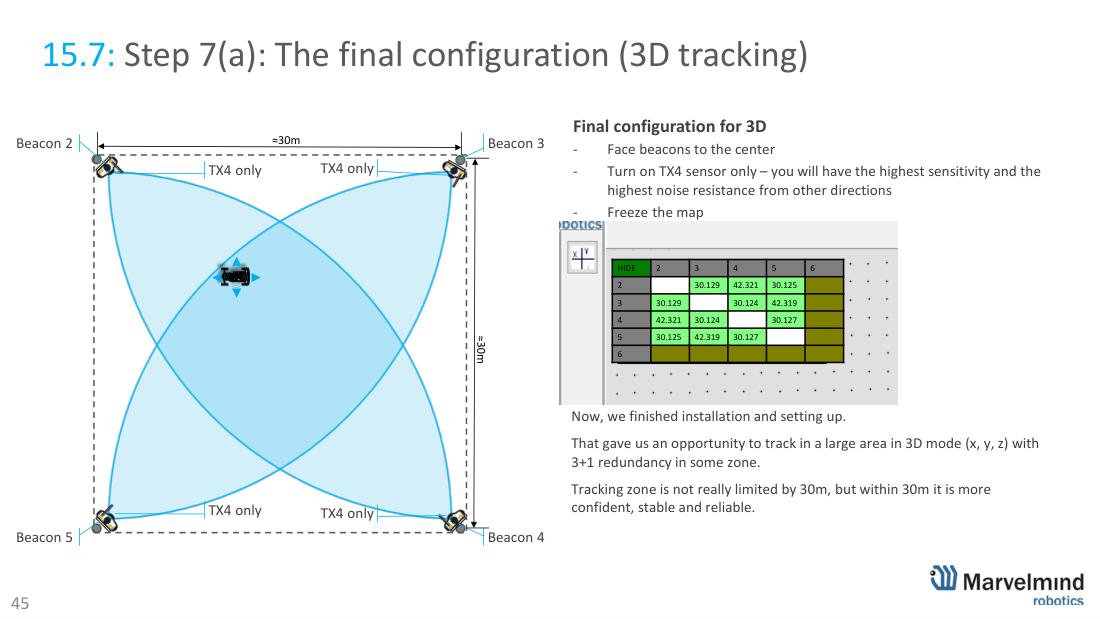
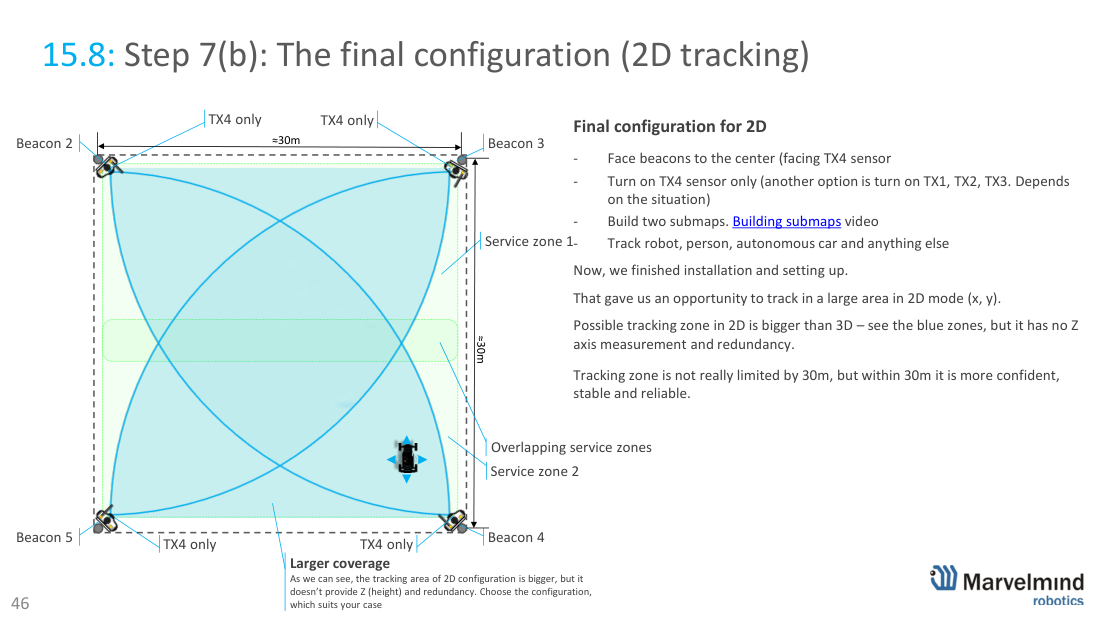
30×30 mの開けたエリアをカバーする:全手順をステップバイステップで解説。 2D(X、Y)、または3+1の冗長性を持つ3D(X、Y、Z)で構成できます。モバイルビーコンは3台以上の固定ビーコンから見える必要があります(冗長性のためには4台。1台が遮られてもトラッキングを継続できます)。構成: 4× 固定 Super-Beacon(異なる周波数)+ 1× モバイル + 1× Modem HW v5.1 + 4× Omni-Microphone-IP67(推奨)。
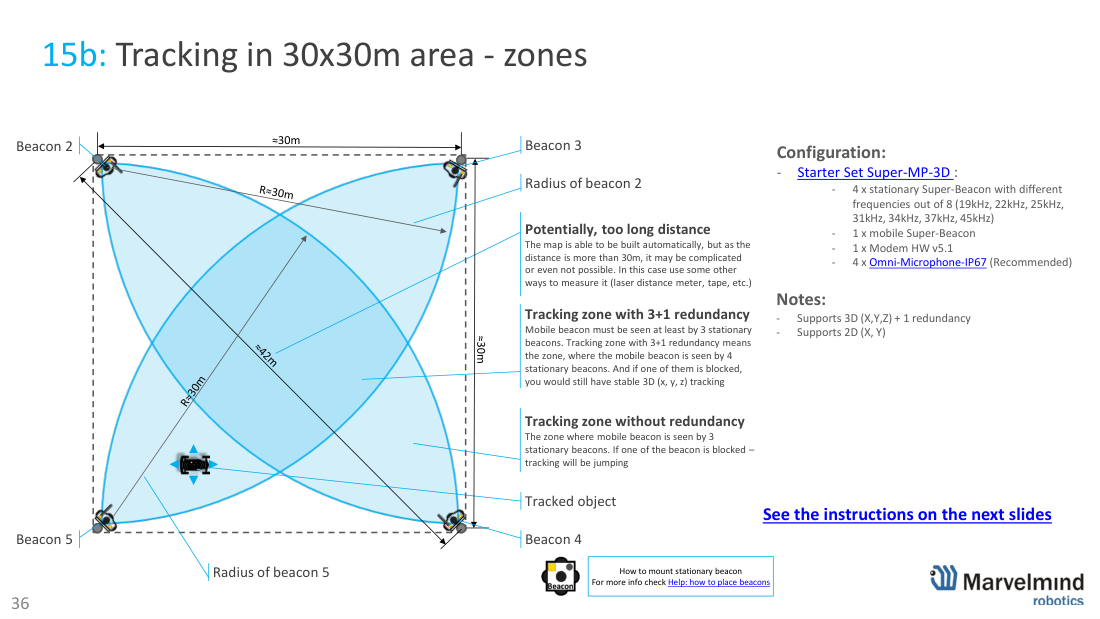
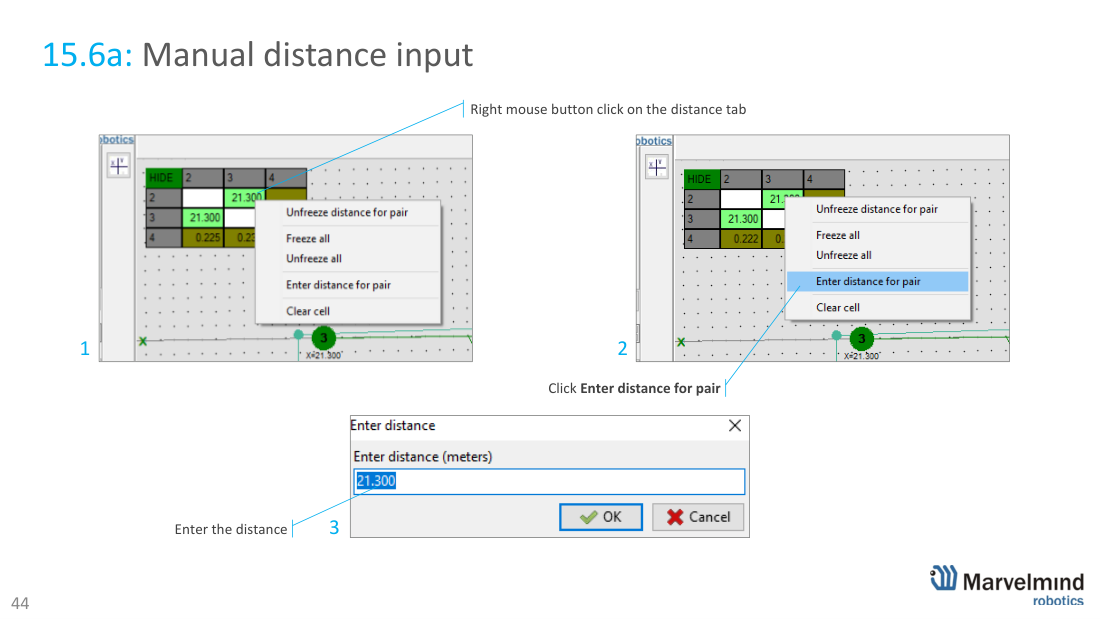
30 mは自動測定で無理なく測れる範囲を超えるため、距離マップはペアごとに作成します。2台のビーコンを向かい合わせ(TX4のみ)、periods = 50に設定し、距離制限を引き上げてから(約45 m)、そのペアの距離を固定します(距離のセルを右クリック → Freeze distance for pair)。ペア (2,3) (3,4) (4,5) (2,5) (2,4) (3,5) についても繰り返します。自動測定が難しい距離は、手動で入力します(レーザー距離計/メジャー)。
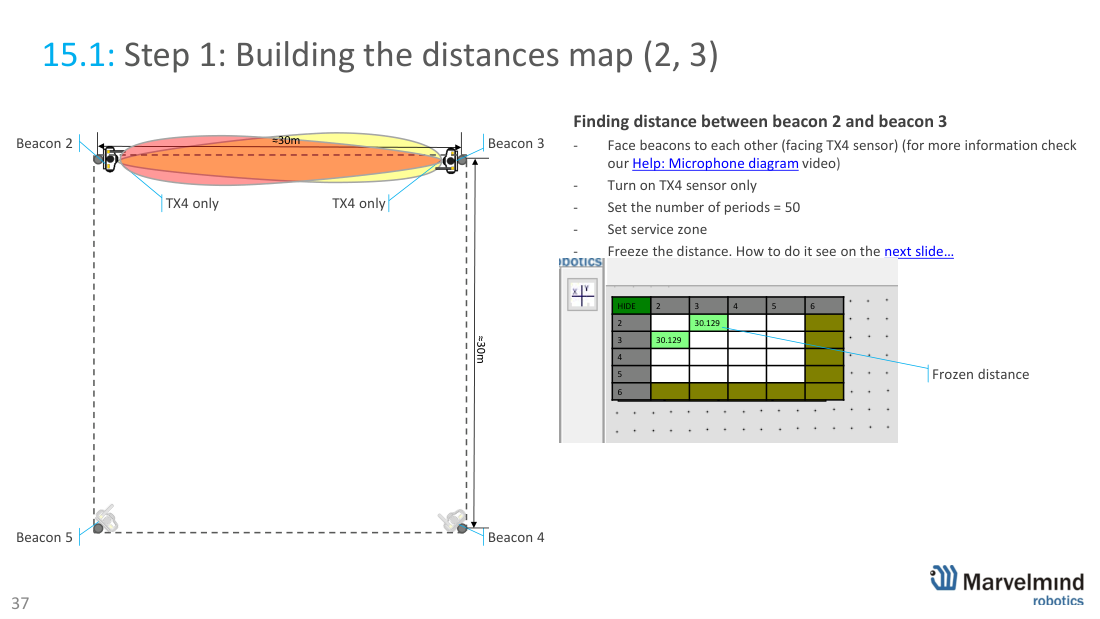
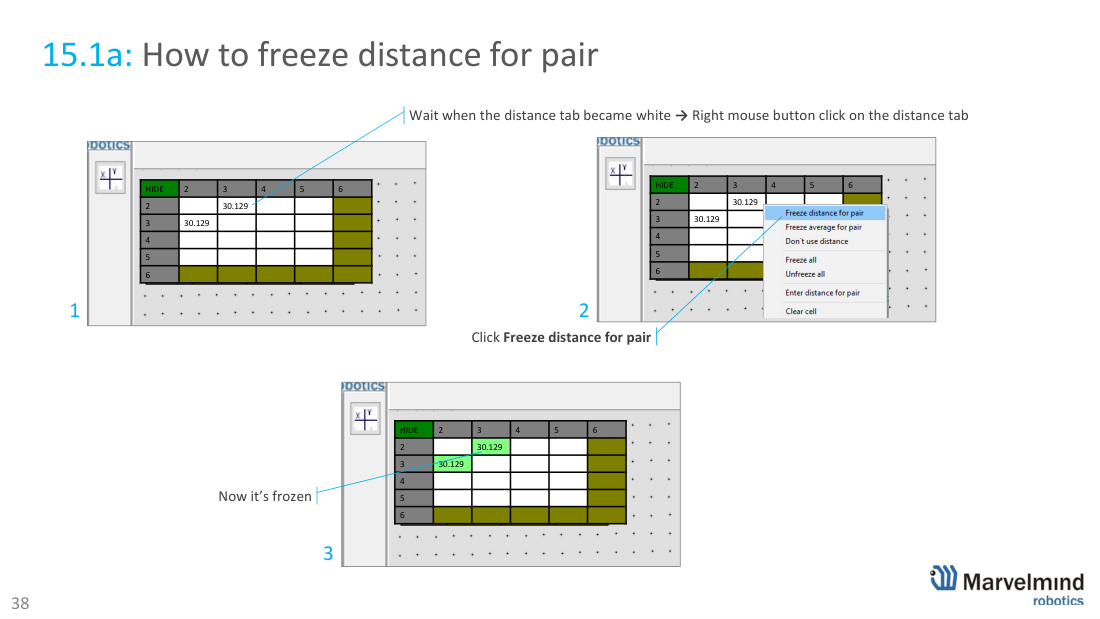
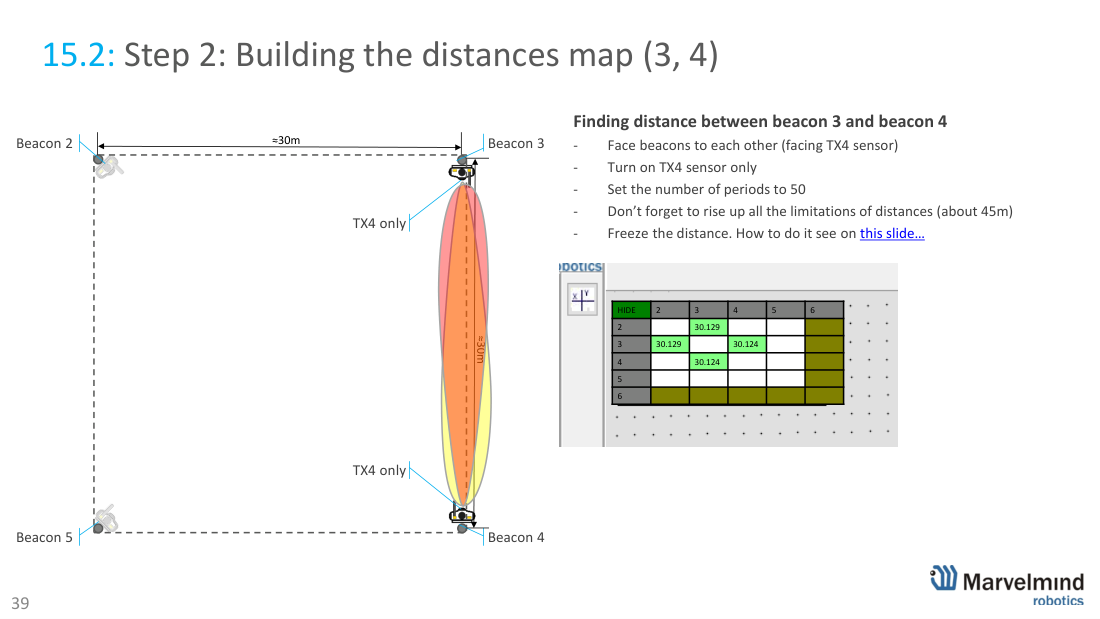
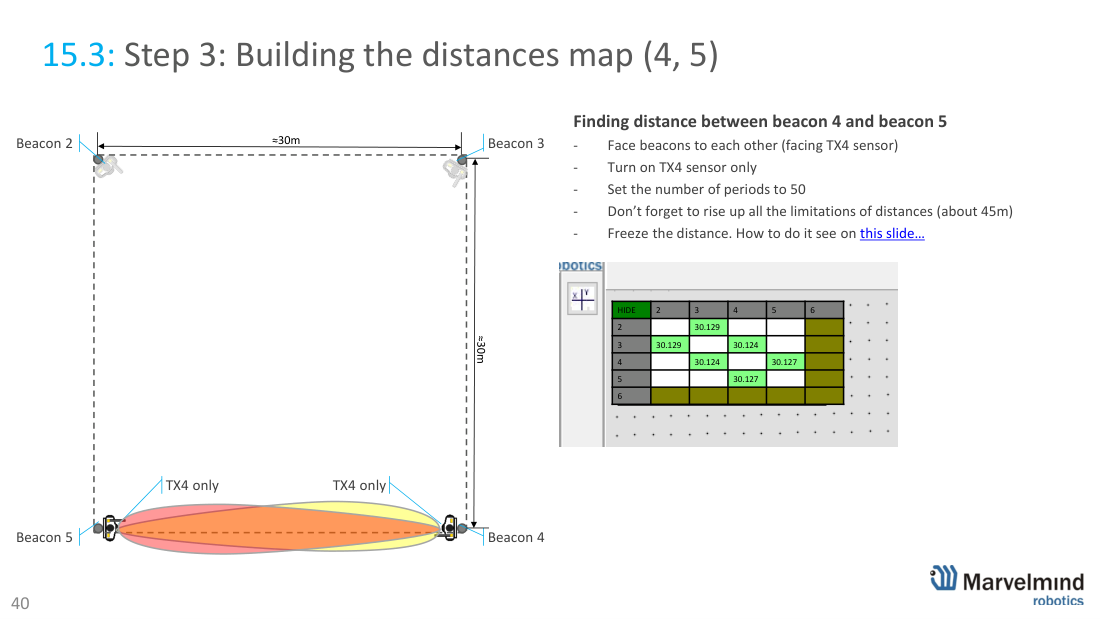
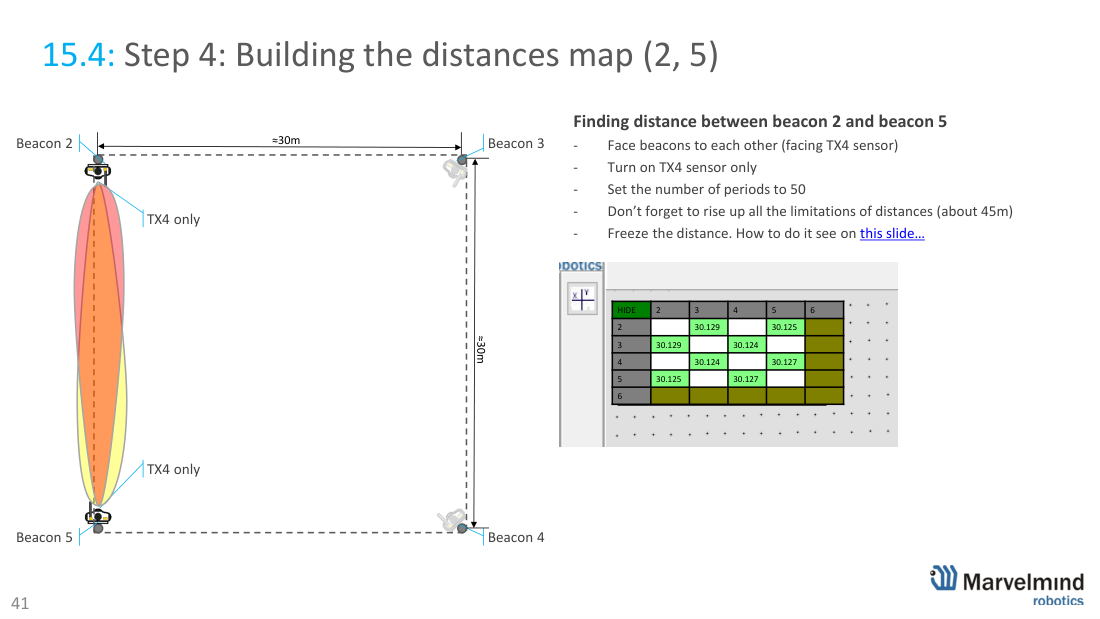
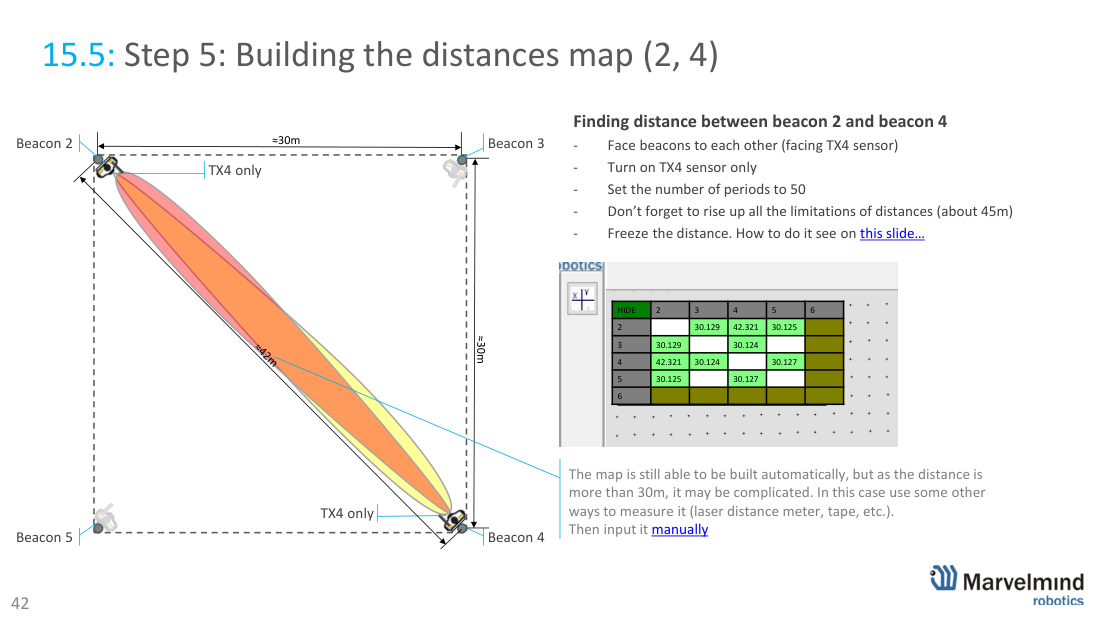
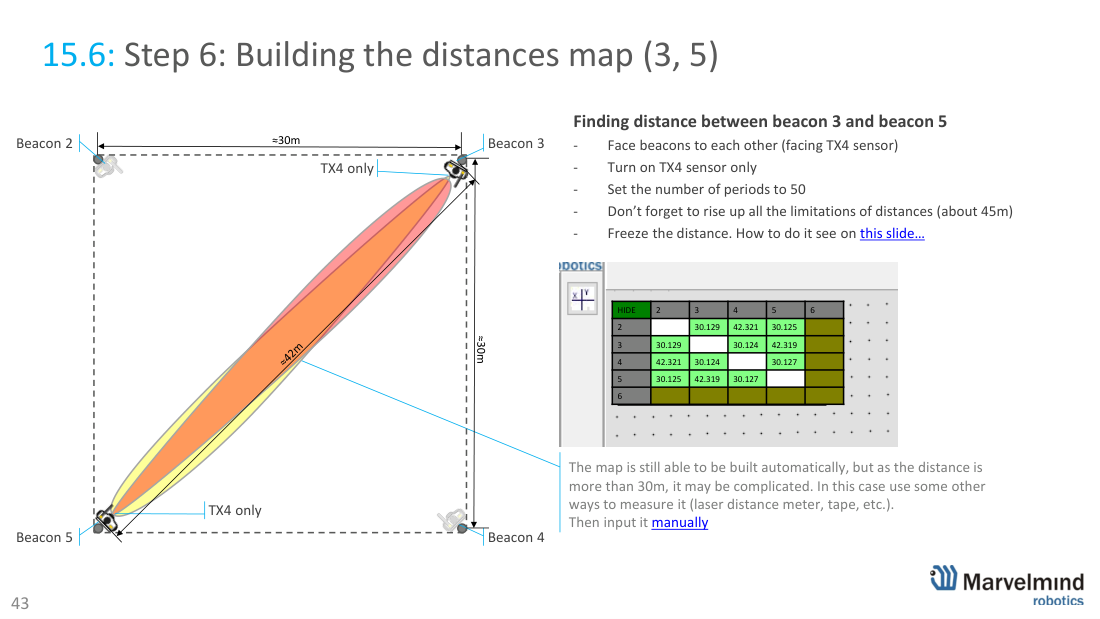
最終構成:すべてのビーコンを中央に向け(TX4のみ)、マップを固定します。3DではX、Y、Zが得られ、3+1の冗長性があります。2Dではカバーエリアが広くなります(Zなし、冗長性なし)。トラッキングは30 mで厳密に打ち切られるわけではありませんが、30 m以内で最も安定します。
16 · 旧製品 Starter Set HW v4.9
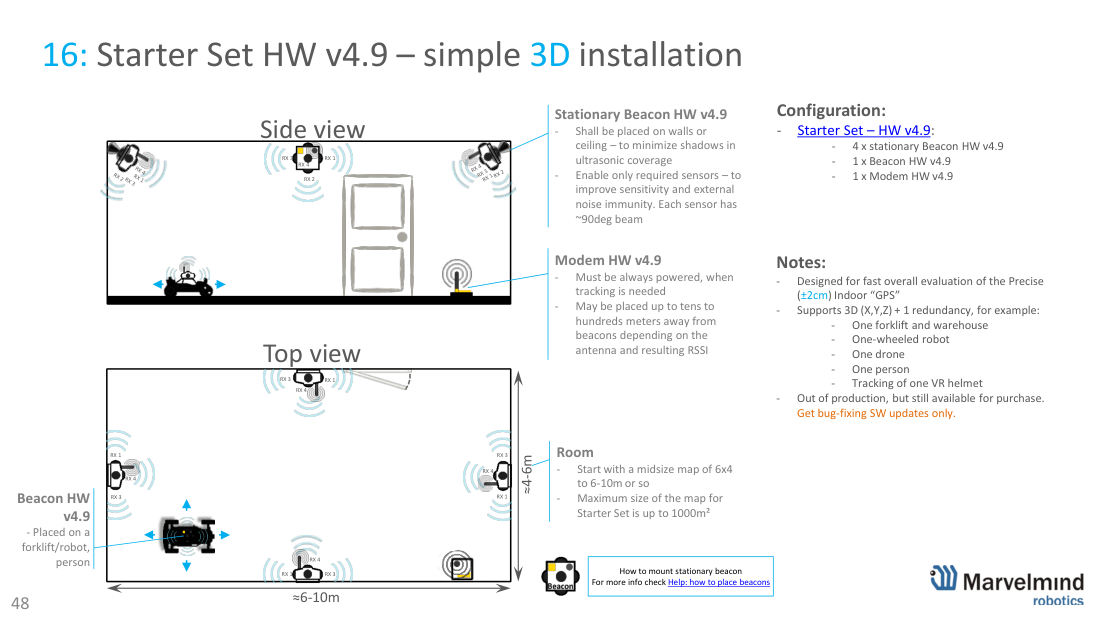
旧世代:Starter Set HW v4.9 – シンプルな3D設置。前世代のスターターセット(固定用Beacon HW v4.9 ×4 + モバイル用Beacon HW v4.9 ×1 + Modem HW v4.9)で、3Dを手早く評価できます。生産は終了していますが、引き続きご購入いただけます。ソフトウェアのアップデートは不具合修正のみです。新規プロジェクトには、現行製品をお使いください:Starter Set Super-MP-3D。
17 · お問い合わせとサポート
お客様の現場でのビーコン配置について、サポートが必要ですか?MarvelmindのヘルプとAIアシスタント · MarvelmindのYouTubeチャンネル · FAQ · メール info@marvelmind.com。ご注文の際は、次をご覧ください:ビーコン、モデムとショップ全体(価格を掲載しています)。
正式な情報源:配置マニュアル(PDF) · 操作マニュアル(PDF) · すべてのダウンロード。