UART経由のプロトコル
この章を読みやすいHTMLページで表示します。
「インターフェースとプロトコル」の「UART経由のプロトコル」の章を、HTMLページとして再現したものです。不明な点がありましたら、次を開いてください:この章だけの元のPDF(15〜55ページ)(左上にも固定表示)。目次:全章。
ストリーミング用の「Marvelmind」プロトコル
すべてのストリーミングパケットは、同じ基本構造を持ちます:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 詳細を参照 |
4 | 1 | uint8_t | 送信データのバイト数 | N |
5 | N | Nバイト | データコードフィールドに応じたペイロードデータ | |
5+N | 2 | uint16_t | CRC-16(付録1を参照) |
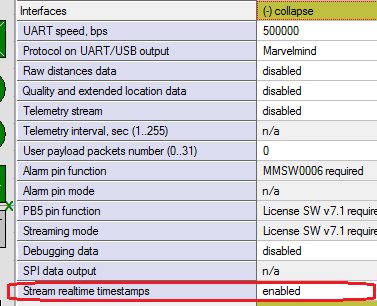
ソフトウェアバージョンv7.200以降では、リアルタイムタイムスタンプがデフォルトで有効です。つまり、パケット0x0011、0x0003、0x0004、0x0005の代わりに、それぞれパケット0x0081、0x0083、0x0084、0x0085がストリーミング出力されます。
古いソフトウェアとの互換性のために、ローカルタイムスタンプを使う旧ストリーミング形式が必要な場合は、Dashboardのデバイス設定でこのオプションを無効にできます:
モバイルビーコンの座標パケット
このパケットは、新しい座標を測定するたびに(測定に失敗した場合も)送信されます。
モバイルビーコンのmm分解能の座標とリアルタイムタイムスタンプを含むパケット(ファームウェアV7.200以降)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0081 |
4 | 1 | uint8_t | 送信データのバイト数 | N |
5 | 8 | int64_t | タイムスタンプ – UNIX時刻(1970.01.01 00:00:00からのミリ秒数)。 モデムおよびDashboardと全デバイスで同期された時刻。 | |
13 | 4 | int32_t | ビーコンのX座標、mm | |
17 | 4 | int32_t | ビーコンのY座標、mm | |
21 | 4 | int32_t | ビーコンのZ座標(高さ)、mm | |
25 | 1 | uint8_t | フラグバイト: ビット0:1 – 座標は利用できません。X、Y、Zフィールドのデータは使用しないでください。 ビット1:タイムスタンプ単位の識別子(注記を参照) ビット2:1 – ユーザーボタンが押されている(V5.23以降) ビット3:1 – ユーザーデバイスへアップロードするデータがある。セクション2を参照(V5.34以降) ビット4:1 – ユーザーデバイスからデータをダウンロードしたい。セクション2を参照(V5.34以降) ビット5:1 – 2つ目のユーザーボタンが押されている(V5.74以降) ビット6:1 – 別のモバイルビーコンのデータ(このパケットを送信しているモバイルビーコン自身のものではない) ビット7:– 1 – ジオフェンスゾーン外 | |
26 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
27 | 2 | uint16_t | ビット0…11:XY平面におけるモバイルビーコンペアの向き、0.1度単位(0…3600) ビット12:1 – 座標はビーコンペアの中心を示します。0 – 座標は指定したモバイルビーコン(hedgehog)を示します ビット13:1 – 向きは利用不可 ビット14…15:予約(0) | |
29 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.88以降) | |
31 | M=N-26 | オプションデータ – 参照:一覧 | ||
31+M | 2 | uint16_t | CRC-16(付録1を参照) |
モバイルビーコンの位置パケットのオプションデータには、次の構造体を含めることができます:
- 速度データ(7バイト)。Dashboardのモバイルビーコン設定のインターフェースセクションで有効にする必要があります
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | データフィールドのコード = 1 は速度ベクトルを示します | 1 |
1 | 2 | int16_t | X方向の速度、mm/sec | |
3 | 2 | int16_t | Y方向の速度、mm/sec | |
5 | 2 | int16_t | Z方向の速度、mm/sec |
モバイルビーコンのcm分解能の座標を含むパケット
旧パケットです(後継:0x0081)。旧パケットの詳細はこちら。
モバイルビーコンのmm分解能の座標を含むパケット
旧パケットです(後継:0x0081)。旧パケットの詳細はこちら。
固定ビーコンの座標パケット
このパケットは、マップが固定されているときに送信され、10秒ごとに繰り返されます。
固定ビーコンのmm分解能の座標を含むパケット、データコード0x0012(ファームウェアV5.35以降)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0012 |
4 | 1 | uint8_t | 送信データのバイト数 | 1+N*14 |
5 | 1 | uint8_t | パケット内のビーコン数 | N |
6 | 1 | N*14バイト | N台分のビーコンデータ | |
6+N*14 | 2 | uint16_t | CRC-16(付録1を参照) |
N台の各ビーコンのデータ構造のフォーマット:
オフセット | サイズ(バイト) | 型 | 説明 |
0 | 1 | uint8_t | ビーコンのアドレス |
1 | 4 | int32_t | ビーコンのX座標、mm |
5 | 4 | int32_t | ビーコンのY座標、mm |
9 | 4 | int32_t | ビーコンのZ座標(高さ)、mm |
13 | 1 | uint8_t | ビット0:1 = 位置は利用不可 ビット1…7:予約 |
固定ビーコンのcm分解能の座標を含むパケット、データコード0x0002。
旧パケットです(後継:0x0012)。旧パケットの詳細はこちら。
生の慣性センサーデータのパケット
このパケットは、新しい慣性センサーデータが得られたときに送信されます。
リアルタイムタイムスタンプ付きの生の慣性センサーデータのパケット、データコード0x0083(ファームウェアV7.200以降)
このパケットは、新しい慣性センサーデータが得られたときに送信されます。
対応ハードウェア:
Super-Beacon:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Industrial Super-Beacon:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Modem HW5.1:対応、システムの更新レート(「IMU via modem」が有効な場合)
Super-Modem:対応、システムの更新レート(「IMU via modem」が有効な場合)
Mini-RX(バッジ、ヘルメットなど):対応、100 Hz(「Raw inertial sensors data」が有効な場合)
+ UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Modem HW4.9:対応、システムの更新レート(「IMU via modem」が有効な場合)
Beacon HW4.9:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Beacon HW4.5:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0083 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 36 | データパケット(下記参照) | ||
41 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 2 | int16_t | 加速度センサー、X軸、1 mg/LSB | |
2 | 2 | int16_t | 加速度センサー、Y軸、1 mg/LSB | |
4 | 2 | int16_t | 加速度センサー、Z軸、1 mg/LSB | |
6 | 2 | int16_t | ジャイロスコープ、X軸、0.0175 dps/LSB | |
8 | 2 | int16_t | ジャイロスコープ、Y軸、0.0175 dps/LSB | |
10 | 2 | int16_t | ジャイロスコープ、Z軸、0.0175 dps/LSB | |
12 | 2 | int16_t | コンパス、X軸、1100 LSB/Gauss | |
14 | 2 | int16_t | コンパス、Y軸、1100 LSB/Gauss | |
16 | 2 | int16_t | コンパス、Z軸、980 LSB/Gauss | |
18 | 1 | uint8_t | ビーコンのアドレス | |
19 | 5 | 5バイト | 予約済み(0) | |
24 | 8 | int64_t | タイムスタンプ – UNIX時刻(1970.01.01 00:00:00からのミリ秒数)。 モデムおよびDashboardと全デバイスで同期された時刻。 | |
32 | 1 | uint8_t | フラグ: ビット0:1 = 加速度計データは利用不可 ビット1:1 = ジャイロスコープデータは利用不可 ビット2:1 = コンパスデータは利用不可 ビット3…7 – 予約(0) | |
33 | 3 | 3バイト | 予約済み |
注:コンパスデータは、IMUを搭載したHW v4.9ビーコンでのみ利用できます。
生の慣性センサーデータのパケット、データコード0x0003
旧パケットです(後継:0x0083)。旧パケットの詳細はこちら。
生の距離データのパケット:リアルタイムタイムスタンプ付きの生の距離データのパケット、データコード0x0084(ファームウェアV7.200以降)
このパケットは、新しい座標を測定するたびに(測定に失敗した場合も)、次のパケットに続いて送信されます:モバイルビーコンの座標パケット。
設定の「Interfaces」セクションで「raw distances data」(生の距離データ)オプションが有効な場合にのみ利用できます。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0084 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 36 | データパケット(下記参照) | ||
41 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
1 | 6 | 距離項目1 | ||
7 | 6 | 距離項目2 | ||
13 | 6 | 距離項目3 | ||
19 | 6 | 距離項目4 | ||
25 | 8 | int64_t | タイムスタンプ – ビーコンが超音波を発信したUNIX時刻(1970.01.01 00:00:00からのミリ秒数)。 モデムおよびDashboardと全デバイスで同期された時刻。 | |
29 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.89以降) | |
31 | 1 | uint8_t | 予約済み |
距離項目のフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | ビーコンのアドレス(項目が未設定の場合は0) | |
1 | 4 | uint32_t | ビーコンまでの距離、mm | |
5 | 1 | uint8_t | ビット0:1 = 距離は利用不可 ビット1…7:予約(0) |
リアルタイムタイムスタンプ付きの、候補を含む生の距離データのパケット、データコード0x0094(ファームウェアV8.431以降)
このパケットは、新しい座標を測定するたびに(測定に失敗した場合も)、次のパケットに続いて送信されます:モバイルビーコンの座標パケット。
設定の「Interfaces」セクションで「extra raw distances data」(追加の生の距離データ)オプションが有効な場合にのみ利用できます。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:要望に応じて対応
Super-Modem:要望に応じて対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:非対応
Mini-TX-2:要望に応じて対応
Modem HW4.9:非対応
Beacon HW4.9:非対応
Beacon HW4.5:非対応
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0094 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 80 | データパケット(下記参照) | ||
85 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
1 | 17 | 距離項目1 | ||
18 | 17 | 距離項目2 | ||
35 | 17 | 距離項目3 | ||
52 | 17 | 距離項目4 | ||
69 | 8 | int64_t | タイムスタンプ – ビーコンが超音波を発信したUNIX時刻(1970.01.01 00:00:00からのミリ秒数)。 モデムおよびDashboardと全デバイスで同期された時刻。 | |
77 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.89以降) | |
79 | 1 | uint8_t | 予約済み |
距離項目のフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | ビーコンのアドレス(項目が未設定の場合は0) | |
1 | 1 | uint8_t | 距離候補の数 | |
2 | 4 | uint32_t | ビーコンまでの距離の第1候補、mm | |
6 | 1 | uint8_t | 第1候補の品質、% | |
7 | 4 | uint32_t | ビーコンまでの距離の第2候補、mm | |
11 | 1 | uint8_t | 第2候補の品質、% | |
12 | 4 | uint32_t | ビーコンまでの距離の第3候補、mm | |
16 | 1 | uint8_t | 第3候補の品質、% |
生の距離データのパケット、データコード0x0004
旧パケットです(後継:0x0084)。旧パケットの詳細はこちら。
処理済みIMUデータのパケット
このパケットは、新しい慣性センサーデータが得られたときに送信されます。
リアルタイムタイムスタンプ付きの処理済みIMUデータのパケット、データコード0x0085(ファームウェアV7.200以降)
このパケットは、新しい慣性センサーデータが得られたときに送信されます。
対応ハードウェア:
Super-Beacon:対応、100 Hz(「Processed IMU data」が有効な場合)
Industrial Super-Beacon:対応、100 Hz(「Processed IMU data」が有効な場合)
Modem HW5.1:対応、システムの更新レート(「IMU via modem」が有効な場合)
Super-Modem:対応、システムの更新レート(「IMU via modem」が有効な場合)
Mini-RX(バッジ、ヘルメットなど):対応、100 Hz(「Processed IMU data」が有効な場合)
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応、100 Hz(「Processed IMU data」が有効な場合)
Modem HW4.9:対応、システムの更新レート(「IMU via modem」が有効な場合)
Beacon HW4.9:対応、100 Hz(「Processed IMU data」が有効な場合)
Beacon HW4.5:対応、100 Hz(「Processed IMU data」が有効な場合)
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0085 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 46 | データパケット(下記参照) | ||
51 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 4 | int32_t | ビーコンのX座標(フュージョン)、mm | |
4 | 4 | int32_t | ビーコンのY座標(フュージョン)、mm | |
8 | 4 | int32_t | ビーコンのZ座標(フュージョン)、mm | |
12 | 2 | int16_t | 回転クォータニオンのWフィールド(角度) | |
14 | 2 | int16_t | 回転クォータニオンのXフィールド(角度) | |
16 | 2 | int16_t | 回転クォータニオンのYフィールド(角度) | |
18 | 2 | int16_t | 回転クォータニオンのZフィールド(角度) | |
20 | 2 | int16_t | ビーコンの速度X(フュージョン)、mm/s | |
22 | 2 | int16_t | ビーコンの速度Y(フュージョン)、mm/s | |
24 | 2 | int16_t | ビーコンの速度Z(フュージョン)、mm/s | |
26 | 2 | int16_t | ビーコンの加速度X、mm/s2 | |
28 | 2 | int16_t | ビーコンの加速度Y、mm/s2 | |
30 | 2 | int16_t | ビーコンの加速度Z、mm/s2 | |
32 | 1 | uint8_t | ビーコンのアドレス | |
33 | 1 | 1バイト | 予約済み(0) | |
34 | 8 | int64_t | タイムスタンプ – UNIX時刻(1970.01.01 00:00:00からのミリ秒数)。 モデムおよびDashboardと全デバイスで同期された時刻。 | |
42 | 1 | uint8_t | フラグ: ビット0:1 = 位置データは利用不可 ビット1:1 = クォータニオンデータは利用不可 ビット2:1 = 速度データは利用不可 ビット3:1 = 加速度データは利用不可 | |
43 | 3 | 3バイト | 予約済み(0) |
注:クォータニオンは10000に正規化されています。
処理済みIMUデータのパケット、データコード0x0005
旧パケットです(後継:0x0085)。旧パケットの詳細はこちら。
テレメトリーデータのパケット(データコード0x0006)
このパケットは、設定の「Interfaces」セクションで「Telemetry stream」オプションが有効な場合に、位置の更新後に送信されます。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(ファームウェアV7.000以降)
Super-Modem:対応(ファームウェアV7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0006 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 16 | データパケット(下記参照) | ||
21 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 2 | uint16_t | バッテリー電圧、mV | |
2 | 1 | int8_t | RSSI、dBm | |
3 | 1 | uint8_t | ビーコンのアドレス | |
4 | 12 | 予約済み(0) |
品質および拡張位置データのパケット(データコード0x0007)
このパケットは、設定の「Interfaces」セクションで「Quality and extended location data」オプションが有効な場合に、位置の更新後に送信されます。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応(品質フィールドのみ)
Beacon HW4.9:対応(品質フィールドのみ)
Beacon HW4.5:対応(品質フィールドのみ)
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0007 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 16 | データパケット(下記参照) | ||
21 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | デバイスアドレス | |
1 | 1 | uint8_t | 測位品質、% | |
2 | 1 | uint8_t | 0 = ジオフェンスゾーンのアラームなし 1…255 – ジオフェンスゾーンのインデックス このフィールドには次が必要です:MMSW0005 ライセンス。 | |
3 | 13 | 予約済み(0) |
廃止された機能
ここでは、旧バージョンのソフトウェアで使われていた旧パケットについて説明します。これらは現在、デフォルトで他のパケットに置き換えられています。
モバイルビーコンのcm分解能の座標を含むパケット
旧パケットです。後継:0x0081。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0001 |
4 | 1 | uint8_t | 送信データのバイト数 | 0x10 |
5 | 4 | uint32_t | タイムスタンプ – ビーコンが超音波を発信した内部時刻。最後のウェイクアップイベントからのミリ秒です。注記を参照してください。 | |
9 | 2 | int16_t | ビーコンのX座標、cm | |
11 | 2 | int16_t | ビーコンのY座標、cm | |
13 | 2 | int16_t | ビーコンのZ座標(高さ)、cm | |
15 | 1 | uint8_t | フラグバイト: ビット0:1 – 座標は利用できません。X、Y、Zフィールドのデータは使用しないでください。 ビット1:タイムスタンプ単位の識別子(注記を参照) ビット2:1 – ユーザーボタンが押されている(V5.23以降) ビット3:1 – ユーザーデバイスへアップロードするデータがある。セクション2を参照(V5.34以降) ビット4:1 – ユーザーデバイスからデータをダウンロードしたい。セクション2を参照(V5.34以降) ビット5:1 – 2つ目のユーザーボタンが押されている(V5.74以降) ビット6:1 – 別のモバイルビーコンのデータ(このパケットを送信しているモバイルビーコン自身のものではない) ビット7:– 予約(0) | |
16 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
17 | 2 | uint16_t | ビット0…11:XY平面におけるモバイルビーコンペアの向き、0.1度単位(0…3600) ビット12:1 – 座標はビーコンペアの中心を示します。0 – 座標は指定したビーコンを示します ビット13:1 – 向きは利用不可 ビット14…15:予約(0) | |
19 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.88以降) | |
21 | 2 | uint16_t | CRC-16(付録1を参照) |
モバイルビーコンのmm分解能の座標を含むパケット
旧パケットです。後継:0x0081。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-Rx(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0011 |
4 | 1 | uint8_t | 送信データのバイト数 | N |
5 | 4 | uint32_t | タイムスタンプ – ビーコンが超音波を発信した内部時刻。最後のウェイクアップイベントからのミリ秒です。注記を参照してください。 | |
9 | 4 | int32_t | ビーコンのX座標、mm | |
13 | 4 | int32_t | ビーコンのY座標、mm | |
17 | 4 | int32_t | ビーコンのZ座標(高さ)、mm | |
21 | 1 | uint8_t | フラグバイト: ビット0:1 – 座標は利用できません。X、Y、Zフィールドのデータは使用しないでください。 ビット1:タイムスタンプ単位の識別子(注記を参照) ビット2:1 – ユーザーボタンが押されている(V5.23以降) ビット3:1 – ユーザーデバイスへアップロードするデータがある。セクション2を参照(V5.34以降) ビット4:1 – ユーザーデバイスからデータをダウンロードしたい。セクション2を参照(V5.34以降) ビット5:1 – 2つ目のユーザーボタンが押されている(V5.74以降) ビット6:1 – 別のモバイルビーコンのデータ(このパケットを送信しているモバイルビーコン自身のものではない) ビット7:– 1 – ジオフェンスゾーン外 | |
22 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
23 | 2 | uint16_t | ビット0…11:XY平面におけるモバイルビーコンペアの向き、0.1度単位(0…3600) ビット12:1 – 座標はビーコンペアの中心を示します。0 – 座標は指定したモバイルビーコン(hedgehog)を示します ビット13:1 – 向きは利用不可 ビット14…15:予約(0) | |
25 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.88以降) | |
27 | M= N-22 | オプションデータ – 参照:一覧 | ||
27+M | 2 | uint16_t | CRC-16(付録1を参照) |
注:V5.20より前のファームウェアでは、タイムスタンプは1/64秒単位で、タイムスタンプ単位の識別子(フラグバイトのビット1)は0です。V5.20以降では、タイムスタンプはミリ秒単位で、タイムスタンプ単位の識別子は1です。
固定ビーコンのcm分解能の座標を含むパケット、データコード0x0002。
旧パケットです。後継:0x0012。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0002 |
4 | 1 | uint8_t | 送信データのバイト数 | 1+N*8 |
5 | 1 | uint8_t | パケット内のビーコン数 | N |
6 | 1 | N*8バイト | N台分のビーコンデータ | |
6+N*8 | 2 | uint16_t | CRC-16(付録1を参照) |
N台の各ビーコンのデータ構造のフォーマット:
オフセット | サイズ(バイト) | 型 | 説明 |
0 | 1 | uint8_t | ビーコンのアドレス |
1 | 2 | int16_t | ビーコンのX座標、cm |
3 | 2 | int16_t | ビーコンのY座標、cm |
5 | 2 | int16_t | ビーコンのZ座標(高さ)、cm |
7 | 1 | uint8_t | 予約済み(0) |
生の慣性センサーデータのパケット、データコード0x0003
旧パケットです。後継:0x0083。
対応ハードウェア:
Super-Beacon:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Industrial Super-Beacon:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Modem HW5.1:対応、システムの更新レート(「IMU via modem」が有効な場合)
Super-Modem:対応、システムの更新レート(「IMU via modem」が有効な場合)
Mini-RX(バッジ、ヘルメットなど):対応、100 Hz(「Raw inertial sensors data」が有効な場合)
+ UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Modem HW4.9:対応、システムの更新レート(「IMU via modem」が有効な場合)
Beacon HW4.9:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
Beacon HW4.5:対応、100 Hz(「Raw inertial sensors data」が有効な場合)
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0003 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 32 | データパケット(下記参照) | ||
37 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 2 | int16_t | 加速度センサー、X軸、1 mg/LSB | |
2 | 2 | int16_t | 加速度センサー、Y軸、1 mg/LSB | |
4 | 2 | int16_t | 加速度センサー、Z軸、1 mg/LSB | |
6 | 2 | int16_t | ジャイロスコープ、X軸、0.0175 dps/LSB | |
8 | 2 | int16_t | ジャイロスコープ、Y軸、0.0175 dps/LSB | |
10 | 2 | int16_t | ジャイロスコープ、Z軸、0.0175 dps/LSB | |
12 | 2 | int16_t | コンパス、X軸、1100 LSB/Gauss | |
14 | 2 | int16_t | コンパス、Y軸、1100 LSB/Gauss | |
16 | 2 | int16_t | コンパス、Z軸、980 LSB/Gauss | |
18 | 1 | uint8_t | ビーコンのアドレス | |
19 | 5 | 5バイト | 予約済み(0) | |
24 | 4 | uint32_t | タイムスタンプ、ms | |
28 | 1 | uint8_t | フラグ: ビット0:1 = 加速度計データは利用不可 ビット1:1 = ジャイロスコープデータは利用不可 ビット2:1 = コンパスデータは利用不可 ビット3…7 – 予約(0) | |
29 | 3 | 3バイト | 予約済み |
注:コンパスデータは、IMUを搭載したHW v4.9ビーコンでのみ利用できます。
生の距離データのパケット、データコード0x0004
旧パケットです。後継:0x0084。
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:対応
Beacon HW4.9:対応
Beacon HW4.5:対応
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0004 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 32 | データパケット(下記参照) | ||
37 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | モバイルビーコン(hedgehog)のアドレス | |
1 | 6 | 距離項目1 | ||
7 | 6 | 距離項目2 | ||
13 | 6 | 距離項目3 | ||
19 | 6 | 距離項目4 | ||
25 | 4 | uint32_t | タイムスタンプ – ビーコンが超音波を発信した内部時刻。最後のウェイクアップイベントからのミリ秒(V5.89以降)。 | |
29 | 2 | uint16_t | 超音波の発信から現在時刻までの経過時間、ミリ秒(V5.89以降) | |
31 | 1 | uint8_t | 予約済み |
距離項目のフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | ビーコンのアドレス(項目が未設定の場合は0) | |
1 | 4 | uint32_t | ビーコンまでの距離、mm | |
5 | 1 | uint8_t | ビット0:1 = 距離は利用不可 ビット1…7:予約(0) |
処理済みIMUデータのパケット、データコード0x0005
旧パケットです。後継:0x0085。
対応ハードウェア:
Super-Beacon:角度に対応、100 Hz(「Processed IMU data」が有効な場合)
Industrial Super-Beacon:角度に対応、100 Hz(「Processed IMU data」が有効な場合)
Modem HW5.1:対応、システムの更新レート(「IMU via modem」が有効な場合)
Super-Modem:対応、システムの更新レート(「IMU via modem」が有効な場合)
Mini-RX(バッジなど):角度に対応、100 Hz(「Processed IMU data」が有効な場合)
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:角度に対応、100 Hz(「Processed IMU data」が有効な場合)
Modem HW4.9:対応、システムの更新レート(「IMU via modem」が有効な場合)
Beacon HW4.9:対応、100 Hz(「Processed IMU data」が有効な場合)
Beacon HW4.5:対応、100 Hz(「Processed IMU data」が有効な場合)
タイムスタンプについては、注記をご参照ください。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x47 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0005 |
4 | 1 | uint8_t | 送信データのバイト数 | |
5 | 42 | データパケット(下記参照) | ||
47 | 2 | uint16_t | CRC-16(付録1を参照) |
データパケットのフォーマット
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 4 | int32_t | ビーコンのX座標(フュージョン)、mm | |
4 | 4 | int32_t | ビーコンのY座標(フュージョン)、mm | |
8 | 4 | int32_t | ビーコンのZ座標(フュージョン)、mm | |
12 | 2 | int16_t | 回転クォータニオンのWフィールド(角度) | |
14 | 2 | int16_t | 回転クォータニオンのXフィールド(角度) | |
16 | 2 | int16_t | 回転クォータニオンのYフィールド(角度) | |
18 | 2 | int16_t | 回転クォータニオンのZフィールド(角度) | |
20 | 2 | int16_t | ビーコンの速度X(フュージョン)、mm/s | |
22 | 2 | int16_t | ビーコンの速度Y(フュージョン)、mm/s | |
24 | 2 | int16_t | ビーコンの速度Z(フュージョン)、mm/s | |
26 | 2 | int16_t | ビーコンの加速度X、mm/s2 | |
28 | 2 | int16_t | ビーコンの加速度Y、mm/s2 | |
30 | 2 | int16_t | ビーコンの加速度Z、mm/s2 | |
32 | 1 | uint8_t | ビーコンのアドレス | |
33 | 1 | 1バイト | 予約済み(0) | |
34 | 4 | uint32_t | タイムスタンプ、ms | |
38 | 1 | uint8_t | フラグ: ビット0:1 = 位置データは利用不可 ビット1:1 = クォータニオンデータは利用不可 ビット2:1 = 速度データは利用不可 ビット3:1 = 加速度データは利用不可 ビット4…7 – 予約(0) | |
39 | 3 | 3バイト | 予約済み(0) |
注:クォータニオンは10000に正規化されています
ユーザーデバイスとのデータ読み書きの プロトコル
ユーザーデバイスからのデータ送信
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応
Super-Modem:対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
ユーザーデバイスがMarvelmindシステム経由でデータを送信する必要がある場合は、次のフレームを送信してください:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0x00 |
1 | 1 | uint8_t | パケットの種類 | 0x49 |
2 | 2 | uint16_t | パケット内のデータコード | 0x0200 |
4 | 1 | uint8_t | 送信データのバイト数 | N |
5 | N | Nバイト | ペイロードデータ | |
5+N | 2 | uint16_t | CRC-16(付録1を参照) |
データは、モバイルビーコンのDashboard設定の「Interfaces」セクションにある「User payload data size」で定義したサイズに分割され、無線でモデムへ送信されます。各部分の送信レートは、モバイルビーコンの更新レートと同じです。モバイルビーコンのバッファサイズは128バイトです。バッファがオーバーフローしないよう注意してください。
ユーザーデバイスへのデータ書き込み
このパケットは、Marvelmindデバイス(モデムまたはモバイルビーコン)からユーザーデバイスへ送信されます。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x4a |
2 | 2 | uint16_t | パケット内のデータコード | 0x0200… 0x02ff |
4 | 1 | uint8_t | 送信データのバイト数 | N |
5 | N | Nバイト | ペイロードデータ | |
5+N | 2 | uint16_t | CRC-16(付録1を参照) |
このコマンドには、0x200〜0x2ffのデータコードが予約されています。
ユーザーデバイスが要求を正常に処理した場合は、次の形式で応答を送信する必要があります:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | モバイルビーコンのアドレス(ストリーミングの0x0001または0x0011パケットから取得可能) | |
1 | 1 | uint8_t | パケットの種類 | 0x4a |
2 | 2 | uint16_t | パケット内のデータコード | 0x0200… 0x02ff |
4 | 2 | uint16_t | CRC-16(付録1を参照) |
ユーザーデバイスが要求の処理に失敗した場合は、次の形式で応答を送信します:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | モバイルビーコンのアドレス(ストリーミングの0x0001パケットから取得) | |
1 | 1 | uint8_t | パケットの種類 | 0xca |
2 | 2 | uint16_t | 要求されたデータのコード | 0x0200… 0x02ff |
4 | 1 | uint8_t | エラーコード(注記を参照) | 1 |
5 | 2 | uint16_t | CRC-16(付録1を参照) |
以下のセクションでは、個々のデータ書き込み要求について説明します。
注:ユーザーデバイスがモバイルビーコンからの要求を処理できなかった場合は、次のいずれかのエラーコードで応答する必要があります:
1 – 要求の「パケットの種類」フィールドの値が不明
2 – 要求の「データコード」フィールドの値が不明
3 – 要求のペイロードデータが不正
6 – デバイスがビジー状態のため、要求されたデータを現在取得できない
移動経路の書き込み要求
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:要望に応じて対応
Super-Modem:要望に応じて対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
このパケットには、基本移動のコマンドが1つ含まれます。Marvelmindデバイスは、経路を構成するすべての基本移動のコマンドを順に送信します。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x4a |
2 | 2 | uint16_t | パケット内のデータコード | 0x201 |
4 | 1 | uint8_t | 送信データのバイト数 | 0x0c |
5 | 12 | 12バイト | ペイロードデータ | |
17 | 2 | uint16_t | CRC-16(付録1を参照) |
ペイロードデータのフォーマット:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 基本移動の種類: 0 – 前進 1 – 後退 2 – 右回転(時計回り) 3 – 左回転(反時計回り) 4 – 一時停止 5 – プログラムを最初から繰り返す 6 – 指定した地点へ移動 7 – 速度の設定 | |
1 | 1 | uint8_t | この基本移動のインデックス (0が最初) | |
2 | 1 | uint8_t | 基本移動の総数 | |
3 | 2 | int16_t | 移動のパラメーター: 種類0、1 – 移動距離、cm 種類2、3 – 回転角、度 種類4:一時停止時間、ms 種類6:目標のX座標、cm 種類7:速度、% | |
5 | 2 | int16_t | 移動のパラメーター: 種類6:目標のY座標、cm | |
7 | 2 | int16_t | 移動のパラメーター: 種類6:目標のZ座標、cm | |
9 | 3 | 3バイト | 予約済み(0) |
ゾーンの書き込み要求
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:要望に応じて対応
Super-Modem:要望に応じて対応
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
このパケットには、ゾーンリストのシーケンスの1項目が含まれます。Marvelmindデバイスは、ゾーンリストのすべてのコマンドを順に送信します。
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | 宛先アドレス | 0xff |
1 | 1 | uint8_t | パケットの種類 | 0x4a |
2 | 2 | uint16_t | パケット内のデータコード | 0x202 |
4 | 1 | uint8_t | 送信データのバイト数 | 0x25 |
5 | 37 | 37バイト | ペイロードデータ | |
42 | 2 | uint16_t | CRC-16(付録1を参照) |
ペイロードデータのフォーマット:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 1 | uint8_t | ゾーンのインデックス | |
1 | 1 | uint8_t | ゾーンのポリゴン頂点数(N) | |
2 | 1 | uint8_t | このパケット内の最初の頂点のインデックス:M=0…N-1 | |
3 | 1 | uint8_t | フラグ: ビット0:1 = サービス対象外ゾーン ビット1:1 = 走行禁止ゾーン ビット2:1 = 反転ゾーン ビット3:1 = アクティブなゾーン ビット4…7:予約(0) | |
4 | 1 | uint8_t | ゾーン数 | |
5 | 32 | 4×8バイト | ゾーンのポリゴンの頂点(最大4点、下記参照) |
ペイロードデータのフォーマット:
オフセット | サイズ(バイト) | 型 | 説明 | 値 |
0 | 4 | int32_t | 頂点のX座標、mm | |
4 | 4 | int32_t | 頂点のY座標、mm |
NMEA0183通信プロトコル
モバイルビーコンは、UARTおよびUSB(仮想UART)インターフェース経由で、NMEA0183センテンスの一部を出力できます。次のスクリーンショットのように、DashboardでデバイスのNMEAプロトコルを有効にする必要があります:
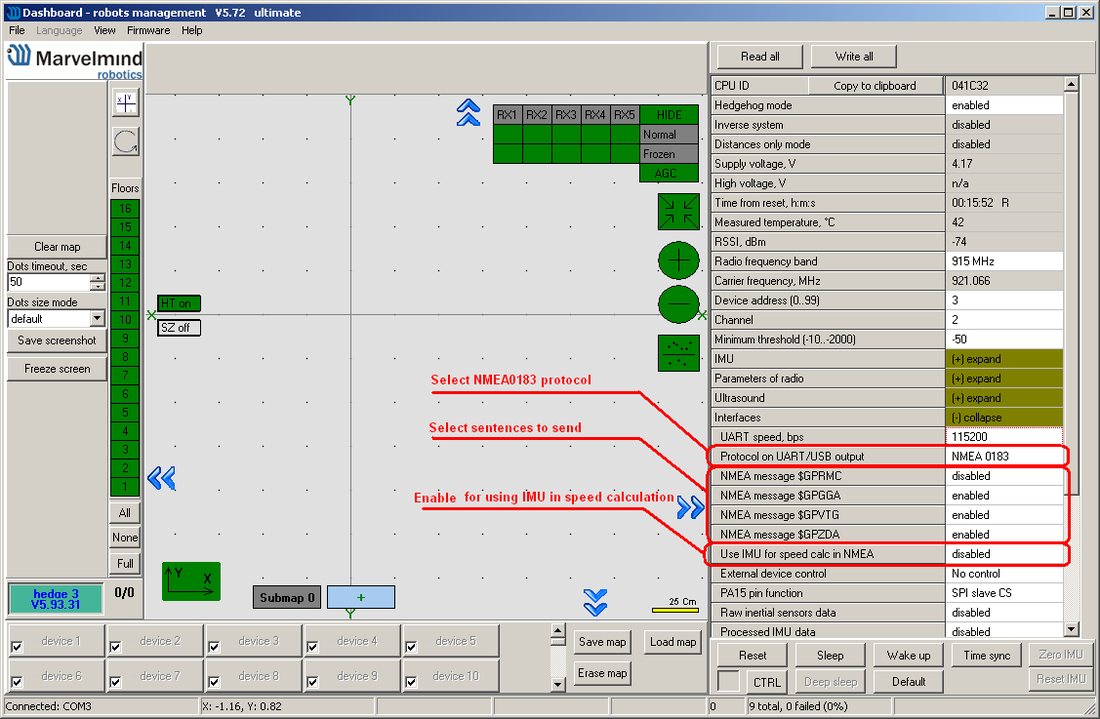
デバイスは、更新された位置を受け取るたびに、有効にしたすべてのメッセージを送信します。
モバイルビーコンからNMEAデータを取得するには、次のいずれかのインターフェースで外部デバイス(ロボット、コプター、AGVなど)に接続する必要があります:
- CDCクラスのUSBデバイスとしてUSBホストに接続します(Windowsでは仮想COMポート、LinuxではttyUSBまたはttyACM)。Windowsではドライバーが必要です(モデムと同じドライバー)。Linuxでは、必要なドライバーがLinuxカーネルに組み込まれているため、ほとんどの場合ドライバーは不要です。このインターフェースでは実際のRS-232は使用しないため、ホスト側で開くシリアルポートのパラメーター(ボーレート、ビット数、パリティなど)は任意で構いません。
- モバイルビーコンのUARTに接続します。ピンに2本のワイヤーをはんだ付けする必要があります。下のビーコンのインターフェースの図を参照してください。位置データを出力するには、GNDとUSART2_TXの2本を接続するだけで十分です。UART送信器のロジックレベルはCMOS 3.3 Vです。デフォルトのボーレートは500 kbpsで、Dashboardで次の値から変更できます(上の図のパラメーター「UART speed, bps」を参照):4.8、9.6、19.2、38.4、57.6、115.2、500 kbps。データ形式:8ビット、パリティなし、ストップビット1。
座標変換に
関する 一般的な 取り決め
Marvelmindシステムは、位置を直交座標系の座標(X、Y、Z)として測定します。Zはほとんどの場合、高さです。GPS座標への変換には、次の取り決めを使用します:
- Z軸は上向きで、Z座標は海抜高度を表します。
- Y軸は北向きで、Yは緯度に相当します。
- X軸は東向きで、Xは経度に相当します。
- 点(X= 0、Y= 0)のGPS座標は、ジオリファレンス点で決まります(デフォルト:北緯0°、西経0°)。
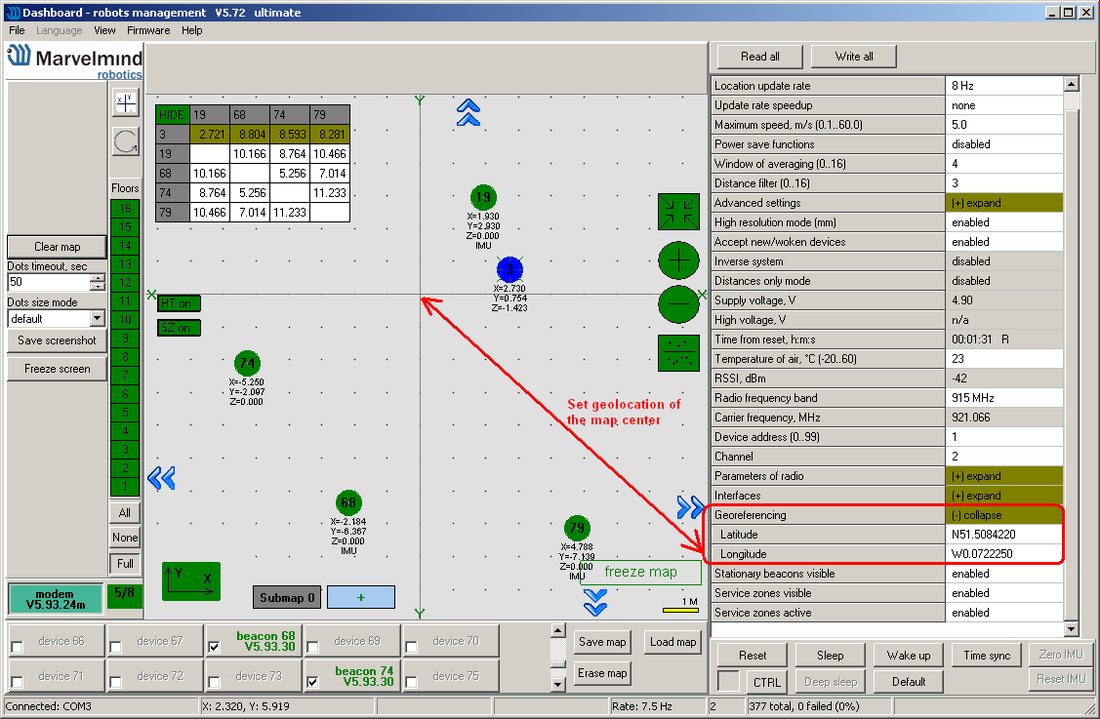
GPS座標は、指定したジオリファレンス点とWGS-84地球モデルに基づいて計算されます。
詳しくは次のとおりです。
Lat= Lat_ref + y*9.013373
ここで、
Lat – 緯度、マイクロ度
Lat_ref – ジオリファレンス点の緯度、マイクロ度
y – Marvelmindシステムでのy座標、メートル
Long= Long_ref + x*8.98315/cos(Lat_ref/1000000)
Long – 経度、マイクロ度
Long_ref – ジオリファレンス点の経度、マイクロ度
Lat_ref – ジオリファレンス点の緯度、マイクロ度
x – Marvelmindシステムでのx座標、メートル
時刻に関する一般的な取り決め
電源投入後、モバイルビーコンは2016.08.01 00:00:00から時刻をカウントします。次のスクリーンショットのように、時刻をコンピューターの時計と同期できます。
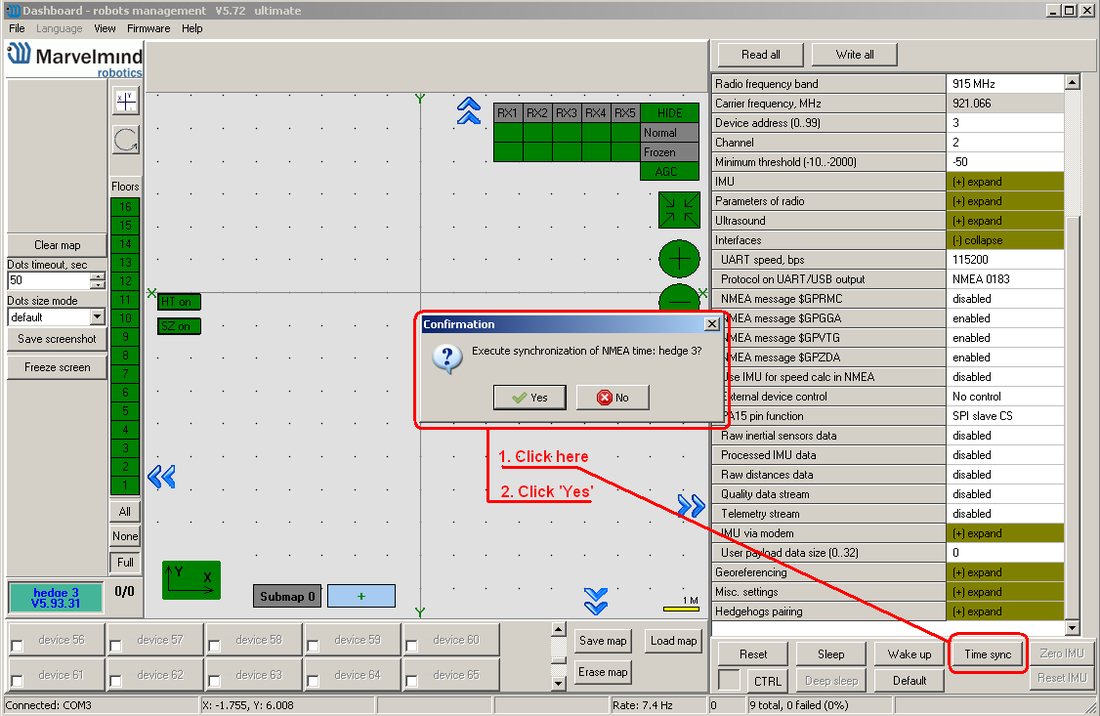
「NMEA0183」メッセージの実装の説明
NMEA 0183メッセージは、ASCIIでコード化されたテキストフレームで、カンマで区切られた複数の部分から成り、改行で終わります。各メッセージは改行の前に「*」記号で終わり、その後にNMEA 0183規格に従って計算された2文字のチェックサムが続きます。
NMEA 0183メッセージの各部分は、それぞれ特定のパラメーターを表します。
以下に、対応しているすべてのメッセージとパラメーターフィールドを説明します。
メッセージの形式は、NMEA 0183規格バージョン3.01(2002年1月1日)に基づいています。
1. $GPRMC – Recommended Minimum Specific GNSS Data(推奨最小限のGNSSデータ)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(SW V7.000以降)
Super-Modem:対応(SW V7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
NMEA 0183規格での一般的な形式:
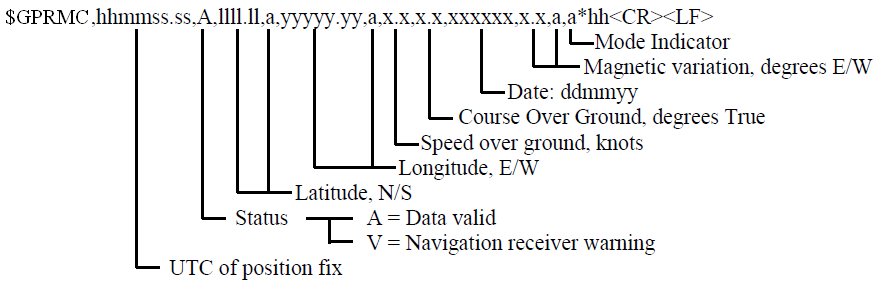
フィールドの実装の説明:
1.1.「$GPRMC」 – メッセージの種類の識別子
1.2.「hhmmss.ss」 – 測位時刻(UTC)
一般的な取り決めに従い、時刻はデフォルトの2016.01.01から、またはコンピューターの時計と同期した時刻からカウントされます。
1.3.「A」 – ステータス
直前の位置更新が成功した場合は「A」が送信されます
直前の位置更新でエラーが発生した場合は「V」が送信されます
1.4.「llll.llllll,a」 – 緯度、N/S
一般的な取り決め(上記参照)に従い、緯度はジオリファレンス位置を基準としたY座標に対応します。緯度は分の小数部6桁で表され、分解能は2 mm以下です。
1.5.「yyyyy.yyyyyy,a」 – 経度、E/W
一般的な取り決め(上記参照)に従い、経度はジオリファレンス位置を基準としたX座標に対応します。経度は分の小数部6桁で表され、分解能は2 mm以下です。
1.6.「x.x」 – 対地速度、ノット
Marvelmindシステムは座標を測定し、速度は座標の変化からフィルタリングを適用して算出します。オプションで、速度の算出にIMUフュージョンを使用することもできます。
1.7.「xxxxxx」 – 日付:ddmmyy
一般的な取り決めに従い、時刻はデフォルトの2016.01.01から、またはコンピューターの時計と同期した時刻からカウントされます。
1.8.「x.x,a」 – 磁気偏差
このパラメーターの値は常に空欄です。
1.9.「a」 – モード識別子
直前の位置更新が成功した場合は「A」(自律モード)が送信されます
直前の位置更新でエラーが発生した場合は「N」(データ無効)が送信されます
2. $GPGGA – Global Positioning System Fix Data(GPS測位データ)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(SW V7.000以降)
Super-Modem:対応(SW V7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 Mini-Rx用UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
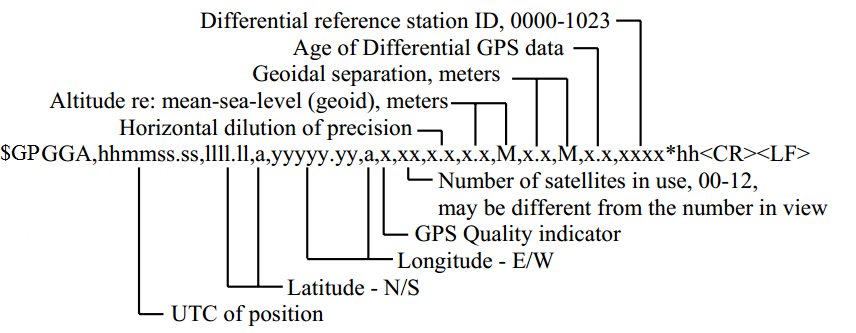
フィールドの実装の説明:
2.1.「$GPGGA」 – メッセージの種類の識別子
2.2.「hhmmss.ss」 – 測位時刻(UTC)
一般的な取り決めに従い、時刻はデフォルトの2016.01.01から、またはコンピューターの時計と同期した時刻からカウントされます。
2.3.「llll.llllll,a」 – 緯度、N/S
一般的な取り決め(上記参照)に従い、緯度はジオリファレンス位置を基準としたY座標に対応します。緯度は分の小数部6桁で表され、分解能は2 mm以下です
2.4.「yyyyy.yyyyyy,a」 – 経度、E/W
一般的な取り決め(上記参照)に従い、経度はジオリファレンス位置を基準としたX座標に対応します。経度は分の小数部6桁で表され、分解能は2 mm以下です
2.5.「x」 – GPS品質インジケーター
直前の位置更新が成功した場合は「1」(GPS SPSモード、測位有効)が送信されます
直前の位置更新でエラーが発生した場合は「0」(測位不可または無効)が送信されます
2.6.「xx」 – 使用中の衛星数
現在の実装では常に「08」です。
2.7.「x.x」 – 水平精度低下率(HDOP)
現在の実装では常に「1.2」です。
2.8.「x.x, M」 – 平均海面(ジオイド)からの高度、メートル
一般的な取り決めに従い、これはZ座標に対応します。
2.9.「x.x, M」 – ジオイド高、メートル
常に「0.0, M」が送信されます。
2.10.「x.x」 – ディファレンシャルGPSデータの経過時間
DGPSは使用しないため、このパラメーターの値は常に空欄です。
2.11.「xxxx」 – ディファレンシャル基準局ID
このパラメーターの値は常に空欄です。
3. $GPVTG – Course Over Ground and Ground Speed(対地針路と対地速度)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(SW V7.000以降)
Super-Modem:対応(SW V7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 Mini-Rx用UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
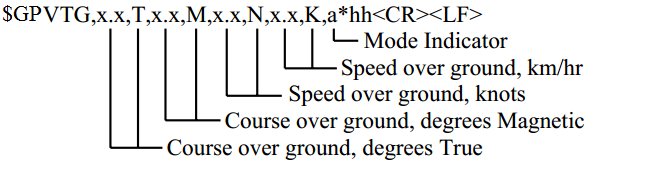
フィールドの実装の説明:
3.1.「$GPVTG」 – メッセージの種類の識別子
3.2.「x.x, T」 – 対地針路、度(真方位)
NMEA規格では、針路は速度ベクトルと北方向との間の角度です。上記の一般的な取り決めのとおり、Y軸を北方向とします。
3.3.「x.x, M」 – 対地針路、度(磁方位)
現在の実装では、磁方位の針路は真方位の針路と同じです。
3.4.「x.x, N」 – 対地速度、ノット
Marvelmindシステムは座標を測定し、速度は座標の変化からフィルタリングを適用して算出します。オプションで、速度の算出にIMUフュージョンを使用することもできます。
3.5.「x.x, K」 – 対地速度、km/hr
同じ速度を別の単位で表したものです
3.6.「a」 – モード識別子
直前の位置更新が成功した場合は「A」(自律モード)が送信されます
直前の位置更新でエラーが発生した場合は「N」(データ無効)が送信されます
4. $GPZDA – Time & Date(時刻と日付)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(SW V7.000以降)
Super-Modem:対応(SW V7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:現行のHWバージョンでは非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:対応
Beacon HW4.5:対応
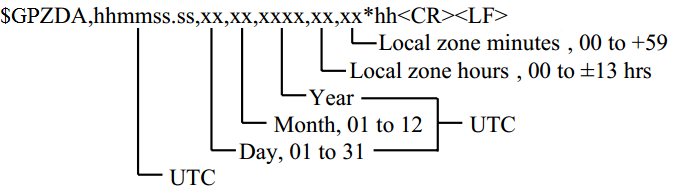
一般的な取り決めに従い、時刻はデフォルトの2016.01.01から、またはコンピューターの時計と同期した時刻からカウントされます。
フィールドの実装の説明:
4.1.「$GPZDA」 – メッセージの種類の識別子
4.1.「hhmmss.ss」 – UTC
時刻(時、分、秒)。
4.2.「xx」 – 日、01〜31
日。
4.3.「xx」 – 月、01〜12
月。
4.4.「xxxx」 – 年
年。
4.4.「xx」 – ローカルタイムゾーンの時
ローカルタイムゾーンは常に「00」時です。
4.5.「xx」 – ローカルタイムゾーンの分
5. $GPHDT – Heading(方位)
対応ハードウェア:
Super-Beacon:対応
Industrial Super-Beacon:対応
Modem HW5.1:対応(SW V7.000以降)
Super-Modem:対応(SW V7.000以降)
Mini-RX(バッジ、ヘルメットなど):対応 – 要 UARTケーブル
Mini-TX:非対応
Mini-TX-2:対応 – 要 UARTケーブル
Modem HW4.9:非対応
Beacon HW4.9:非対応
Beacon HW4.5:非対応
注:このパケットのストリーミングを有効にするには、MMSW0002 ライセンスが必要です。
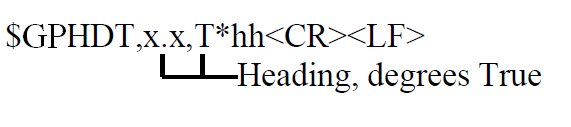
5.1.「$GPHDT」 – メッセージの種類の識別子
5.2.「x.x, T」 – 方位、度(真方位)
これは、ペアードビーコン機能またはペアードマイクロフォン機能とジャイロスコープのフュージョンを使って算出した方位角です。
NMEAデータの受信例
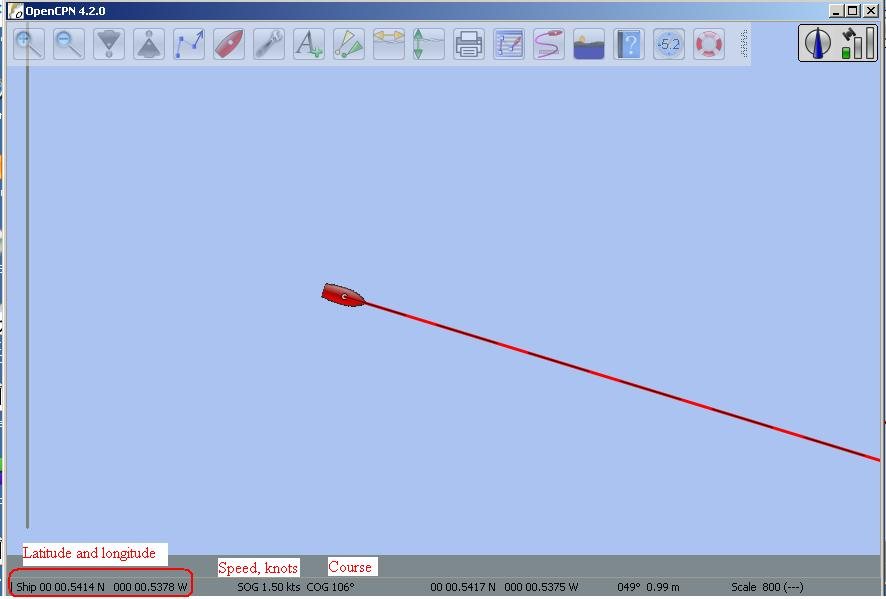
次のスクリーンショットは、USB(仮想COMポート)経由で接続したモバイルビーコンから、MS Windows搭載のコンピューターで動作するOpenCPNソフトウェアが受信したデータの例です。