システムの基礎
この章を読みやすいHTMLページで表示します。
「操作マニュアル」の「システムの基礎」の章を、HTMLページとして再現したものです。不明な点がありましたら、次を開いてください:この章だけの元のPDF(19〜30ページ)(左上にも固定表示)。目次:全章。
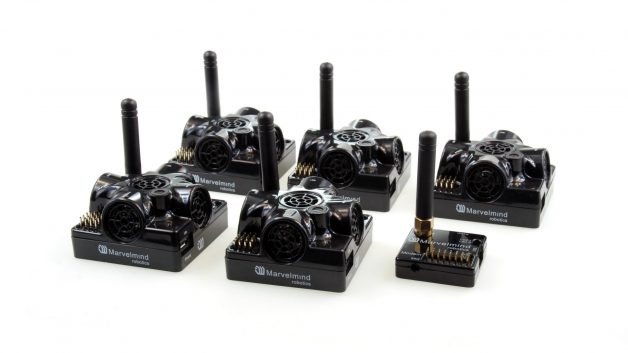
Starter Set Super-MP-3Dの内容:
Starter Set IA-04-2D-Badge:
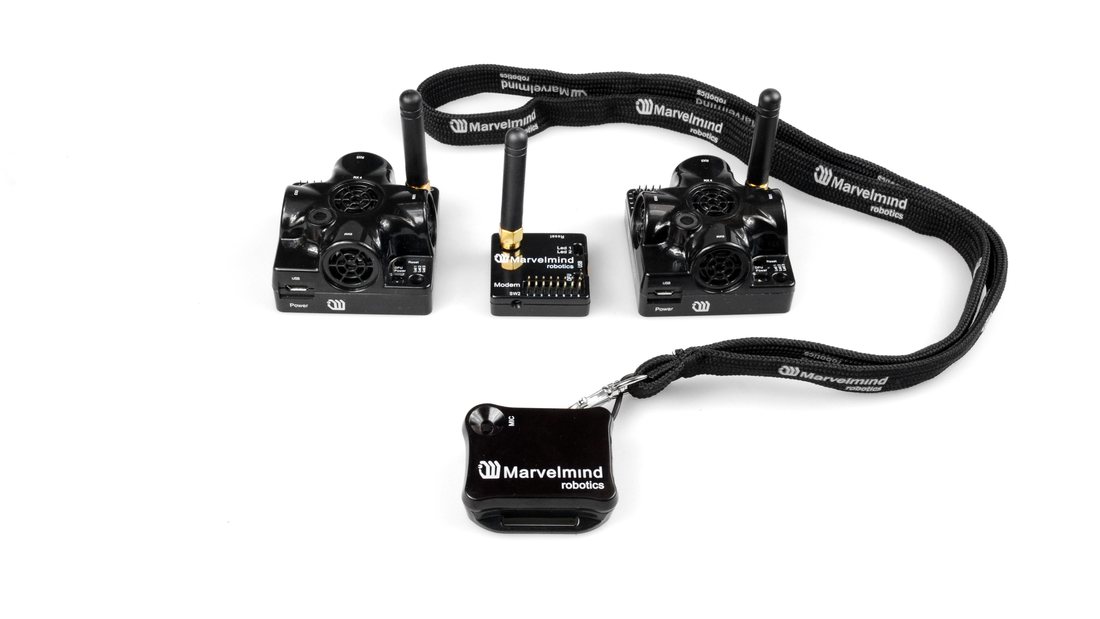
 *これは2種類のスターターセットの一例にすぎません。
その他の構成は、当社ウェブサイトでご覧いただけます:製品ページ。
屋内ナビゲーションシステムのアーキテクチャ
Marvelmind屋内ナビゲーションシステムは、自律型ロボットやシステムに高精度(±2 cm)な屋内座標を提供します(「屋内GPS」)。下の図は、システムの主要な構成要素を簡単に示しています。
 IAとNIAでは、ソフトウェアが異なります。
IAでは、周波数の異なる固定ビーコンを使用する必要があります。
以下に、NIA(Non-Inverse)、IA(Inverse)、MF NIA(Multi-frequency NIA)の3種類のアーキテクチャを示します:
IAアーキテクチャ(Inverse Architecture)
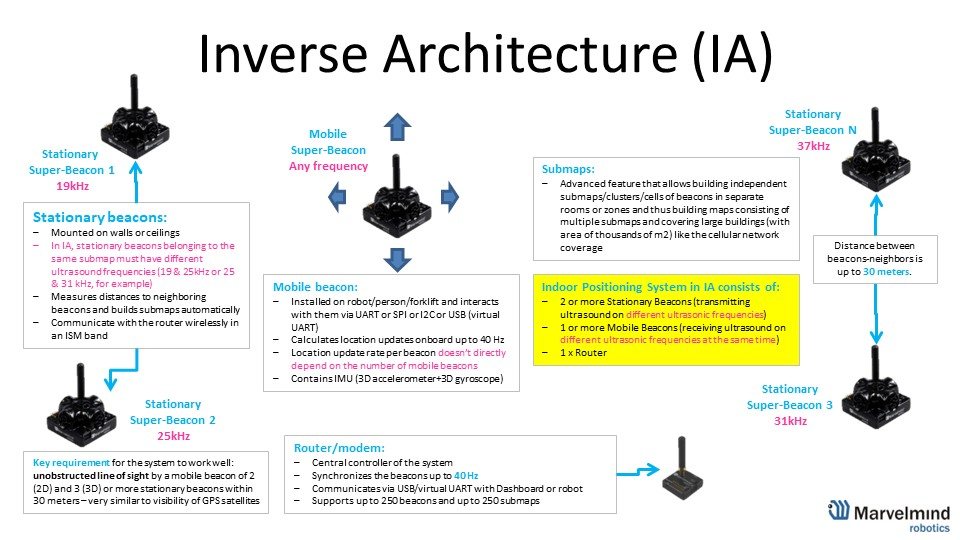 IAでは、周波数の異なる固定ビーコンを使用する必要があります。
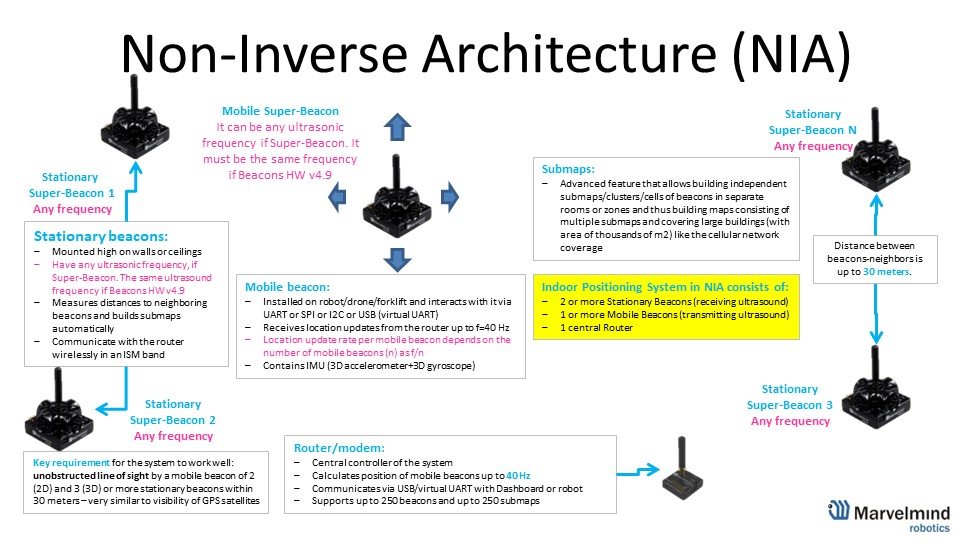 NIAアーキテクチャ(Non-Inverse Architecture)
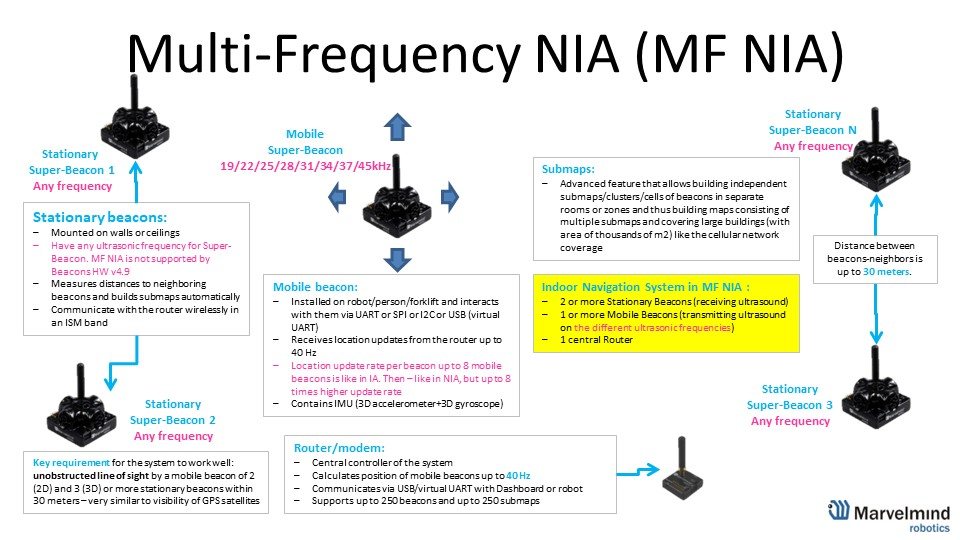 MF NIAを使用するには、ライセンス MMSW0004:MF NIA対応が必要です
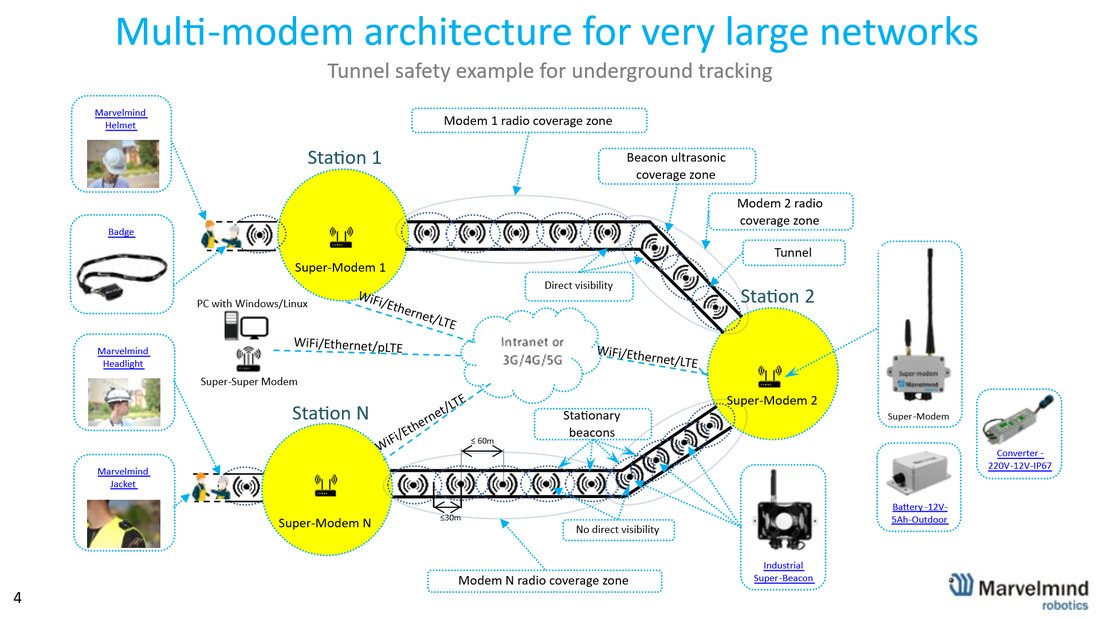 超大規模ネットワーク向けのマルチモデムアーキテクチャ
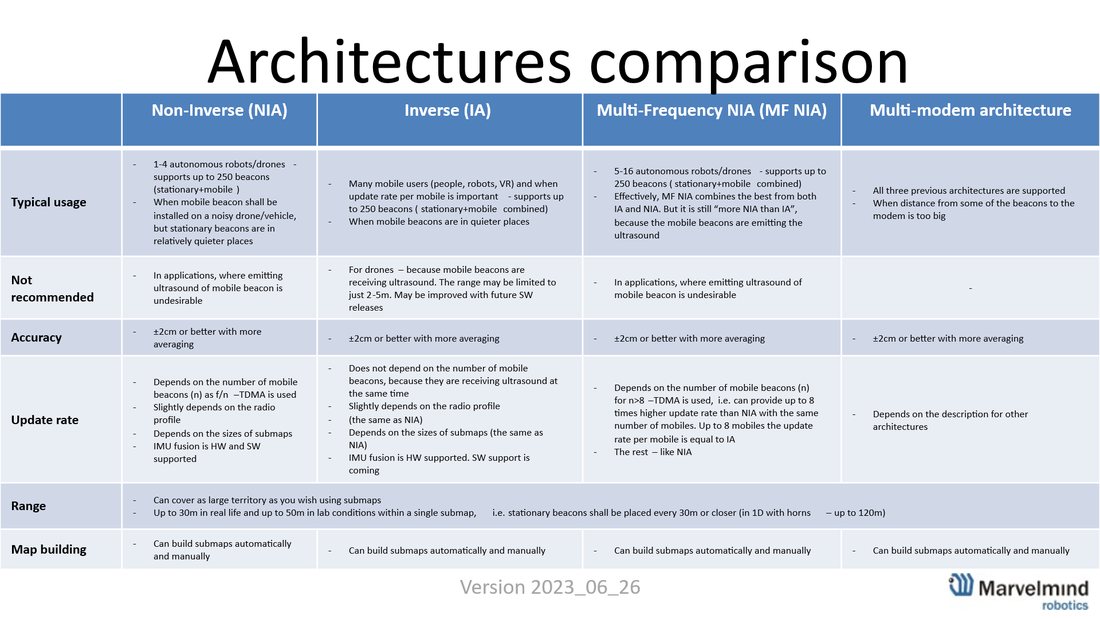 アーキテクチャ比較表
アーキテクチャに関するチュートリアル動画はこちらです:
 ヘルプ:IAアーキテクチャ(Inverse Architecture)とNIAアーキテクチャ(Non-Inverse Architecture)の比較
NIA vs. IA vs. MF NIA:どれを選ぶべきか?
アーキテクチャの構成要素
マップ は、次の要素を含むシステム単位です:サブマップ、 固定ビーコン、サービスゾーン。このサブマップの固定ビーコンから発信される超音波信号によって、モバイルビーコンの測位が行われます。
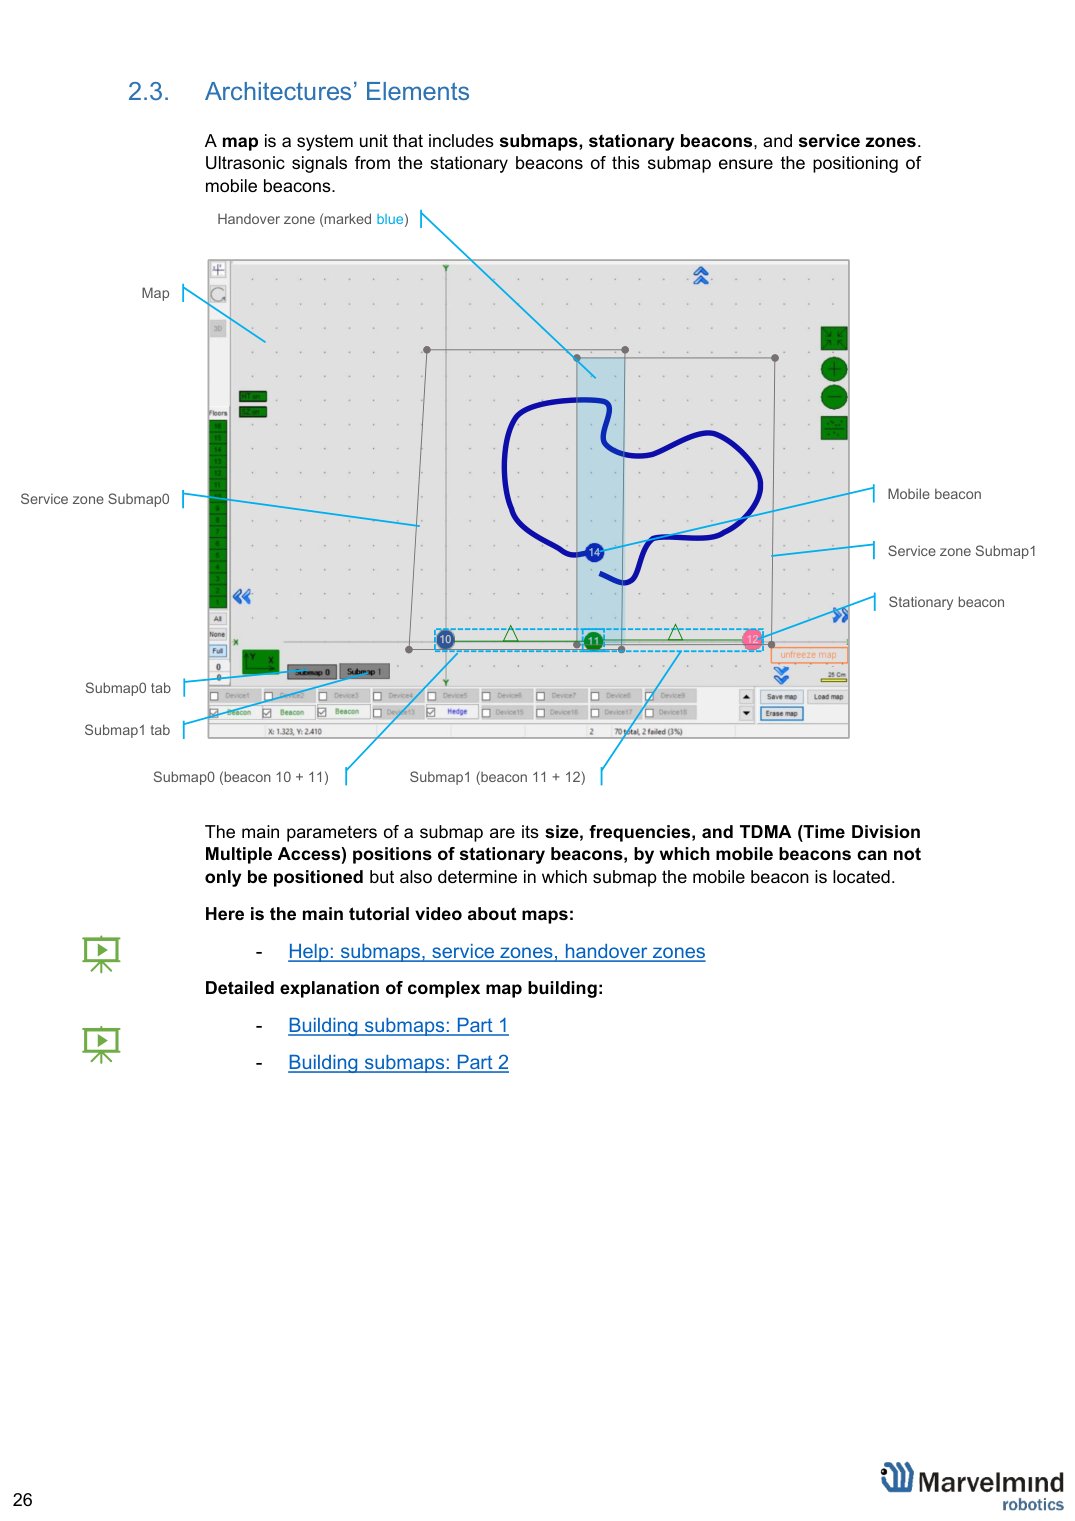
サブマップの主なパラメーターは、次のとおりです:サイズ、周波数、固定ビーコンのTDMA(Time Division Multiple Access:時分割多元接続)ポジション。これらによって、モバイルビーコンの測位が行われるだけでなく、モバイルビーコンがどのサブマップ内にあるかも判別されます。
 マップに関するメインのチュートリアル動画はこちらです:
複雑なマップ構築の詳しい解説:
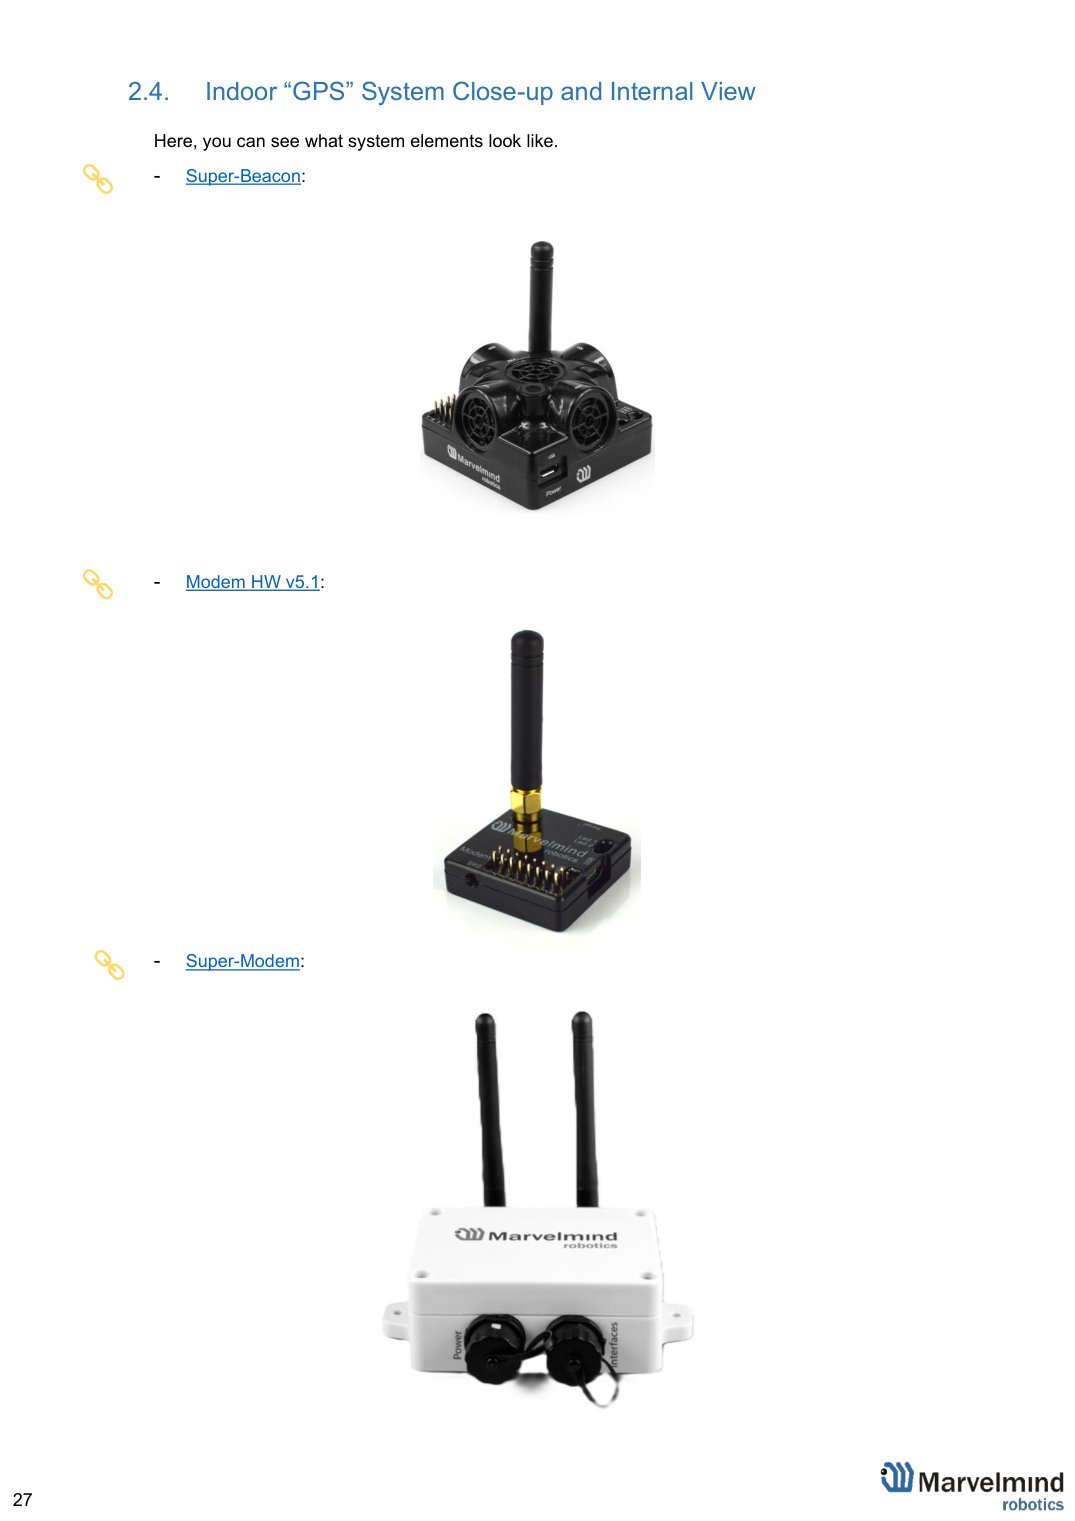
屋内「GPS」システムの外観と内部
 ここでは、システムの各構成要素の外観をご覧いただけます。
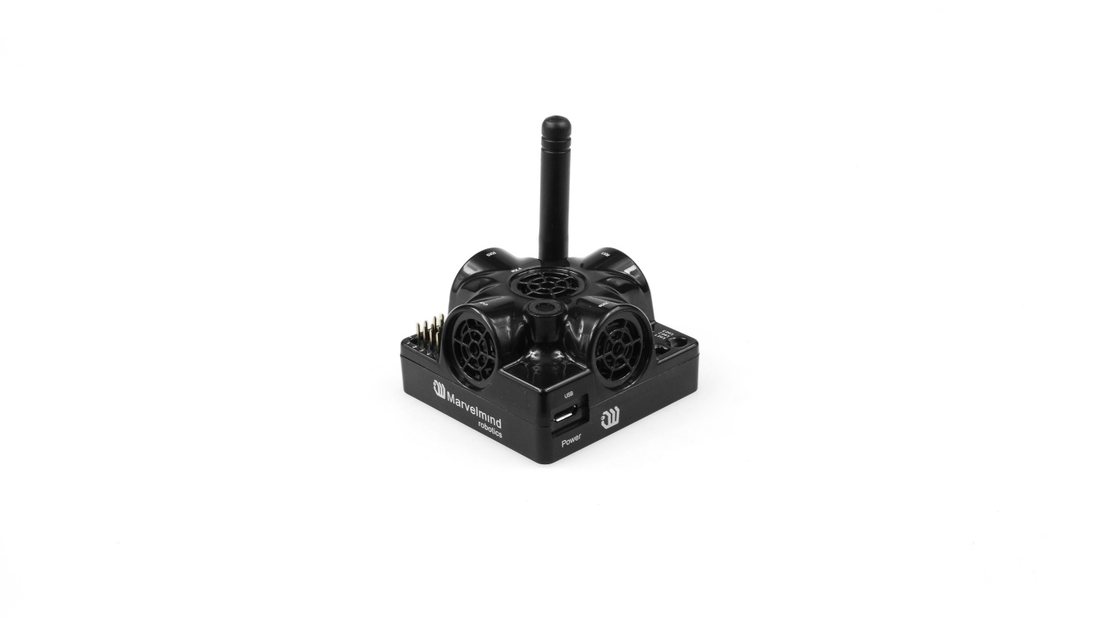
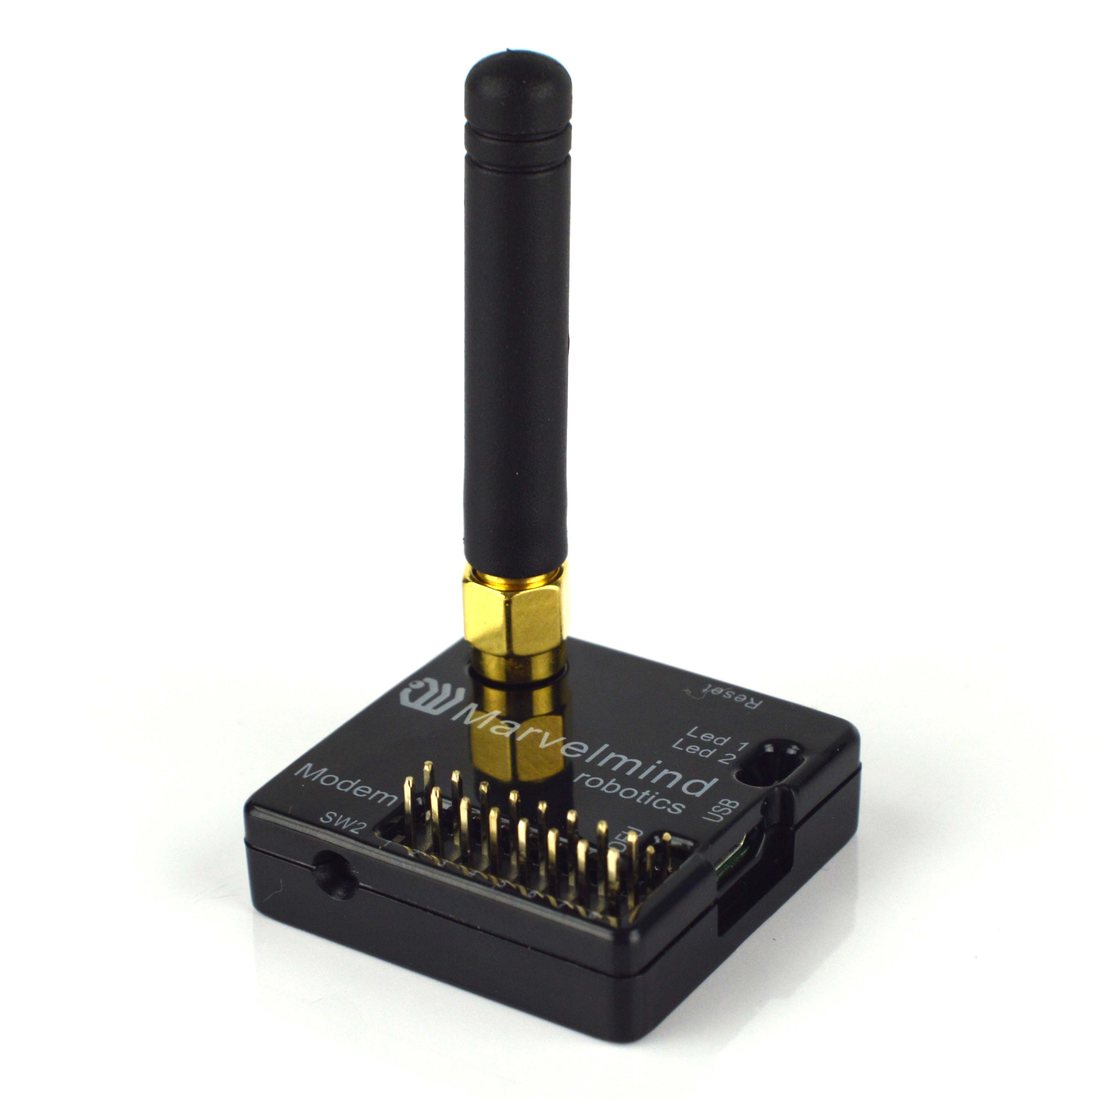
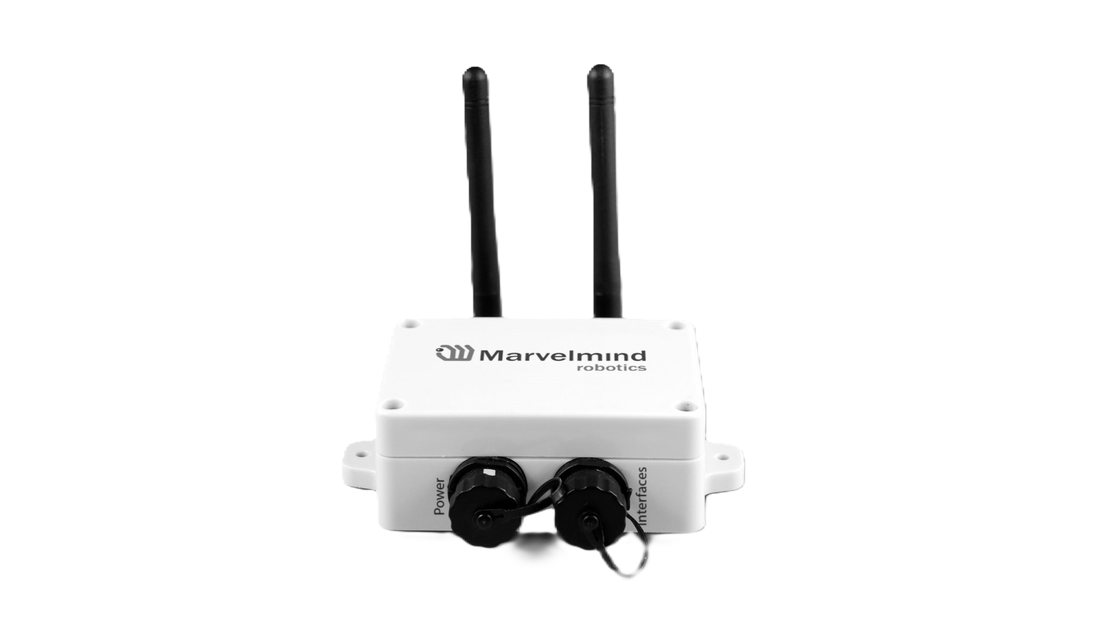
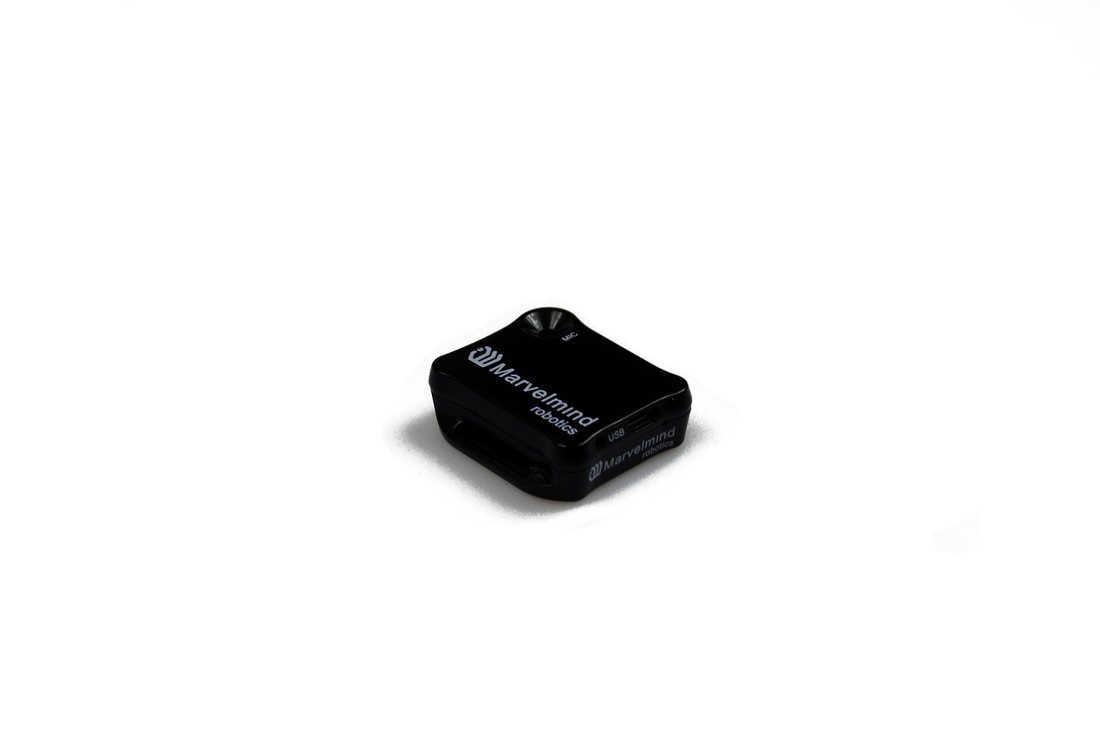
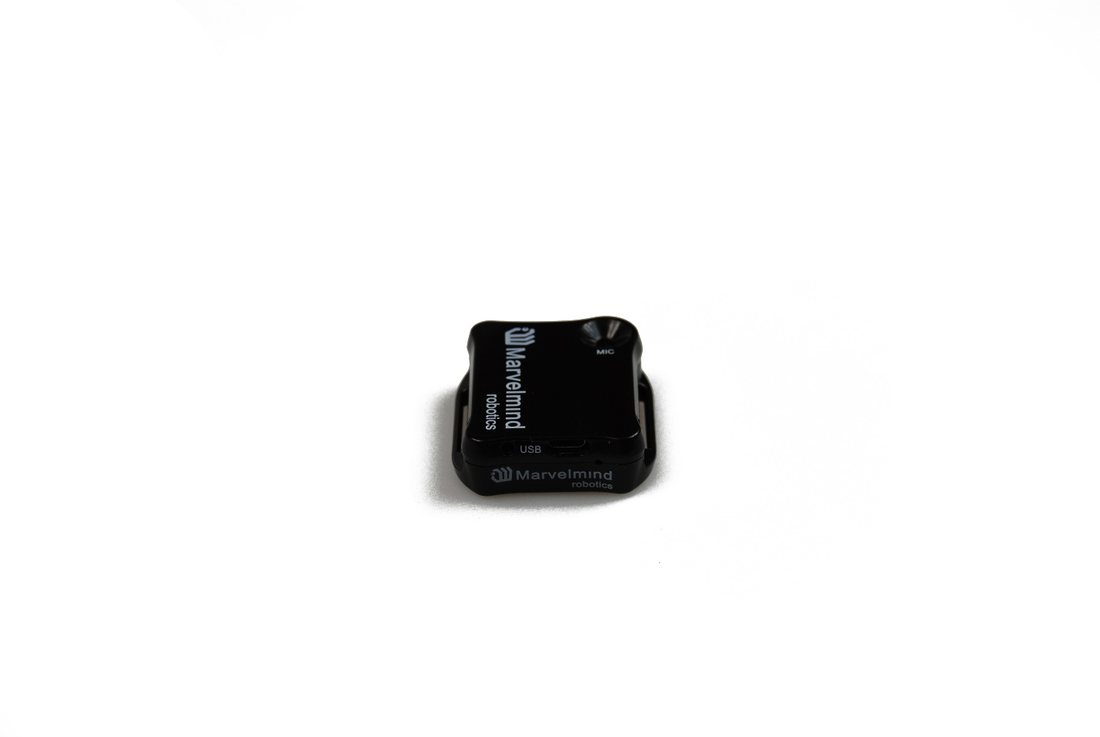
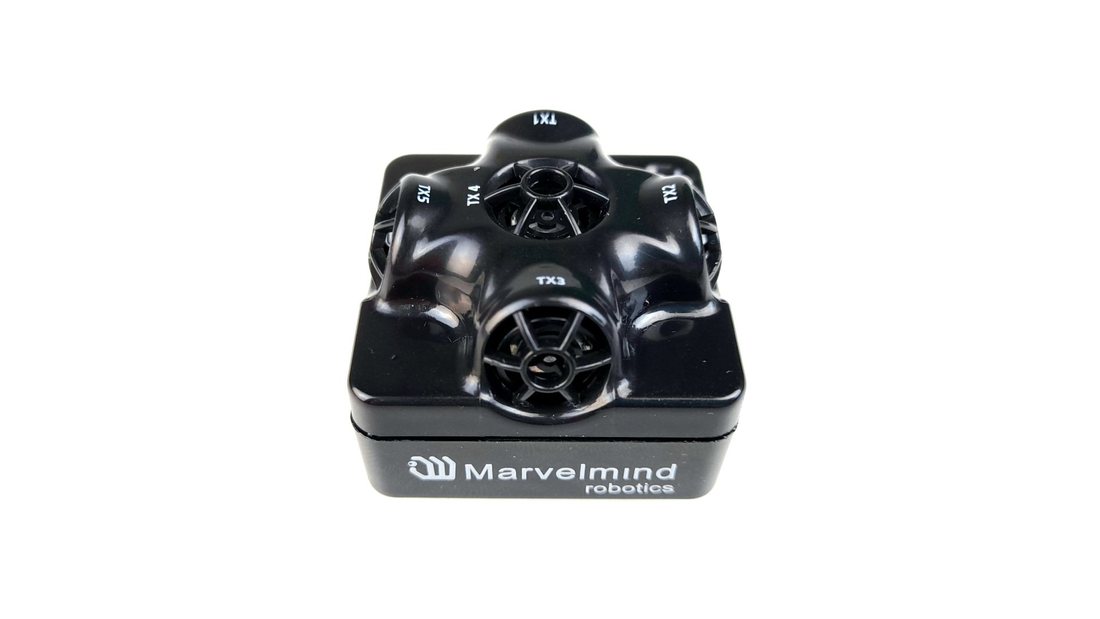
 Beacon Mini-TX:
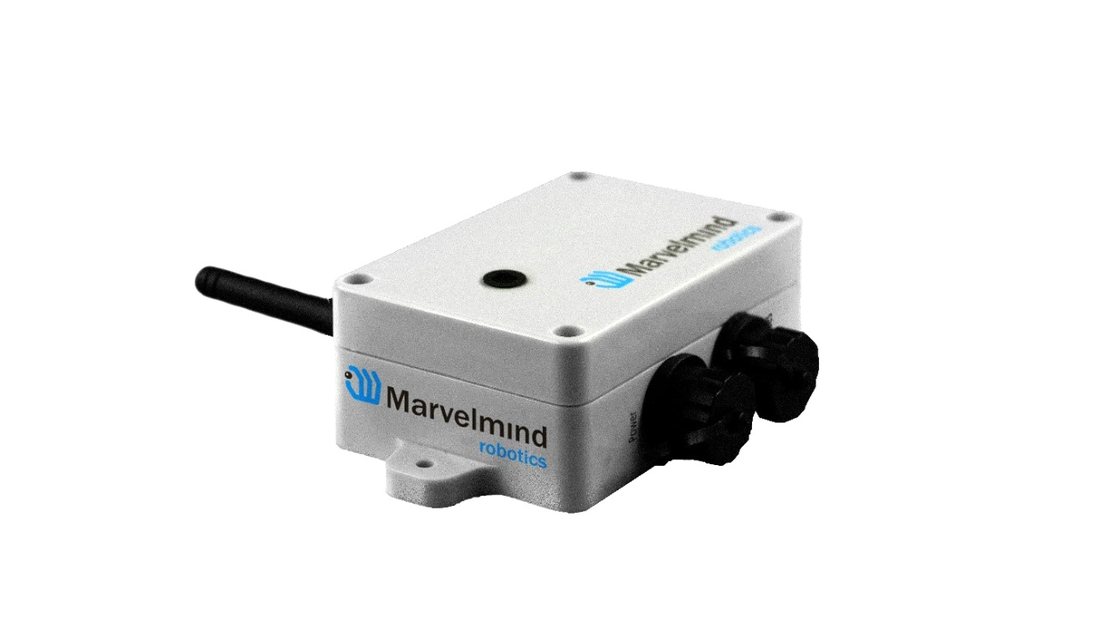 Beacon Industrial-RX:
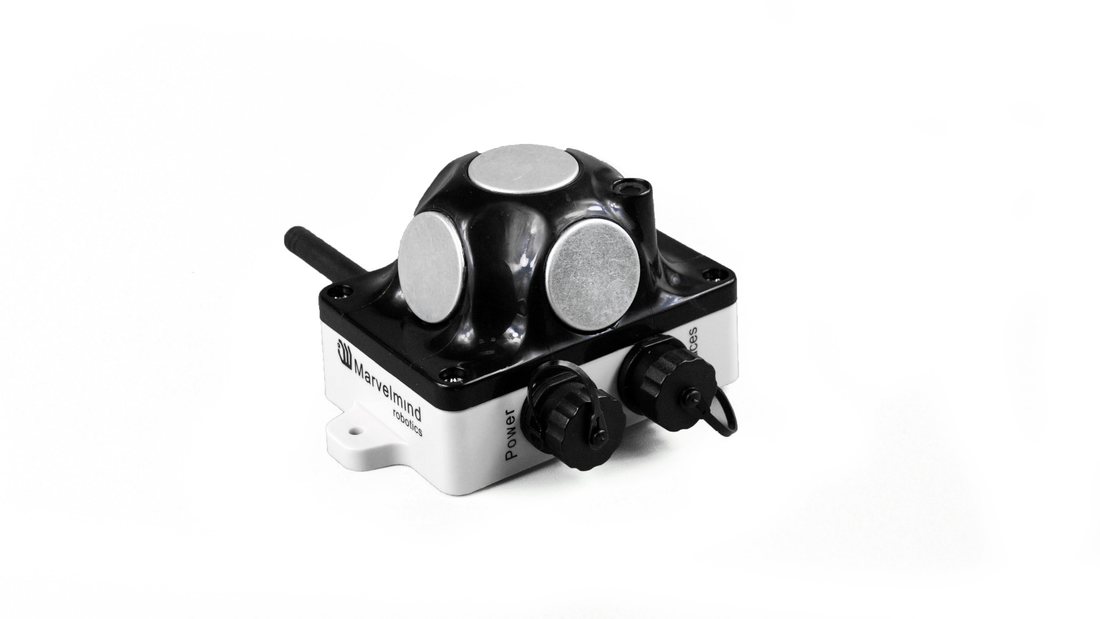 Industrial Super-Beacon Metal-25 kHz:
 Industrial Super-Beacon-Plastic: