
マップ
この章を読みやすいHTMLページで表示します。
「操作マニュアル」の「マップ」の章を、HTMLページとして再現したものです。不明な点がありましたら、次を開いてください:この章だけの元のPDF(160〜169ページ)(左上にも固定表示)。目次:全章。
はじめに
マップは、Marvelmind屋内GPSの中心となる単位です。サブマップで構成され、お持ちのすべての固定デバイスを含む完全なマップを形成します。すべてのサブマップを構築・調整し、モバイルビーコンをウェイクアップしたら、モデムのアイコンをクリックしてマップを固定する必要があります。これがシステム構築の最終段階です。マップを固定すると、トラッキングが表示されます。
次のことができます:Save、Load、Erase(マップの保存・読み込み・消去):
「Map Settings」(マップ設定)には便利なツールがあり、Dashboardの右下にあります:
Save map – 保存形式:.ini ファイル、保存先:Dashboardフォルダ/maps
Load map – 読み込み元:.ini 形式のファイル
Erase map – マップを消去してクリアします
マップに関するメインのチュートリアル動画はこちらです:
確認:
複雑なマップ構築の詳しい解説:
マップ欠落の表示
ビーコンにマップがない場合、パネル上のそのビーコンの上にアスタリスク(*)が表示されます。
通常、マップは変更されるたびに自動でビーコンにアップロードされます。マップを変更した後にアスタリスクが表示される場合は、ビーコンを右クリックして手動でマップをアップロードしてみてください。手動でアップロードしてもアスタリスクが消えない場合は、無線に問題があります。

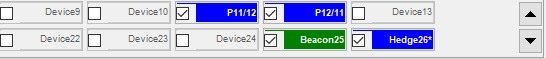
マップ欠落の表示
マップレイヤー
マップは複数のレイヤーで構成されています。各レイヤーは他のレイヤーに関連付けることができます。
- サービスゾーン
- Floorplan – ビーコンを設置したフロアの平面図・図面・画像
- ビーコンとサブマップ
- Ether – マップのグリッド
サブマップ
サブマップは論理的な単位で、マップの一部です。システム内で連携して動作するビーコンをまとめます。サブマップには1〜4台のビーコンを含めることができ、1D、2D、3Dのいずれにもできます。
詳しくは、以下のリンクをご覧ください:
種類の異なるサブマップを組み合わせて使用できます。1D、2D、3Dを自由に組み合わせてください。たとえば、オフィスフロアのマップに、廊下の1Dサブマップと各部屋の2D/3Dサブマップを含めることができます。これらのサブマップ全体で、必要な範囲をカバーする大きなマップになります。
サブマップ同士はビーコンを共有できるため、4台ではなく3台で済みます。超音波周波数が8種類に限られるIAでは、これが非常に役立ちます。
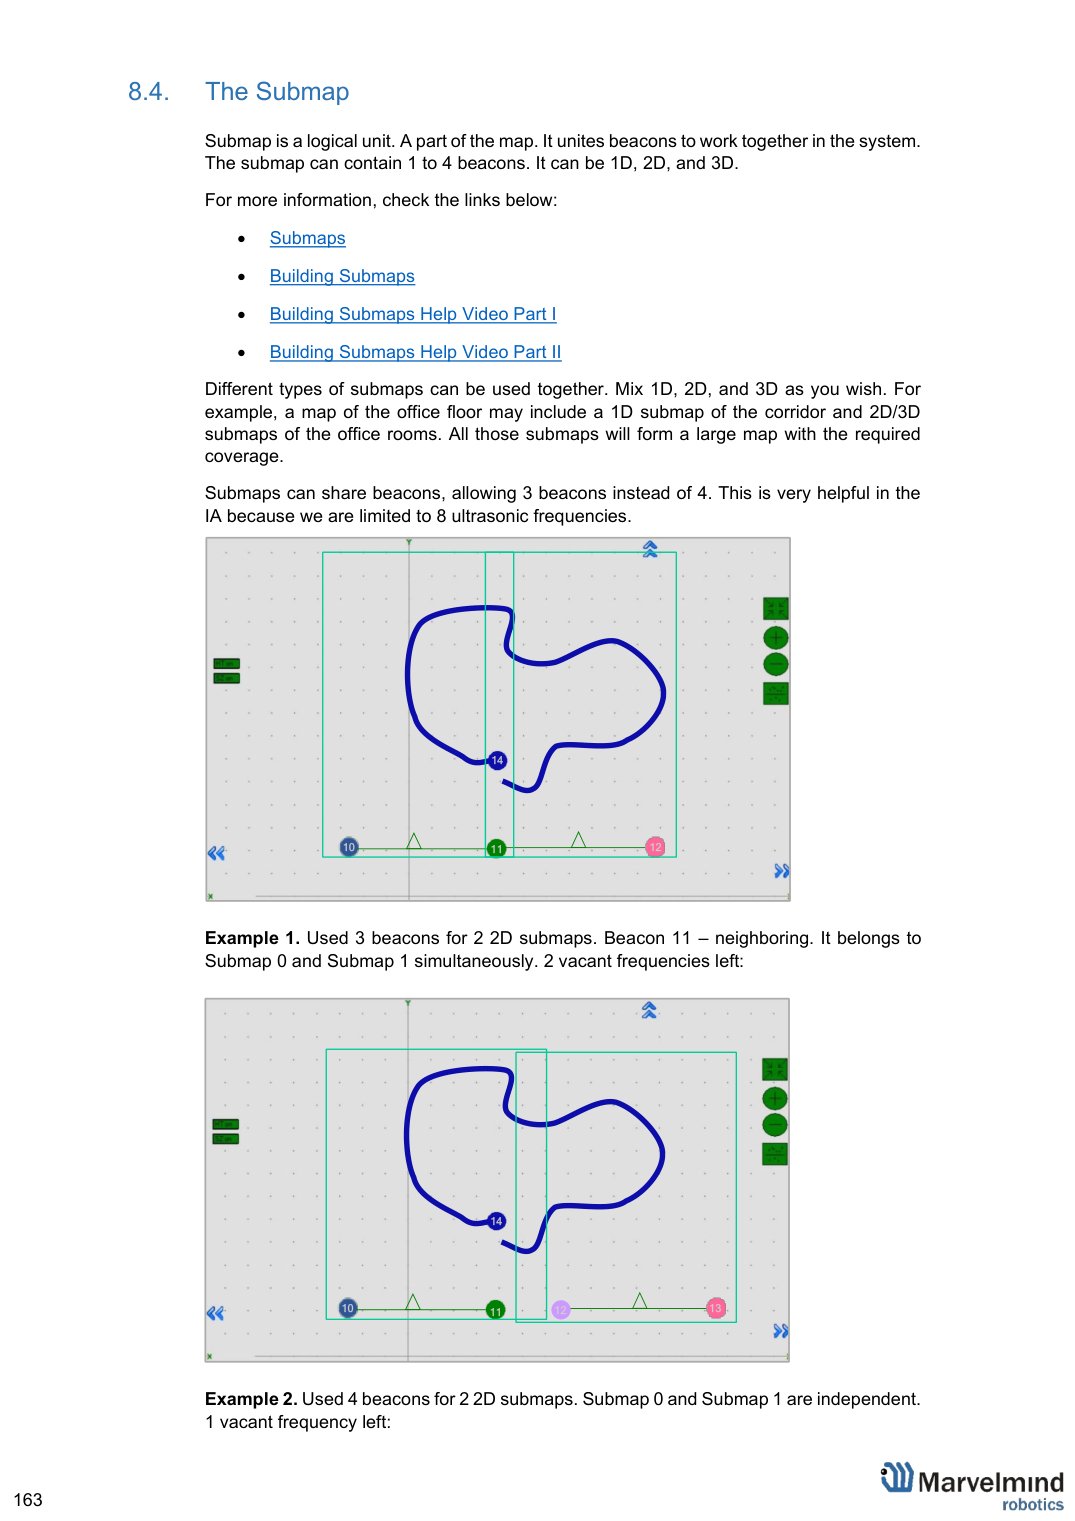
例1: 2つの2Dサブマップに3台のビーコンを使用しています。ビーコン11は共有ビーコンで、Submap 0とSubmap 1の両方に同時に属しています。空き周波数が2つ残ります:
例2: 2つの2Dサブマップに4台のビーコンを使用しています。Submap 0とSubmap 1は独立しています。空き周波数が1つ残ります:
サブマップのサービスゾーン
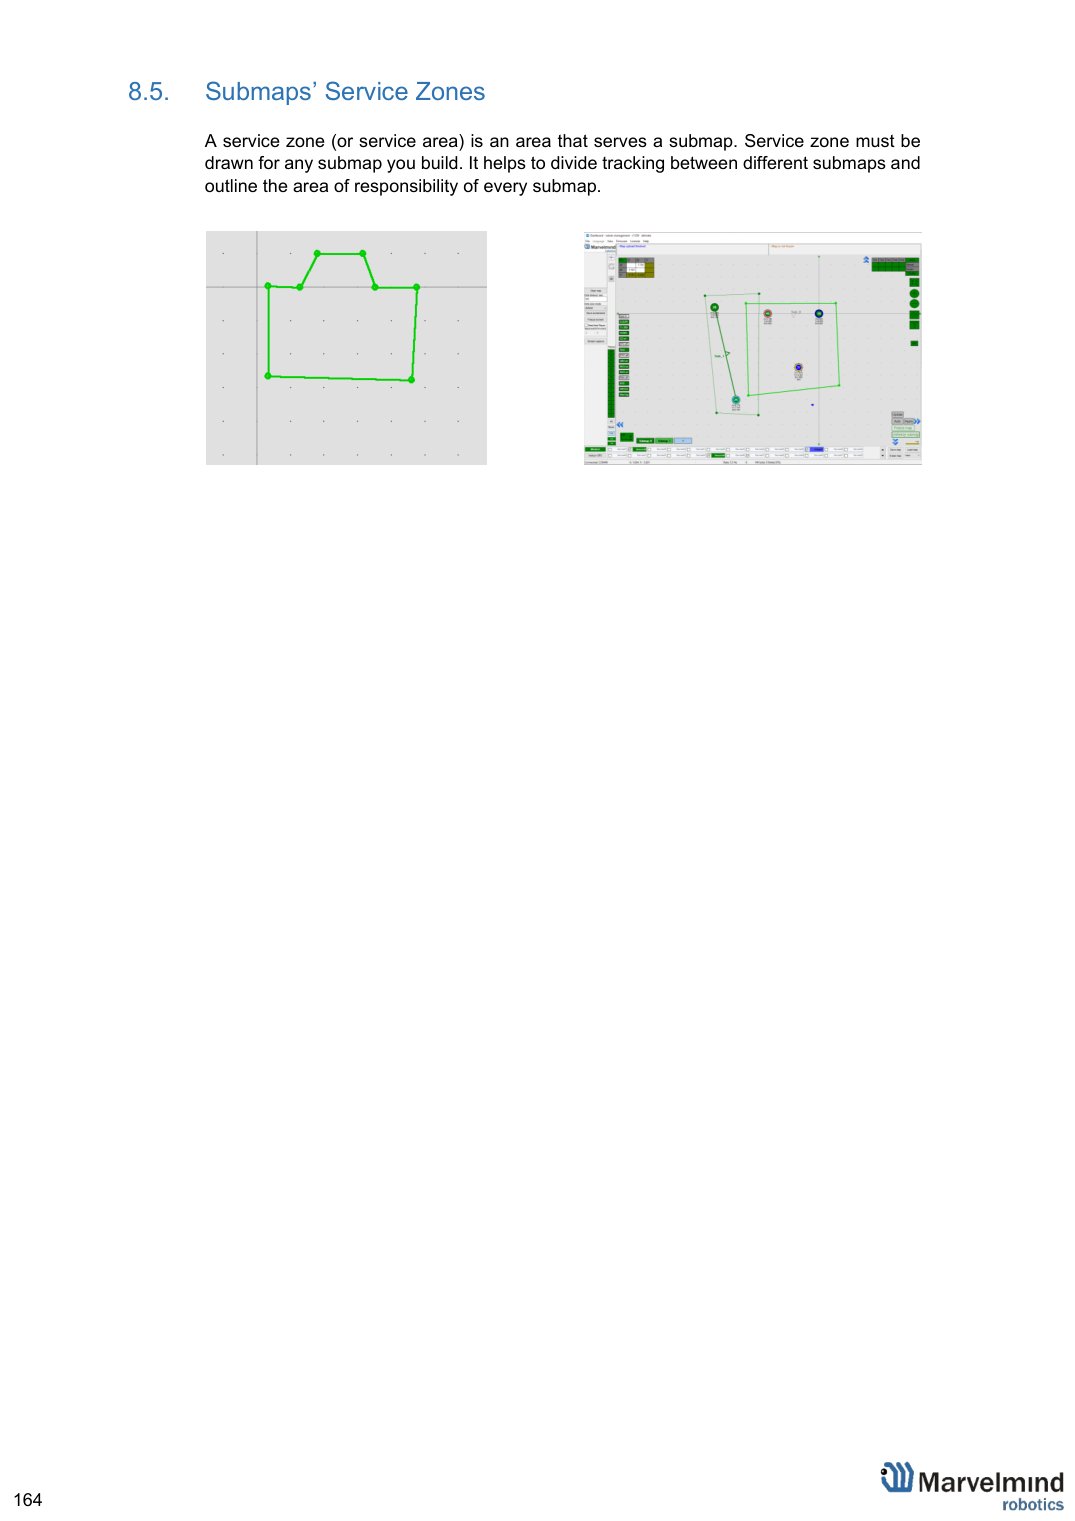
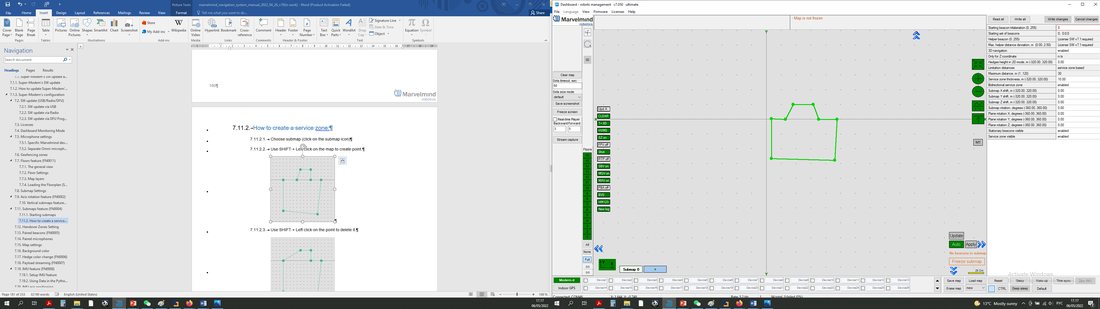
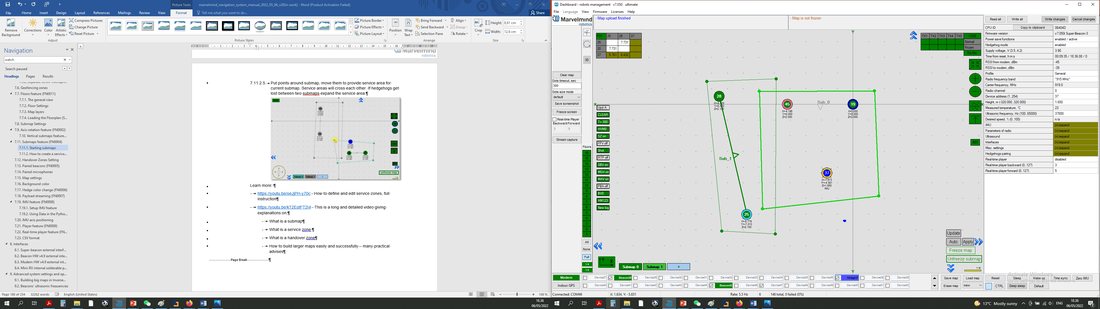 サービスゾーン(サービスエリア)とは、サブマップが担当するエリアです。構築するすべてのサブマップについて、サービスゾーンを描画する必要があります。サービスゾーンによって、各サブマップのトラッキングを分担し、それぞれの担当エリアを明確にできます。
ハンドオーバーゾーン
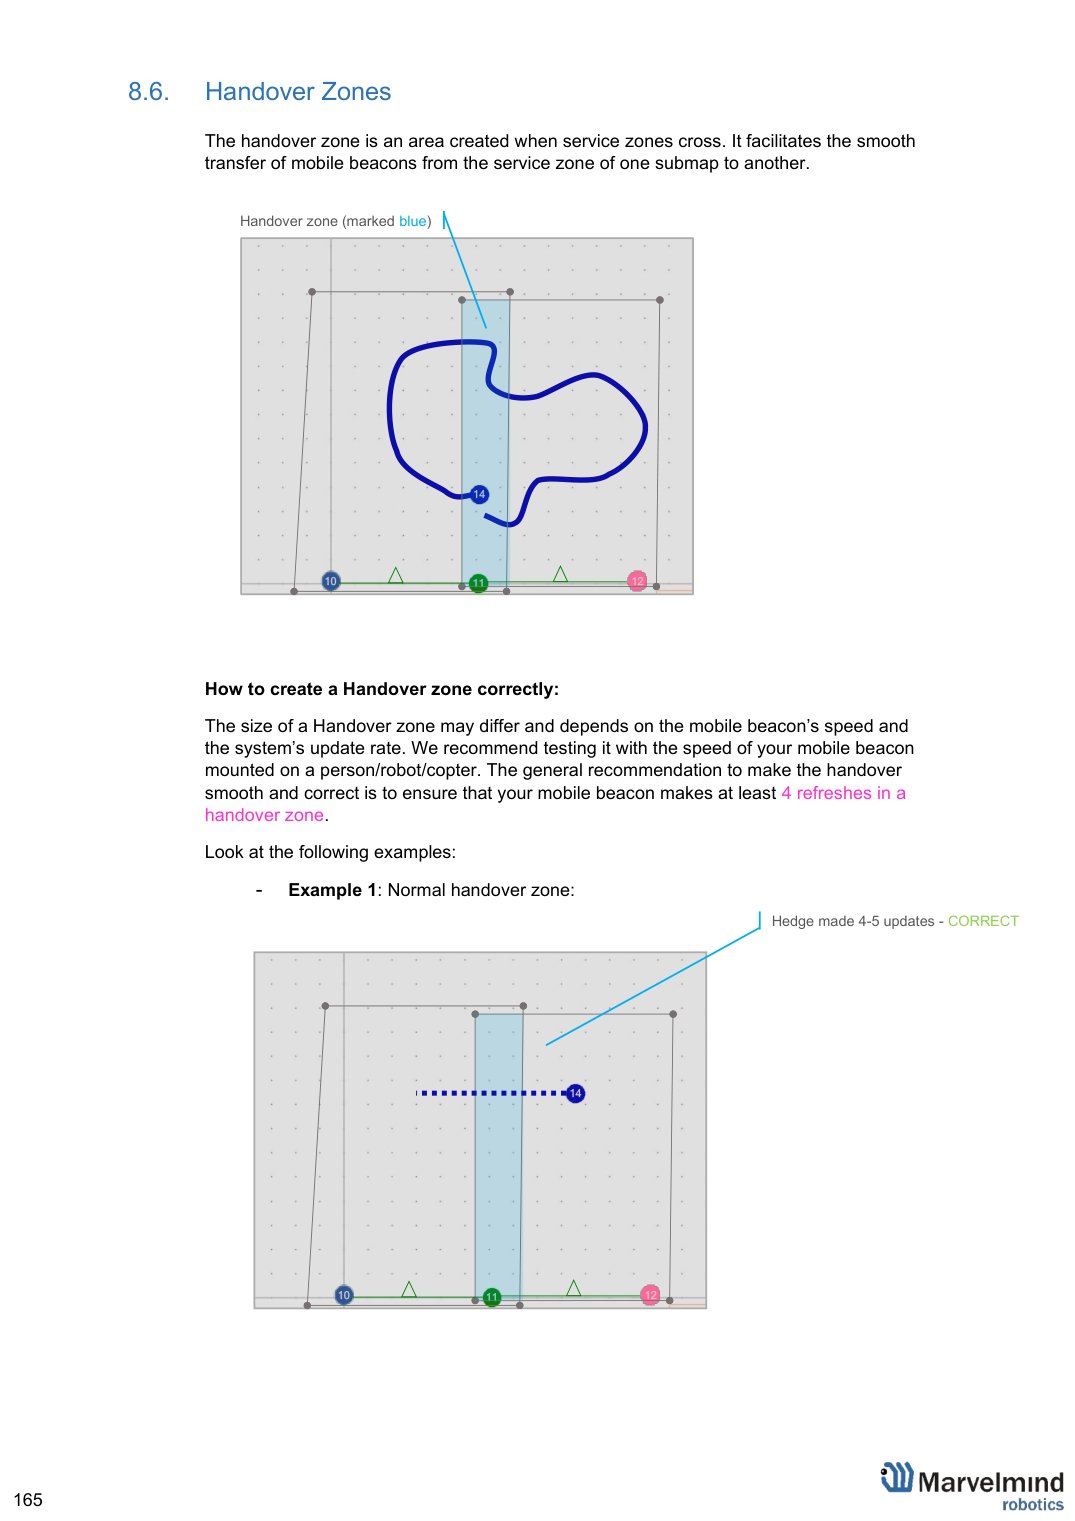
ハンドオーバーゾーンとは、サービスゾーン同士が重なることでできるエリアです。モバイルビーコンが、あるサブマップのサービスゾーンから別のサブマップのサービスゾーンへスムーズに移れるようにします。
ハンドオーバーゾーンを正しく作成する方法:
ハンドオーバーゾーンの大きさは、モバイルビーコンの速度とシステムの更新レートによって異なります。人・ロボット・コプターに取り付けたモバイルビーコンの実際の速度でテストすることをお勧めします。ハンドオーバーをスムーズかつ正確に行うための一般的な目安は、ハンドオーバーゾーン内でモバイルビーコンの位置が少なくとも4回更新されるようにすることです。
次の例をご覧ください:
例1:適切なハンドオーバーゾーン:
モバイルビーコンの更新は4〜5回 – 適切
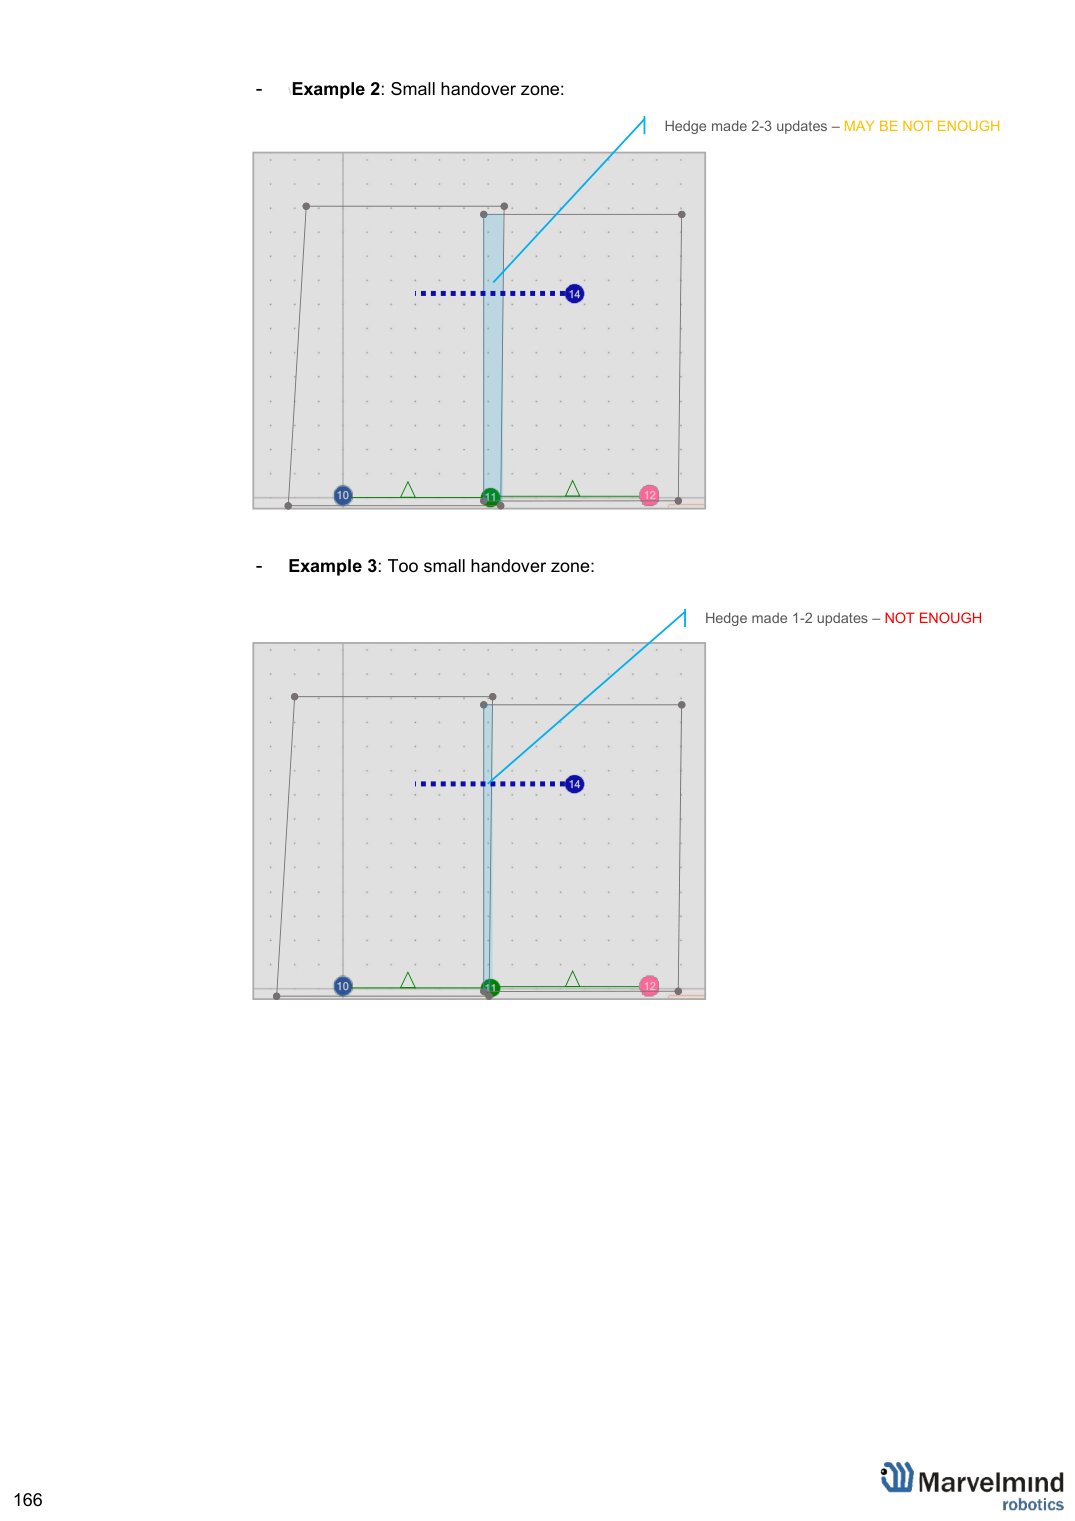
例2:小さいハンドオーバーゾーン:
モバイルビーコンの更新は2〜3回 – 不十分な場合あり
例3:小さすぎるハンドオーバーゾーン:
モバイルビーコンの更新は1〜2回 – 不十分
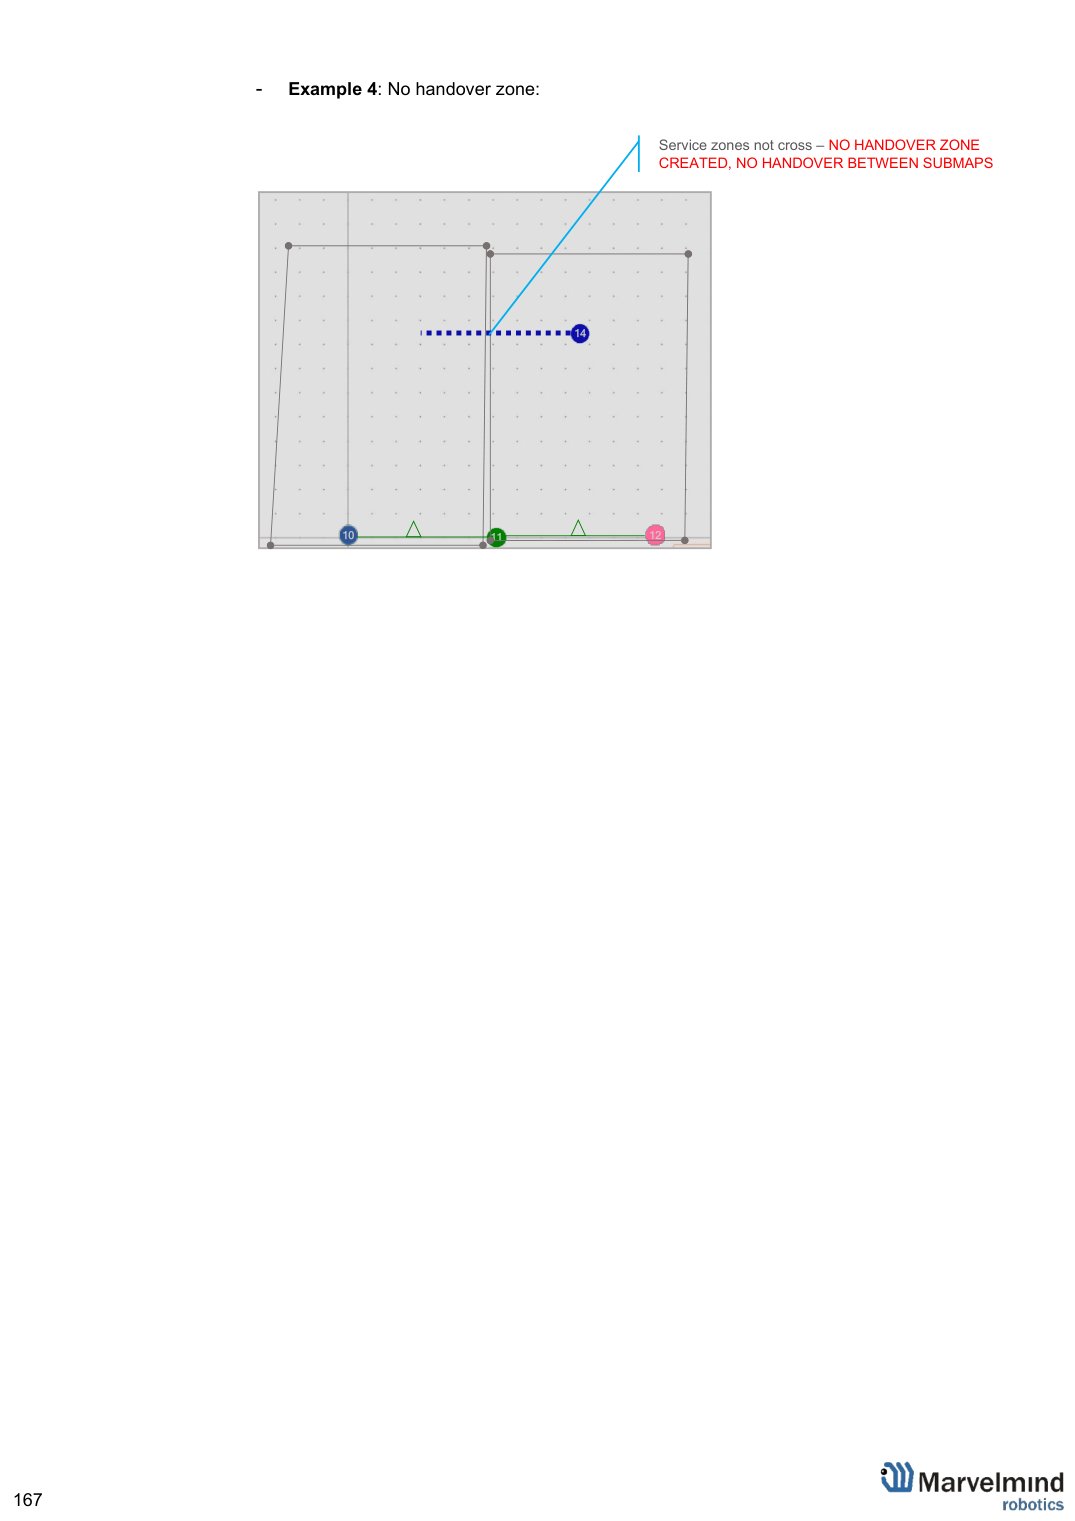
例4:ハンドオーバーゾーンなし:
サービスゾーンが重なっていない – ハンドオーバーゾーンが
できず、サブマップ間のハンドオーバーは行われない
ビーコンの超音波周波数
システムでは、ビーコンごとに異なる超音波周波数を使用できます。これはさまざまな目的や用途に活用できます。IAでは、固定ビーコンの周波数がそれぞれ異なっている必要があります。
 周波数はハードウェアで決まっており、Dashboardの設定だけでは変更できない点にご注意ください
異なる周波数は次の用途に使用されます:
IAで、IAアーキテクチャ(Inverse Architecture)の動作の基本ルールとして
Multi-frequency NIAで、複数のモバイルビーコンの更新レートを上げるため
見分けやすくするため、Dashboardでは周波数の異なる固定ビーコンがそれぞれ異なる色で表示されます:
- 19 kHzビーコン
- 22 kHzビーコン
- 25 kHzビーコン
- 28 kHzビーコン
- 31 kHzビーコン
- 34 kHzビーコン
- 37 kHzビーコン
- 45 kHzビーコン
 サブマップ、サービスゾーン、ハンドオーバーゾーンの詳細はこちら:屋内ナビゲーションマップの作成方法
30x30 mを超えるマップの詳細はこちら:30x30 mを超えるマップの構築方法
大規模な屋内測位システムの構築の詳細はこちら:大規模屋内測位システムの構築方法
マップに関するメインのチュートリアル動画はこちらです:
確認:
複雑なマップ構築の詳しい解説: